
机器人 / 系统课时
配置 AMCL 并验证定位收敛
配置 AMCL 并验证定位收敛
在 ROS 2 Jazzy 与 Gazebo Harmonic 仿真中,让 AMCL 根据静态栅格地图、激光和里程计估计机器人位置。本课完成参数配置、初始位姿设置,并以粒子云、/amcl_pose 和 map 到 odom 的变换验证定位是否真正收敛。
学习目标
- 确认地图、激光、里程计 TF 与仿真时钟满足 AMCL 的输入要求。
- 为差速机器人配置 AMCL 的坐标系、运动模型和粒子参数。
- 通过 RViz 和终端区分正常收敛、未更新及错误收敛。
核对输入与坐标系
适用环境为 Ubuntu 24.04、ROS 2 Jazzy、Nav2 和 Gazebo Harmonic。先启动已有的机器人仿真与 ros_gz_bridge;已准备好和仿真场景对应的 map.yaml。以下假设扫描话题为 /scan,里程计坐标系为 odom,底盘坐标系为 base_footprint,激光坐标系可经 TF 连到该底盘帧。
在终端检查话题与里程计 TF:
source /opt/ros/jazzy/setup.bash
# 检查仿真话题,再确认里程计 TF 连通
ros2 topic info /scan
ros2 topic info /odom
ros2 topic info /clock
ros2 run tf2_ros tf2_echo odom base_footprint
预期结果:前三个话题分别为 sensor_msgs/msg/LaserScan、nav_msgs/msg/Odometry、rosgraph_msgs/msg/Clock;最后一条持续显示平移与旋转,按 Ctrl+C 结束。具体坐标和时间随仿真变化。若使用 base_link 而无 base_footprint,将检查命令及后续 base_frame_id 改为 base_link。注意 AMCL 需要的是有效的里程计 TF,仅有 /odom 消息还不够;激光帧也必须能变换到底盘帧。
设置 AMCL 参数
在现有完整的 nav2_params.yaml 中修改 amcl.ros__parameters;以下是片段示例,用于替换或合并同名参数,不要删除文件中 map_server、规划器等其他节点配置。
amcl:
  ros__parameters:
    # 统一仿真时钟,并匹配机器人现有的 TF 命名
    use_sim_time: true
    global_frame_id: map
    odom_frame_id: odom
    base_frame_id: base_footprint
    scan_topic: scan
    robot_model_type: "nav2_amcl::DifferentialMotionModel"
    laser_model_type: likelihood_field
    min_particles: 500
    max_particles: 2000
    max_beams: 60
    update_min_d: 0.25
    update_min_a: 0.2
    # 由 AMCL 计算 map 到 odom 的定位校正
    tf_broadcast: true
    transform_tolerance: 1.0
    set_initial_pose: false
参数生效后,AMCL 从 /scan 与地图匹配位置,并使用 odom 到底盘的 TF 估计运动;tf_broadcast: true 使其发布 map→odom,但不负责发布 odom→base_footprint。update_min_d: 0.25 表示约移动 0.25 米才达到平移更新门槛,update_min_a: 0.2 为约 11.5° 的旋转门槛;min_particles 和 max_particles 控制自适应粒子数量。初次验证先用这些 Jazzy 常用起点,避免一次修改多项参数。
已有 AMCL 正在运行时,应停止原有定位启动实例后再用更新的参数重启,不能同时运行两个 map→odom 发布者。只启动定位部分时可使用:
# 先停止旧定位实例,并将 <PATH> 换成实际绝对路径
ros2 launch nav2_bringup localization_launch.py map:="<PATH>/map.yaml" params_file:="<PATH>/nav2_params.yaml" use_sim_time:=true autostart:=true
预期结果:地图服务器与 AMCL 进入活动状态,没有地图文件读取错误。先将 <PATH> 换成实际绝对目录;命令持续运行是正常现象。若已有完整的 Nav2 仿真启动入口,应改用其 params_file 参数并保持单套定位节点。
设置初始位姿并观察粒子
AMCL 默认不会凭空知道机器人在地图中的位置。打开 RViz 2,按以下顺序操作:
- 在
Global Options → Fixed Frame设置map;添加Map显示并将话题设为/map,确认墙体与仿真世界一致。 - 在
Displays → Add → By topic选择/particle_cloud对应的ParticleCloud(Nav2 插件),必要时将 Reliability 设为Best Effort;可同时添加/scan的LaserScan。 - 点击工具栏
2D Pose Estimate,在与 Gazebo 中机器人实际位置相符的地图区域按下鼠标,沿机器人朝向拖出箭头后释放。RViz 向/initialpose发送带协方差的初始位姿。 - 在无障碍区域低速移动约 0.3~0.5 米并小角度转向,让激光观测触发更新;观察粒子是否从较分散的假设逐渐聚拢,以及扫描轮廓是否贴合地图墙体。
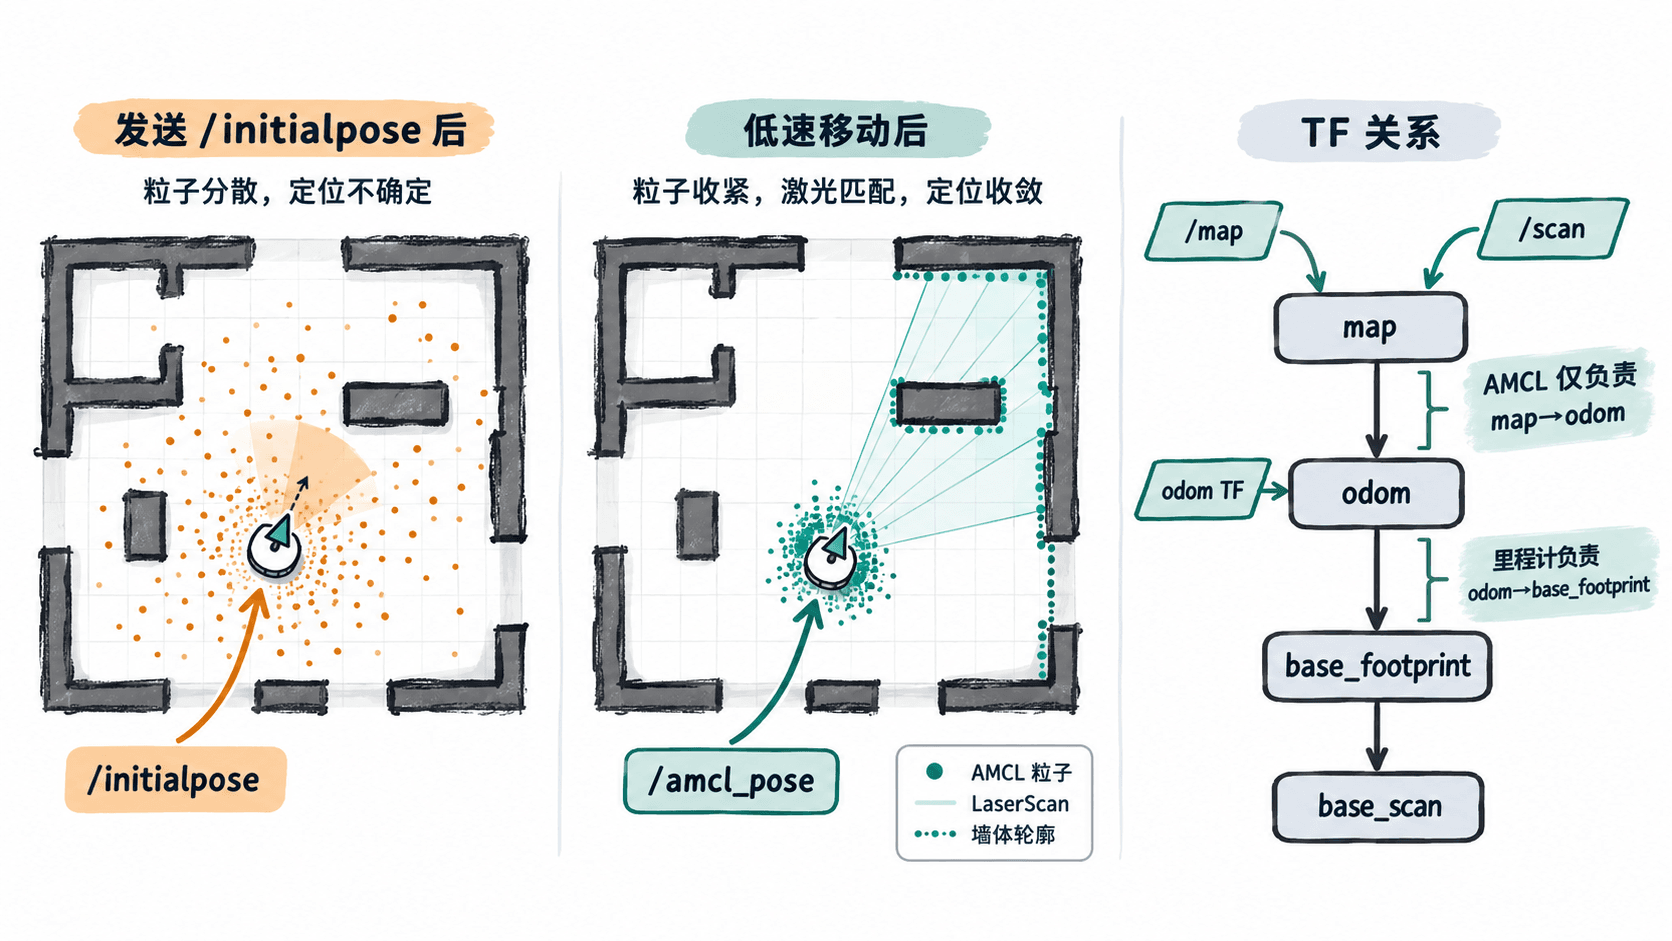
粒子密集只是一个信号:对称走廊中粒子可能聚在错误位置。应同时检查激光与地图的形状吻合,并观察机器人运动时估计轨迹是否连续。原地不动时粒子云没有明显变窄,不一定是故障,因为默认运动阈值可能尚未触发滤波更新。
验证 TF 并定位异常
另开一个终端,执行以下检查:
source /opt/ros/jazzy/setup.bash
# 先检查状态,再读取最新的带协方差位姿
ros2 lifecycle get /amcl
ros2 topic echo --once --qos-durability transient_local /amcl_pose
ros2 topic info /particle_cloud
ros2 run tf2_ros tf2_echo map odom
预期结果:生命周期状态是 active [3];/amcl_pose 消息的 header.frame_id 为 map,含位姿及 36 个协方差元素;/particle_cloud 类型为 nav2_msgs/msg/ParticleCloud;tf2_echo 持续打印 map 到 odom 的平移和旋转,按 Ctrl+C 停止。数值与时间戳因运行环境变化,且 tf2_echo 有输出并不单独证明定位收敛。
核对 pose.covariance 中索引 0、7、35(位置 x、y 与偏航的方差)是否在运动观测后整体下降并趋于稳定;不要把某一个固定阈值当作所有场景的合格线。静止时 map→odom 应基本平稳;短暂微调可以接受,大幅、反复跳跃通常意味着匹配不稳或里程计异常。
- 没有
/amcl_pose:先确认/amcl是active、/map已发布,再检查/scan是否持续到达、激光帧到base_footprint的 TF 和统一仿真时间。 - 有粒子却长期发散:重新发送接近真实位置与朝向的
2D Pose Estimate,确认地图与仿真环境相同,并检查激光是否镜像、倒置或存在较大外参误差。 - TF 中断或跳变:核对只有 AMCL 在发布
map→odom,里程计独立发布odom→base_footprint;不能额外用静态 TF 固定map→odom,也不要让 SLAM 与 AMCL 同时发布这段变换。
验收时保存同一时刻的 RViz 粒子云与激光对齐画面,并记录 /amcl_pose 协方差及 TF 连续性。三者都正常,再开始下发 Nav2 导航目标。