
机器人 / 系统课时
排查代价地图误障碍和绕行
排查代价地图误障碍和绕行
当 RViz 中走廊明明畅通,Nav2 却将空地标为障碍、规划路径过度绕行,或障碍移走后栅格仍不消失时,先不要修改规划器。本篇使用 ROS 2 Jazzy 仿真,按图层、传感器、清除射线和膨胀参数逐项复现与修复,并用同一路径验证结果。
学习目标
- 在 RViz 对照静态地图、激光扫描、全局与局部代价地图。
- 区分错误标记、清除失败和膨胀过宽,找到对应参数。
- 复现问题、恢复参数并验证障碍清除与路径恢复。
在 RViz 确定障碍来自哪一层
保持机器人静止,在 RViz 2 的 Global Options → Fixed Frame 选择 map,通过 Add → Map 分别订阅 /map、/global_costmap/costmap 和 /local_costmap/costmap,再添加 LaserScan 订阅 /scan;将地图显示的 Alpha 调低,以免上层完全遮住下层。若 /map 不显示,检查其 Durability 是否需设为 Transient Local。路径显示使用实际存在的全局路径话题,不要猜测固定名称。
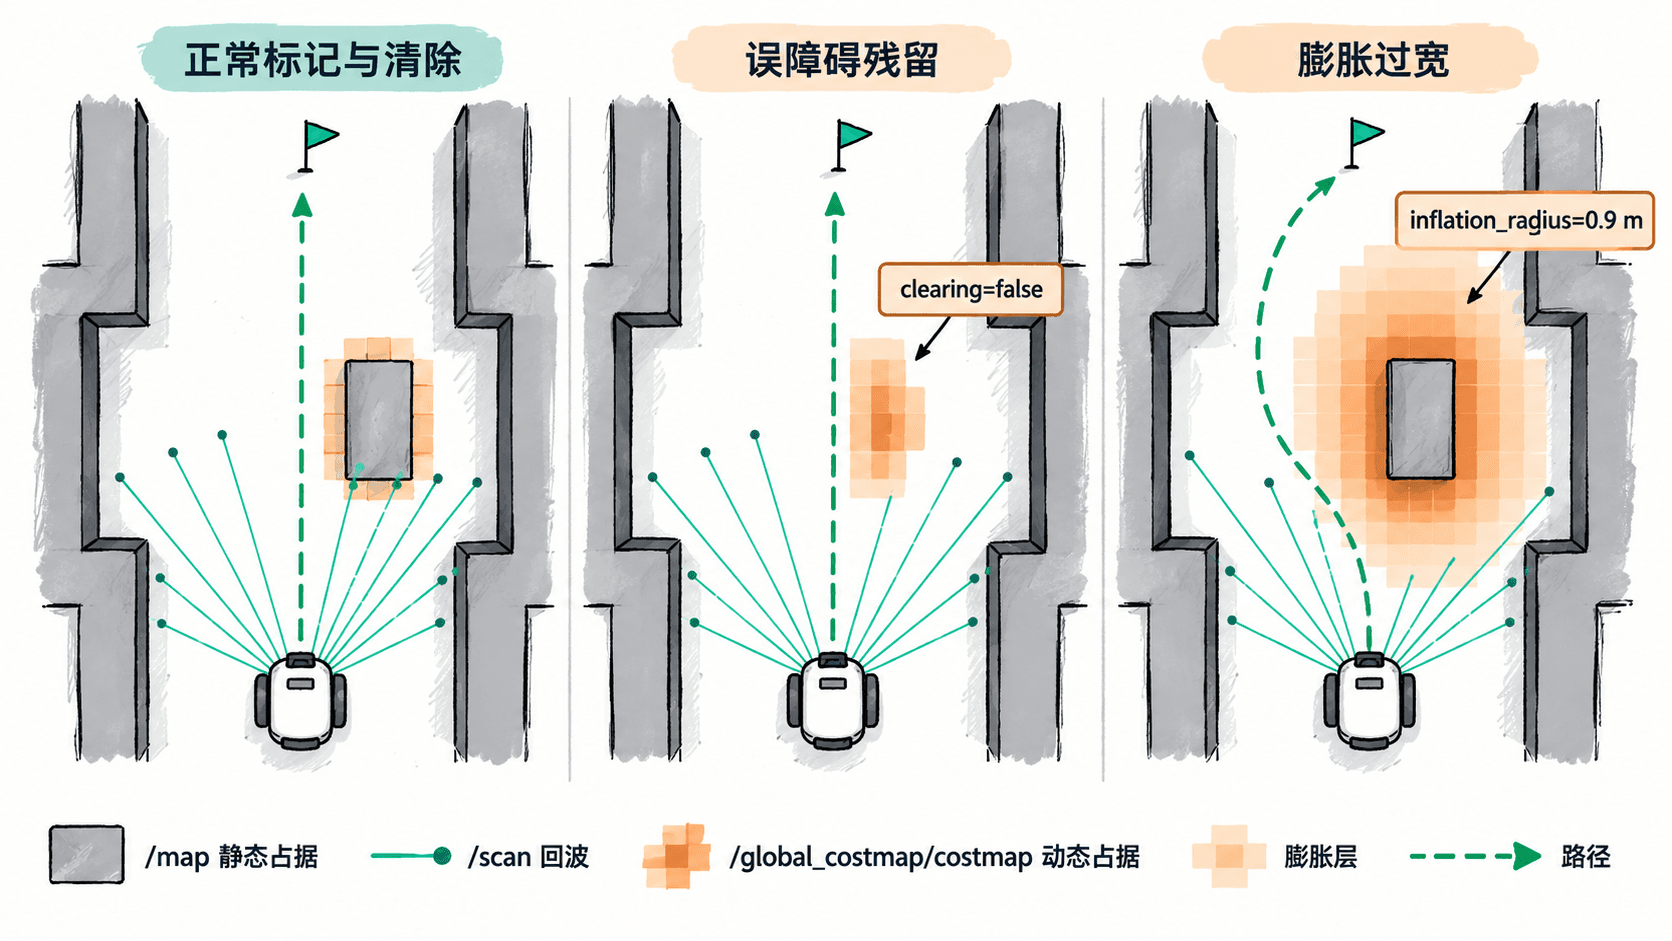
先观察占据格的位置,再观察其外围的代价值。静态地图本来就有墙,应先检查建图结果;扫描点落在空地但代价地图随之标记,优先检查传感器和 TF;扫描已无障碍而橙色占据格仍保留,检查清除射线及其他障碍源;只有大片渐变高代价区、没有新的致命障碍格,则重点检查膨胀层。全局路径绕远通常先看全局代价地图;仅机器人贴近障碍停下,则同时检查局部代价地图。
核对激光数据与坐标变换
在已启动 Nav2 的终端运行以下命令。这里假定全局代价地图确实启用了名为 obstacle_layer 的插件,且其数据源名为 scan;如果参数不存在,先查询 ros2 param get /global_costmap/global_costmap plugins,不要把“未声明参数”误当成 false。
# 核对消息类型与障碍源的清除开关
ros2 topic type /scan
ros2 param get /global_costmap/global_costmap obstacle_layer.scan.clearing
预期输出(使用下节示例配置并重启后):
sensor_msgs/msg/LaserScan
Boolean value is: True
如果第一行不是 sensor_msgs/msg/LaserScan,检查是否订阅了错误话题;第二行若为 False,该数据源不会执行射线清除。继续执行 ros2 topic hz /scan,确认传感器持续发布,并通过 ros2 topic echo /scan --once --field header.frame_id 查看实际传感器坐标系;预期为非空的真实帧名,数值和帧名以仿真模型为准。
使用 ros2 run tf2_ros tf2_echo base_link base_scan 检查激光相对底盘的变换,前提是实际扫描帧叫 base_scan。预期应持续输出稳定的相对位姿;若查不到变换,或激光点云跟机器人旋转时出现明显漂移,先修正 URDF、静态 TF 或消息时间戳。不要靠增大膨胀半径掩盖 TF 错位。
复现并修复清除延迟
确认箱子预定位置在 /map 中是自由区后,在独立仿真场景中将一个可移动箱子放入激光视野,等全局代价地图标出占据格后,移走箱子。为复现残留,可先在配置副本中临时把该扫描源的 clearing 改为 false 并重启 Nav2;再次执行同一动作,就能比较有无清除射线时的变化。实验完成必须恢复为 true。
下面是片段示例,只适用于全局代价地图使用 ObstacleLayer 的配置。将对应字段合并到现有 nav2_params.yaml,不要覆盖其余坐标系、地图尺寸或自定义插件。
global_costmap:
  global_costmap:
    ros__parameters:
      # 保留项目里已经启用的其他插件
      plugins: [static_layer, obstacle_layer, inflation_layer]
      static_layer:
        plugin: nav2_costmap_2d::StaticLayer
        map_subscribe_transient_local: true
      obstacle_layer:
        plugin: nav2_costmap_2d::ObstacleLayer
        enabled: true
        observation_sources: scan
        scan:
          topic: /scan
          data_type: LaserScan
          marking: true
          clearing: true
          observation_persistence: 0.0
          # 清除射线可以比障碍标记射程更远
          obstacle_max_range: 2.5
          raytrace_max_range: 3.0
      inflation_layer:
        plugin: nav2_costmap_2d::InflationLayer
        inflation_radius: 0.45
        cost_scaling_factor: 4.0
重启使用该 YAML 的 Nav2 后,再用上一节的参数查询验证生效。marking 负责写入障碍,clearing 负责沿有效观测射线清理自由空间;本例只在 2.5 m 内标记,允许射线向外清除到 3.0 m。observation_persistence: 0.0 代表不额外保留旧扫描观测,并不等于自动擦掉已经标记的栅格。如果激光没有扫过旧栅格,清除仍可能延迟。无回波用 +Inf 表示的设备,可核实驱动语义后再评估 inf_is_valid: true,不要盲目照搬。参数含义可对照 Nav2 Jazzy Obstacle Layer 文档。
判断绕行是不是膨胀代价造成
如果真实障碍位置正确,但路径刻意远离两侧墙,检查 inflation_layer.inflation_radius 和 inflation_layer.cost_scaling_factor。前者决定代价扩展的距离;后者控制随距离衰减的速度,数值较小通常意味着较宽的高代价梯度。全局与局部代价地图各有自己的膨胀参数,修改一个不会自动修改另一个。
例如机器人圆形近似半径为 0.22 m,走廊宽 1.20 m,中心距左右墙各 0.60 m。当 inflation_radius=0.90 m 时,两侧膨胀区会在中心重叠,规划器可能选择走廊外绕行。先在保持真实底盘轮廓和碰撞约束不变的前提下,对比 0.90 m 与 0.45 m,再观察全局路径是否回归中心。不要仅为了让路径变短就减小 robot_radius 或伪造 footprint;高代价不是致命占据,最终是否可通行还取决于地图、底盘尺寸和规划器代价策略。
清空代价地图并完成回归验证
排查期间可调用 Jazzy 的清图服务,判断残留是否会被传感器立刻重新标记。服务调用前先确认 Nav2 处于活动状态,并在停止自主运动后操作:
# Jazzy 的请求使用空的 request 字段
ros2 service call /global_costmap/clear_entirely_global_costmap nav2_msgs/srv/ClearEntireCostmap "{request: {}}"
预期结果:终端收到服务响应,全局代价地图重新构建;真实障碍会随新观测恢复,虚假障碍应在有效清除射线覆盖后消失。如果同一位置立即重现,继续查 /map、额外障碍源或 Costmap Filter,而不是反复清图。Jazzy 的 ClearEntireCostmap 请求含空的 request 字段,不能直接套用其他 ROS 2 分支的新接口格式。
按照固定起点和终点做三轮测试:箱子在位时应有与回波吻合的代价格;移走箱子后观察连续几次代价地图发布是否清除;恢复 inflation_radius=0.45 m 后,对比路径长度和最近障碍间距。记录每次的 /scan 发布频率、清除耗时、路径长度及 YAML 参数。若只有局部代价地图异常,改查 /local_costmap/costmap 及其实际加载的 VoxelLayer 或 ObstacleLayer,不要只清全局地图。