
机器人 / 系统课时
配置静态层与障碍层
配置静态层与障碍层
全局代价地图既要保留地图中的固定墙体,也要及时反映激光看到的临时障碍。本课以 ROS 2 Jazzy 和 Nav2 为例,把 /map 接入静态层、/scan 接入障碍层,并在 RViz 2 中检查两种数据是否正确合成。
学习目标
- 解释静态墙体、激光标记与射线清除各自影响哪一层。
- 在 Nav2 参数文件中配置
static_layer、obstacle_layer和observation_sources。 - 通过话题、参数及 RViz 2 验证代价叠加并定位异常。
静态墙体与实时障碍怎样叠加
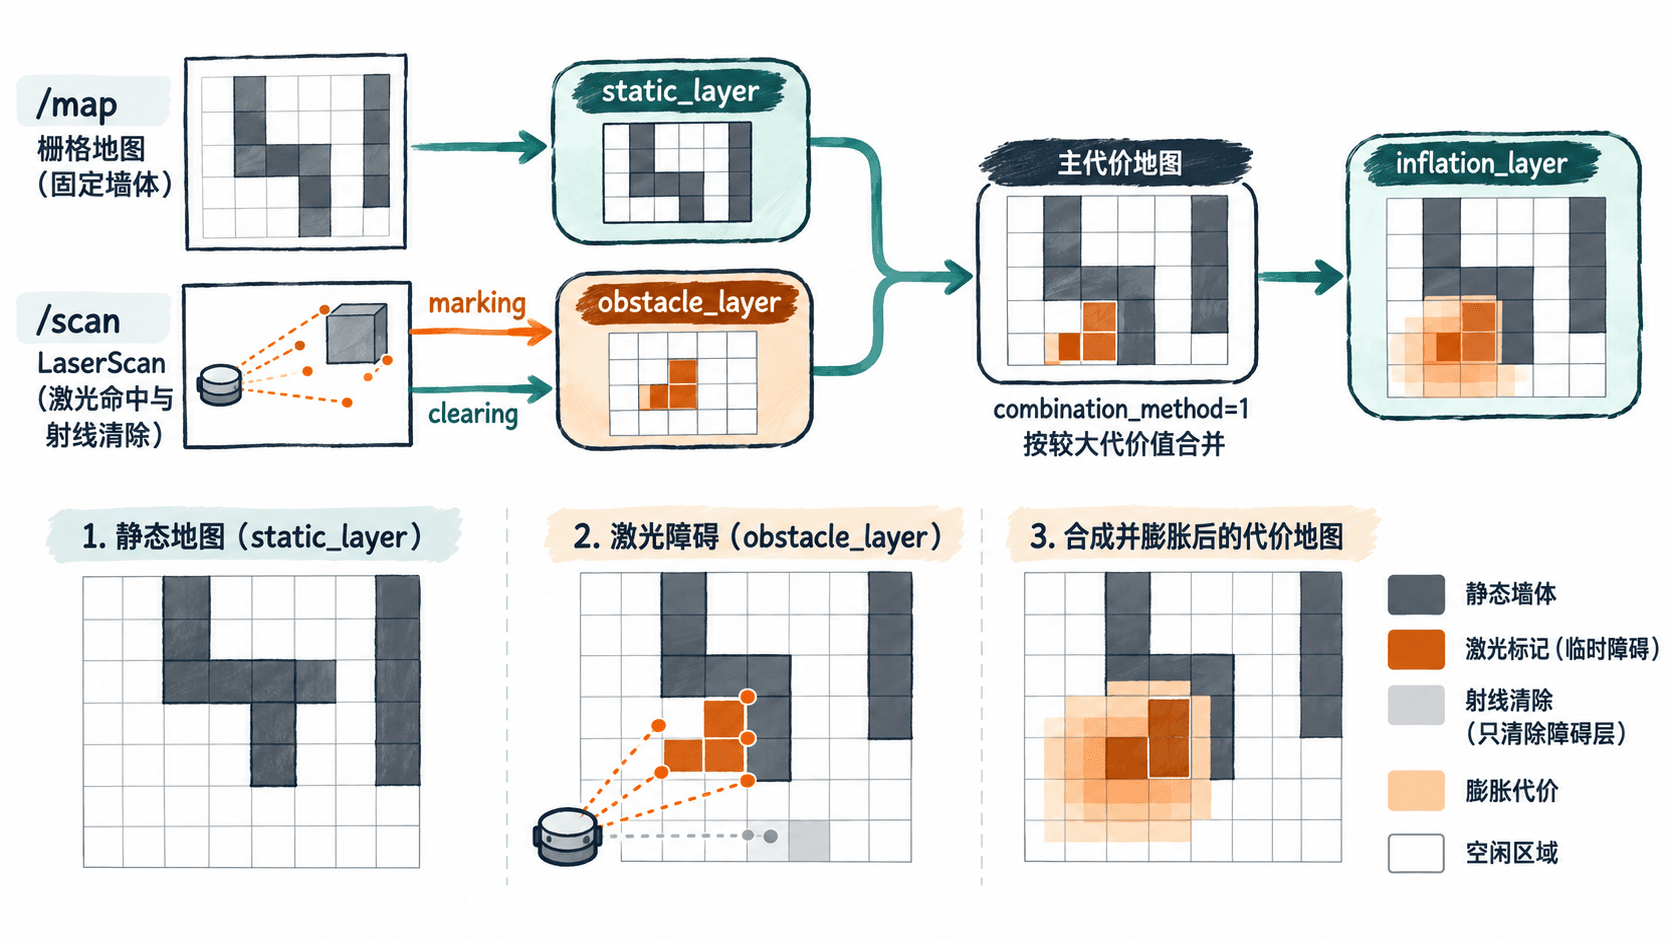
static_layer 读取 nav_msgs/msg/OccupancyGrid:在常见的三值栅格地图中,0 表示空闲、100 表示占用、-1 表示未知。它为全局规划提供墙壁和不可通行区域。obstacle_layer 处理 sensor_msgs/msg/LaserScan:激光命中点用于 marking(标记),射线经过的空闲区域用于 clearing(清除)。
例如地图上的墙始终存在,而距机器人约 1.5 m 的临时箱体只由激光层标出。箱体移走后,只要新的有效清除射线覆盖旧位置,障碍层就可以移除旧标记。设置 combination_method: 1 表示按较大代价值合成,因此障碍层的清除不会抹掉静态层里的墙。之后的 inflation_layer 再把障碍周围扩展成带梯度的避障代价。
写入全局代价地图参数
前提是已有可发布 /map 的 map_server 或 SLAM 节点、发布 /scan 的激光节点,以及能连通 map、base_link 和激光坐标系的 TF。以下适用于 Nav2 Jazzy 的 配置片段示例:将同名参数合并进当前实际加载的 nav2_params.yaml,不要直接覆盖其中其他导航服务器的配置。
global_costmap:
  global_costmap:
    ros__parameters:
      use_sim_time: true
      global_frame: map
      robot_base_frame: base_link
      update_frequency: 2.0
      publish_frequency: 1.0
      resolution: 0.05
      robot_radius: 0.22
      track_unknown_space: true
      plugins: ["static_layer", "obstacle_layer", "inflation_layer"]
      static_layer:
        plugin: "nav2_costmap_2d::StaticLayer"
        enabled: true
        map_topic: /map
        map_subscribe_transient_local: true
      obstacle_layer:
        plugin: "nav2_costmap_2d::ObstacleLayer"
        enabled: true
        combination_method: 1
        observation_sources: scan
        scan:
          topic: /scan
          data_type: "LaserScan"
          marking: true
          clearing: true
          obstacle_min_range: 0.0
          obstacle_max_range: 2.5
          raytrace_min_range: 0.0
          raytrace_max_range: 3.0
          inf_is_valid: true
      inflation_layer:
        plugin: "nav2_costmap_2d::InflationLayer"
        enabled: true
        inflation_radius: 0.55
        cost_scaling_factor: 3.0
      always_send_full_costmap: true
observation_sources: scan 声明数据源名字,下面同级的 scan: 才定义它的真实话题、类型和处理方式;名字不一致时不会正确接入扫描数据。obstacle_max_range: 2.5 只标记 2.5 m 内的障碍,raytrace_max_range: 3.0 则允许在 3.0 m 内清除空闲射线路径,两者不是激光驱动的最大测距设置。
inf_is_valid: true 适合用正无穷大表示“无命中”的 LaserScan,帮助清除已消失的障碍;如果驱动不产生这种返回值,应按实际消息调整。示例中的 robot_radius: 0.22 和 inflation_radius: 0.55 为演示参数,真机须按外形和所需余量校准。插件按列表顺序执行,膨胀层应排在障碍层之后。修改后重新启动使用该参数文件的 Nav2 节点,使加载列表生效。
验证输入、插件和地图叠加
先启动仿真、地图发布端和 Nav2,再在相同 ROS 环境的终端检查消息类型和全局代价地图实际加载的插件:
ros2 topic type /map
ros2 topic type /scan
ros2 param get /global_costmap/global_costmap plugins
预期输出(未使用命名空间重映射时):
nav_msgs/msg/OccupancyGrid
sensor_msgs/msg/LaserScan
String values are: ['static_layer', 'obstacle_layer', 'inflation_layer']
如果节点名称因命名空间不同而变化,先用 ros2 node list 查实际路径;该命令的预期结果是列表中能找到全局代价地图节点。类型正确只代表话题存在,还应确认 /scan 持续发布且其时间戳、TF 与仿真时钟一致。
在 RViz 2 中设置 Global Options > Fixed Frame = map,添加两个 Map 显示项,分别订阅 /map 与 /global_costmap/costmap,并把上层地图的 Alpha 调到约 0.5。在 Gazebo 中把一个箱体放到距机器人约 1.5 m 的可见空地上,观察它是否只在代价地图中新增障碍区域;移走箱体并让激光重新扫过原位置,新增区域应被清除,而原有墙体应继续保留。
代价缺失时按数据链排查
| 观察到的现象 | 优先检查与修正 |
|---|---|
/map 有数据,墙体不见了 |
检查 static_layer.map_topic: /map、map_subscribe_transient_local: true,以及 map_server 是否为 active |
/scan 有数据,箱体不出现 |
检查 observation_sources 是否与 scan: 同名、scan.topic 是否一致、命中距离是否在 2.5 m 内,并核对激光到 map 的 TF |
| 箱体移走后标记不消失 | 检查 clearing: true、清除射线是否实际覆盖旧位置;无命中值为 +Inf 时检查 inf_is_valid |
| 代价图不更新或位置错位 | 检查 /clock、各节点 use_sim_time 与 LaserScan 时间戳,核对 map → odom → base_link → 激光坐标系 的 TF 连通性 |
局部代价地图通常在 odom 坐标系下使用滚动窗口,并以障碍层和膨胀层为主;本例特意配置 全局代价地图,目的是直接观察固定墙体与实时障碍如何共同约束规划。参数细节可核对 Nav2 Jazzy 静态层 和 障碍层文档。