
机器人 / 系统课时
区分全局与局部 Costmap
区分全局与局部 Costmap
在 Nav2 中,全局规划与局部路径跟踪使用不同的代价地图。本篇以 ROS 2 Jazzy 的典型配置为例,比较两张 Costmap 的坐标系、覆盖范围、栅格分辨率和更新频率,并通过参数查询与 RViz 验证它们是否正常工作。
学习目标
- 区分
global_costmap与local_costmap的职责及对应的 Nav2 组件。 - 理解
map、odom坐标系与固定地图、滚动窗口之间的关系。 - 对照实际参数,验证两张代价地图的范围、分辨率和更新行为。
全局规划与局部控制分别使用什么地图
Costmap 是将环境中的空闲区域、障碍物及障碍附近的通行代价表示为二维栅格的数据结构。Nav2 通常维护两张独立的 Costmap,分别满足长距离路径规划和近距离运动控制的需要。
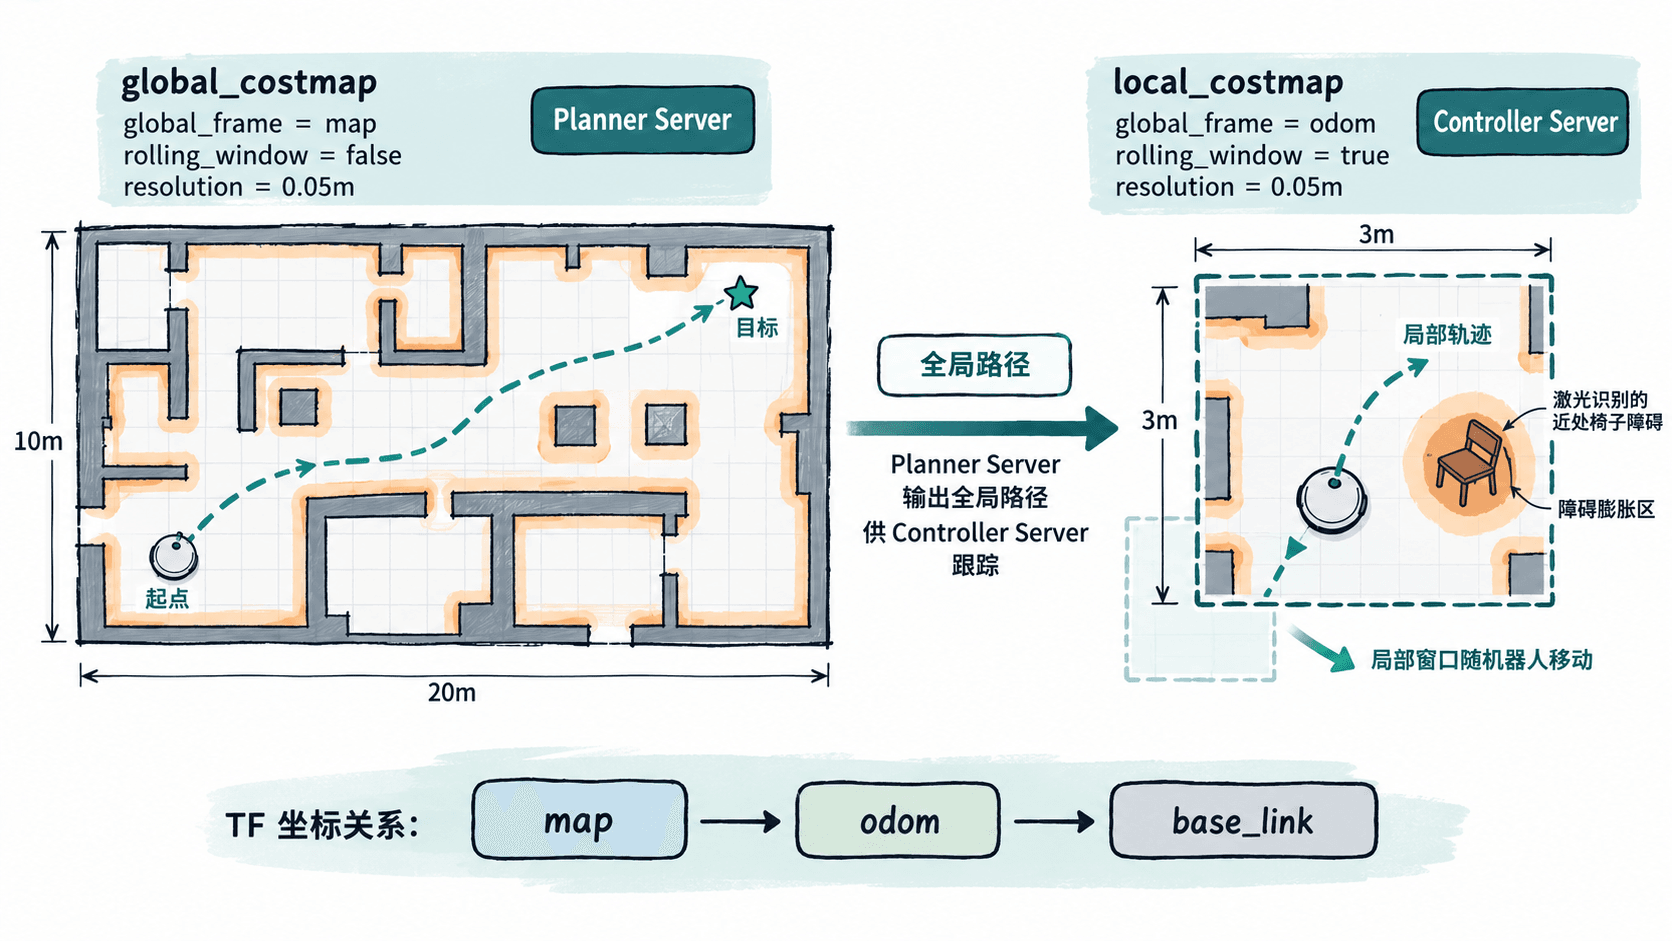
全局代价地图 global_costmap 由 Planner Server 使用。它通常结合静态地图和传感器障碍数据,判断从机器人当前位置到远处目标是否存在可通行路径。
例如,机器人需要前往 12 米外的房间,全局规划器会参考走廊、墙壁和障碍区域,计算一条通往目标的路径,而不是只观察机器人附近几米的空间。
局部代价地图 local_costmap 由 Controller Server 使用。控制器接收全局路径,同时根据附近障碍、机器人位置及自身运动约束计算速度指令,使机器人跟随路径并尽量避免碰撞。
例如,机器人沿走廊前进时发现前方 1 米处有椅子,局部控制器可以在自身算法支持的范围内调整运动轨迹;如果通路被完全堵住,导航系统可能需要触发重新规划或恢复行为。
两张地图不是简单的主从复制关系。它们具有独立的坐标系、更新周期和插件配置,均可使用传感器数据,但不必使用完全相同的障碍层。
比较坐标系、窗口范围与分辨率
在 ROS 2 Jazzy 的常见室内导航配置中,两张 Costmap 通常采用以下设置。
| 对比项 | 全局 Costmap | 局部 Costmap |
|---|---|---|
| 所属组件 | Planner Server | Controller Server |
global_frame |
map |
odom |
rolling_window |
false |
true |
| 覆盖范围 | 通常覆盖完整静态地图 | 常用机器人周围 3 m × 3 m |
resolution |
示例为 0.05 m | 示例为 0.05 m |
update_frequency |
示例为 1.0 Hz | 示例为 5.0 Hz |
| 主要用途 | 长距离路线规划 | 附近避障与路径跟踪 |
为什么使用不同的坐标系
map 是全局定位参考系,适合表达墙壁、房间和导航目标等固定环境位置。定位系统发生纠偏时,机器人在 map 中的估计位置可能出现调整,但地图本身不需要随机器人移动。
odom 是连续里程计参考系,短时间内运动通常更加平滑,但长期可能积累漂移。因此它适合作为局部控制使用的参考坐标系。
两者通过 TF 关系 map → odom → base_link 连接。定位节点通常提供 map 到 odom 的变换,里程计系统提供 odom 到 base_link 的变换。
局部 Costmap 即使使用 odom,也不代表窗口固定在 odom 原点。设置 rolling_window: true 后,窗口会随机器人运动而移动,并保持以机器人附近区域为中心。
栅格数量如何计算
假设静态地图覆盖 20 m × 10 m,两张 Costmap 都使用 0.05 m 的分辨率,即每格代表 5 cm。
- 全局地图:400 × 200 = 80000 个栅格。
- 局部窗口:60 × 60 = 3600 个栅格。
局部窗口的面积明显更小,适合以更高频率更新周边障碍。减小分辨率数值虽然可以表示更细的障碍边界,但会增加栅格数量与计算开销。
这里的 20 m × 10 m 是计算示例,不是 Nav2 强制规定的全局地图大小。使用 StaticLayer 时,全局代价地图通常会依据接收到的静态地图元数据调整尺寸和分辨率。
对照 ROS 2 Jazzy 的 Costmap 参数
Nav2 通常在 nav2_params.yaml 中分别设置两张 Costmap。以下是配置片段示例,仅展示本课需要比较的参数;需要合并到现有参数文件对应的 ros__parameters 下,并保留原有的 plugins、障碍层和膨胀层配置,不能作为完整 Nav2 配置独立启动。
global_costmap:
  global_costmap:
    ros__parameters:
      global_frame: map
      robot_base_frame: base_link
      rolling_window: false
      resolution: 0.05
      update_frequency: 1.0
      publish_frequency: 1.0

local_costmap:
  local_costmap:
    ros__parameters:
      global_frame: odom
      robot_base_frame: base_link
      rolling_window: true
      width: 3
      height: 3
      resolution: 0.05
      update_frequency: 5.0
      publish_frequency: 2.0
这组参数对应具有静态地图、定位节点和正常里程计 TF 的室内导航系统。全局 Costmap 应保留已经配置的 StaticLayer,由地图服务器提供静态占用栅格;局部 Costmap 则通常通过 ObstacleLayer 或 VoxelLayer 接入 /scan 等传感器数据。
需要特别注意三个参数的含义:
width和height:以米为单位,配合rolling_window: true时决定局部窗口尺寸。全局地图使用静态层时通常不需要手动指定这两个值。update_frequency:代价地图更新频率。这里全局约每秒更新 1 次,局部约每秒更新 5 次。publish_frequency:发布代价地图消息的频率,不等于控制器计算速度指令的频率。控制器另有controller_frequency参数。
配置中的 resolution: 0.05 表示每个栅格边长 0.05 米,并非定位误差固定为 5 厘米。局部窗口 3 m × 3 m 也不是普适最佳值;机器人运行速度较高或需要更远距离观察障碍时,可能需要扩大窗口并结合传感器量程调整。
查询运行中的 Costmap 配置
确认地图服务器、定位或 SLAM、Nav2 已经启动,且对应 Costmap 节点处于可查询状态。修改 YAML 文件后需要按启动流程重新加载配置;只修改磁盘文件不会自动改变已经运行的节点参数。
在已加载 ROS 2 Jazzy 环境的终端执行:
# 检查全局代价地图的参考坐标系
ros2 param get /global_costmap/global_costmap global_frame

# 检查局部代价地图的参考坐标系和滚动窗口
ros2 param get /local_costmap/local_costmap global_frame
ros2 param get /local_costmap/local_costmap rolling_window
使用上述配置时,预期输出为:
String value is: map
String value is: odom
Boolean value is: True
如果节点名称带有机器人命名空间,需要将查询路径替换为实际节点名称。可通过 ros2 node list 确认当前系统中的完整节点路径。
然后打开 RViz 2,按以下方式观察:
- 在
Global Options中将Fixed Frame设置为map,并确认地图和机器人位置正常显示。 - 在
Displays中选择Add,通过By topic添加全局 Costmap 对应的地图显示,典型话题为/global_costmap/costmap。 - 同样添加局部 Costmap,典型话题为
/local_costmap/costmap。实际话题名称以ros2 topic list查询结果为准。 - 在安全的仿真环境中让机器人前进约 1 米,观察全局地图是否保持固定,以及局部窗口是否跟随机器人移动。
正确结果是全局地图仍覆盖原有环境范围,局部窗口在机器人附近移动。即使 RViz 的 Fixed Frame 设置为 map,也可以利用 TF 将使用 odom 坐标系的局部 Costmap 显示在同一个画面中。
根据异常现象选择排查方向
全局地图能够显示,但规划路径穿过墙壁。 优先检查全局 Costmap 的 StaticLayer 是否启用、是否接收到正确的 /map,以及地图占用阈值与障碍膨胀配置,而不是直接调大局部窗口。
机器人附近的障碍物没有进入局部 Costmap。 检查局部障碍层的 observation_sources、传感器话题和数据类型。例如使用 LaserScan 时,应确认对应 scan 数据源正确订阅 /scan,并且激光坐标系能够通过 TF 转换到局部地图坐标系。
局部窗口不跟随机器人移动。 核对 rolling_window 是否为 true、robot_base_frame 是否与实际底盘坐标系一致,以及 odom 到 base_link 的 TF 是否连续发布。
地图显示刷新较慢,但机器人控制仍在运行。 不要立即认定控制频率异常。应分别检查 update_frequency、publish_frequency 和 Controller Server 的 controller_frequency,它们控制的是不同环节。
对于常见室内自主导航,可以先采用全局 map 固定地图、局部 odom 滚动窗口、两者 0.05 m 分辨率的组合,再根据环境规模、障碍密度和机器人速度调整局部窗口与更新频率。参数含义和可配置范围可对照 Nav2 Jazzy Costmap 2D 官方文档。