
机器人 / 系统课时
Nav2 各节点如何传递导航目标
Nav2 各节点如何传递导航目标
机器人收到目标点却没有移动时,需要判断请求卡在了哪一层。以 ROS 2 Jazzy 的 TurtleBot3 仿真为例,沿 NavigateToPose、行为树、规划、控制、恢复以及速度输出逐站观察,最终能定位目标未被执行的具体环节。
学习目标
- 分清
NavigateToPose、ComputePathToPose、FollowPath三种 Action 的职责。 - 识别正常导航、失败恢复和底盘速度输出的实际数据流。
- 使用 ROS 2 命令核对接口,并发送一个可观察反馈的导航目标。
启动可接收目标的仿真环境
以下以 Ubuntu 24.04、ROS 2 Jazzy 及已安装的 nav2_bringup、nav2_minimal_tb3_sim 为前提。打开图形桌面终端,启动同时包含 TurtleBot3、地图定位和 Nav2 的示例环境:
source /opt/ros/jazzy/setup.bash
# 显示 Gazebo 窗口,便于同时观察底盘是否运动
ros2 launch nav2_bringup tb3_simulation_launch.py headless:=False
预期结果:RViz 2 与 Gazebo 启动,Nav2 各生命周期节点进入 active 状态。窗口中的加载过程及日志因机器而异,不应以某一行启动日志作为验收依据。
在 RViz 2 中先使用 2D Pose Estimate,按 Gazebo 中机器人实际位置设置初始位姿;确认地图与机器人位置一致,再发送目标。若未完成 AMCL 初始化,即使 Action 服务器存在,也可能因缺少 map 到 odom 的变换而无法规划。
目标 Action 如何调度行为树
RViz 2 的 Nav2 Goal 或命令行客户端向 /navigate_to_pose 提交 nav2_msgs/action/NavigateToPose 目标。目标包含 pose(例如 map 坐标系中的目标位置与朝向);behavior_tree 为空时使用服务器的默认行为树。
bt_navigator 接收并管理这个长任务,向客户端回传 distance_remaining、number_of_recoveries 等反馈,并在结束时返回 Action 状态和结果错误码。它本身不负责计算轮速,也不直接向底盘发布速度。
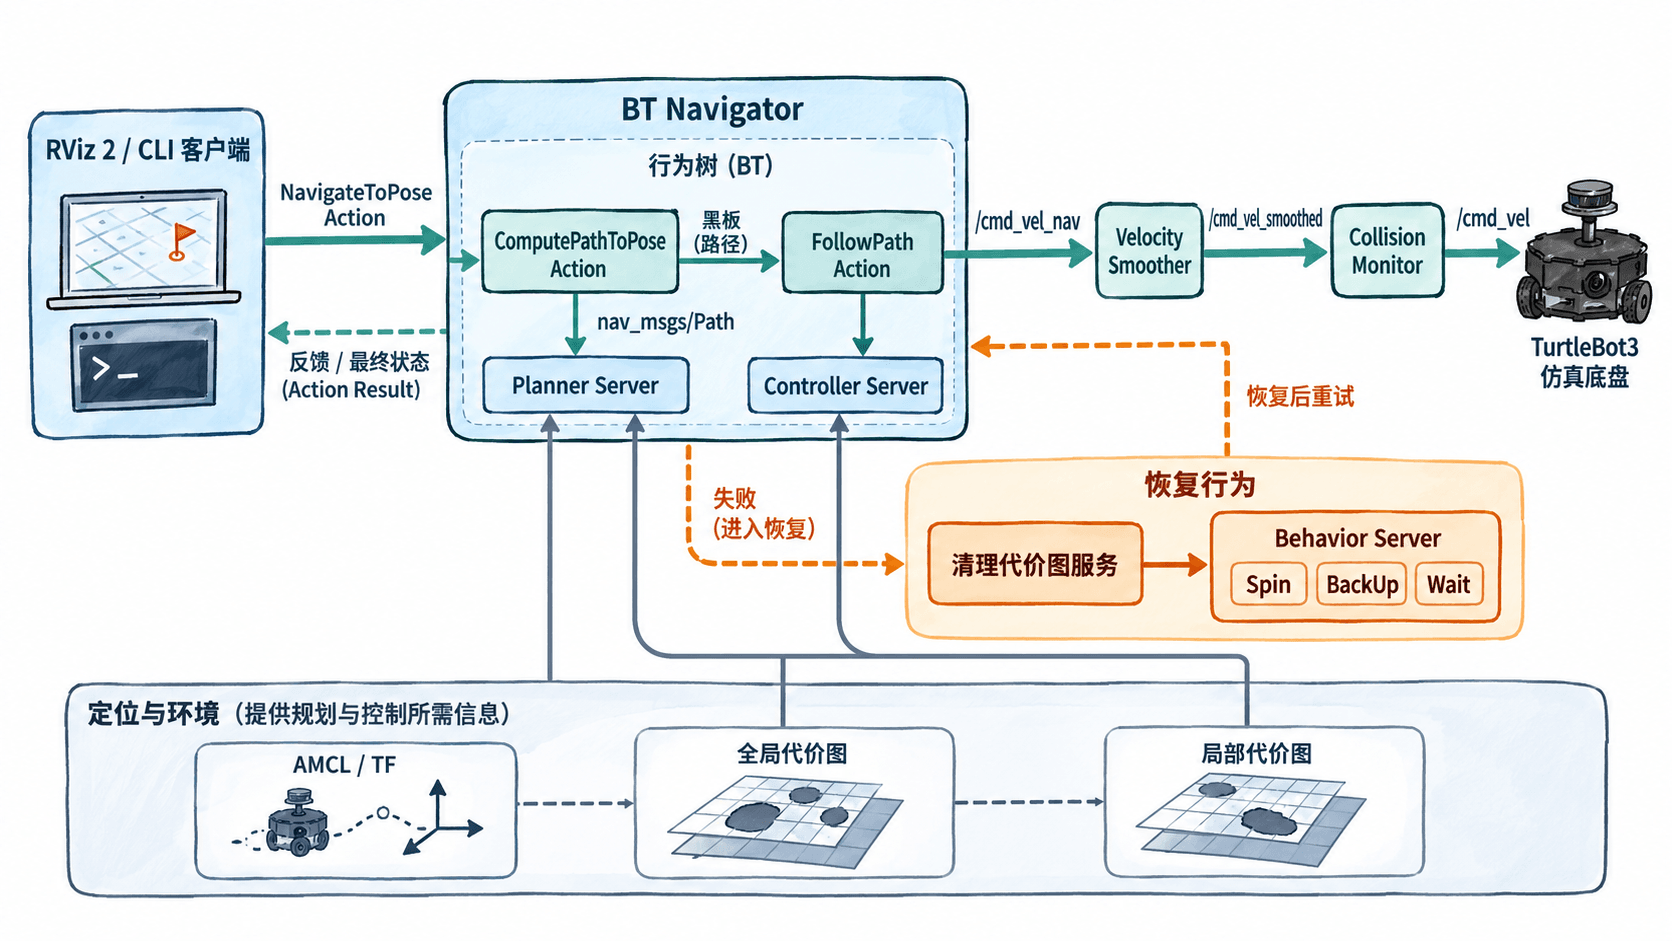
默认行为树采用流水线执行:ComputePathToPose 生成或更新路径,FollowPath 持续沿当前路径控制运动;Jazzy 的示例默认树可按约 1 Hz 重新规划,不能理解为“只规划一次,走完才再次规划”。具体频率由加载的行为树决定。
Planner、Controller 与 Behavior 的分工
| 接口或节点 | 接收什么 | 返回或产生什么 |
|---|---|---|
/compute_path_to_pose → planner_server |
目标位姿、可选起点 | 路径 nav_msgs/Path |
/follow_path → controller_server |
上一步路径及控制器选择 | 路径跟踪状态和速度指令 |
/spin、/backup、/wait → behavior_server |
对应恢复动作的参数 | 恢复动作完成或失败 |
velocity_smoother、collision_monitor |
上游速度、加速度限制及安全观测 | 给底盘的最终速度 |
在 Jazzy 的 nav2_bringup 示例配置中,Controller Server 的速度先发往 /cmd_vel_nav,再由 Velocity Smoother 发布 /cmd_vel_smoothed,Collision Monitor 检查后发布 /cmd_vel。这些是 Topic,不是 Action;Jazzy 默认使用 geometry_msgs/msg/Twist,更改参数或重映射后应以现场查询为准。
当规划失败、控制卡住时,行为树可调用清理全局或局部代价图的服务,或经 behavior_server 执行旋转、后退、等待,再尝试导航。Behavior Server 并非每次导航都会顺序经过的节点。AMCL、TF 和代价图持续为规划及控制提供位姿与障碍信息,也不是目标请求的串行下一站。
查询现场接口并发送目标
保持仿真运行,在新终端查询三类 Action 与三级速度话题:
source /opt/ros/jazzy/setup.bash
# Action 名称是任务接口,速度名称是 ROS 2 话题
ros2 action type /navigate_to_pose
ros2 action type /compute_path_to_pose
ros2 action type /follow_path
ros2 topic type /cmd_vel_nav
ros2 topic type /cmd_vel_smoothed
ros2 topic type /cmd_vel
预期输出(按上述命令顺序,使用 Jazzy 示例默认配置):
nav2_msgs/action/NavigateToPose
nav2_msgs/action/ComputePathToPose
nav2_msgs/action/FollowPath
geometry_msgs/msg/Twist
geometry_msgs/msg/Twist
geometry_msgs/msg/Twist
选取 RViz 2 地图中的空闲点。下面以 map 坐标 (-1.0, -0.5)、朝向 0 弧度作为示例;若该点在你的地图中是障碍或未知区域,应将坐标改为可到达的空闲点。
# --feedback 可观察距离变化及恢复次数
ros2 action send_goal /navigate_to_pose nav2_msgs/action/NavigateToPose "{pose: {header: {frame_id: map}, pose: {position: {x: -1.0, y: -0.5, z: 0.0}, orientation: {z: 0.0, w: 1.0}}}}" --feedback
预期输出(目标可到达且导航成功时的关键行节选):
Goal accepted with ID: <ID>
Goal finished with status: SUCCEEDED
实际 <ID> 为动态生成的目标标识。命令中间还会显示 Feedback(包括 distance_remaining、number_of_recoveries)和 Result;正常成功时结果 error_code 为 0。若目标被拒绝、规划失败或被取消,不会出现上述成功状态。
定位时按顺序检查:/navigate_to_pose 不可用,先查 bt_navigator 生命周期;目标已接收但无路径,查 planner_server、map 与 TF;已有路径但 /cmd_vel_nav 无变化,查 controller_server、局部代价图和控制器状态;上游有速度而 /cmd_vel 没有有效运动指令,则查速度平滑、安全监测及话题重映射。这样可根据第一个中断点缩小故障范围,而不必同时修改所有 Nav2 参数。