
机器人 / 系统课时
设置卡滞检测时间窗
设置卡滞检测时间窗
导航过程中,底盘可能持续收到速度指令,却因障碍阻挡而无法移动。通过配置 Nav2 的 Progress Checker,可以规定机器人必须在指定时间内完成的最小位移,并在 Gazebo 仿真中验证卡滞超时、局部跟踪失败和后续恢复行为。
学习目标
- 理解
SimpleProgressChecker的位移阈值、计时基线和超时判定规则。 - 在 ROS 2 Jazzy 中配置最小移动距离与允许时间,并验证实际生效值。
- 通过正常通行与持续阻挡两组测试,识别卡滞失败和常见误判。
理解进度检查的判定机制
Nav2 的 controller_server 使用 Progress Checker 判断机器人是否持续取得运动进展。ROS 2 Jazzy 提供的 nav2_controller::SimpleProgressChecker 只检查机器人当前位置相对基准位置的平面位移,不依赖速度指令是否正在发布。
它有两个关键参数:
| 参数 | Jazzy 默认值 | 含义 |
|---|---|---|
required_movement_radius |
0.5 m |
相对基准位置必须超过的平移距离 |
movement_time_allowance |
10.0 s |
完成规定平移距离的最长允许时间 |
检查器在首次检查时记录基准位置和当前时间。之后每次检查当前位姿:如果与基准位置的平面距离严格大于阈值,就更新基准并重新计时;否则继续使用原来的基准。当未达到位移阈值且经过的时间超过允许值时,进度检查失败。
例如设置距离 0.20 m、时间 6.0 s,机器人在第 4 秒累计平移到距离基准 0.24 m 的位置,就会重置计时。若之后被挡住,连续超过 6 秒仍未平移超过新基准的 0.20 m,才会触发失败。
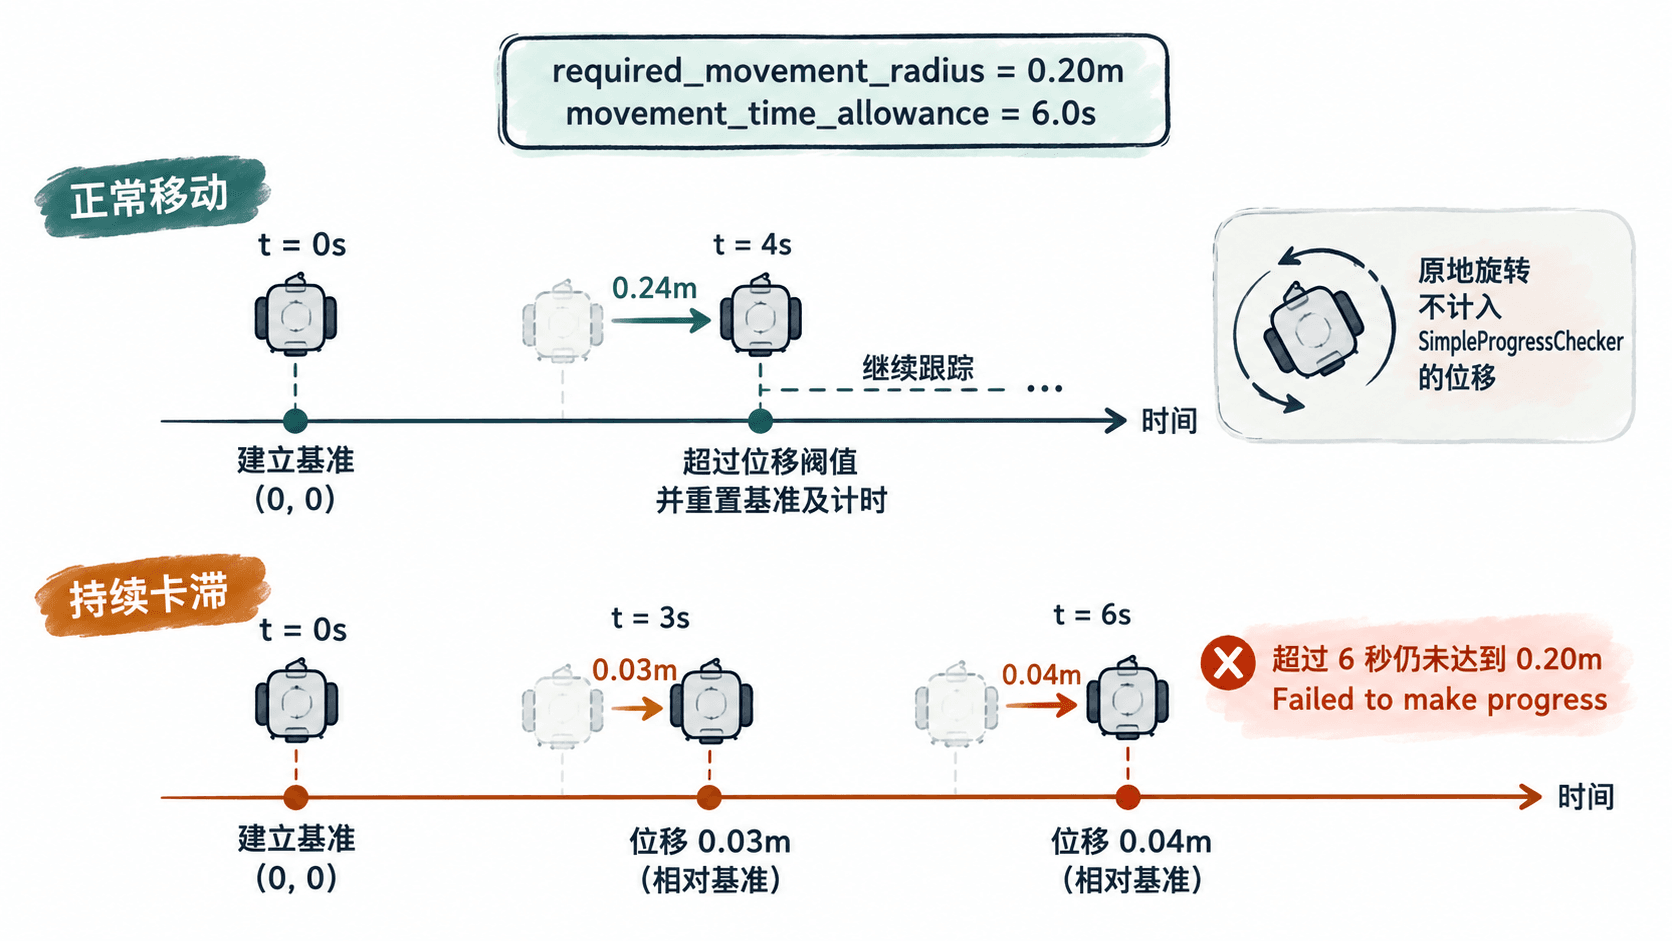
配置最小位移和允许时间
以下操作适用于 ROS 2 Jazzy 和对应版本的 Nav2。前提是 Gazebo 仿真、定位、里程计、局部代价地图和 Controller Server 已能正常工作,并且可以向机器人发送导航目标。
打开当前 Nav2 启动时实际加载的参数文件,例如项目中的 nav2_params.yaml,找到 controller_server 下的 ros__parameters。将以下配置合并进去,不要覆盖原有的控制器、目标检查器和代价地图参数。
片段示例:以下是 controller_server 的 Progress Checker 配置部分,需要合并到现有完整参数文件中。
controller_server:
  ros__parameters:
    progress_checker_plugins: ["progress_checker"]
    progress_checker:
      plugin: "nav2_controller::SimpleProgressChecker"
      # 超过 0.20 m 才认定取得足够的平移进展
      required_movement_radius: 0.20
      # 允许时间为 6 秒
      movement_time_allowance: 6.0
这组参数用于仿真验证:机器人必须在 6 秒内相对当前基准位置平移超过 0.20 m。对于能以 0.10 m/s 持续前进的机器人,理论上约 2 秒就能越过该阈值,留出了加减速和短暂避障的余量。
progress_checker_plugins 是 Jazzy 使用的插件名称数组,progress_checker 则是本例的插件实例名。两者必须对应,具体参数也必须位于同名实例之下。不要照搬 ROS 2 Humble 及更早版本使用的单字符串 progress_checker_plugin 写法。
保存文件后,使用原有启动方式重新启动 Nav2,并确保启动命令实际加载了修改后的参数文件。无需为了配置进度检查器而更换 DWB 或 RPP 局部控制器。
验证参数是否真正生效
在 Nav2 已启动、/controller_server 处于 active 状态时,打开一个已经加载 ROS 2 Jazzy 环境的新终端,执行:
ros2 param get /controller_server progress_checker.required_movement_radius
ros2 param get /controller_server progress_checker.movement_time_allowance
预期输出:
Double value is: 0.2
Double value is: 6.0
这说明当前 Controller Server 中的两个参数与配置文件一致。如果节点运行在命名空间下,例如 /robot1/controller_server,需要将命令中的节点名称改为实际名称。
若读出的仍是 0.5 和 10.0,先确认修改的是启动时传入的参数文件,再检查 YAML 缩进及 progress_checker 实例名。若命令提示节点不存在,先检查 Nav2 是否成功启动;若参数不存在,则检查插件是否加载成功,以及实际使用的插件名称。
Jazzy 的 SimpleProgressChecker 支持动态更新这两个参数,但正式实验建议先在 YAML 中固定配置并重启,以便每轮测试都有一致的初始条件。参数定义可对照 Nav2 Jazzy Controller Server 官方文档。
在仿真中验证卡滞超时
测试时要同时观察机器人实际位移与 Controller Server 的失败原因,不能仅根据机器人停止运动就断定进度检查器已经触发。
先进行正常通行测试:
- 在 Gazebo 中选择一段无遮挡的平直通道,确保机器人定位正常。
- 在 RViz 中发送距离当前位置约 2 m 的导航目标,让机器人沿可通行路径前进。
- 记录机器人开始跟踪后的位移,确认能够在 6 秒内相对检查基准平移超过 0.20 m。
- 观察机器人持续执行路径跟踪,确认没有出现
Failed to make progress。
随后进行持续阻挡测试:
- 在仿真中准备能够限制机器人位移的静态碰撞障碍,例如狭窄通道中的实体阻挡物。只在仿真环境操作,不用真机进行碰撞实验。
- 让机器人开始执行有效的路径跟踪目标,再制造持续阻挡,使底盘实际位置基本不变,并保持 Nav2 节点和仿真时钟正常运行。
- 观察阻挡发生后,机器人是否持续无法相对当前基准位置平移超过 0.20 m。
- 如果控制器仍在执行正常的进度检查,并且超过 6 秒没有足够位移,应在 Controller Server 日志中看到
Failed to make progress。 - 检查局部跟踪失败后的导航行为,确认系统进入配置的失败处理或恢复流程,而不是无限期维持原来的跟踪状态。
Jazzy 的 Controller Server 在进度检查失败时会使 FollowPath Action 以 FAILED_TO_MAKE_PROGRESS 错误码结束,并发布零速度指令。若目标是通过 NavigateToPose 发起的,BT Navigator 可能继续尝试清理代价地图、重新规划或其他恢复行为,因此不能要求最外层导航目标在超时瞬间立即失败。
还要注意,使用 use_sim_time: true 时,计时依赖 ROS 仿真时钟。暂停 Gazebo 可能同时停止 /clock 前进,不能将暂停仿真当作制造 6 秒卡滞的方法。
根据误判现象调整阈值
required_movement_radius 与 movement_time_allowance 必须结合实际最低运动速度设置。如果阈值距离过大、时间过短,慢速靠近目标或狭窄区域转向都可能被误判;如果允许时间过长,机器人受阻后的恢复会被延迟。
| 仿真现象 | 优先检查 | 调整方向 |
|---|---|---|
| 低速前进时频繁报卡滞 | 6 秒内实际平移是否超过 0.20 m | 将距离降至 0.10 m,或将时间增加至 8.0 s |
| 持续受阻很久才触发恢复 | 允许时间是否过长 | 在正常通行测试通过后逐步缩短时间 |
| 原地转向时触发卡滞 | 是否使用 SimpleProgressChecker |
考虑改用支持角度变化的 PoseProgressChecker |
| 明明未动却没有触发卡滞 | 位姿漂移、仿真时钟和进度基准 | 检查定位数据及 /clock 是否正常推进 |
如果机器人经常需要原地旋转,可以考虑 Jazzy 的 nav2_controller::PoseProgressChecker,它除了检查平移距离,还能通过 required_movement_angle 检查角度变化。该插件的默认角度阈值为 0.5 rad,适合需要把原地旋转视作有效运动进展的场景,但同样不能放任无限旋转。
推荐先保留 0.20 m 与 6.0 s 的实验参数,完成正常通行和阻挡测试后,再依据底盘速度、实际避障耗时和定位噪声调整。最终验收应同时满足两个条件:正常的低速运动不会误触发卡滞,而持续没有足够位移时能够在设定时间窗之后明确报告失败。