
机器人 / 系统课时
用 SLAM Toolbox 建图并保存
用 SLAM Toolbox 建图并保存
在 Ubuntu 24.04、ROS 2 Jazzy 与 Gazebo Harmonic 中启动 TurtleBot3 仿真,用 SLAM Toolbox 根据激光扫描和里程计实时生成二维栅格地图。完成低速覆盖、闭环检查与地图保存后,将得到 Nav2 可加载的 YAML 元数据和 PGM 地图图像。
学习目标
- 启动在线建图并检查
/scan、TF 和/map是否正常。 - 按覆盖路线驾驶机器人,识别墙体断裂、重影和未知区域。
- 保存并验收一组可供 Nav2 地图服务器加载的地图文件。
准备 Jazzy 仿真环境
以下命令面向已安装 ROS 2 Jazzy 的 Ubuntu 24.04。安装 Nav2、SLAM Toolbox、Gazebo 版最小 TurtleBot3 仿真和键盘遥控工具;安装 Gazebo Classic 的旧教程不适用于这里。
# 安装 Jazzy 的建图、地图保存和现代 Gazebo 演示依赖
sudo apt update
sudo apt install -y ros-jazzy-navigation2 ros-jazzy-nav2-bringup ros-jazzy-nav2-minimal-tb3-sim ros-jazzy-slam-toolbox ros-jazzy-teleop-twist-keyboard
source /opt/ros/jazzy/setup.bash
ros2 pkg prefix slam_toolbox
预期输出:安装成功后,最后一条命令输出:
/opt/ros/jazzy如果使用自定义机器人而非示例仿真,还须确认 /scan 为 sensor_msgs/msg/LaserScan、里程计和激光的 TF 可追溯至机器人底盘,并且 Gazebo 的 /clock 已桥接。默认建图参数使用 odom、map、base_footprint 和 /scan;只有 base_link 而没有 base_footprint 的机器人需要调整 base_frame 配置。
启动在线 SLAM 并核对数据流
在第一个终端启动官方演示。slam:=True 会通过 Nav2 Jazzy 的启动文件启动 SLAM Toolbox,而不是 AMCL;同时拉起 Gazebo、机器人和 RViz。此路径使用 Nav2 集成的在线同步建图,无须再单独运行 online_async_launch.py。
source /opt/ros/jazzy/setup.bash
# 保持此终端运行,另开终端做检查和遥控
ros2 launch nav2_bringup tb3_simulation_launch.py slam:=True headless:=False
预期结果:打开 Gazebo 与 RViz 2,场景出现 TurtleBot3,机器人附近逐渐出现地图。启动日志中的时间戳和进程编号因环境而异。
新开终端确认节点与消息接口:
source /opt/ros/jazzy/setup.bash
ros2 lifecycle get /slam_toolbox
ros2 topic type /map
预期输出:
active [3]
nav_msgs/msg/OccupancyGrid
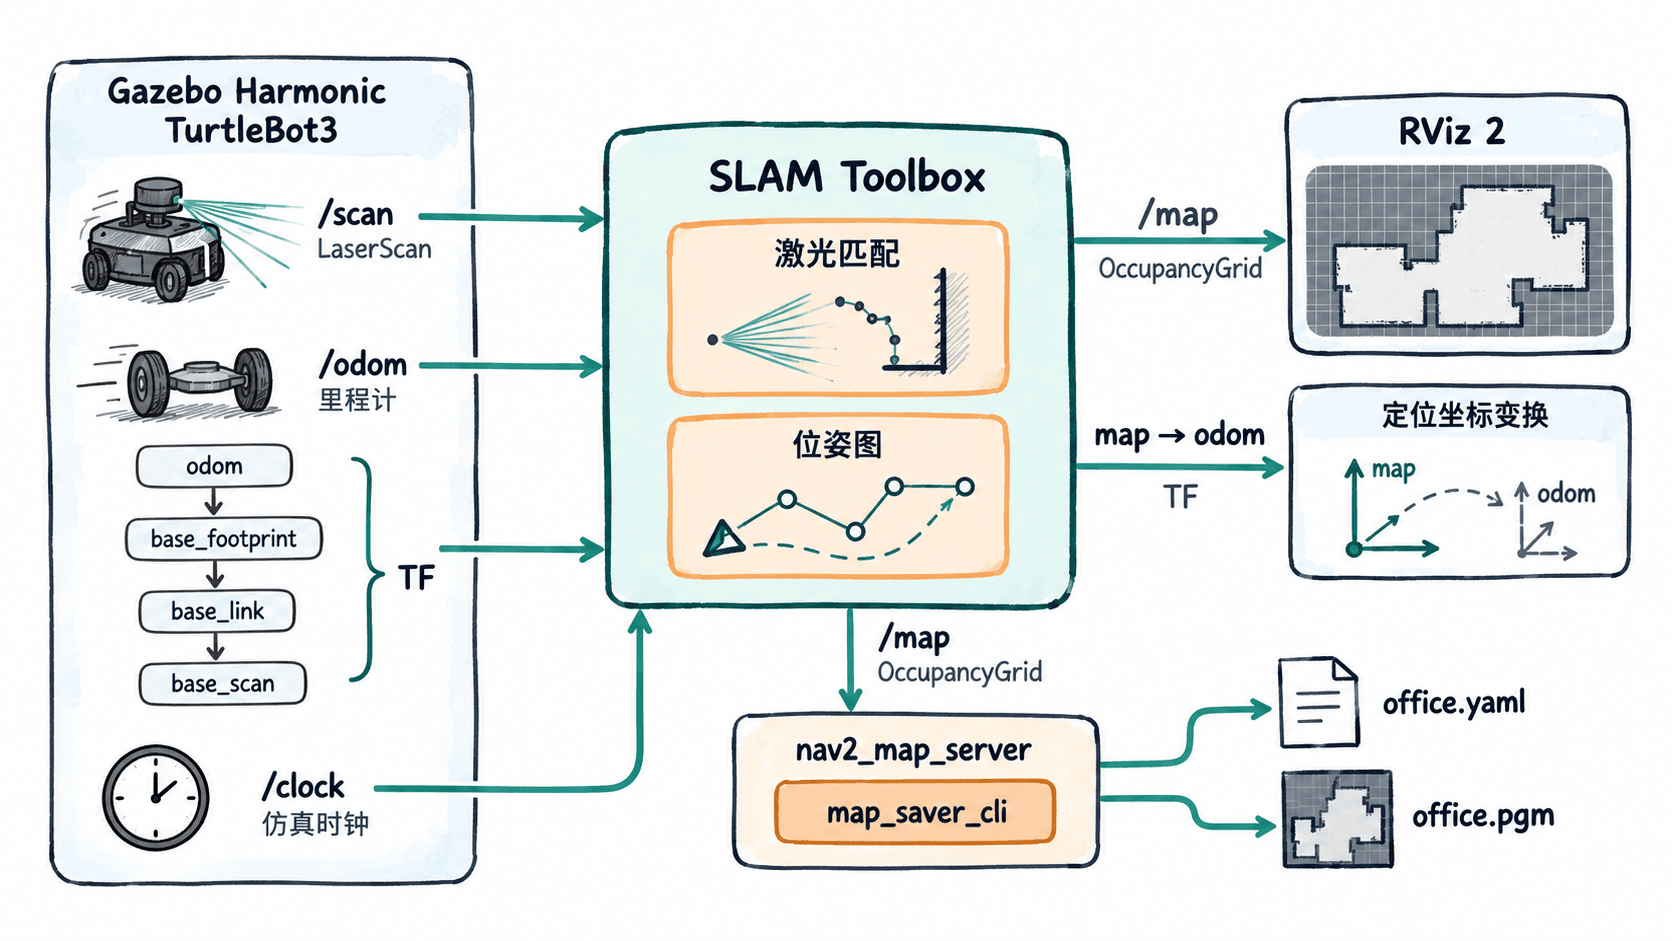
SLAM Toolbox 把 /scan 中的距离观测与 odom 到底盘的运动估计融合,持续发布 /map,并维护 map 到 odom 的定位修正。RViz 的 Global Options > Fixed Frame 设为 map,启用 Map 与 LaserScan 显示;不要同时启动另一套 AMCL 或 SLAM 节点发布同一段 map 到 odom 变换。
低速覆盖房间并检查栅格
在另一个终端启动遥控。该工具默认向 /cmd_vel 发布 geometry_msgs/msg/Twist;本示例的平移速度为 0.12 m/s,转弯角速度为 0.5 rad/s。若底盘明确订阅 TwistStamped,改用参数 stamped:=true,并确认话题类型与控制接口一致。
source /opt/ros/jazzy/setup.bash
# 从低速开始,避免急转造成扫描匹配困难
ros2 run teleop_twist_keyboard teleop_twist_keyboard --ros-args -p speed:=0.12 -p turn:=0.5预期结果:终端显示键盘操作说明;i 前进、j 左转、l 右转、k 停止,机器人移动时 RViz 中的地图边界逐步扩张。键位说明出现后仍须把输入焦点留在遥控终端。
按以下顺序覆盖一个有走廊或房间的环境:
- 沿外墙缓慢行驶一圈,转角处减速,让扫描持续看到稳定的墙面特征。
- 对中间空旷区域采用往返的“S”形路线,补扫视野遮挡的墙角与门洞。
- 回到起点附近,让机器人再次看到先前的环境特征,以检查回环后的墙体是否重合。
在 RViz 的占据栅格中,白色通常表示可通行、黑色表示占据、灰色表示未知。默认栅格分辨率约为 0.05 m/格;宽 4 m 的空间大约横跨 80 个网格。可行驶区域应尽量连片,墙线不应出现明显的双层重影;未探索区域保留灰色是正常现象。
保存 PGM 与 YAML 地图
停止机器人运动但继续运行仿真和 SLAM,再打开新终端保存 /map。-f 指定无扩展名的输出前缀,默认生成 office.pgm 与 office.yaml;前者是栅格图像,后者记录分辨率、地图原点和占据阈值。
source /opt/ros/jazzy/setup.bash
mkdir -p "$HOME/maps"
# 保存正在发布的占据栅格,而不是 SLAM 位姿图
ros2 run nav2_map_server map_saver_cli -f "$HOME/maps/office"
test -s "$HOME/maps/office.yaml" && test -s "$HOME/maps/office.pgm" && echo "地图文件已生成"
预期输出:地图保存过程会输出带动态时间戳的日志;若两份文件均非空,最后一行是:
地图文件已生成检查 office.yaml 中的 image 指向同目录实际存在的 PGM,resolution 与 RViz 地图一致,origin 包含地图左下角在 map 坐标系中的位置和朝向。保存的是导航可用的栅格图,并不等于 SLAM Toolbox 用于续建的序列化位姿图;后者需要另行调用 serialize_map 服务。
验收结果与定位失败原因
验收时将 PGM 与 RViz 的最终地图对照:房间轮廓连续、墙体没有持续重影、门口空闲区域与可通行走廊连通,并且至少覆盖后续导航会经过的路线。不要为了“消灭灰色”驶入墙边危险区域,未知格可以由后续补扫解决。
| 现象 | 优先检查及修正 |
|---|---|
/map 不更新 |
核对 /scan 是否有新数据、SLAM 节点是否 active,以及 use_sim_time 与 /clock 是否一致。 |
| 墙体错位或出现双墙 | 降低转弯速度,检查 odom 到 base_footprint 及激光外参 TF,返回已探索位置检查回环。 |
| 地图保存超时 | 保持 SLAM 运行,确认 /map 有发布者并检查 QoS;不要先关闭仿真再保存。 |
| 文件存在但墙体残缺 | 先补扫遗漏区域,在 RViz 检查地图质量后重新执行保存命令。 |
实际交付至少保留同一前缀的 .yaml 与 .pgm 文件,并记录使用的仿真世界和地图版本。后续使用 Nav2 静态地图定位时加载 YAML 文件路径,不直接把 PGM 当作地图配置。