
机器人 / 系统课时
区分 map、odom、底盘坐标
区分 map、odom、底盘坐标
机器人导航需要同时知道两种位置:短时间内连续变化的局部运动位置,以及经过定位纠偏的地图位置。map、odom 和 base_link 分别承担不同职责。本课通过 TF 坐标关系、数值算例和仿真检查,帮你判断导航与底盘控制应该使用哪套位姿。
学习目标
- 区分
map、odom、base_link的参考对象及连续性要求。 - 理解
map → odom → base_link的 TF 变换链及定位纠偏方式。 - 使用 ROS 2 命令检查坐标变换,并为 Nav2 选择正确的参考坐标系。
三个坐标系分别表示什么
按照 ROS REP 105,移动机器人通常使用以下三个坐标系:
| 坐标系 | 参考对象 | 关键性质 | 典型用途 |
|---|---|---|---|
map |
地图中的全局参考位置 | 长期漂移小,但定位更新时允许位置跳变 | 全局定位、目标点、全局规划 |
odom |
局部里程计参考位置 | 位姿连续,但误差会逐渐累积 | 局部运动、速度估计、短时控制 |
base_link |
固定在机器人底盘上的参考点 | 随机器人平移和旋转 | 底盘运动、传感器安装参考 |
base_link 通常设置在底盘中心附近,具体位置由机器人模型定义。按照 ROS 常用坐标约定,底盘的 X 轴指向前方,Y 轴指向左侧,Z 轴指向上方。
odom 由轮速里程计、视觉里程计或惯性传感器融合得到。机器人前进时,odom 中的位置应连续变化,但轮胎打滑或积分误差会使它逐渐偏离真实位置。
map 借助激光、地图匹配等定位观测修正累计误差。例如机器人在 odom 中认为自己前进了 2.0 m,地图定位却发现真实位移约为 1.7 m。全局位置需要修正 0.3 m,但不能把这次修正误当作底盘突然倒退。
TF 如何连接局部运动与地图
在典型的 ROS 2 Nav2 系统中,三个坐标系形成一条具有明确父子关系的 TF 链:
map → odom:由 AMCL、SLAM 或其他全局定位模块发布,表达地图与局部里程计参考系之间的校正关系。odom → base_link:由底盘里程计或状态估计模块发布,表达机器人在局部里程计坐标系中的连续运动。map → base_link:由 TF 系统组合前两段变换得到,表示机器人在地图中的位置,通常不需要额外发布一条直接变换。
部分差速机器人还会设置 base_footprint,使关系成为 odom → base_footprint → base_link。它通常表示底盘在地面上的二维投影,实际层级应以机器人模型和 TF 发布配置为准。
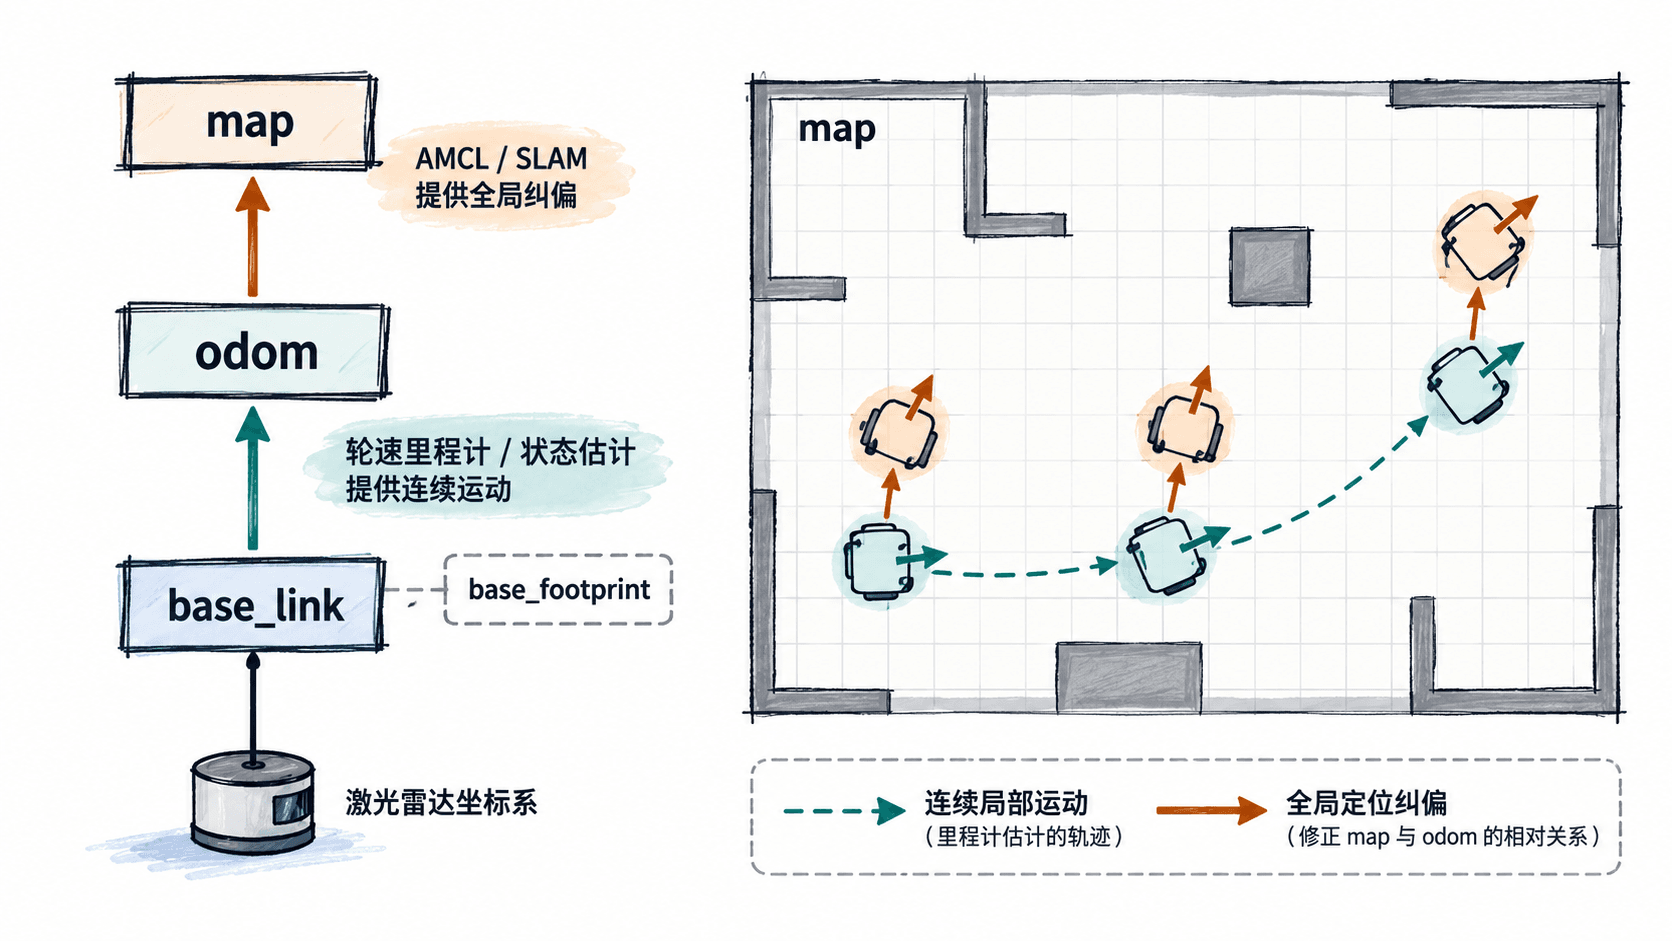
考虑一个没有旋转、两套坐标轴方向一致的简化算例:
odom → base_link的 X 向平移为 2.0 m。map → odom的 X 向平移为 -0.3 m。- 组合后
map → base_link的 X 向平移为 1.7 m。
这里可以直接相加,是因为假设两套坐标轴没有相对旋转。真实机器人存在朝向变化时,必须先旋转再平移,由 TF2 完成刚体变换组合,不能把不同坐标系的 X、Y 数值直接相加。
定位更新时,map → odom 可能发生跳变,而 odom → base_link 仍保持连续。因此地图上的机器人标记可以被重新定位,轮速控制却不应因此产生速度尖峰。
Nav2 应该使用哪个参考系
Nav2 的全局代价图需要与地图和导航目标保持一致,局部代价图需要围绕机器人连续更新。典型配置为:
| Nav2 组件 | 关键参数 | 推荐坐标系 |
|---|---|---|
| 全局代价图 | global_frame |
map |
| 局部代价图 | global_frame |
odom |
| 两套代价图 | robot_base_frame |
base_link |
下面是 ROS 2 Jazzy 的 Nav2 参数文件片段示例,仅展示已有 nav2_params.yaml 中相关节点的坐标字段,并非完整可独立启动的配置:
global_costmap:
  global_costmap:
    ros__parameters:
      global_frame: map
      robot_base_frame: base_link

local_costmap:
  local_costmap:
    ros__parameters:
      global_frame: odom
      robot_base_frame: base_link
如果实际机器人使用 base_footprint 作为底盘参考帧,应按 TF 树和机器人配置统一调整,不要只替换某一个节点中的名称。
这些字段的生效行为是:全局代价图使用 map 坐标,局部代价图使用 odom 坐标,二者通过 TF 查询底盘位置。加载参数并启动 Nav2 后,可以通过 RViz 2 观察地图与局部代价图,检查机器人移动及定位纠偏期间是否正常更新。
在仿真中检查坐标变换
以下操作适用于 Ubuntu 24.04、ROS 2 Jazzy。先启动 Gazebo 仿真与底盘里程计发布节点,确认终端已配置对应 ROS 环境。如果尚未启动 AMCL 或 SLAM,可以先验证 odom → base_link,不必强求 map 已经可用。
新开终端执行:
# 加载 ROS 2 Jazzy 环境
source /opt/ros/jazzy/setup.bash

# 持续读取底盘在 odom 坐标系中的位姿
ros2 run tf2_ros tf2_echo odom base_link
预期输出(仅展示关键字段,实际时间、位置和姿态会不同):
At time <TIME>
- Translation: [<X>, <Y>, <Z>]
- Rotation: in Quaternion [<QX>, <QY>, <QZ>, <QW>]<TIME>、<X> 等表示运行时数值。程序还会输出欧拉角和变换矩阵,并持续刷新。机器人静止时位姿应基本稳定;缓慢移动时,平移和朝向应连续变化。使用 Ctrl+C 结束命令。
启动 AMCL 并通过 RViz 2 的 2D Pose Estimate 设置初始位姿后,再分别检查 map → odom 与 map → base_link。对应命令为 ros2 run tf2_ros tf2_echo map odom 和 ros2 run tf2_ros tf2_echo map base_link,每次执行一条,完成观察后用 Ctrl+C 结束。
检查时重点判断:
- 局部运动是否连续:机器人平稳移动时,
odom → base_link不应突然跨越较大距离或角度。 - 全局纠偏是否有效:AMCL 获得有效定位后,
map → odom应可查询,并可能随着新的定位观测发生修正。 - TF 链是否连通:
map → base_link应能通过中间坐标系组合获得,不应长期报告坐标系不连通。
如果 odom → base_link 不存在,先检查底盘里程计节点及 TF 发布设置;如果只有 map → odom 缺失,优先检查定位节点是否运行、初始位姿是否已设置以及定位输入是否有效。使用 Gazebo 时,还需确认相关 ROS 节点使用一致的仿真时间配置,例如 use_sim_time: true。
判断导航故障时,可以先问自己:机器人是局部运动不连续,还是地图中的位置被重新校正?前者应沿里程计与底盘反馈排查,后者应沿全局定位与 map → odom 变换排查。