
音频开发 / 系统课时
给参数变化加平滑避免拉链噪声
给参数变化加平滑避免拉链噪声
实时调增益、截止频率或滤波器参数时,目标值如果在相邻采样点直接跳变,听到的往往不是“立即响应”,而是点击声、拉链噪声或高 Q 滤波器的瞬态。本课把离散跳变改成斜坡或一阶平滑,并说明高 Q 场景为什么要单独验证。
学习目标
- 能为增益和连续参数选择斜坡或一阶平滑,而不是直接写入目标值
- 能根据采样率和时间常数计算平滑速度,并检查响应时间
- 能识别高 Q 滤波器调参时的系数轨迹、状态连续性和瞬态风险
拉链噪声来自参数的离散跳变
若音频样本为 ,增益为 ,输出就是 。当 从一个采样点到下一个采样点突然改变时,相当于给波形乘上一个阶跃控制信号;变化越大、越快,越容易产生宽带瞬态,听感上就是点击或连续调节时的“拉链声”。
滤波器参数更敏感。截止频率、Q 值或中心频率变化后,滤波器系数随之变化,而滤波器内部状态还保留着旧参数下积累的历史。参数跳变与旧状态叠加,可能形成比普通增益跳变更明显的瞬态。
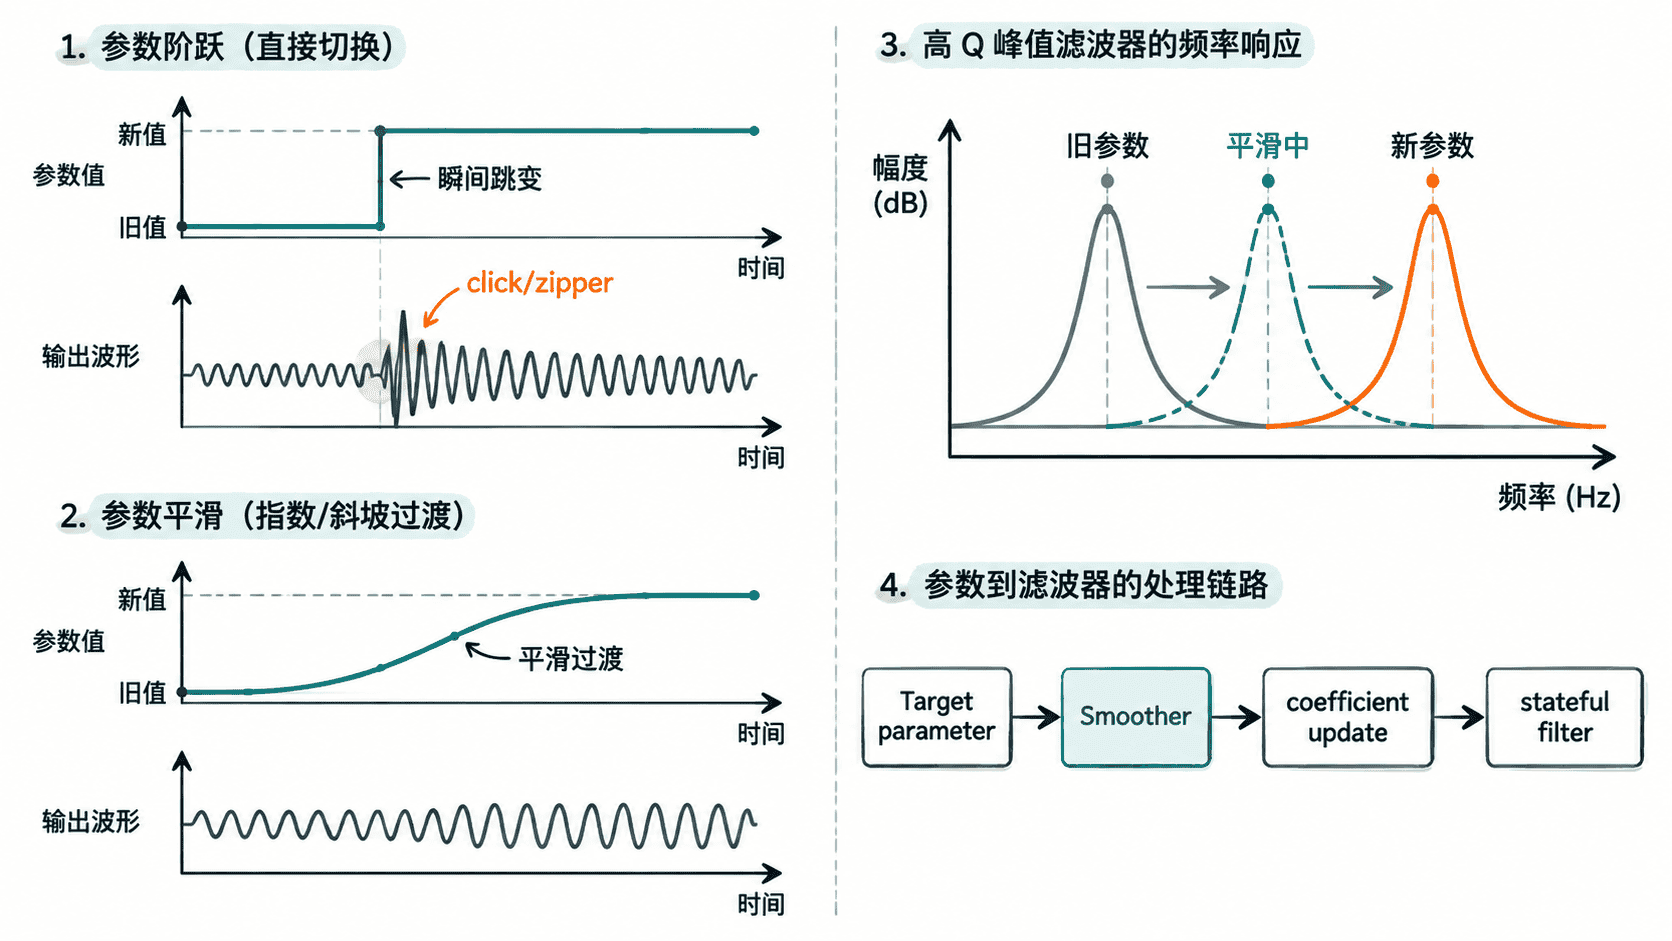
用时间常数控制一阶平滑
最常用的一阶平滑可以写成 。其中 是当前参数, 是用户或自动控制器给出的目标值。若希望用时间常数 描述速度,可取 ,这样采样率改变后仍能维持近似一致的时间尺度。
增益通常更适合在 dB 域平滑,再转换为线性倍率,因为从 0 dB 到 -12 dB 的感知变化比直接在线性增益上匀速更自然。频率参数跨度很大时,也可对对数频率做平滑,让 100 Hz 到 200 Hz 与 1 kHz 到 2 kHz 具有相近的相对变化速度。
下面的示例把增益目标从 0 dB 改为 -12 dB,使用 10 ms 时间常数的一阶平滑。代码只演示控制参数,不依赖具体音频文件。
import math

FS = 48000
TAU_SECONDS = 0.010
TARGET_DB = -12.0
DURATION_SECONDS = 0.050

alpha = 1.0 - math.exp(-1.0 / (TAU_SECONDS * FS))
current_db = 0.0
history = []

for _ in range(int(DURATION_SECONDS * FS)):
    current_db += alpha * (TARGET_DB - current_db)
    history.append(current_db)

max_step_db = max(abs(history[i] - (history[i - 1] if i > 0 else 0.0)) for i in range(len(history)))

print("first_sample_db:", round(history[0], 3))
print("after_10ms_db:", round(history[int(0.010 * FS) - 1], 3))
print("after_50ms_db:", round(history[-1], 3))
print("max_single_sample_step_db:", round(max_step_db, 3))
预期输出
first_sample_db: -0.025
after_10ms_db: -7.585
after_50ms_db: -11.919
max_single_sample_step_db: 0.025
一阶系统经过一个时间常数只会走完约 63% 的差值,因此 10 ms 后还不会到达 -12 dB;约五个时间常数后才接近目标。这种“有限响应速度”正是消除离散跳变的代价,时间常数必须在无噪声和操作跟手之间取平衡。
不同参数不要共用一个平滑策略
增益、声像这类直接控制量可以做线性斜坡或指数平滑。频率、Q 值和滤波器系数则应优先平滑“设计参数”,再重新计算系数,而不是默认对所有系数做同样的线性插值。原因是系数空间与听感空间并不等价,中间系数对应的频响可能偏离预期轨迹。
块处理时还要注意更新粒度。若每 128 个样本才把参数瞬间改一次,即使 UI 每毫秒都在连续变化,音频线程看到的仍是阶梯。可以在每个音频块内部再做逐样本斜坡,或者以较小控制周期更新平滑器,使块边界不再成为参数跳点。
高 Q 滤波器要重点做扫参验证
Q 值越高,极点越靠近单位圆,频响峰越尖,对中心频率和系数误差越敏感。此时不要只测试“旧值”和“新值”两个静态端点,还要连续扫过中间值,监听是否出现爆音、短时增益突起或异常振铃,并记录每个块的峰值与系数。
对于大幅频率跳变、滤波器类型切换或极高 Q 的场景,单纯平滑参数仍可能保留明显瞬态。更稳妥的办法是让旧滤波器和新滤波器短时间并行运行,再做短交叉淡化;如果新路径需要状态预热,应先让它接收输入再逐渐接管输出。这样处理的是“状态连续性”,而不只是“参数连续性”。
验收时至少覆盖快速拖动旋钮、自动化曲线、高 Q 扫频和块边界四种情况。只要控制参数连续、滤波器状态不被硬重置,并且峰值与听感在整个扫参过程中都稳定,就说明平滑策略真正解决了实时调参噪声,而不是只让 UI 数值看起来平滑。