
音频开发 / 系统课时
避免音频回调中的阻塞与分配
避免音频回调中的阻塞与分配
实时音频回调最重要的不是“平均够快”,而是每一次都必须在下一个音频块到来前结束。本节把锁、日志、文件 I/O、系统调用和动态分配从回调路径中移走,使用预分配、原子参数和异步旁路,并用压力测试检查回调是否超时。
学习目标
- 判断哪些操作会破坏音频线程的确定性,以及风险为什么会在偶发情况下暴露。
- 把回调改造成只访问预分配内存、无锁参数和固定复杂度 DSP 的实时安全路径。
- 用回调期限、最大耗时和超时计数验证实现,而不是只凭“听起来不卡”判断。
先算清回调期限
假设采样率为 ,每次回调处理 个采样帧,那么理论时间预算为:
例如 48 kHz、256 帧时,预算约为 5.33 ms。实际工程不能把这 5.33 ms 全部用满,因为线程调度、缓存失效、CPU 降频以及同进程其他实时任务都会吃掉余量。比较稳妥的做法是让正常回调耗时长期低于预算的一小部分,并把“最坏一次”作为重点指标。
把不确定操作移出回调
音频回调中应避免等待其他线程或向操作系统请求不可预测的资源。高风险操作包括互斥锁、条件变量、同步日志、文件读写、网络请求、睡眠、进程间通信,以及 new、delete、容器扩容等动态内存分配。
推荐把链路拆成三类职责:控制线程更新轻量参数,音频线程只做固定复杂度计算,录音、日志和分析数据通过预分配缓冲区旁路给后台线程。
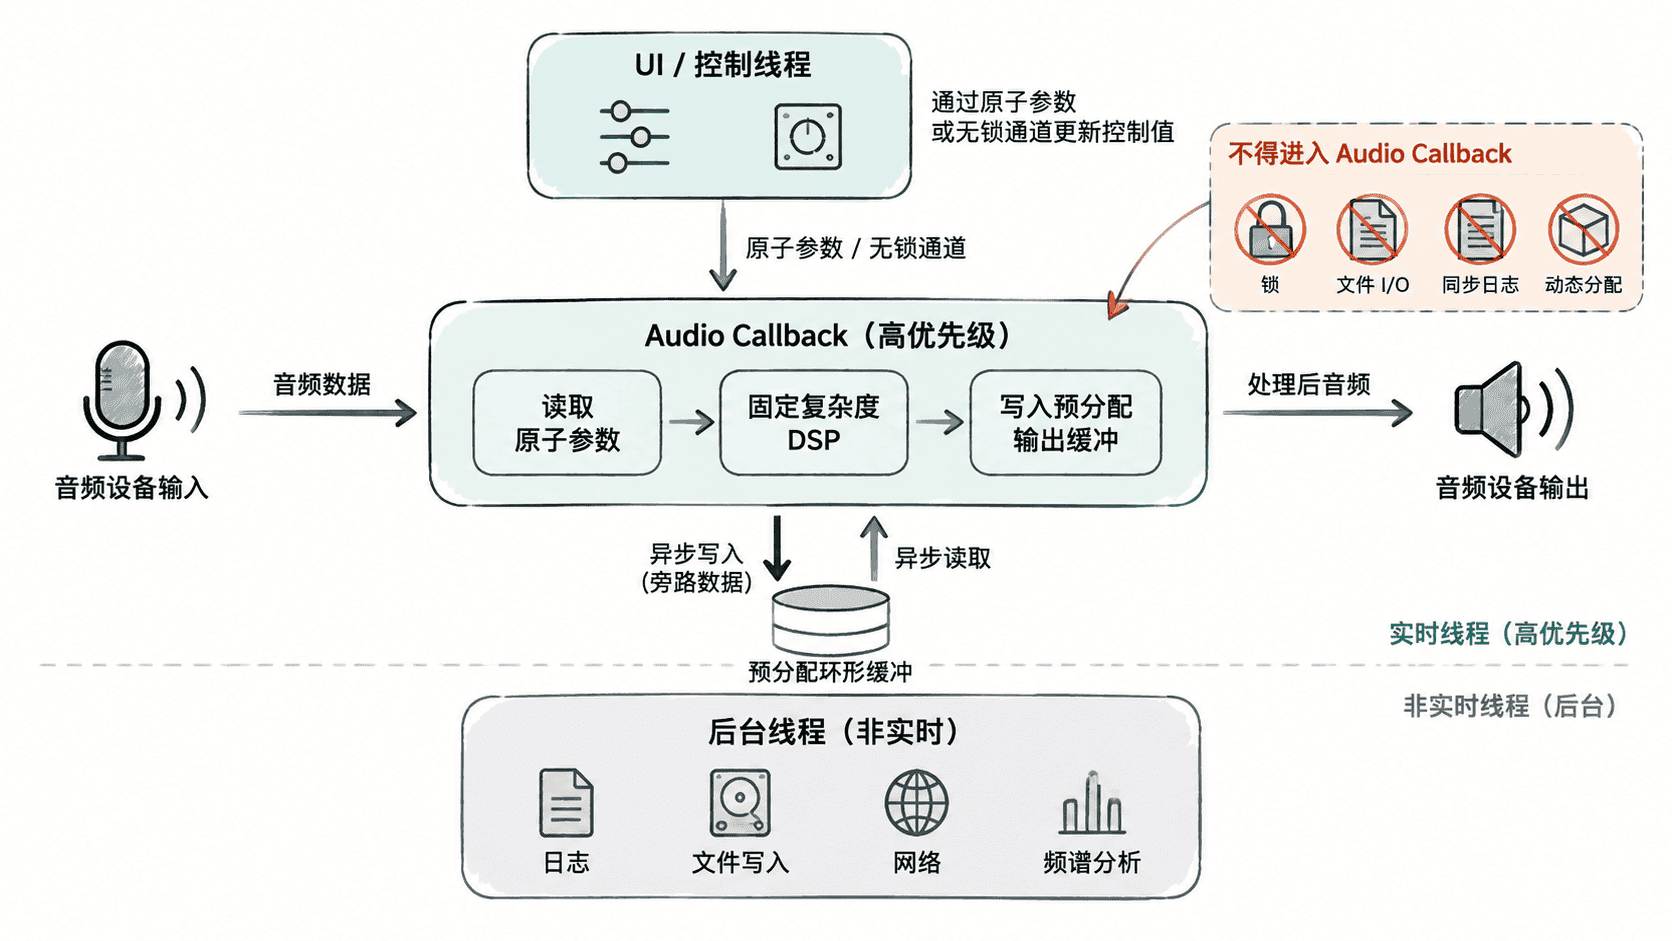
关键原则不是“这些 API 永远慢”,而是它们的最坏耗时不受音频线程控制。例如无竞争的互斥锁通常很快,但一旦持锁线程被调度出去,音频线程就可能被迫等待完整时间片。
一个实时安全的最小回调
下面示例把输入、输出和工作区都放在固定大小数组中;增益由原子变量提供,回调内部没有锁、日志、文件 I/O 和动态分配。主线程连续执行 20,000 次回调,并记录最大耗时和超时次数。
#include <array>
#include <atomic>
#include <chrono>
#include <cstddef>
#include <iostream>

constexpr std::size_t kFrames = 256;
constexpr double kSampleRate = 48000.0;
constexpr long long kDeadlineUs =
    static_cast<long long>(1'000'000.0 * kFrames / kSampleRate);

std::atomic<float> gGain{0.8f};

void audioCallback(const std::array<float, kFrames>& input,
                   std::array<float, kFrames>& output) noexcept {
    // 原子读取不会等待控制线程;回调只执行固定次数的乘法。
    const float gain = gGain.load(std::memory_order_relaxed);

    for (std::size_t i = 0; i < kFrames; ++i) {
        output[i] = input[i] * gain;
    }
}

int main() {
    std::array<float, kFrames> input{};
    std::array<float, kFrames> output{};

    for (std::size_t i = 0; i < kFrames; ++i) {
        input[i] = static_cast<float>(i) / static_cast<float>(kFrames);
    }

    long long maxCallbackUs = 0;
    int overruns = 0;

    for (int n = 0; n < 20000; ++n) {
        const auto begin = std::chrono::steady_clock::now();
        audioCallback(input, output);
        const auto end = std::chrono::steady_clock::now();

        const auto elapsed = std::chrono::duration_cast<std::chrono::microseconds>(
            end - begin).count();

        if (elapsed > maxCallbackUs) {
            maxCallbackUs = elapsed;
        }
        if (elapsed >= kDeadlineUs) {
            ++overruns;
        }
    }

    std::cout << "callbacks=20000\n";
    std::cout << "deadline_us=" << kDeadlineUs << "\n";
    std::cout << "max_callback_us=" << maxCallbackUs << "\n";
    std::cout << "overruns=" << overruns << "\n";
}
编译时使用优化构建,避免调试器和未优化代码显著放大测量误差。
c++ -std=c++17 -O2 realtime_callback.cpp -o realtime_callback
./realtime_callback
预期输出如下,其中 <TIME> 取决于 CPU、操作系统调度和后台负载,实际值会不同。
callbacks=20000
deadline_us=5333
max_callback_us=<TIME>
overruns=0
如果 overruns 非零,不要先“调大 buffer”掩盖问题。应先确认回调中是否存在锁竞争、隐藏分配、同步输出、异常处理、首次执行的懒初始化或耗时不稳定的第三方 DSP,再判断是否需要改变块大小。
压力测试要验证最坏情况
压力测试不能只在空闲机器上跑一次。至少要在 Release 构建下持续运行,并同时制造 UI 刷新、后台磁盘活动和控制参数变化,观察最大回调耗时、underrun 计数和音频是否出现爆音。
如果回调必须把录音数据交给文件线程,应让音频线程只完成“复制到预分配缓冲并尝试入队”;队列满时采用明确的丢弃或降级策略,而不是等待消费者。实时音频的底线是:宁可丢一条旁路数据,也不要让主音频回调错过期限。