
单片机与物联网 / 系统课时
实现数据采集
实现数据采集
这一课把温湿度和光照采集串成一条可运行的数据链路:按固定周期读取传感器,先拒绝明显异常值,再用指数移动平均降低抖动,最后根据阈值给出设备状态,为显示、上报和告警提供稳定输入。
学习目标
- 使用非阻塞定时方式周期采集温度、湿度和光照
- 为原始读数增加范围校验与指数移动平均滤波
- 根据滤波后的数据计算统一的环境状态
先定义采集链路
采集任务不要把“读传感器”和“直接使用数据”混成一步。更稳妥的链路是:定时触发 → 读取原始值 → 合法性校验 → 滤波 → 状态判断 → 发布最新快照。这样即使某次传感器返回异常值,也不会立刻污染后续显示或网络上报。
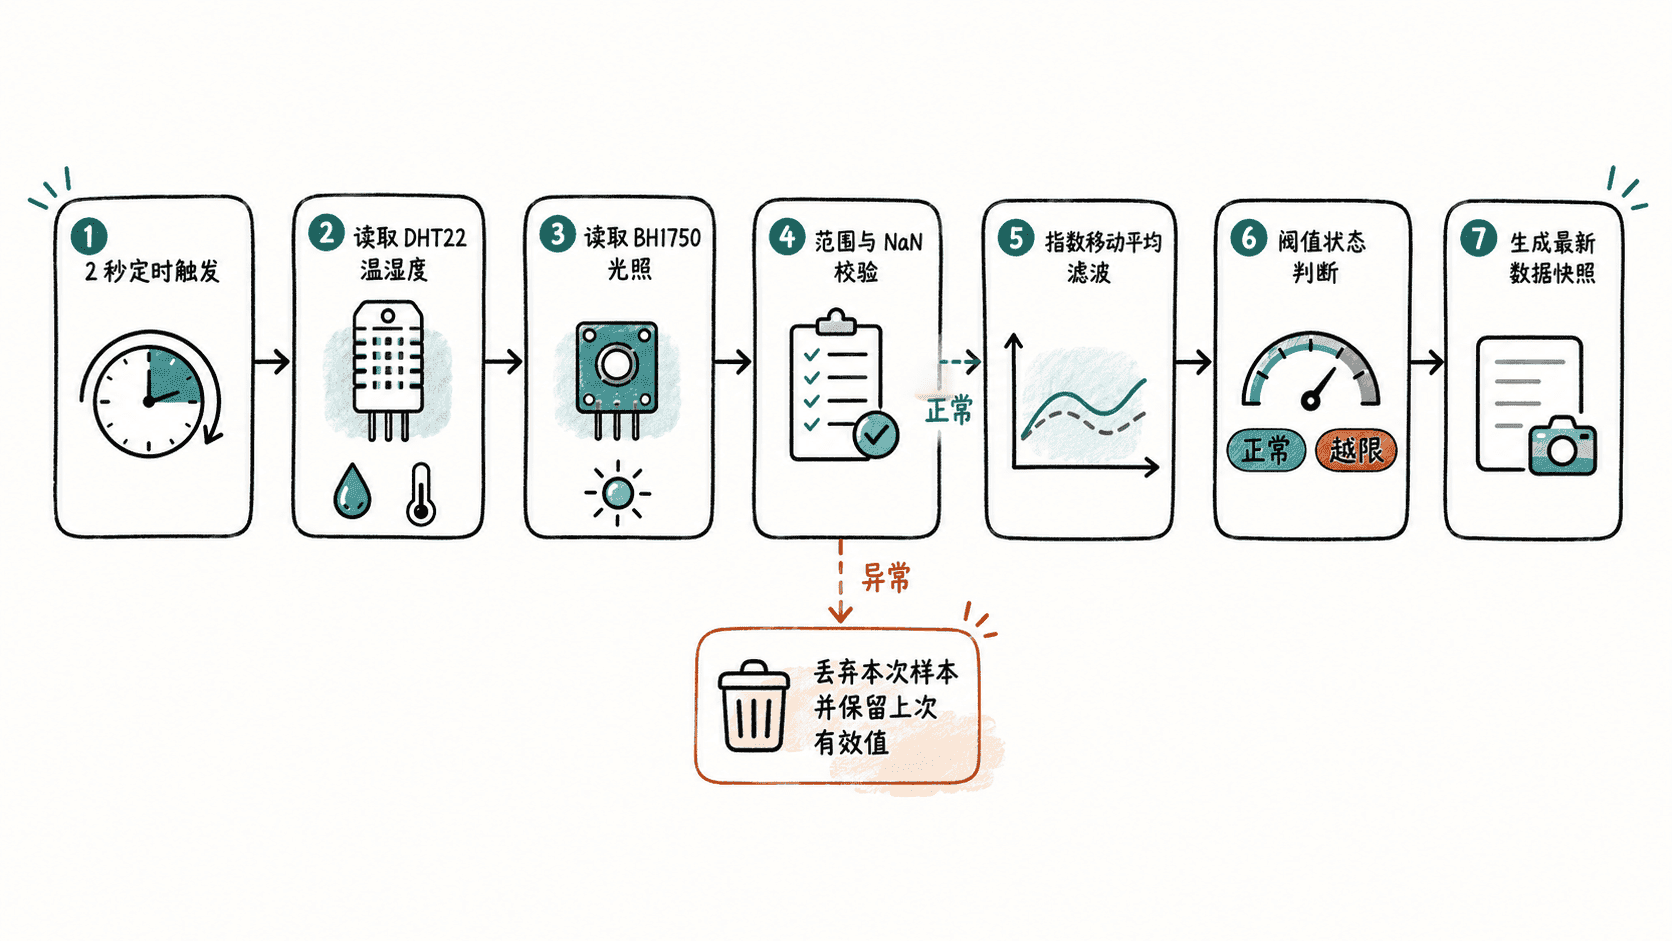
本例使用 DHT22 和 BH1750。Arduino IDE 中安装 DHT sensor library、Adafruit Unified Sensor 和 BH1750,并将 DHT22 数据脚接 GPIO 4,BH1750 通过 I2C 接 ESP32 默认 SDA/SCL。
实现定时读取、校验与滤波
下面代码使用 millis() 触发采样,不用 delay() 阻塞主循环。温湿度先检查 NaN 和合理范围,光照检查非负值;通过校验后再进入指数移动平均。滤波公式为 ,这里取 。
#include <Arduino.h>
#include <Wire.h>
#include <DHT.h>
#include <BH1750.h>

constexpr uint8_t DHT_PIN = 4;
constexpr uint8_t DHT_TYPE = DHT22;
constexpr uint32_t SAMPLE_INTERVAL_MS = 2000;
constexpr float ALPHA = 0.25f;

DHT dht(DHT_PIN, DHT_TYPE);
BH1750 lightMeter;

struct EnvData {
  float temperature = NAN;
  float humidity = NAN;
  float lux = NAN;
  bool initialized = false;
};

EnvData filtered;
uint32_t lastSampleAt = 0;

bool validSample(float t, float h, float lux) {
  // 过滤硬件错误和超出传感器量程的读数。
  if (isnan(t) || isnan(h) || isnan(lux)) return false;
  return t >= -40.0f && t <= 80.0f &&
         h >= 0.0f && h <= 100.0f &&
         lux >= 0.0f && lux <= 65535.0f;
}

float ema(float previous, float current) {
  return ALPHA * current + (1.0f - ALPHA) * previous;
}

const char* classify(const EnvData& d) {
  if (d.temperature > 30.0f || d.humidity > 75.0f) return "ALERT";
  if (d.lux < 80.0f) return "DARK";
  return "NORMAL";
}

void sampleSensors() {
  float t = dht.readTemperature();
  float h = dht.readHumidity();
  float lux = lightMeter.readLightLevel();

  if (!validSample(t, h, lux)) {
    Serial.println("invalid sample, keep previous filtered values");
    return;
  }

  // 首个有效样本直接作为基线,避免从 0 开始滤波造成大偏差。
  if (!filtered.initialized) {
    filtered = {t, h, lux, true};
  } else {
    filtered.temperature = ema(filtered.temperature, t);
    filtered.humidity = ema(filtered.humidity, h);
    filtered.lux = ema(filtered.lux, lux);
  }

  Serial.printf(
      "[%lu] raw T=%.1fC H=%.1f%% L=%.1flx | filtered T=%.1fC H=%.1f%% L=%.1flx | state=%s\n",
      millis(), t, h, lux,
      filtered.temperature, filtered.humidity, filtered.lux,
      classify(filtered));
}

void setup() {
  Serial.begin(115200);
  Wire.begin();
  dht.begin();

  if (!lightMeter.begin(BH1750::CONTINUOUS_HIGH_RES_MODE)) {
    Serial.println("BH1750 init failed");
    while (true) delay(1000);
  }
}

void loop() {
  uint32_t now = millis();
  // 只在采样周期到期时执行读取,让主循环保持可响应。
  if (now - lastSampleAt >= SAMPLE_INTERVAL_MS) {
    lastSampleAt = now;
    sampleSensors();
  }
}
预期输出
[<TIME>] raw T=<VALUE>C H=<VALUE>% L=<VALUE>lx | filtered T=<VALUE>C H=<VALUE>% L=<VALUE>lx | state=NORMAL
[<TIME>] raw T=<VALUE>C H=<VALUE>% L=<VALUE>lx | filtered T=<VALUE>C H=<VALUE>% L=<VALUE>lx | state=DARK
<TIME> 和 <VALUE> 会随运行时刻与现场环境变化。如果某次读数越界或为无效值,则会看到 invalid sample, keep previous filtered values,并继续保留上一份有效滤波结果。
让状态判断只依赖稳定数据
阈值判断应放在滤波之后,而不是直接对原始样本告警。这样可以减少温度、湿度在阈值附近抖动时反复切换状态。若项目对告警敏感,还可以进一步加入滞回,例如进入高温告警使用 30 ℃,恢复正常使用 29 ℃,避免频繁翻转。
当前示例把 ALERT、DARK 和 NORMAL 作为互斥状态。真实项目如果需要同时表达“高温且光线过暗”,可以把状态拆成多个布尔标志或位掩码,而不是继续增加互斥分支。
验证采集链路
验证时先让传感器处于稳定环境,观察两到三次采样后滤波值逐渐接近原始值;再遮挡光照传感器,确认光照降低后状态变为 DARK。最后可暂时拔掉 DHT22 数据线,确认程序拒绝异常样本而不是把无效值写入最新数据。
这条链路的关键不是“每两秒打印一次”,而是保证下游只拿到经过校验和滤波的数据快照。只要保持这个边界,后续接 OLED、MQTT 或本地存储时都无需重复处理传感器噪声。