
单片机与物联网 / 系统课时
使用硬件定时器
使用硬件定时器
本节使用 ESP32 通用硬件定时器每 500 ms 触发一次中断事件,并把中断中的工作压缩为“只记一次事件”,再由 loop() 处理输出。完成后,你会理解定时器频率、报警值、ISR 限制,以及“触发很准”和“业务代码准时执行”之间的区别。
学习目标
- 配置 Arduino-ESP32 3.x 硬件定时器并周期触发报警
- 理解定时器 tick、alarm value 与实际周期的换算
- 在 ISR 中只做最小工作,并安全地把事件交给主循环处理
定时器如何产生周期事件
本文以 Arduino-ESP32 3.x API 为例。timerBegin(frequency) 用 Hz 指定计数频率;若设为 1 MHz,计数器每 1 μs 增加一次。再把 alarm value 设为 500000,并开启自动重载,就会每约 500 ms 触发一次回调。
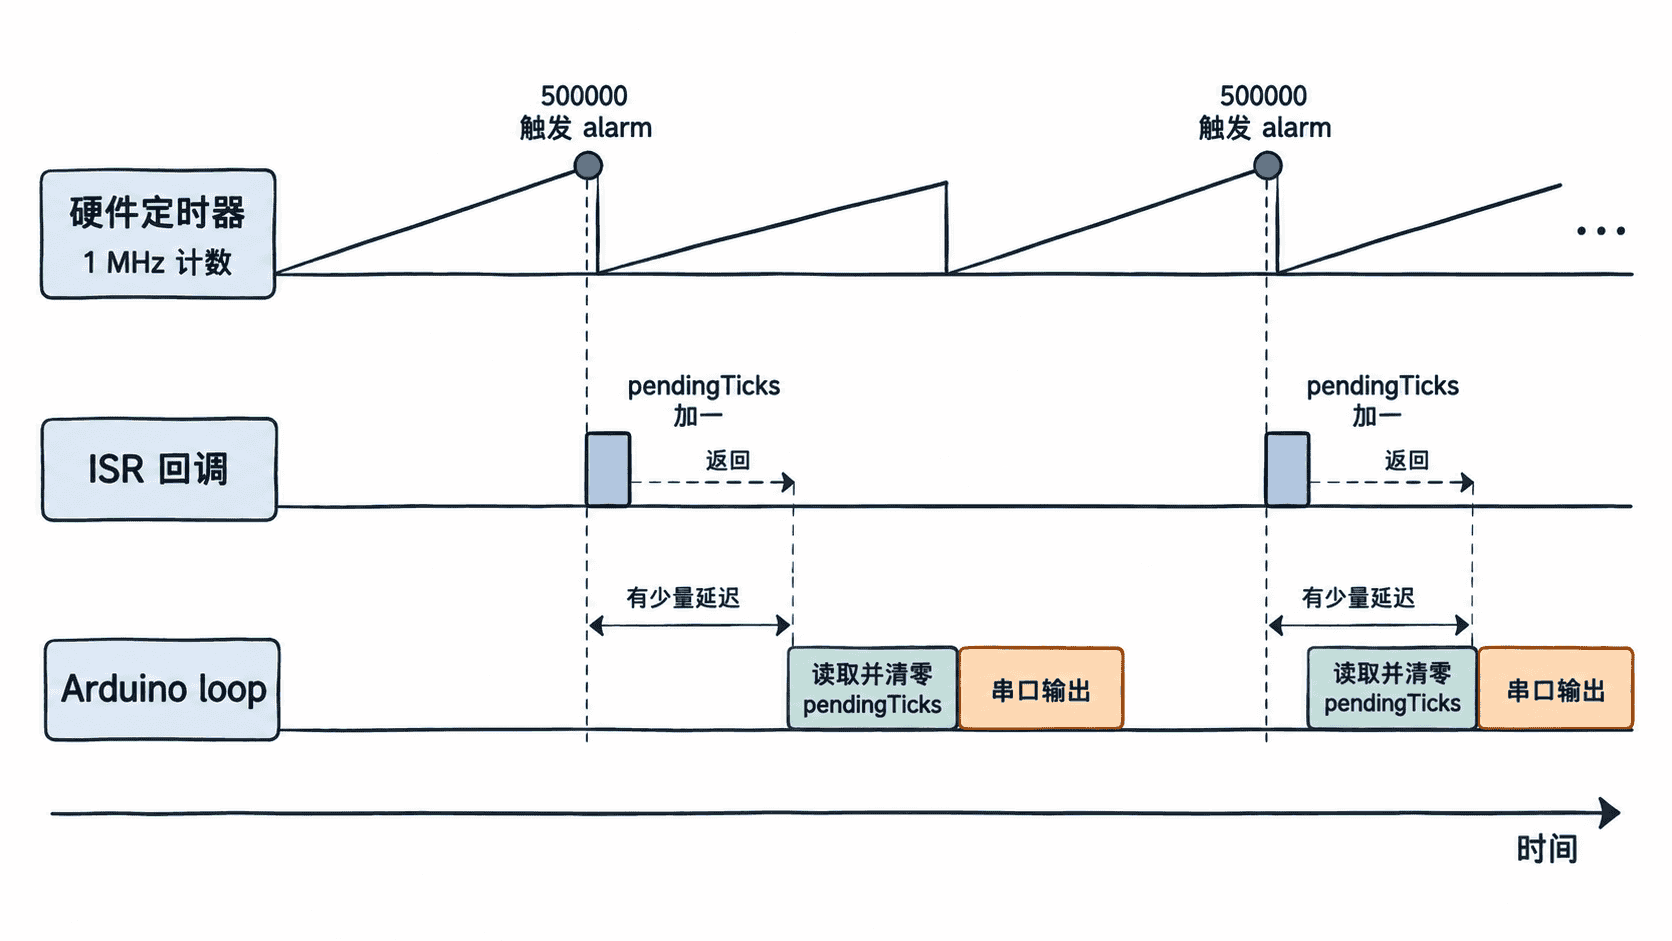
这里的关键是把“硬件计时”和“业务处理”分开。定时器负责在目标时刻产生中断,ISR 只记录事件;打印日志、网络请求、传感器处理等耗时操作放到普通任务上下文执行,系统更稳定,也更容易排查延迟来源。
配置 500 ms 周期定时器
下面程序把定时器频率设为 1 MHz,并使用 500000 个 tick 形成 500 ms 周期。pendingTicks 可能同时被 ISR 与主循环访问,因此用临界区保护读写。
#include <Arduino.h>

hw_timer_t *timer = nullptr;
portMUX_TYPE timerMux = portMUX_INITIALIZER_UNLOCKED;
volatile uint32_t pendingTicks = 0;

void ARDUINO_ISR_ATTR onTimer() {
  // ISR 只记录事件,不做串口、延时或其他耗时工作。
  portENTER_CRITICAL_ISR(&timerMux);
  pendingTicks++;
  portEXIT_CRITICAL_ISR(&timerMux);
}

void setup() {
  Serial.begin(115200);

  // 1 MHz 计数频率意味着每个 tick 约为 1 微秒。
  timer = timerBegin(1000000);
  if (timer == nullptr) {
    Serial.println("timer init failed");
    while (true) {
      delay(1000);
    }
  }

  timerAttachInterrupt(timer, &onTimer);
  timerAlarm(timer, 500000, true, 0);
  Serial.println("timer started: 500 ms");
}

void loop() {
  uint32_t ticks = 0;

  portENTER_CRITICAL(&timerMux);
  ticks = pendingTicks;
  pendingTicks = 0;
  portEXIT_CRITICAL(&timerMux);

  static uint32_t handled = 0;
  for (uint32_t i = 0; i < ticks; ++i) {
    handled++;
    Serial.printf("tick %lu at %lu ms\n",
                  static_cast<unsigned long>(handled),
                  static_cast<unsigned long>(millis()));
  }

  delay(1);
}
预期输出:
timer started: 500 ms
tick 1 at <TIME> ms
tick 2 at <TIME> ms
tick 3 at <TIME> ms
<TIME> 是运行时毫秒值,实际数字会不同;相邻事件的时间差应接近 500 ms。串口打印发生在 loop() 中,所以打印时间可能比真正的硬件中断时刻稍晚。
定时精度不等于业务准点
硬件 timer 到达 alarm value 时会产生中断,但 ISR 仍可能受到更高优先级中断或临界区的短暂影响;而 loop() 什么时候看到 pendingTicks,还取决于主循环是否正在执行其他工作。因此,业务日志的时间抖动不能直接等同于硬件定时器本身的误差。
如果要测量更接近真实中断时刻的抖动,常见做法是在 ISR 中快速翻转一个 GPIO,再用示波器或逻辑分析仪测量边沿间隔。不要用 Serial.print() 的时间戳作为高精度定时基准,因为串口输出本身就会引入额外延迟。
回调限制与常见失败
共享变量至少要考虑 volatile 与并发保护;仅用一个布尔标志时,如果主循环阻塞时间长,多个定时事件还可能被合并。本例使用计数器保存待处理次数,因此即使短时间内积累多个 tick,也不会只记住一次。
如果代码在 Arduino-ESP32 3.x 下编译时报 timerBegin 参数数量不匹配,通常是复制了 2.x 时代的三参数写法。3.x 使用 timerBegin(frequency),并通过 timerAlarm() 一次性设置报警值和自动重载。确认 API 版本后再排查硬件问题,能避免把接口迁移错误误认为定时器故障。