
单片机与物联网 / 系统课时
控制舵机角度
控制舵机角度
本节用 ESP32 的 LEDC 外设直接生成舵机控制脉冲,把 0~180° 目标角度映射为脉宽并持续输出。完成后,你会得到一个无需舵机库的最小程序,并知道如何安全接线、校准端点和判断抖动或顶死问题。
学习目标
- 理解舵机角度、脉宽与 PWM 占空比之间的关系
- 使用 Arduino-ESP32 3.x 的 LEDC API 输出 50 Hz 舵机信号
- 能根据实际舵机调整脉宽端点,避免堵转和持续嗡鸣
接线与控制信号
常见 hobby 舵机有电源、地和信号三根线。信号线可接到支持数字输出的 GPIO,例如 GPIO18;舵机电源应由满足其电压和电流要求的独立电源提供,并让外部电源 GND 与 ESP32 GND 共地。不要把舵机直接挂在 ESP32 的 3.3 V 引脚上供电。
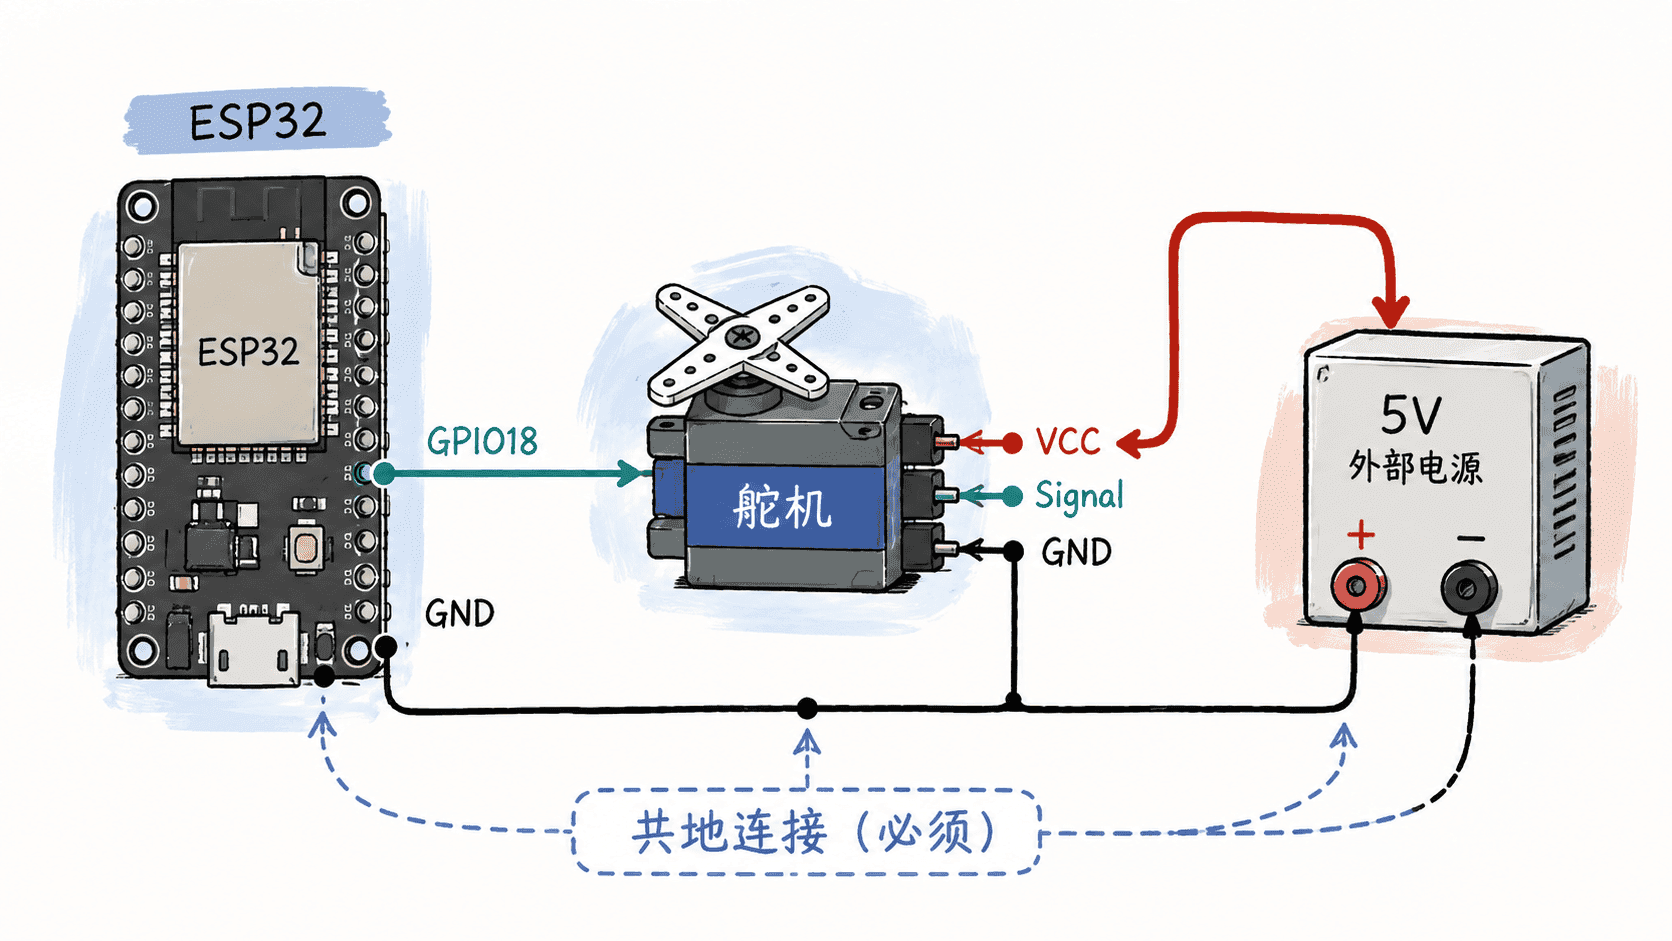
舵机并不是通过普通“占空比百分比”理解角度,而是读取每个周期中的高电平持续时间。常用刷新频率约为 50 Hz,即周期约 20 ms;本例先采用 600~2400 μs 作为 0~180° 的映射范围,实际舵机允许范围可能更窄或更宽。
把角度映射为脉宽
映射分两步:先把目标角度线性换算成脉宽,再把脉宽占 20 ms 周期的比例换算为 LEDC 的 duty。选择 14 位分辨率时,duty 范围是 0~16383,足以提供细致的舵机脉宽步进,并兼顾 ESP32 系列芯片的兼容性。
例如 90° 会被映射到约 1500 μs。只要保持 50 Hz 周期不变,改变高电平宽度就能改变目标角度;因此不要使用 analogWrite 式的 0~100% 思维直接设置角度。
用 LEDC 输出舵机脉冲
下面示例使用 Arduino-ESP32 3.x 的 ledcAttach 和 ledcWrite。GPIO18 可按你的开发板改成其他可用输出引脚。
#include <Arduino.h>

constexpr uint8_t SERVO_PIN = 18;
constexpr uint32_t SERVO_FREQ = 50;
constexpr uint8_t PWM_BITS = 14;
constexpr uint32_t PWM_MAX = (1UL << PWM_BITS) - 1;
constexpr uint32_t FRAME_US = 1000000UL / SERVO_FREQ;

constexpr uint16_t MIN_PULSE_US = 600;
constexpr uint16_t MAX_PULSE_US = 2400;

uint32_t pulseToDuty(uint32_t pulseUs) {
  return (pulseUs * PWM_MAX) / FRAME_US;
}

void setServoAngle(uint8_t angle) {
  // 先限制目标角度,再换算为舵机需要的高电平宽度。
  angle = constrain(angle, 0, 180);
  uint32_t pulseUs = map(angle, 0, 180, MIN_PULSE_US, MAX_PULSE_US);

  // LEDC 接收的是 duty,不是微秒值。
  ledcWrite(SERVO_PIN, pulseToDuty(pulseUs));
  Serial.printf("angle=%u, pulse=%lu us\n",
                angle, static_cast<unsigned long>(pulseUs));
}

void setup() {
  Serial.begin(115200);

  if (!ledcAttach(SERVO_PIN, SERVO_FREQ, PWM_BITS)) {
    Serial.println("LEDC attach failed");
    while (true) {
      delay(1000);
    }
  }

  Serial.println("servo pwm ready");
}

void loop() {
  const uint8_t angles[] = {0, 90, 180, 90};

  for (uint8_t angle : angles) {
    setServoAngle(angle);
    delay(1200);
  }
}
预期输出:
servo pwm ready
angle=0, pulse=600 us
angle=90, pulse=1500 us
angle=180, pulse=2400 us
angle=90, pulse=1500 us
串口内容会循环出现,同时舵机依次转向三个目标位置。机械安装、供电和舵机型号都会影响实际角度,因此“串口脉宽正确”并不等于机械端点一定安全。
校准端点并处理异常
首次测试时可以先把 MIN_PULSE_US 和 MAX_PULSE_US 收窄,例如从 800~2200 μs 开始,再逐步向两端扩展。若舵机在端点持续嗡鸣、发热或无法继续转动,说明目标脉宽可能超过机械行程,应立即缩小范围。
如果舵机在静止位置轻微抖动,还应检查电源纹波、信号线过长以及脉宽是否处于机械临界点。稳定控制的关键是:电源可靠、周期稳定,并用实际硬件校准脉宽端点。