
单片机与物联网 / 系统课时
认识 FreeRTOS
认识 FreeRTOS
本节建立 ESP32 多任务编程最重要的心智模型:任务并不是同时“无限运行”,而是由调度器根据任务状态、优先级、时间片和核心可用性决定谁获得 CPU。理解这些规则后,才能正确设计采集、显示、通信等并发工作。
学习目标
- 说清 FreeRTOS 任务在运行、就绪和阻塞状态之间如何切换。
- 理解优先级抢占与同优先级时间片的作用边界。
- 区分双核并行、任务亲和性与普通任务切换。
调度器在决定什么
一个任务只有在“就绪”时才有资格运行;调用 vTaskDelay()、等待队列或等待信号量后,任务会进入阻塞状态,暂时不参与 CPU 竞争。调度器优先选择当前核心上可运行且优先级最高的任务,条件变化后可以立即发生抢占。
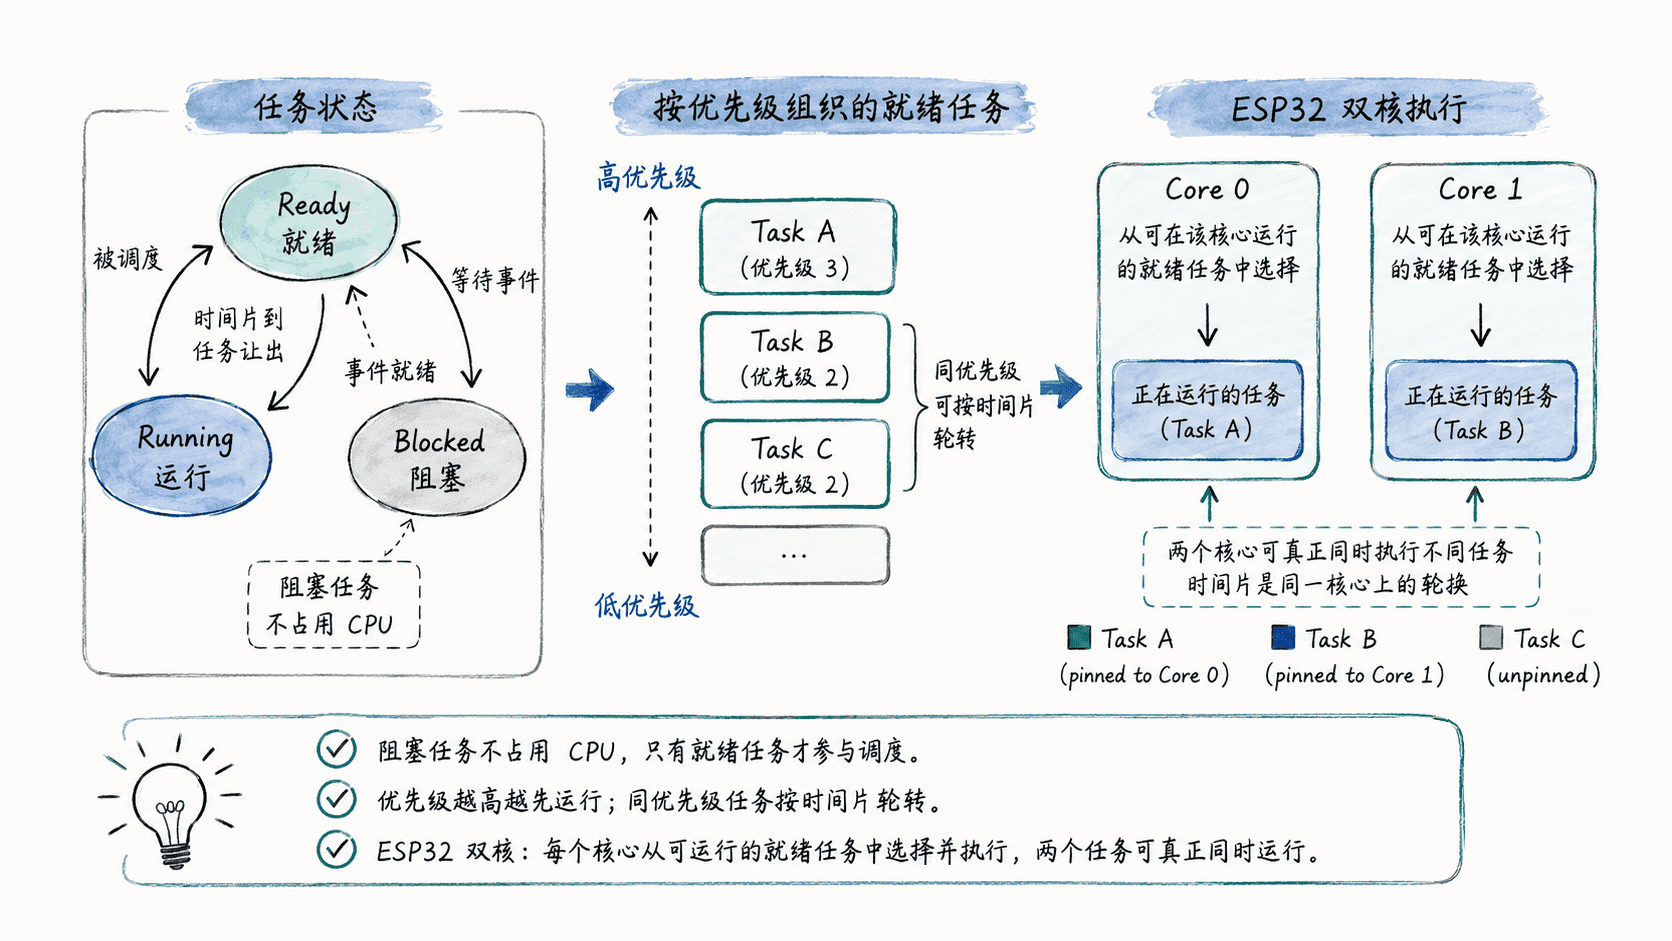
“阻塞”不是坏事。任务在等待下一次采样时间、网络数据或消息时主动阻塞,调度器就能把 CPU 交给其他任务。相反,任务如果在无限循环中持续计算又从不阻塞,就可能长期占用某个核心。
优先级与时间片
当多个就绪任务竞争同一个核心时,高优先级任务通常会抢占低优先级任务。优先级应表达“响应紧迫程度”,而不是“这个功能更重要”;如果把普通业务任务都设成高优先级,反而容易让低优先级任务长期得不到运行机会。
同优先级任务同时就绪时,在启用时间片的配置下,调度器可以按系统 tick 让它们轮流获得 CPU。时间片解决的是同一核心上的公平轮换,双核解决的是两个核心可以真正并行执行不同任务,两者不是一回事。
vTaskDelay(pdMS_TO_TICKS(500)) 会让当前任务阻塞约 500 毫秒,而不是让它占着 CPU 空等。周期任务优先使用这种阻塞式等待;只有极短、对时序极敏感的临界操作才考虑忙等。
在双核 ESP32 上观察任务
下面示例面向经典双核 ESP32,把两个同优先级任务分别固定到 Core 0 和 Core 1。每个任务打印所在核心与优先级,然后阻塞 500 毫秒,因此两个核心都能持续处理自己的任务。
#include <Arduino.h>

void worker(void *parameter) {
  const char *name = static_cast<const char *>(parameter);

  for (;;) {
    const int core = xPortGetCoreID();
    const unsigned priority = static_cast<unsigned>(uxTaskPriorityGet(nullptr));

    Serial.printf("%s core=%d priority=%u tick=%lu\n",
                  name,
                  core,
                  priority,
                  static_cast<unsigned long>(xTaskGetTickCount()));

    // 阻塞等待会释放 CPU,而不是在循环里忙等 500 ms。
    vTaskDelay(pdMS_TO_TICKS(500));
  }
}

void setup() {
  Serial.begin(115200);
  delay(500);

  const BaseType_t sensorResult =
      xTaskCreatePinnedToCore(worker, "sensor", 2048,
                              const_cast<char *>("sensor"),
                              1, nullptr, 0);

  const BaseType_t displayResult =
      xTaskCreatePinnedToCore(worker, "display", 2048,
                              const_cast<char *>("display"),
                              1, nullptr, 1);

  if (sensorResult != pdPASS || displayResult != pdPASS) {
    Serial.println("Task creation failed");
  }
}

void loop() {
  vTaskDelay(pdMS_TO_TICKS(1000));
}
预期输出
sensor core=0 priority=1 tick=<VALUE>
display core=1 priority=1 tick=<VALUE>
sensor core=0 priority=1 tick=<VALUE>
display core=1 priority=1 tick=<VALUE>
两行的先后顺序和 tick 数值可能不同,这是正常的;关键是 sensor 始终在 Core 0,display 始终在 Core 1。若任务创建失败,应先检查可用堆内存和任务栈大小。
双核并不等于越多任务越快
固定核心只是控制任务亲和性,并不会自动提高性能。通信密集的任务如果共享大量锁、队列或外设,总耗时仍可能受串行资源限制;优先级设计不当也可能让系统出现抖动或饥饿。
另外,并非所有 ESP32 系列芯片都是双核。ESP32-S2、ESP32-C3 等常见型号为单核,不能照搬固定到 Core 1 的写法;这类芯片应使用 xTaskCreate() 或只绑定到存在的核心。编写可移植代码时,应先确认具体 SoC 的核心数量和工程配置。
把 FreeRTOS 理解为“状态驱动的抢占式调度器”最实用:任务在需要工作时变为就绪,在等待时进入阻塞;优先级决定谁先响应,时间片协调同优先级竞争,而双核只是增加了可同时执行任务的 CPU 资源。