
单片机与物联网 / 系统课时
测量脉冲信号
测量脉冲信号
脉冲测量的关键不是“读到高或低”,而是把高电平持续时间、完整周期和重复频率量化出来。本节用 ESP32 的 GPIO 和 pulseIn() 测量稳定脉冲,并把结果换算成频率与占空比,为测速、流量计数和超声波回波测距打基础。
学习目标
- 区分脉冲宽度、周期、频率和占空比,并掌握它们之间的换算关系。
- 使用 ESP32 GPIO 测量稳定脉冲的高、低电平持续时间。
- 判断
pulseIn()的适用边界,并知道何时改用硬件计数或捕获外设。
先把脉冲拆成三个量
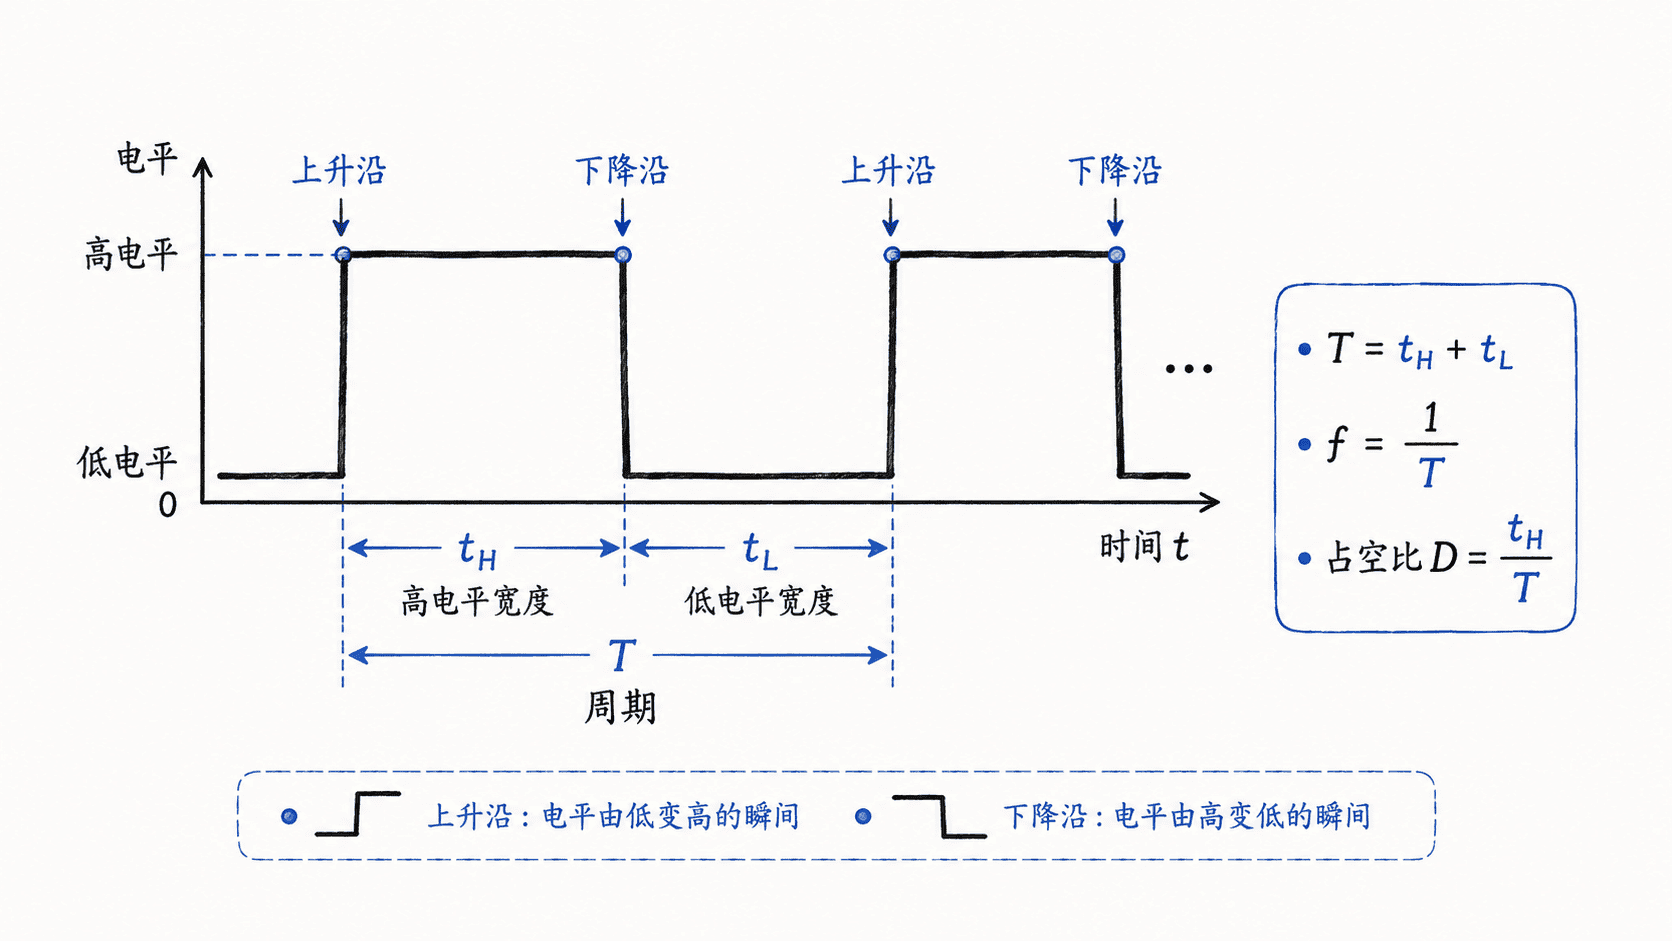
一个稳定方波可以用高电平时间 t_H、低电平时间 t_L 和周期 T 描述,其中 。频率是单位时间内重复的次数,所以 ;如果周期按微秒记录,可直接用 计算赫兹值。
占空比表示一个周期内高电平所占比例。例如高电平 250 μs、低电平 750 μs,则周期约为 1000 μs,频率约为 1 kHz,占空比约为 25%。测转速时通常更关心频率,测 PWM 控制量时则常同时关注频率和占空比。
接线先保证电平安全
示例把被测脉冲接到 GPIO 27。信号源与 ESP32 必须共地,输入高电平应处在 ESP32 GPIO 可接受的 3.3 V 逻辑范围内;不要把 5 V 脉冲直接接入 GPIO。若信号来自霍尔传感器、编码器或其他模块,还要先确认其输出是推挽、开漏还是需要上拉。
为了得到容易验证的结果,可先使用稳定 PWM 信号作为输入,例如 1 kHz、25% 占空比。这样代码读出的周期应接近 1000 μs,高电平宽度应接近 250 μs,实际值会因信号源和软件调度产生少量偏差。
用 pulseIn 测量稳定方波
pulseIn() 会等待目标电平出现,并返回该电平持续的微秒数。下面先测高电平,再测低电平,然后计算周期、频率和占空比。超时返回 0,因此必须先判断返回值,避免把无效数据带入除法。
const int PULSE_PIN = 27;
const unsigned long TIMEOUT_US = 1000000UL;

void setup() {
  Serial.begin(115200);
  pinMode(PULSE_PIN, INPUT);
}

void loop() {
  // 分别测量高、低电平持续时间,适合频率稳定的周期脉冲。
  unsigned long highUs = pulseIn(PULSE_PIN, HIGH, TIMEOUT_US);
  unsigned long lowUs = pulseIn(PULSE_PIN, LOW, TIMEOUT_US);

  if (highUs == 0 || lowUs == 0) {
    Serial.println("timeout: no complete pulse");
    delay(500);
    return;
  }

  unsigned long periodUs = highUs + lowUs;
  float frequencyHz = 1000000.0f / periodUs;
  float dutyPercent = 100.0f * highUs / periodUs;

  Serial.printf(
      "high=%lu us, low=%lu us, period=%lu us, freq=%.2f Hz, duty=%.1f%%\n",
      highUs, lowUs, periodUs, frequencyHz, dutyPercent);

  delay(500);
}
预期输出
high=<VALUE> us, low=<VALUE> us, period=<VALUE> us, freq=<VALUE> Hz, duty=<VALUE>%若输入为约 1 kHz、25% 占空比的 PWM,<VALUE> 应分别接近 250、750、1000、1000 和 25。若持续出现超时,优先检查共地、GPIO 编号、电平幅度和信号是否真的在跳变。
什么时候该换硬件外设
pulseIn() 的优点是简单,但调用期间会等待脉冲,CPU 无法同时高效处理其他工作。对于较快脉冲、长时间连续计数或对抖动更敏感的测量,应改用 ESP32 的硬件外设:PCNT 更适合在固定时间窗内计数脉冲并求频率,RMT 输入捕获更适合记录精确的高低电平持续时间。
因此,按钮级、超声波回波或低速稳定 PWM 可以先用 pulseIn() 快速完成;当项目进入高速转速测量、多通道采样或需要与网络任务并行运行时,再把测量迁移到硬件计数或捕获机制。