
单片机与物联网 / 系统课时
编写非阻塞控制
编写非阻塞控制
当 ESP32 同时驱动多个 GPIO 时,长时间 delay() 会让整个 loop() 停住。本节用 millis() 记录各任务的到期时间,让两个 LED 按不同周期独立翻转,并保持主循环随时可继续处理按键、传感器或通信任务。
学习目标
- 解释
delay()为什么会阻塞其他 GPIO 任务 - 使用
millis()为多个周期任务分别计时 - 写出能正确处理计时溢出的非阻塞判断
阻塞为什么会拖住所有任务
Arduino 框架会反复调用 loop()。如果代码执行 delay(1000),这 1 秒内当前任务不会继续运行,后面的 GPIO 更新、按键扫描或网络状态检查也无法按自己的节奏执行。任务越多,串联的延时越容易形成明显卡顿。
非阻塞控制不等待“时间过去”,而是在每次进入 loop() 时读取当前时间,只处理已经到期的任务。未到期的任务立即跳过,因此多个任务可以共享同一个主循环。
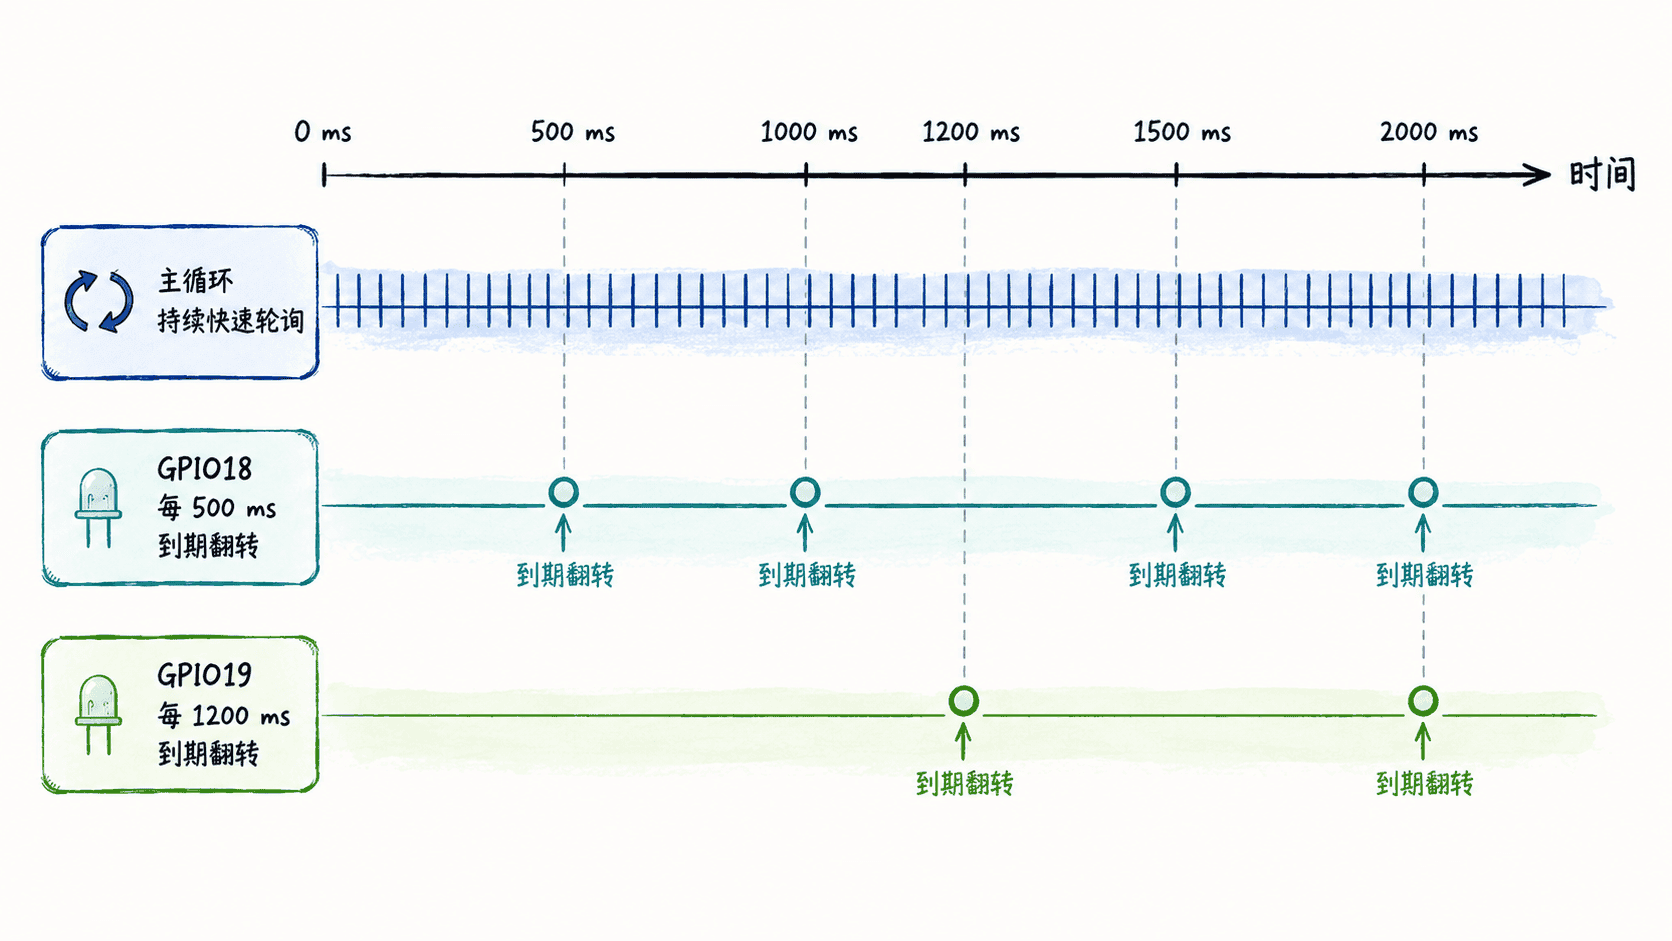
用 millis() 为任务分别计时
下面假设两个 LED 分别通过限流电阻连接 GPIO18、GPIO19,另一端接 GND。每个任务保存自己的“上次执行时间”和周期;循环只比较时间差,不调用长时间延时。
#include <Arduino.h>

const uint8_t LED_A = 18;
const uint8_t LED_B = 19;

const uint32_t INTERVAL_A = 500;
const uint32_t INTERVAL_B = 1200;

uint32_t lastA = 0;
uint32_t lastB = 0;
bool stateA = false;
bool stateB = false;

void setup() {
  Serial.begin(115200);
  pinMode(LED_A, OUTPUT);
  pinMode(LED_B, OUTPUT);
}

void loop() {
  const uint32_t now = millis();

  // 使用无符号差值判断,跨过 millis() 溢出点时仍能正常工作。
  if (now - lastA >= INTERVAL_A) {
    lastA = now;
    stateA = !stateA;
    digitalWrite(LED_A, stateA);
    Serial.printf("A %s @ %lu ms\n", stateA ? "ON" : "OFF", now);
  }

  if (now - lastB >= INTERVAL_B) {
    lastB = now;
    stateB = !stateB;
    digitalWrite(LED_B, stateB);
    Serial.printf("B %s @ %lu ms\n", stateB ? "ON" : "OFF", now);
  }

  // 这里仍可继续加入按键扫描、传感器读取或通信状态机。
}
预期输出
A ON @ <TIME_MS> ms
A OFF @ <TIME_MS> ms
B ON @ <TIME_MS> ms
A ON @ <TIME_MS> ms
<TIME_MS> 是启动后的实际毫秒数,串口打印本身也会带来少量时序偏差,因此不要要求输出严格落在整数毫秒点。关键现象是 A、B 各自按约 500 ms 和 1200 ms 的周期翻转,彼此不会因为等待而停住。
写对非阻塞计时的关键细节
不要写成 if (millis() >= last + interval)。millis() 最终会回绕,而 now - last >= interval 利用无符号整数回绕规则,可以继续正确判断经过的时间。
如果某个任务执行时间可能很长,把 lastA = now 改成 lastA += INTERVAL_A 可以更好地维持固定节拍,但当任务已经严重超时,可能需要循环补跑或主动丢弃过期周期。初学阶段先保证任务本身足够短,再决定是否追赶节拍。
非阻塞并不等于“并行执行”。这里仍是单个 loop() 顺序运行,只是每个任务都快速判断、快速返回。当逻辑开始包含多个阶段、超时和分支时,应继续把任务拆成状态机;只有确实需要独立调度或阻塞式外设操作时,再考虑 FreeRTOS 任务。