
单片机与物联网 / 系统课时
测量目标距离
测量目标距离
本节使用 HC-SR04 超声波模块完成一次可重复的距离测量:ESP32 发出触发脉冲,等待 Echo 回波高电平结束,再把往返时间换算成厘米。你还会处理 5 V Echo 电平和无回波超时,避免接线错误或永久阻塞。
学习目标
- 正确连接 HC-SR04 与 ESP32,并把 Echo 的 5 V 电平降到安全范围
- 理解“触发、传播、反射、回波计时”的测距链路
- 用
pulseIn()计算距离,并对超时结果做明确处理
先解决供电和电平问题
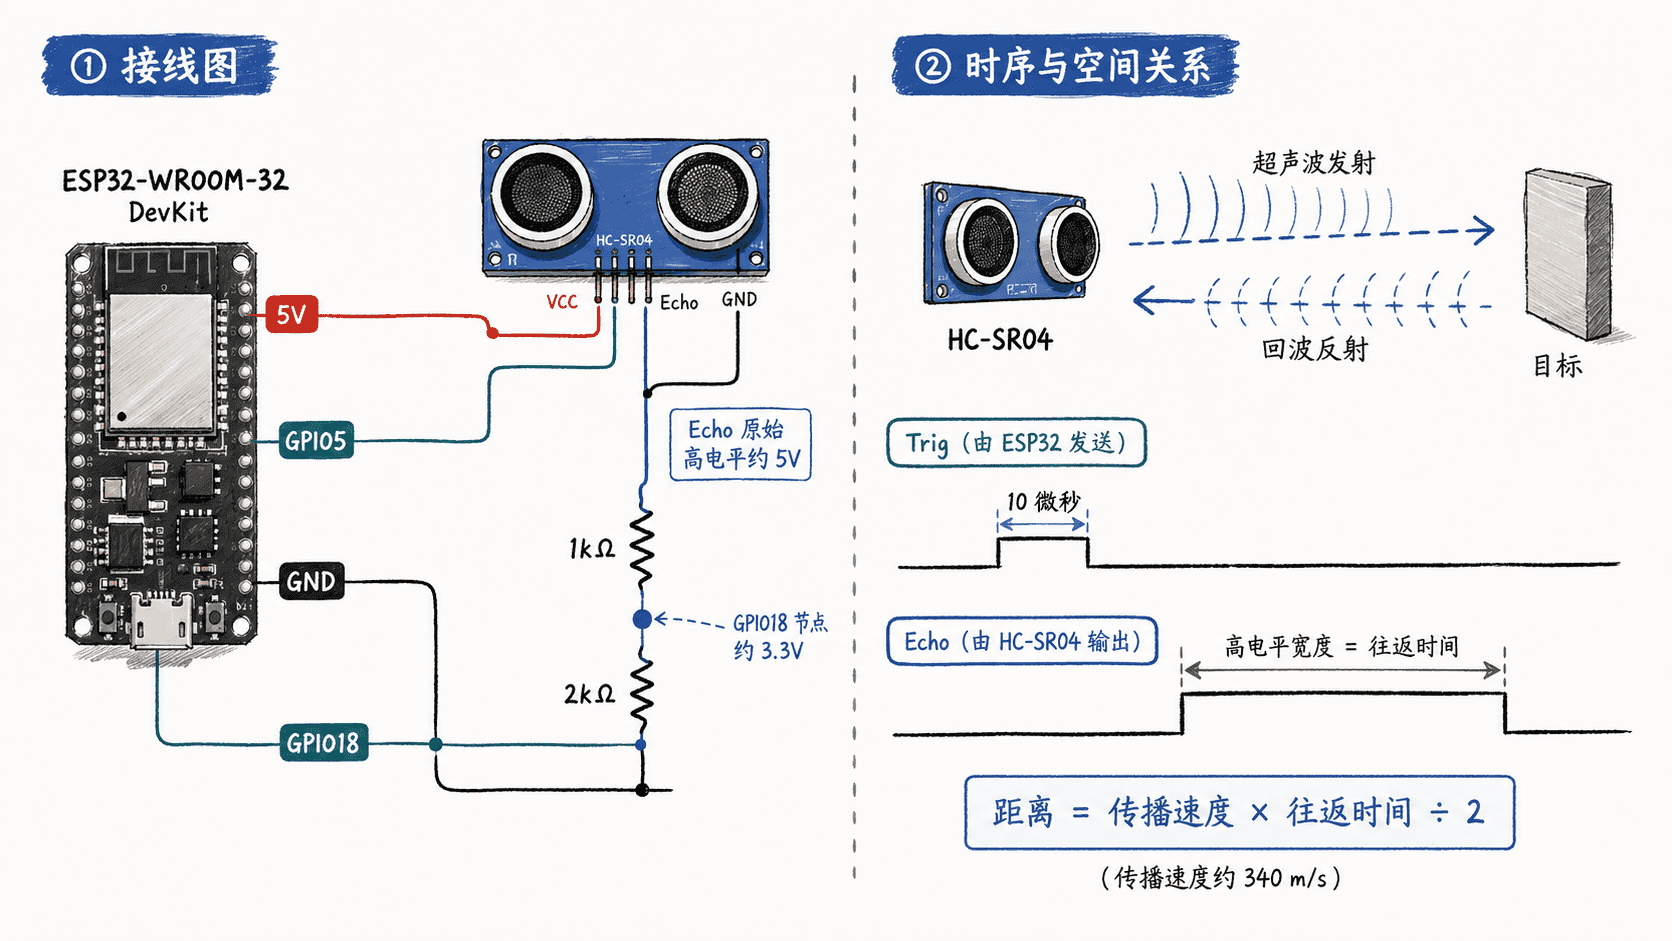
HC-SR04 通常使用 5 V 供电。Trig 输入可由 ESP32 的 3.3 V GPIO 驱动,但 Echo 输出可能接近 5 V,不能直接连接 ESP32 GPIO。可以在 Echo 与 ESP32 输入之间加入 1 kΩ 和 2 kΩ 分压电阻,把高电平降到约 3.3 V,并确保两块设备共地。
本节示例使用 GPIO5 作为 Trig、GPIO18 作为 Echo。若开发板上这些引脚已被其他外设占用,可以修改常量,但要保持 Echo 经过电平转换。
把回波时间换算成距离
模块收到至少约 10 μs 的 Trig 高电平后开始测距。Echo 的高电平持续时间近似等于超声波从传感器到目标再返回的总传播时间,因此距离只取一半行程。
在约 20 ℃ 空气中,可用 0.0343 cm/μs 作为声速近似值,所以计算式为:距离(cm)= 回波时间(μs)× 0.0343 ÷ 2。下面给 pulseIn() 设置 30000 μs 超时,避免目标过远或没有反射时程序长时间等待。
#include <Arduino.h>

const int TRIG_PIN = 5;
const int ECHO_PIN = 18;
const unsigned long ECHO_TIMEOUT_US = 30000;

float measureDistanceCm() {
  digitalWrite(TRIG_PIN, LOW);
  delayMicroseconds(2);

  // 发送一次 10 微秒触发脉冲
  digitalWrite(TRIG_PIN, HIGH);
  delayMicroseconds(10);
  digitalWrite(TRIG_PIN, LOW);

  const unsigned long duration =
      pulseIn(ECHO_PIN, HIGH, ECHO_TIMEOUT_US);

  if (duration == 0) {
    return -1.0f;
  }

  return duration * 0.0343f / 2.0f;
}

void setup() {
  Serial.begin(115200);
  pinMode(TRIG_PIN, OUTPUT);
  pinMode(ECHO_PIN, INPUT);
  digitalWrite(TRIG_PIN, LOW);
}

void loop() {
  const float distance = measureDistanceCm();

  if (distance < 0) {
    Serial.println("timeout: no echo");
  } else {
    Serial.printf("distance=%.1f cm\n", distance);
  }

  delay(300);
}
预期输出
distance=<VALUE> cm
distance=<VALUE> cm
如果目标没有形成有效反射,预期结果可能是:
timeout: no echo<VALUE> 由目标距离决定。把一块平整硬板放在传感器正前方并缓慢前后移动,串口中的距离应随之连续变化。
从异常读数判断问题位置
读数始终超时时,先检查 Trig 与 Echo 是否接反、模块是否真正获得 5 V、GND 是否共地,再检查分压节点是否连接到代码配置的 Echo 引脚。若偶尔出现突变,不要立即修改公式;软布、斜面、细杆或目标过小都可能让超声波偏离接收头。
连续测距时也不要把触发频率设得过高,否则上一轮回波可能干扰下一轮。对普通近距离交互设备,数百毫秒一次已经足够;需要更平滑的数据时,可以在应用层对多次有效距离做中值或滑动平均。
验证测量是否可信
用尺子选择 10 cm、30 cm、50 cm 等几个固定位置,把平整目标板垂直朝向传感器,分别记录串口结果。若误差随距离大致保持稳定,可以加入一个小的校准偏移;若误差忽大忽小,则更可能是目标反射、供电、电平或安装角度问题。
超声波测距依赖空气传播和反射条件,因此它适合避障、液位近似检测和非接触距离判断,但不适合透明软物体、强倾斜表面或要求毫米级稳定精度的场景。验收时应同时满足:接线安全、无回波不会卡死、固定目标的结果可重复。