
单片机与物联网 / 系统课时
发送任务通知
发送任务通知
任务通知是 FreeRTOS 为每个任务内置的轻量同步机制。它不需要额外创建队列或信号量对象,就能让一个任务唤醒另一个任务、累计事件次数,或通过通知值同步状态。本文用 ESP-IDF 演示最常见的“一方触发、另一方阻塞等待”。
学习目标
- 理解任务通知值、发送方与接收方之间的关系
- 使用
xTaskNotifyGive和ulTaskNotifyTake实现轻量事件触发 - 根据数据量、接收者数量和同步语义判断何时改用队列、信号量或事件组
任务通知的工作方式
每个 FreeRTOS 任务都有自己的任务通知状态和通知值。其他任务可以直接向目标任务发送通知;目标任务若正在等待,就会被唤醒。使用 xTaskNotifyGive 时,通知值按计数方式递增,因此很适合表达“又发生了一次事件”。
接收方调用 ulTaskNotifyTake(pdTRUE, ...) 后会阻塞,直到通知计数大于 0;函数返回累计计数,并将计数清零。如果把第一个参数改为 pdFALSE,每次返回后只把计数减一,行为更接近计数信号量。
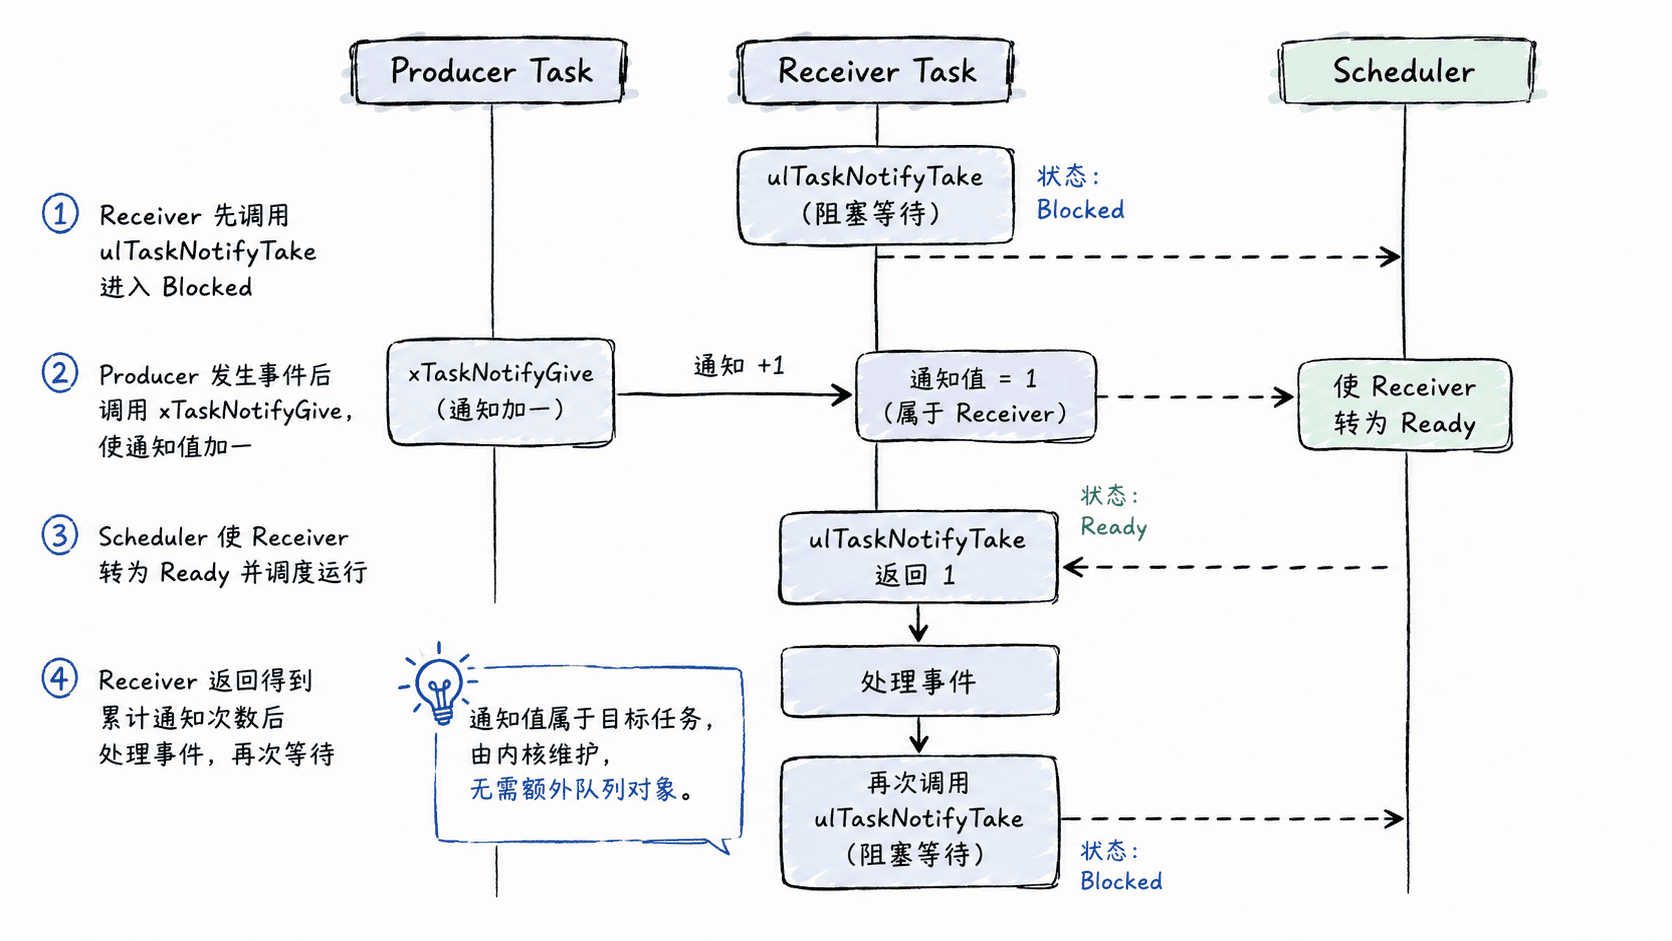
用通知唤醒处理任务
下面的示例让 producer_task 每秒发送一次通知,receiver_task 平时阻塞等待。收到通知后,接收任务打印本次一次性取得的通知数量。
#include <stdint.h>
#include <stdio.h>
#include "freertos/FreeRTOS.h"
#include "freertos/task.h"

static TaskHandle_t receiver_handle = NULL;

static void receiver_task(void *arg)
{
    while (1) {
        // pdTRUE 表示返回后将累计通知计数清零。
        uint32_t count = ulTaskNotifyTake(pdTRUE, portMAX_DELAY);
        printf("receiver woke up, notifications=%lu\n", (unsigned long)count);
    }
}

static void producer_task(void *arg)
{
    while (1) {
        vTaskDelay(pdMS_TO_TICKS(1000));

        // 直接通知目标任务,不需要额外创建信号量对象。
        xTaskNotifyGive(receiver_handle);
        printf("producer sent notification\n");
    }
}

void app_main(void)
{
    xTaskCreate(receiver_task, "receiver", 2048, NULL, 5, &receiver_handle);
    xTaskCreate(producer_task, "producer", 2048, NULL, 5, NULL);
}预期输出(两个打印语句的先后可能因调度时机变化,<VALUE> 的实际值也可能不同):
producer sent notification
receiver woke up, notifications=<VALUE>
producer sent notification
receiver woke up, notifications=<VALUE>
在当前每秒发送一次的节奏下,常见通知数是 1。如果生产速度突然变快,或接收任务暂时得不到运行机会,多个 xTaskNotifyGive 会累加,因此一次 ulTaskNotifyTake(pdTRUE, ...) 可能返回大于 1 的值。
用通知值表达状态或事件位
任务通知不只支持“加一”。xTaskNotify 还能通过不同通知动作设置、覆盖或按位更新通知值。例如使用 eSetBits 可以把多个简单事件编码为位标志,再由接收任务通过 xTaskNotifyWait 获取通知值。
任务通知值的容量有限,而且通知状态属于目标任务,因此它不适合保存一串结构化消息。需要传递多条数据对象时应使用队列;需要多个任务共同等待或观察一组事件位时,事件组通常更容易表达真实语义。
选择任务通知的边界
任务通知最适合单个明确接收任务。发送者可以有多个,但每条通知最终都写入某个具体任务的通知状态,所以它天然不是广播机制。若多个任务都必须收到同一事件,需要分别通知各任务,或改用更符合需求的同步原语。
从 ISR 触发任务时,应使用对应的 ...FromISR 通知 API,并按照 FreeRTOS 规则判断是否需要在 ISR 退出时请求上下文切换;任务上下文则使用普通通知 API。阻塞等待接口只能由任务调用,不能放进中断处理函数。
判断是否采用任务通知,可以检查三个条件:数据是否很小、接收者是否明确为单个任务、需求是否只是唤醒、计数或简单位状态。三个条件都满足时,任务通知通常是 ESP32 上简洁高效的同步方案;一旦需要消息缓存、多接收者或复杂数据所有权,就应切换到队列、事件组或其他同步对象。