
单片机与物联网 / 系统课时
校准 ADC 数据
校准 ADC 数据
ESP32 的 ADC 原始值会同时受到量化误差、衰减档位、芯片参考电压差异和输入噪声影响。本节把读数统一到毫伏,再用两点校准修正增益与偏移,最后用多次采样平均得到更稳定的结果。
学习目标
- 区分 ADC 原始值、衰减设置与校准后电压的职责
- 使用两点校准修正固定的增益误差和偏移误差
- 对连续采样结果做平均滤波,并用已知电压验证误差
先区分误差来自哪里
analogRead() 返回的是 ADC 原始码值。12 位读数通常表现为 0~4095,但码值与真实电压并不是简单、绝对准确的一条直线。电源噪声、输入阻抗、芯片个体差异以及接近量程边缘时的非线性,都会让换算结果偏离万用表读数。
衰减决定 ADC 能接受的电压范围。衰减越大,可测上限通常越高,但具体范围随 ESP32 型号而异。analogSetPinAttenuation() 应按实际输入范围选择;它只是改变前端量程,并不会让 GPIO 具备 5 V 容忍能力。
当前 Arduino-ESP32 可用 analogReadMilliVolts() 直接取得经过芯片校准机制换算的毫伏值。工程上还可以再做一次板级两点校准,用已知电压修正传感器、电阻网络和 PCB 带来的系统误差。
建立校准与滤波链路
稳定的处理顺序是:先设置合适衰减,再读取校准后的毫伏值,对多次采样求平均,最后应用板级增益和偏移修正。这样滤波处理的是同一物理单位,参数也更容易验证和复用。
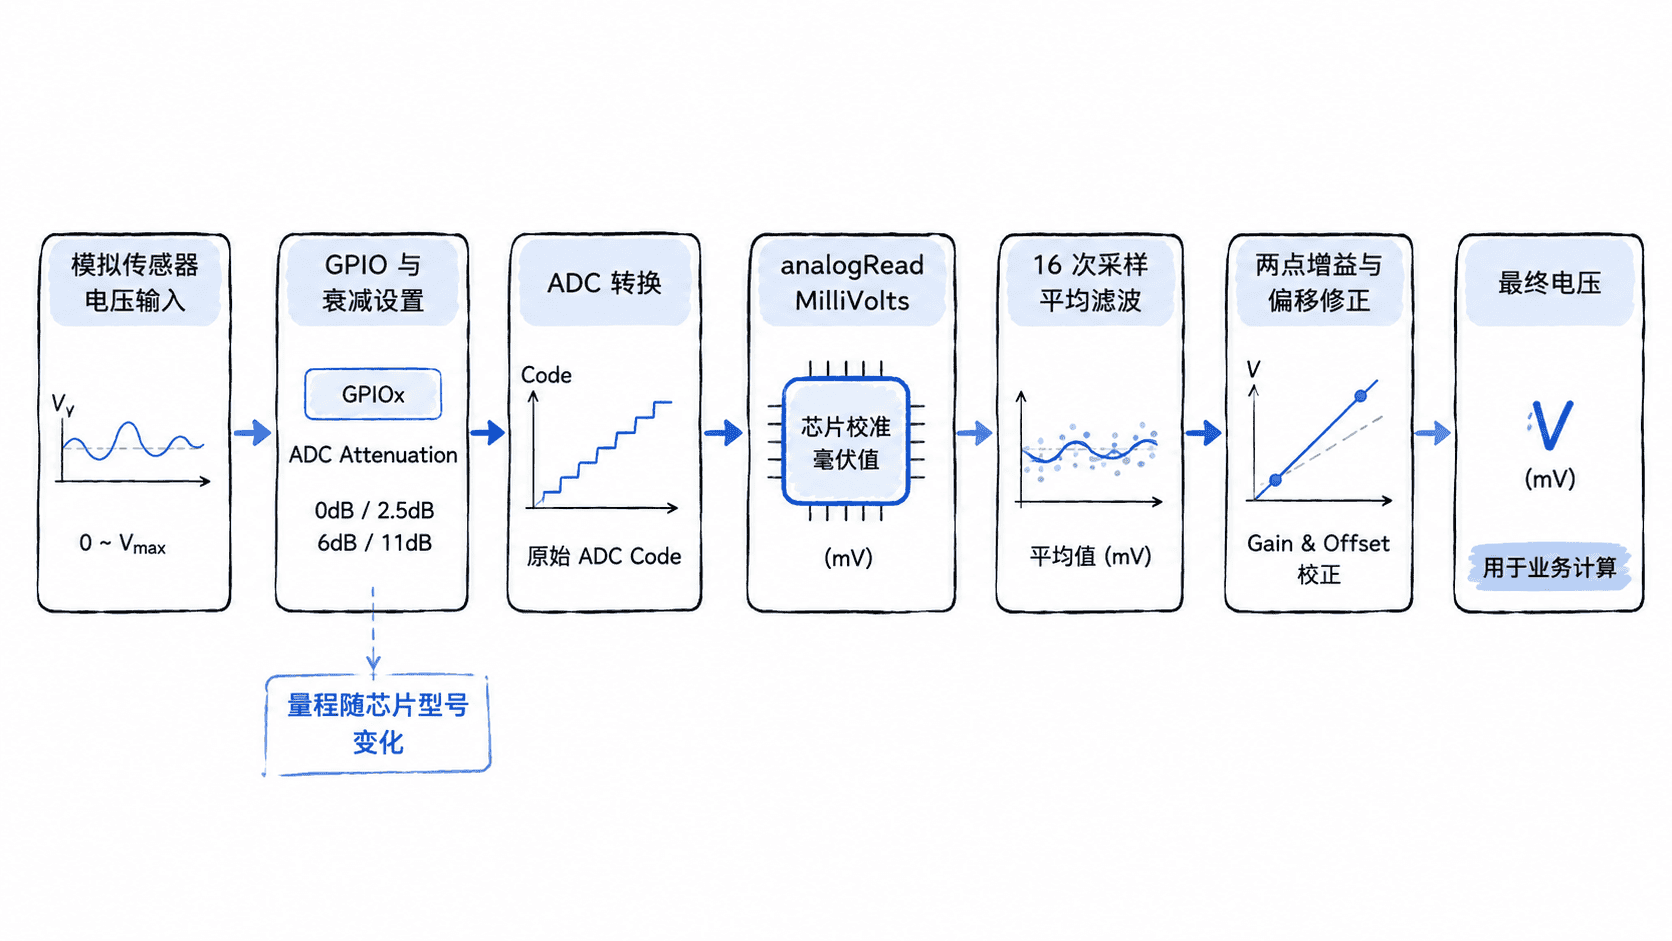
两点校准需要两个稳定且相距足够远的参考电压。假设万用表确认参考点为 500 mV 和 2500 mV,而程序分别读到 488 mV 和 2470 mV,则可计算线性模型 真实值 = 读数 × gain + offset。这些数值只是演示,实际项目必须替换成你自己的测量结果。
实现两点校准与平均滤波
下面示例以经典 ESP32 常用的 GPIO34 为 ADC 输入。若你的开发板使用其他 ESP32 型号或引脚,请先确认该 GPIO 支持 ADC,再修改 ADC_PIN。程序每次平均 16 个毫伏采样,并应用两点校准参数。
#include <Arduino.h>

constexpr uint8_t ADC_PIN = 34;
constexpr uint8_t SAMPLE_COUNT = 16;

constexpr float REF1_TRUE_MV = 500.0f;
constexpr float REF1_READ_MV = 488.0f;
constexpr float REF2_TRUE_MV = 2500.0f;
constexpr float REF2_READ_MV = 2470.0f;

const float gain =
    (REF2_TRUE_MV - REF1_TRUE_MV) / (REF2_READ_MV - REF1_READ_MV);
const float offset = REF1_TRUE_MV - gain * REF1_READ_MV;

uint32_t readFilteredMilliVolts() {
  uint32_t sum = 0;

  // 先在统一的毫伏单位上累加,避免直接拿原始码值做电压校准。
  for (uint8_t i = 0; i < SAMPLE_COUNT; ++i) {
    sum += analogReadMilliVolts(ADC_PIN);
    delayMicroseconds(200);
  }

  return sum / SAMPLE_COUNT;
}

float applyTwoPointCalibration(float measuredMv) {
  return measuredMv * gain + offset;
}

void setup() {
  Serial.begin(115200);
  analogReadResolution(12);

  // 11 dB 适合较高输入范围,但实际可测范围要以具体芯片资料为准。
  analogSetPinAttenuation(ADC_PIN, ADC_11db);

  Serial.printf("gain=%.5f, offset=%.2f mV\n", gain, offset);
}

void loop() {
  const uint32_t filteredMv = readFilteredMilliVolts();
  const float calibratedMv = applyTwoPointCalibration(filteredMv);

  Serial.printf(
      "filtered=%lu mV, calibrated=%.1f mV\n",
      static_cast<unsigned long>(filteredMv),
      calibratedMv);

  delay(500);
}
预期输出:
gain=1.00908, offset=7.57 mV
filtered=<VALUE> mV, calibrated=<VALUE> mV
filtered=<VALUE> mV, calibrated=<VALUE> mV
<VALUE> 会随输入电压、芯片和噪声变化。把 ADC 引脚分别接到两个已知参考电压时,校准后的读数应明显接近万用表值;若误差仍随电压非线性变化,仅靠两个点无法完全修正,需要增加分段校准或避开量程边缘。
验证校准是否真的有效
验证时不要只看串口数字是否“稳定”,而要比较真实误差。先用万用表测量输入电压,再分别记录滤波前后的程序读数;至少检查低、中、高三个电压点,并确保测试电压没有超过当前衰减档位和芯片允许的输入范围。
平均滤波适合抑制随机抖动,但会增加响应延迟,也不能修复接线错误、超量程或强干扰。若信号本身变化很快,应减少采样数;若偶发尖峰很多,可考虑中值滤波。最终目标不是让数字看起来平滑,而是让校准后的电压在目标工作区间内可重复、可验证。