
单片机与物联网 / 系统课时
保护共享资源
保护共享资源
多个 FreeRTOS 任务并发访问串口、I²C/SPI 总线或共享状态时,若读写过程被彼此打断,就可能出现数据错乱。本文用互斥锁建立“同一时刻只允许一个任务进入”的访问规则,并给出 ESP-IDF 中可直接运行的最小示例。
学习目标
- 理解互斥锁如何保护共享资源,以及它与普通共享变量的关系
- 使用
xSemaphoreCreateMutex、xSemaphoreTake和xSemaphoreGive完成互斥访问 - 识别长时间持锁、遗漏解锁和 ISR 中误用互斥锁等常见问题
共享资源为什么会冲突
假设两个任务都执行“读取计数器、加一、写回”。这不是一个不可分割的动作:任务 A 读到旧值后可能被切走,任务 B 也读到同一个旧值,最终两次加一只留下了一次结果。串口和总线也类似,一组本应连续完成的操作可能被另一个任务插入。
互斥锁的作用不是让任务停止并发,而是把真正不能交叉执行的代码围成临界区。任务进入前先获取锁,离开前释放锁;锁已被其他任务持有时,当前任务等待,而不是继续访问共享资源。
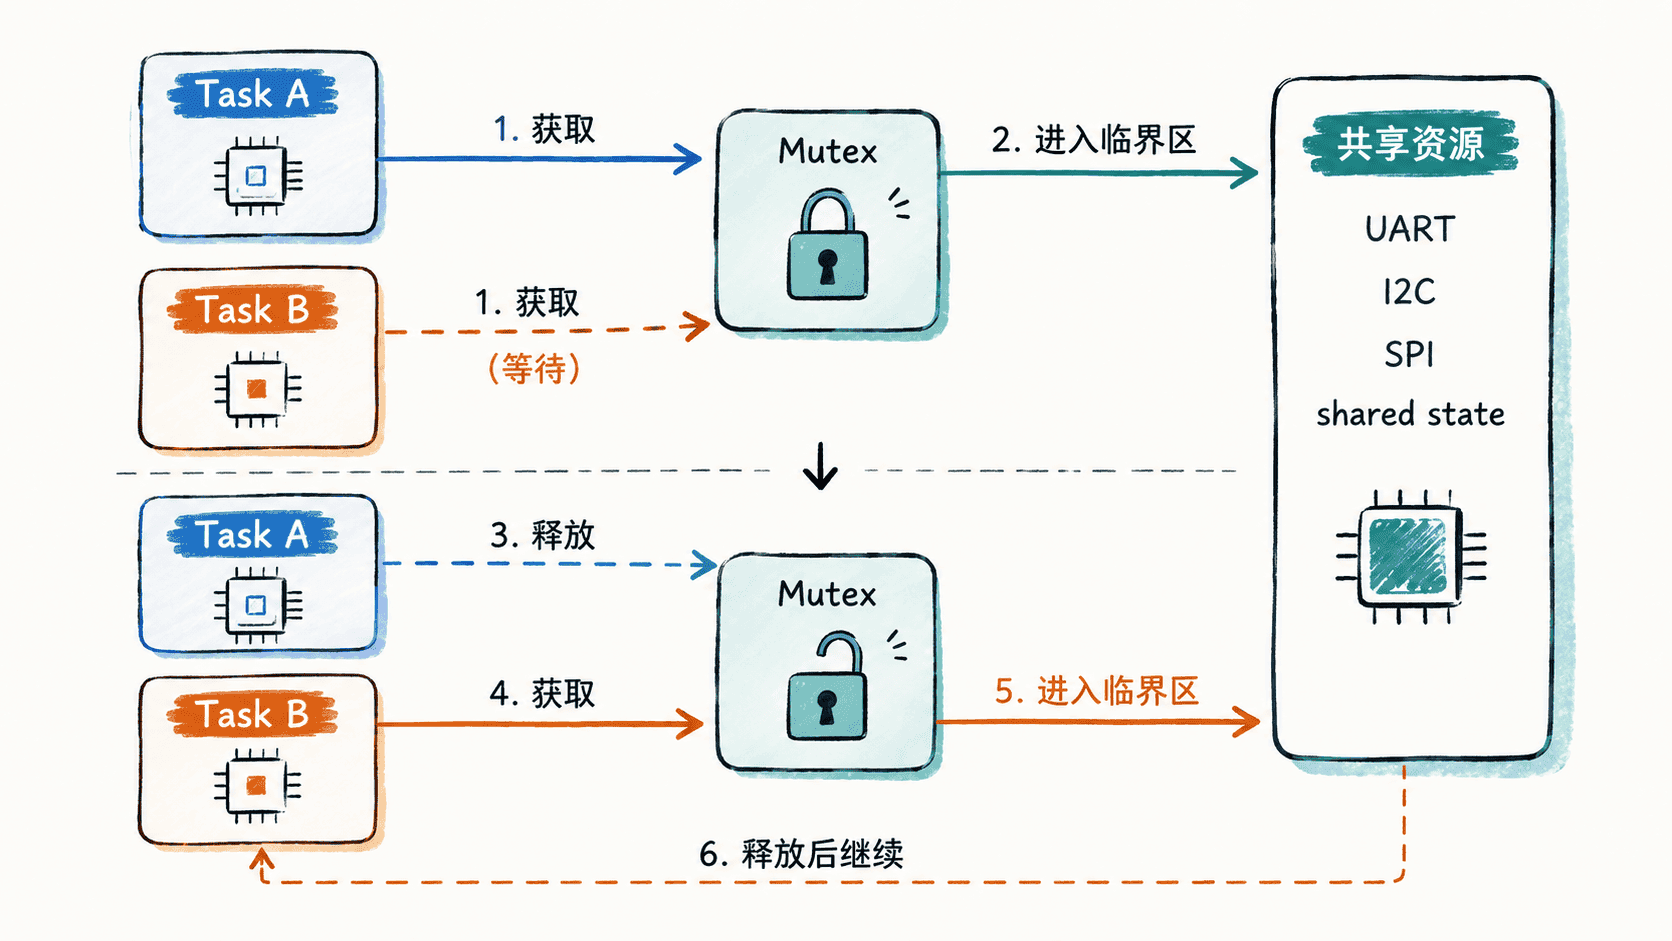
用互斥锁保护计数器和输出
下面的 ESP-IDF 示例创建两个任务,让它们共同更新 shared_counter。计数器的读改写过程和对应输出都放在同一把互斥锁内,因此一次临界区不会被另一个任务插入。
#include <stdio.h>
#include "freertos/FreeRTOS.h"
#include "freertos/task.h"
#include "freertos/semphr.h"

static SemaphoreHandle_t resource_mutex;
static int shared_counter = 0;

static void worker_task(void *arg)
{
    const char *name = (const char *)arg;

    while (1) {
        if (xSemaphoreTake(resource_mutex, portMAX_DELAY) == pdTRUE) {
            // 读-改-写属于一个整体,必须在同一临界区内完成。
            shared_counter++;
            printf("%s counter=%d\n", name, shared_counter);

            xSemaphoreGive(resource_mutex);
        }

        // 无关等待放到解锁后,避免阻塞其他任务。
        vTaskDelay(pdMS_TO_TICKS(500));
    }
}

void app_main(void)
{
    resource_mutex = xSemaphoreCreateMutex();
    if (resource_mutex == NULL) {
        printf("failed to create mutex\n");
        return;
    }

    xTaskCreate(worker_task, "worker_a", 2048, "worker_a", 5, NULL);
    xTaskCreate(worker_task, "worker_b", 2048, "worker_b", 5, NULL);
}预期输出(任务调度顺序不固定,<VALUE> 的实际值可能不同并会持续递增):
worker_a counter=<VALUE>
worker_b counter=<VALUE>
worker_a counter=<VALUE>
worker_b counter=<VALUE>
关键验证点不是固定的任务顺序,而是每次临界区内只有一个任务修改共享计数器,并且成功获取的锁最终都能被释放。
持锁范围要尽量小
锁应该覆盖“必须连续完成”的最小操作。例如一次 I²C 事务可能需要从发起传输到读取响应都保持独占,但事务结束后的数据解析通常可以在解锁后完成。持锁时间越长,其他任务等待越久,系统响应也越差。
FreeRTOS 互斥锁具有优先级继承机制,可以缓解低优先级任务持锁时阻塞高优先级任务造成的优先级反转,但它不能解决死锁。若任务需要同时获取多把锁,应统一获取顺序,避免任务 A 等锁 B、任务 B 又等锁 A。
什么时候不要用互斥锁
普通互斥锁面向任务上下文,不能在 ISR 中获取,也不能使用 xSemaphoreGiveFromISR 释放 mutex。中断只负责快速报告事件时,应使用支持 ISR 的任务通知、队列或二值信号量接口,再由任务完成真正的共享资源访问。
对于极短、与硬件或调度紧密相关的临界区,可以考虑 ESP-IDF/FreeRTOS 的临界区机制;对于需要等待总线事务、完整串口操作或较长任务代码的场景,互斥锁通常更合适,因为等待锁的任务可以阻塞,让 CPU 执行其他可运行任务。
选择互斥锁时,核心判断是需要保护的操作是否必须保持独占并由任务上下文完成。只锁住真正的共享访问,并确保每次成功获取后都成对释放,才能在保证正确性的同时保留多任务并发能力。