
单片机与物联网 / 系统课时
创建独立任务
创建独立任务
这一节直接把 Arduino 的单一 loop() 拆成可并发调度的 FreeRTOS 任务,并把任务栈、优先级和 CPU 核心一次设置清楚。完成后,你能创建两个独立任务,确认它们各自运行,并知道参数配错时最常见的后果。
学习目标
- 使用
xTaskCreatePinnedToCore()创建可长期运行的独立任务 - 正确设置任务栈大小、优先级和 CPU 核心
- 通过串口输出验证任务确实被 FreeRTOS 调度执行
任务真正独立在哪里
在 ESP32 Arduino 环境中,setup() 和 loop() 本身已经运行在 FreeRTOS 任务里。调用任务创建 API 后,新函数不会被 loop() 顺序调用,而是成为调度器管理的另一个任务;只要它进入阻塞或让出 CPU,其他就绪任务就有机会运行。
创建任务时最关键的三个参数分别解决不同问题:栈大小决定任务有多少局部变量和函数调用空间,优先级决定多个就绪任务竞争 CPU 时谁更先运行,核心亲和性决定任务允许在哪个 CPU 核心上执行。
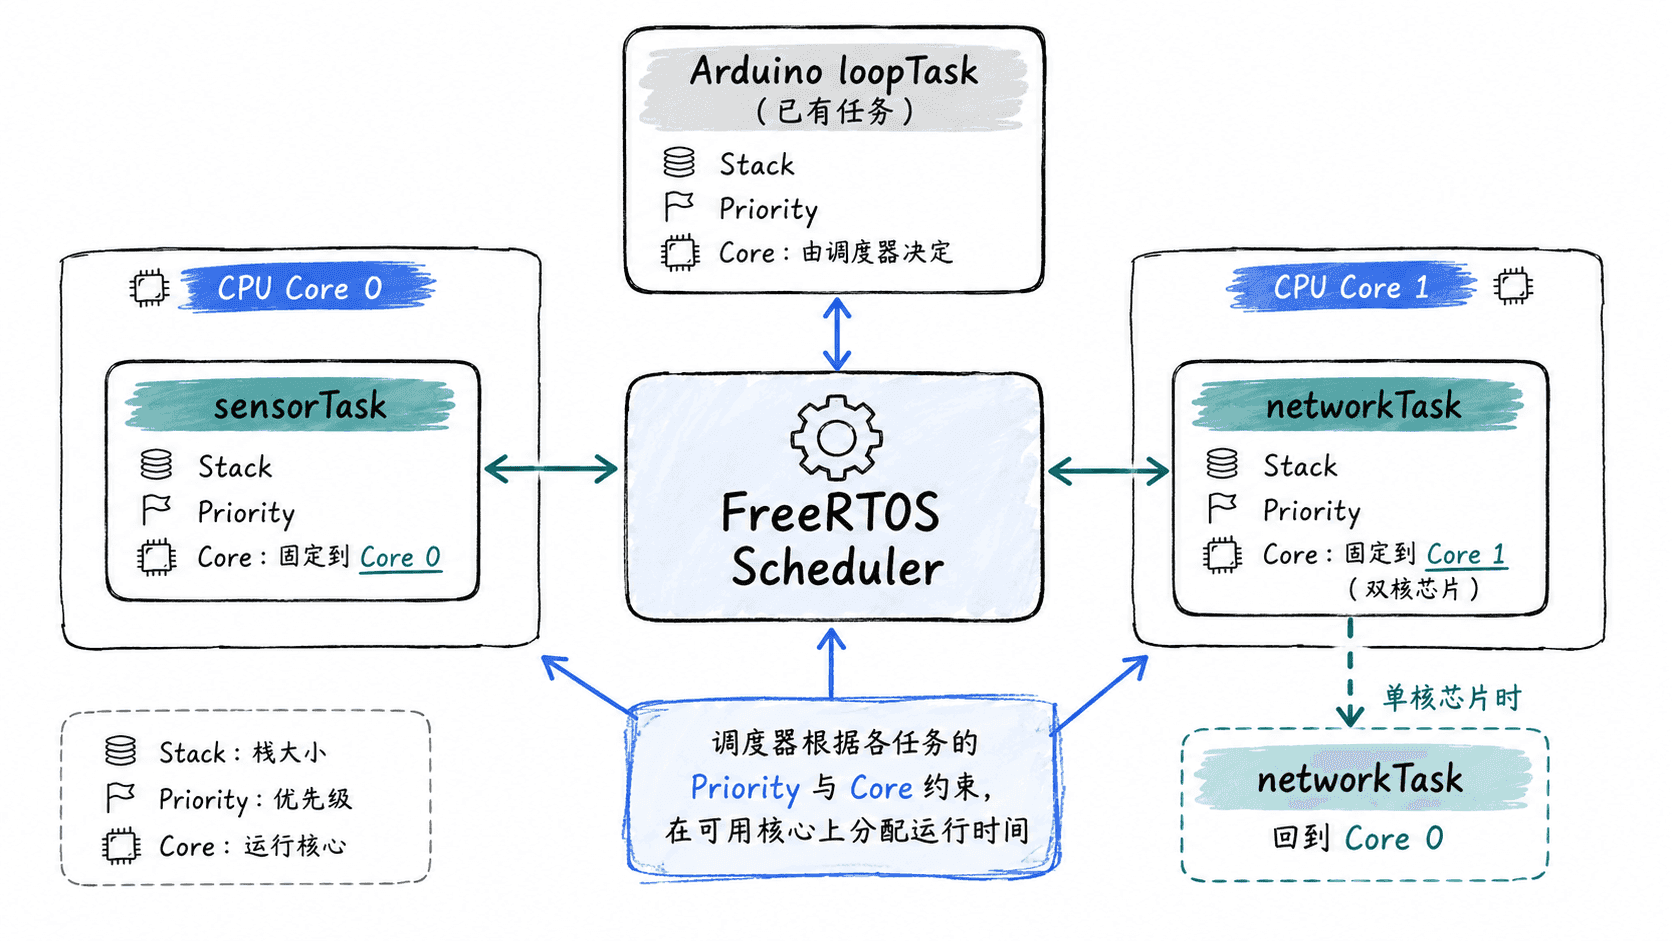
设置栈、优先级和运行核心
xTaskCreatePinnedToCore() 的常用参数可以按下面理解:
| 参数 | 作用 | 本例 |
|---|---|---|
| 任务函数 | 任务开始执行的入口 | workerTask |
| 栈大小 | ESP-IDF FreeRTOS 端口中按字节指定任务栈 | 2048、3072 |
| 参数指针 | 向任务传入上下文 | TaskConfig* |
| 优先级 | 数字越大优先级越高 | 2、1 |
| 任务句柄 | 后续挂起、删除或查询任务时使用 | sensorHandle、networkHandle |
| 核心 ID | 0、1 或不绑定核心 |
本例显式绑定 |
下面的 Arduino 草图创建两个独立任务。双核 ESP32 上它们分别固定到 Core 0 和 Core 1;单核配置下,APP_CPU 自动退回 Core 0,避免传入不存在的核心编号。
#include <Arduino.h>

struct TaskConfig {
  const char* name;
  uint32_t periodMs;
};

TaskHandle_t sensorHandle = nullptr;
TaskHandle_t networkHandle = nullptr;

TaskConfig sensorConfig{"sensor", 900};
TaskConfig networkConfig{"network", 1400};

// 双核目标把第二任务放到 Core 1;单核配置回退到 Core 0。
#if CONFIG_FREERTOS_UNICORE
constexpr BaseType_t APP_CPU = 0;
#else
constexpr BaseType_t APP_CPU = 1;
#endif

void workerTask(void* parameter) {
  auto* config = static_cast<TaskConfig*>(parameter);

  for (;;) {
    Serial.printf(
      "task=%s core=%d time=%lu\n",
      config->name,
      xPortGetCoreID(),
      millis()
    );

    // 阻塞当前任务,让调度器可以运行其他就绪任务。
    vTaskDelay(pdMS_TO_TICKS(config->periodMs));
  }
}

void setup() {
  Serial.begin(115200);
  delay(1000);

  BaseType_t sensorResult = xTaskCreatePinnedToCore(
    workerTask, "sensorTask", 2048, &sensorConfig,
    2, &sensorHandle, 0
  );

  BaseType_t networkResult = xTaskCreatePinnedToCore(
    workerTask, "networkTask", 3072, &networkConfig,
    1, &networkHandle, APP_CPU
  );

  // 创建失败通常意味着参数无效或可用堆内存不足。
  if (sensorResult != pdPASS || networkResult != pdPASS) {
    Serial.println("task creation failed");
  }
}

void loop() {
  delay(1000);
}
预期输出(以双核 ESP32 为例,任务打印顺序和 <TIME> 会随调度变化):
task=sensor core=0 time=<TIME>
task=network core=1 time=<TIME>
task=sensor core=0 time=<TIME>
task=network core=1 time=<TIME>
看到两个任务名称持续出现,且双核板上核心编号符合绑定设置,就说明任务已经独立参与调度。单核 ESP32 目标上两个任务都显示 core=0 属于正常结果。
参数不是越大越好
栈只应满足任务真实需求并留出安全余量。栈过小可能触发栈溢出,过大则会浪费有限 RAM;调试阶段可用 uxTaskGetStackHighWaterMark() 观察任务运行后的最小剩余栈水位,再决定是否缩小或增大。
优先级同样不应随意提高。高优先级任务如果一直忙循环、不调用 vTaskDelay()、队列等待等阻塞 API,就可能长期压制低优先级任务。核心绑定也只在确实需要隔离时使用;一般任务没有强制亲和性需求时,交给调度器安排往往更灵活。
能够稳定运行的任务配置不是“更大的栈、更高的优先级、更多的核心绑定”,而是让任务在满足时延和内存需求的前提下及时阻塞,把 CPU 交还给调度器。