
单片机与物联网 / 系统课时
理解串行通信
理解串行通信
串行通信的核心是让两个或多个设备按同一套时序和数据规则,一位一位地交换信息。理解时钟、数据线、波特率、主从角色和双工方向后,就能看懂 UART、SPI、I2C 等总线为什么需要不同的引脚,也能快速判断接线和参数哪里不匹配。
学习目标
- 解释串行通信中的时钟、数据线和波特率分别解决什么问题。
- 区分控制器与外设的角色,以及单工、半双工和全双工的收发方式。
- 能从信号线数量和通信规则上辨认 UART、SPI、I2C 的基本差异。
串行通信先解决三件事
发送端把数据拆成按时间排列的位或符号,接收端必须知道“什么时候采样、每一段代表什么、数据属于谁”。因此任何串行协议都至少要解决时序、帧格式和参与者关系,只是解决方法不同。
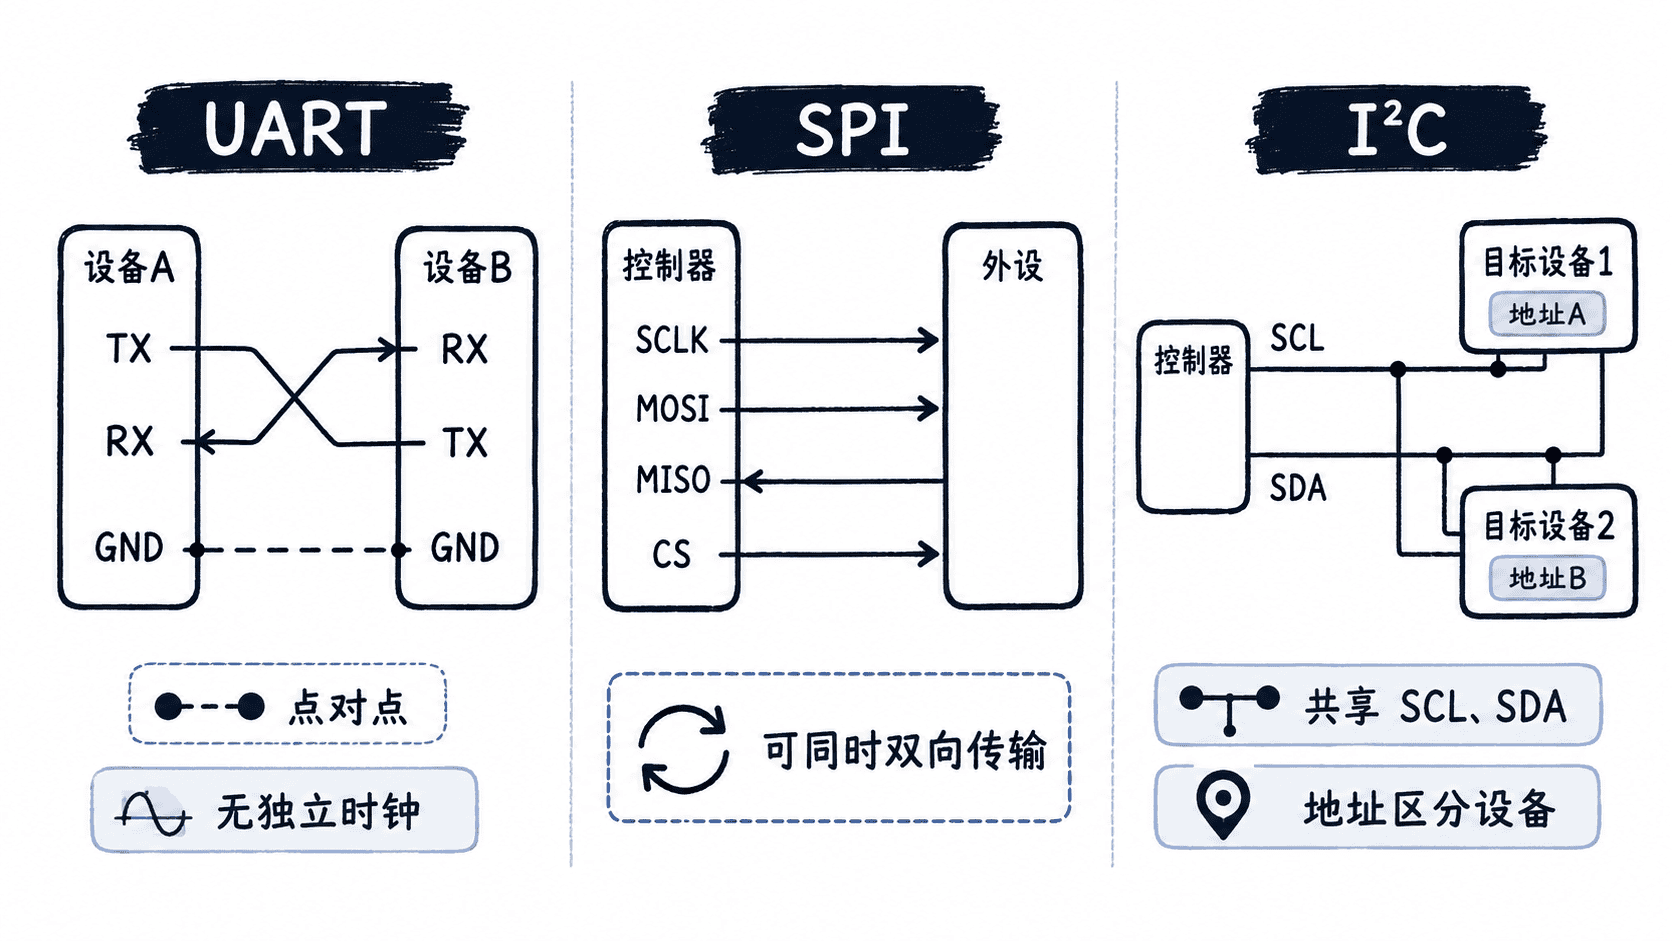
有些协议使用独立时钟线告诉接收端何时采样,例如 SPI 的 SCLK 和 I2C 的 SCL;有些协议没有独立时钟线,例如常见 UART,而是双方事先约定波特率,再从起始位开始按固定时间间隔采样。
时钟和波特率不是一回事
时钟线是物理信号,用边沿直接提示“现在采样”;波特率是通信双方约定的符号变化速率。对常见 UART 的简单二进制调制来说,一个符号通常承载一位,因此 115200 baud 常近似理解为每秒 115200 bit,但“baud 等于 bit/s”并不是所有编码方式都成立的普遍定律。
以 UART 的 8N1 为例,一个数据字节通常还要加 1 个起始位和 1 个停止位,所以发送 8 bit 有效数据往往需要 10 个线路位。理想情况下,115200 baud 的单个线路位约持续 8.68 μs,最高有效字节率约为每秒 11520 字节,实际应用还会受到协议头、缓冲和任务调度影响。
主从角色决定谁发起通信
“主从”描述的是控制关系,不等同于数据方向。传统资料常写 master/slave;较新的文档更常使用 controller/target 或 controller/peripheral。以 SPI 为例,控制器产生时钟并选择外设,但数据仍可同时沿 MOSI 和 MISO 两条线双向移动。
双工描述的是方向能力:单工只能单向传输;半双工允许双向,但同一时刻只走一个方向;全双工允许两个方向同时传输。典型 UART 使用独立 TX、RX 时可全双工,SPI 通常也支持全双工,而 I2C 的 SDA 是共享双向数据线,因此不是同时双向发送的结构。
把常见总线放在一起看
| 协议 | 典型信号线 | 时序来源 | 设备关系 | 方向特点 |
|---|---|---|---|---|
| UART | TX、RX、GND 参考 | 双方约定波特率 | 常见点对点 | 独立 TX/RX 时可全双工 |
| SPI | SCLK、MOSI、MISO、CS | 控制器提供时钟 | 控制器选择外设 | 通常全双工 |
| I2C | SCL、SDA | 控制器提供时钟 | 多设备共享总线并用地址区分 | SDA 为共享双向线 |
选择总线时不要只看“速度快不快”。UART 接线简单,适合点对点调试和模块通信;SPI 线较多但吞吐量高,适合屏幕、Flash 和高速传感器;I2C 只需两根共享信号线,适合把多个低到中速外设挂在同一总线上。掌握这些基本关系后,遇到“没数据”问题时就能先检查时钟、方向、角色和速率,而不是直接怀疑代码。