
单片机与物联网 / 系统课时
选择开发框架
选择开发框架
ESP32 常见的两条开发路线是 Arduino Core 与 ESP-IDF。前者用更高层的 API 换取开发速度,后者提供更完整的组件、配置和底层控制。本节用同一个 GPIO 闪烁任务比较二者,让你能按项目复杂度而不是“流行程度”做选择。
学习目标
- 说清 Arduino Core 与 ESP-IDF 在抽象层次和项目结构上的差异
- 根据原型、产品化、底层控制等约束选择合适框架
- 识别
setup()/loop()与app_main()两种典型入口
两种框架真正差在哪里
Arduino Core for ESP32 提供熟悉的 Arduino API,把 GPIO、网络、定时等常见能力包装成更短的调用;ESP-IDF 则是 Espressif 的原生开发框架,直接暴露组件系统、驱动、FreeRTOS、Kconfig 等能力。Arduino Core 本身也建立在 ESP-IDF 提供的底层能力之上,因此二者不是“完全不同的两个系统”,主要区别在抽象层和工程控制粒度。
| 维度 | Arduino Core | ESP-IDF |
|---|---|---|
| 典型入口 | setup()、loop() |
app_main() |
| API 风格 | 高层、统一、上手快 | 更接近硬件与系统组件 |
| 项目组织 | Sketch 与库为主 | CMake、组件与配置体系 |
| 配置粒度 | 常用选项集中在开发环境 | sdkconfig、Kconfig 与组件依赖 |
| 更适合 | 教学、验证想法、中小型设备 | 长期维护、复杂并发、底层调优、量产项目 |
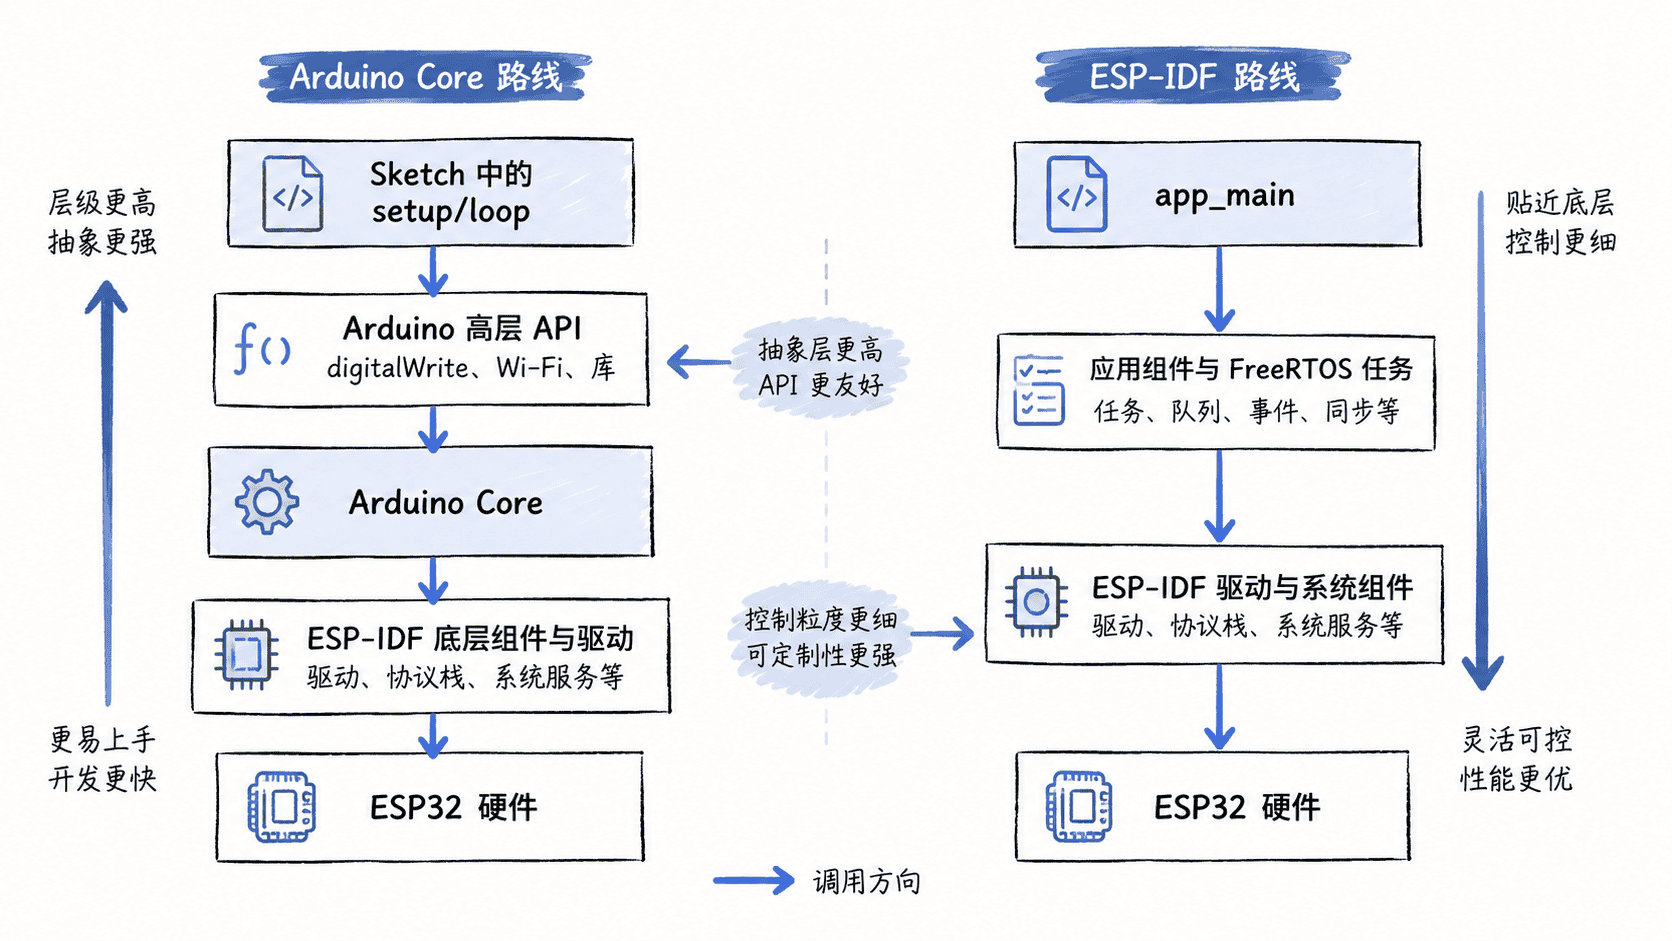
用同一个闪烁任务比较入口
Arduino 写法把 GPIO 模式、延时和主循环都包装成直接可读的 API。下面假设外接 LED 使用 GPIO 18;如果你的开发板该引脚不存在或被占用,应按原理图替换为安全的可输出 GPIO。
const int LED_PIN = 18;

void setup() {
  pinMode(LED_PIN, OUTPUT);
}

void loop() {
  digitalWrite(LED_PIN, HIGH);
  delay(500);
  digitalWrite(LED_PIN, LOW);
  delay(500);
}
预期结果
外接 LED 每约 500 ms 切换一次亮灭状态。ESP-IDF 中,同一个动作会显式使用 GPIO 驱动和 FreeRTOS 的时间单位,入口也变为 app_main()。这种写法更长,但控制边界更明确。
#include "driver/gpio.h"
#include "freertos/FreeRTOS.h"
#include "freertos/task.h"

#define LED_PIN GPIO_NUM_18

void app_main(void) {
    gpio_reset_pin(LED_PIN);
    gpio_set_direction(LED_PIN, GPIO_MODE_OUTPUT);

    while (1) {
        gpio_set_level(LED_PIN, 1);
        vTaskDelay(pdMS_TO_TICKS(500));
        gpio_set_level(LED_PIN, 0);
        vTaskDelay(pdMS_TO_TICKS(500));
    }
}
预期结果
外接 LED 每约 500 ms 切换一次亮灭状态,与 Arduino 示例的可见行为一致。这两个示例的重点不是比较“代码行数谁更少”,而是观察抽象位置:Arduino 把常用场景包装成统一接口;ESP-IDF 让应用更直接地进入驱动、任务和组件体系。
按项目约束做选择
如果目标是快速验证传感器、联网、显示屏或云端协议,且团队主要关注业务逻辑,Arduino Core 通常能更快得到可运行结果。它的库生态和简洁 API 也适合初学阶段。
如果项目需要复杂任务调度、精细内存与功耗控制、定制分区、组件化构建、底层外设能力或长期产品维护,ESP-IDF 更合适。它要求理解更多构建和系统概念,但这些能力会在项目规模变大后转化为可控性。
一个可执行的判断规则
先问三个问题:是否需要快速原型、是否需要 ESP-IDF 特有或更底层的能力、项目是否会长期由多人维护。前者占主导时优先 Arduino;后两项占主导时优先 ESP-IDF。若答案仍不明确,用最小功能做一次小型验证,再比较构建、调试和依赖管理成本,而不是只看第一个 Blink 能否跑起来。