
单片机与物联网 / 系统课时
使用 UART 通信
使用 UART 通信
UART 适合 ESP32 与串口模块、USB 转串口工具或另一块开发板做点对点通信。本节用第二路硬件 UART 配置引脚和波特率,并先做自环测试确认收发链路,再切换到真实外设。
学习目标
- 理解 UART 的 TX、RX、GND 连接方式与波特率要求
- 使用
HardwareSerial配置 ESP32 的 UART2 引脚和 8N1 参数 - 通过自环测试和串口监视器验证发送、接收是否正常
先把线路接对
UART 是全双工串行通信:ESP32 的 TX 必须接对端 RX,ESP32 的 RX 必须接对端 TX,两端还要共地。UART 本身不提供时钟,因此双方必须约定相同波特率和帧格式。
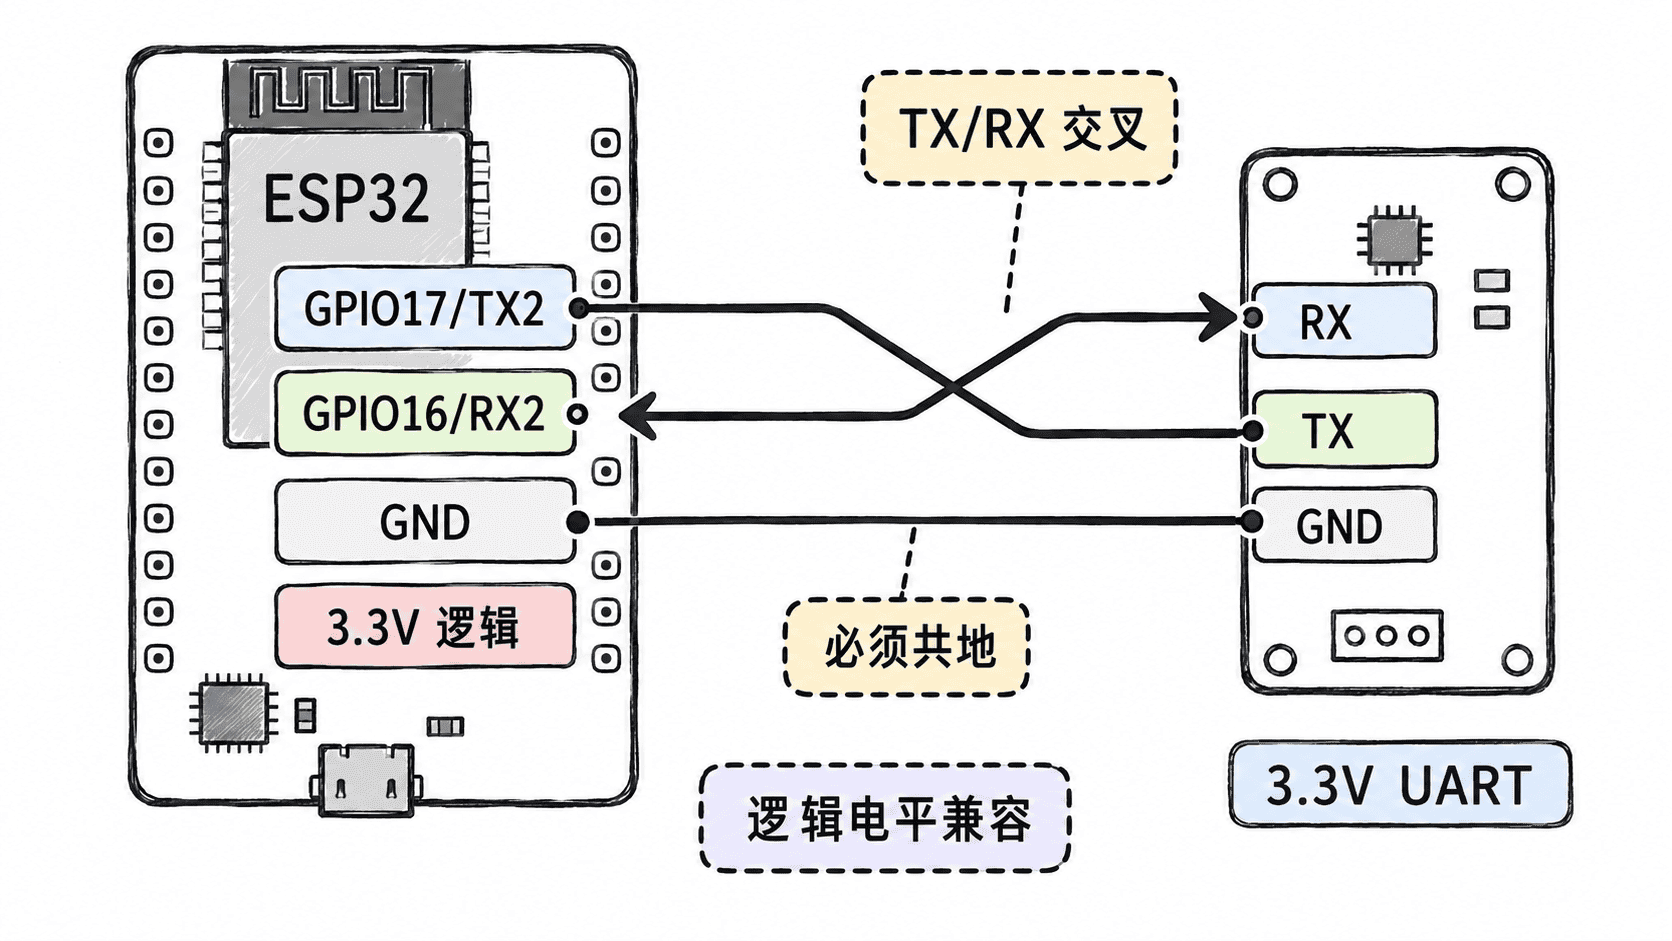
经典 ESP32 开发板常用 GPIO16 作为 RX2、GPIO17 作为 TX2,但不同模组或开发板可能占用这些引脚,接线前应以当前板卡原理图为准。ESP32 GPIO 通常是 3.3V 逻辑,不能把传统 RS-232 电平或不兼容的 5V 串口信号直接接入 GPIO。
配置第二路硬件 UART
USB 下载和日志通常占用 UART0,因此业务串口更适合使用 UART2。下面的程序每两秒发送一次 PING,并把 UART2 收到的完整一行转发到 USB 串口监视器。
#include <Arduino.h>

HardwareSerial PeerSerial(2);

constexpr int UART_RX = 16;
constexpr int UART_TX = 17;
constexpr uint32_t UART_BAUD = 9600;

void setup() {
  Serial.begin(115200);

  // 业务串口使用 9600 bps、8 数据位、无校验、1 停止位。
  PeerSerial.begin(UART_BAUD, SERIAL_8N1, UART_RX, UART_TX);
  PeerSerial.setTimeout(100);

  Serial.println("UART2 ready");
}

void loop() {
  static uint32_t lastSend = 0;

  if (millis() - lastSend >= 2000) {
    lastSend = millis();
    PeerSerial.println("PING");
    Serial.println("TX: PING");
  }

  while (PeerSerial.available()) {
    String line = PeerSerial.readStringUntil('\n');
    line.trim();

    if (line.length() > 0) {
      Serial.print("RX: ");
      Serial.println(line);
    }
  }
}
为了先排除外设问题,可暂时用杜邦线把本机 GPIO17 与 GPIO16 相连形成自环,再打开 115200 波特率的串口监视器。
预期输出:
UART2 ready
TX: PING
RX: PING
TX: PING
RX: PING
自环时发送内容会直接回到接收端,因此每个 TX: PING 后都应看到对应的 RX: PING。若只看到发送日志而没有接收日志,优先检查 GPIO16/17 是否与当前开发板冲突、跳线是否接牢。
切换到真实串口设备
自环通过后,断开 GPIO17 与 GPIO16 的短接线,再按 TX→RX、RX←TX、GND↔GND 的方式连接外设。对端也要设置为 9600 bps、8N1;如果对端会回显 PING,串口监视器仍会看到与自环测试相同的收发日志。
若出现乱码,最常见原因是双方波特率或帧格式不一致;完全收不到数据时则重点检查交叉接线、共地和引脚映射。先用自环证明 ESP32 的 UART 配置正确,再接入真实模块,可以把排查范围快速缩小到外部线路或对端设备。