
游戏 AI / 系统课时
让 NPC 持续执行巡逻
让 NPC 持续执行巡逻
这一节把“巡逻”从一句动作拆成可持续执行的行为链:先选目标点,再移动,再等待。重点不是把三个动作串起来,而是让节点正确返回 Running、Success,使行为树能跨多个游戏帧保存执行进度。
学习目标
- 能把巡逻拆成选点、移动、等待三个职责清晰的节点。
- 理解一次性
Success与跨帧Running的区别。 - 能让一轮巡逻结束后自动开始下一轮,而不是停在树尾。
Running 为什么是巡逻的关键
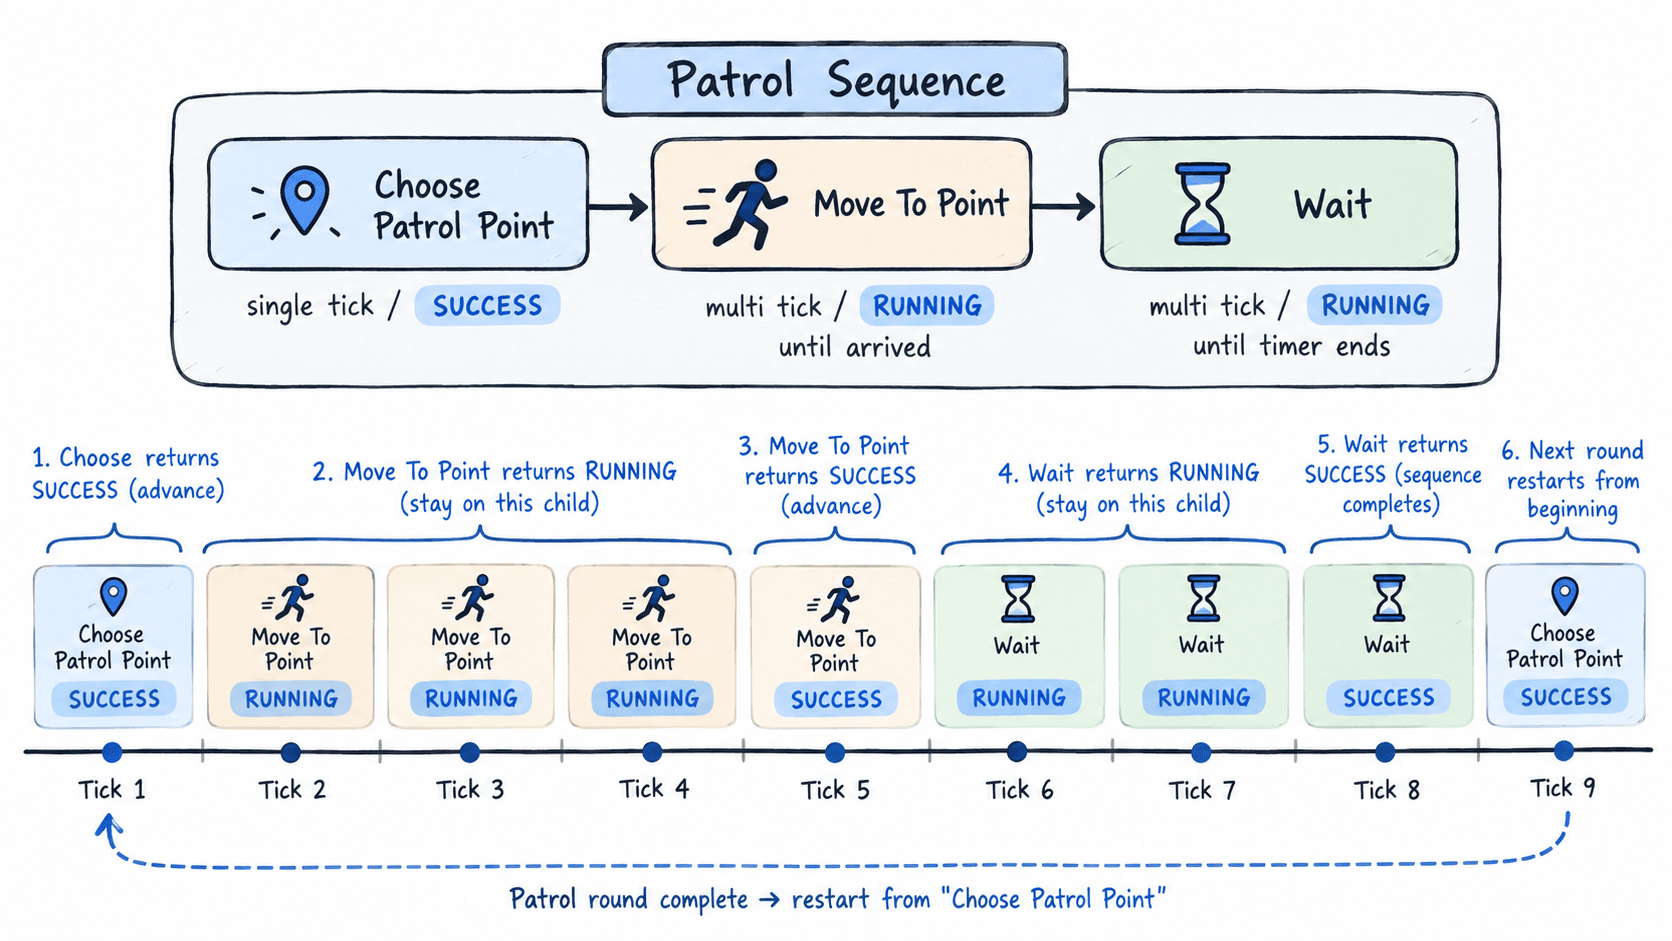
行为树通常在每一帧或固定 AI Tick 中执行一次。选一个巡逻点可以瞬间完成,因此适合立即返回 Success;移动到目标点需要多个 Tick,等待也需要持续一段时间,因此这两个节点应在未完成时返回 Running。
如果移动节点第一帧就返回 Success,Sequence 会立刻继续执行等待,NPC 还没走到目标点,逻辑顺序就被破坏。相反,如果移动完成后仍一直返回 Running,后面的等待节点永远没有机会执行。
把巡逻拆成三个节点
三个节点分别管理不同状态:
ChoosePatrolPoint只负责决定本轮目标点,并把结果写入共享上下文。MoveToPoint读取目标点,持续推进位置;未到达时返回Running。WaitAtPoint在到达后计时;等待结束后返回Success。
这样拆分后,换随机选点、路径导航或不同等待策略时,不必重写整段巡逻逻辑。Sequence 只表达顺序,不关心每个动作内部如何实现。
用一个可运行示例保存执行进度
下面用纯 C# 模拟行为树 Tick。为便于观察,巡逻点固定在 3,NPC 每个 Tick 前进 1,到达后等待两个 Tick。Sequence 会记住当前子节点索引,因此某个节点返回 Running 时,下次 Tick 会从该节点继续。
using System;
using System.Collections.Generic;

enum NodeStatus
{
    Success,
    Failure,
    Running
}

interface INode
{
    NodeStatus Tick();
}

sealed class Blackboard
{
    public int Position { get; set; }
    public int Target { get; set; }
}

sealed class Sequence : INode
{
    private readonly List<INode> _children;
    private int _currentIndex;

    public Sequence(params INode[] children)
    {
        _children = new List<INode>(children);
    }

    public NodeStatus Tick()
    {
        while (_currentIndex < _children.Count)
        {
            var status = _children[_currentIndex].Tick();

            if (status == NodeStatus.Running)
            {
                return NodeStatus.Running;
            }

            if (status == NodeStatus.Failure)
            {
                _currentIndex = 0;
                return NodeStatus.Failure;
            }

            _currentIndex++;
        }

        // 一轮巡逻完成后复位,下一次 Tick 可以重新开始。
        _currentIndex = 0;
        return NodeStatus.Success;
    }
}

sealed class ChoosePatrolPoint : INode
{
    private readonly Blackboard _blackboard;

    public ChoosePatrolPoint(Blackboard blackboard)
    {
        _blackboard = blackboard;
    }

    public NodeStatus Tick()
    {
        _blackboard.Target = 3;
        Console.WriteLine("choose target = 3");
        return NodeStatus.Success;
    }
}

sealed class MoveToPoint : INode
{
    private readonly Blackboard _blackboard;

    public MoveToPoint(Blackboard blackboard)
    {
        _blackboard = blackboard;
    }

    public NodeStatus Tick()
    {
        if (_blackboard.Position < _blackboard.Target)
        {
            _blackboard.Position++;
            Console.WriteLine($"move position = {_blackboard.Position}");
        }

        return _blackboard.Position == _blackboard.Target
            ? NodeStatus.Success
            : NodeStatus.Running;
    }
}

sealed class WaitAtPoint : INode
{
    private int _remainingTicks = 2;

    public NodeStatus Tick()
    {
        if (_remainingTicks > 0)
        {
            Console.WriteLine($"wait remaining = {_remainingTicks}");
            _remainingTicks--;
            return NodeStatus.Running;
        }

        // 完成本轮等待后复位,供下一轮巡逻再次使用。
        _remainingTicks = 2;
        Console.WriteLine("wait complete");
        return NodeStatus.Success;
    }
}

static class Program
{
    static void Main()
    {
        var blackboard = new Blackboard();
        var patrol = new Sequence(
            new ChoosePatrolPoint(blackboard),
            new MoveToPoint(blackboard),
            new WaitAtPoint()
        );

        for (var tick = 1; tick <= 7; tick++)
        {
            var status = patrol.Tick();
            Console.WriteLine($"tick {tick}: {status}");
        }
    }
}
预期输出:
choose target = 3
move position = 1
tick 1: Running
move position = 2
tick 2: Running
move position = 3
wait remaining = 2
tick 3: Running
wait remaining = 1
tick 4: Running
wait complete
tick 5: Success
choose target = 3
wait remaining = 2
tick 6: Running
wait remaining = 1
tick 7: Running
这里第 3 个 Tick 中,移动节点已经返回 Success,所以 Sequence 会在同一次 Tick 继续执行等待节点;等待返回 Running 后才暂停。第 5 个 Tick 整条 Sequence 成功并复位,第 6 个 Tick 开始新一轮巡逻。
处理已经在目标点的边界
示例第二轮没有再次移动,因为 NPC 已经位于目标点 3。真实巡逻系统通常会在选点时排除当前点,或者维护多个巡逻点并选择下一个目标,否则树虽然仍在运行,NPC 看起来却像原地等待。
另一个常见边界是导航失败。此时 MoveToPoint 不应无限返回 Running,而应在确认路径不可达后返回 Failure,让上层 Selector 选择备用行为,例如重新选点或进入 Idle。
什么时候应该返回 Success
判断标准很简单:节点承诺的那件事是否已经完成。选点完成就返回 Success;移动到达才返回 Success;等待计时结束才返回 Success。只要动作仍需要下一次 Tick 才能继续,就返回 Running。
持续巡逻并不意味着某个节点永远 Running,而是让每个阶段都能结束,再由父节点完成一轮后重新启动。这样树的执行状态可观察、可复位,也更容易在后续接入追击、攻击等高优先级分支。