
游戏 AI / 系统课时
一个节点怎样读取黑板
一个节点怎样读取黑板
行为树节点真正依赖的不是“黑板对象”本身,而是黑板里的某个键及其类型。本节用一个最小可运行示例,把读取、类型检查、状态返回和失败处理串起来,让条件节点与动作节点都能在数据缺失时安全退出。
学习目标
- 理解节点读取黑板时应经过的校验顺序
- 实现类型安全的黑板读取接口,并让节点返回明确状态
- 区分“键不存在”“类型不匹配”和“业务条件不满足”
读取流程先统一成四步
节点读取共享数据时,建议固定经过“确定键名 → 尝试读取 → 校验类型 → 解释业务含义”四步。这样条件节点和动作节点都不会直接强转对象,也不会因为某个系统尚未写入数据就抛出异常。
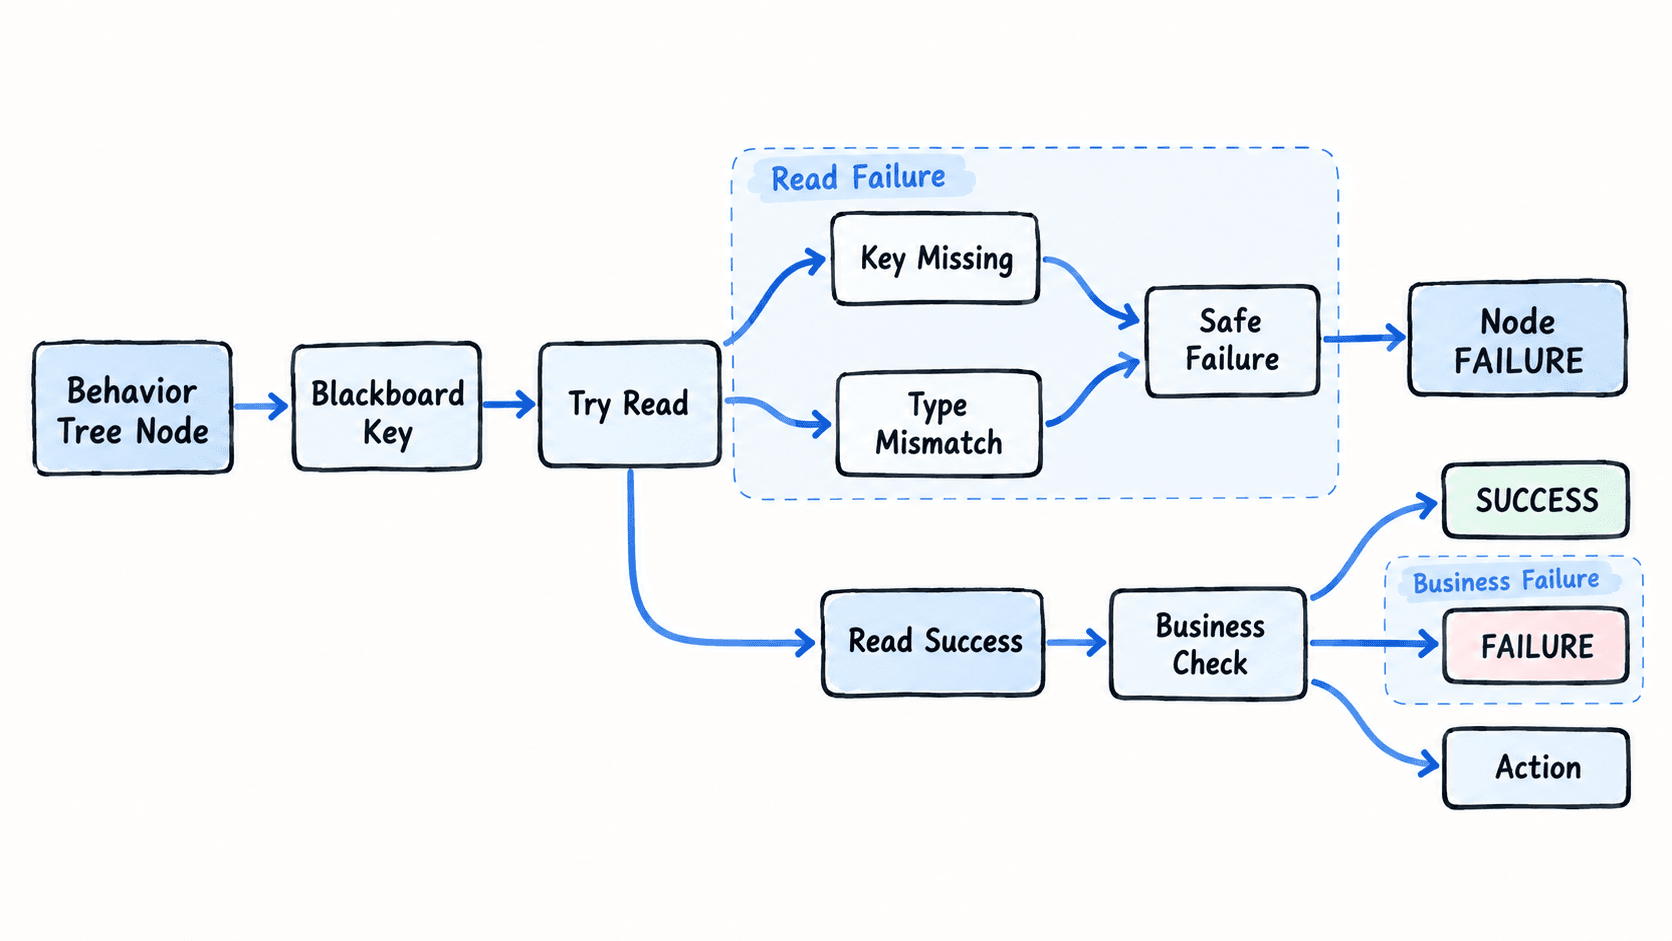
用类型安全接口读取数据
下面用自定义 C# 行为树骨架演示。Blackboard.TryGet<T> 同时检查键是否存在以及值能否转换为目标类型;节点只处理成功读取后的业务判断,不直接接触 Dictionary 的强制类型转换。
using System;
using System.Collections.Generic;

enum NodeStatus
{
    Success,
    Failure,
    Running
}

sealed class Blackboard
{
    private readonly Dictionary<string, object> data = new();

    public void Set<T>(string key, T value) where T : notnull
    {
        data[key] = value;
    }

    public bool TryGet<T>(string key, out T value)
    {
        if (data.TryGetValue(key, out var raw) && raw is T typed)
        {
            value = typed;
            return true;
        }

        value = default!;
        return false;
    }
}

sealed class HasTargetNode
{
    public NodeStatus Tick(Blackboard blackboard)
    {
        // 读取失败时安全返回 Failure,不让异常中断整棵行为树。
        if (!blackboard.TryGet<bool>("hasTarget", out var hasTarget))
        {
            return NodeStatus.Failure;
        }

        return hasTarget ? NodeStatus.Success : NodeStatus.Failure;
    }
}

public static class Program
{
    public static void Main()
    {
        var blackboard = new Blackboard();
        var node = new HasTargetNode();

        Console.WriteLine(node.Tick(blackboard));

        blackboard.Set("hasTarget", true);
        Console.WriteLine(node.Tick(blackboard));

        blackboard.Set("hasTarget", "yes");
        Console.WriteLine(node.Tick(blackboard));
    }
}
预期输出:
Failure
Success
Failure
第一次执行时键不存在,因此节点返回 Failure;第二次读取到布尔值 true,返回 Success;第三次虽然键存在,但值是字符串,类型检查失败,仍然安全返回 Failure。
条件失败和读取失败不要混为一谈
条件节点读取到 hasTarget = false 时,说明数据有效,只是业务条件不成立;键不存在或类型不匹配,则说明共享数据契约出了问题。两者都可以让行为树返回 Failure,但日志和调试信息应该区分原因。
动作节点也遵循同样原则。例如移动节点需要 targetPosition 时,应先完成读取和类型检查,再调用导航系统;如果目标位置不存在,就直接失败或等待上游系统补齐,而不是临时构造一个“默认坐标”。
不要让节点自己猜默认值
对决策关键数据,默认值往往比失败更危险。hasTarget 缺失时自动当成 false 还勉强可控,但目标坐标缺失时自动使用零向量,可能让 NPC 突然跑向世界原点。
更稳妥的规则是:键名集中定义、值类型固定、读取失败显式返回,并让日志记录键名和期望类型。这样一旦感知系统没有写入 targetPosition,问题会暴露在数据边界,而不是在后续动作节点里表现成难以解释的移动异常。
节点读取黑板的核心不是“取到一个值”,而是验证一份共享数据契约。只要把缺失、类型错误和业务条件分别处理,行为树就能在上游数据不完整时保持可预测。