
游戏 AI / 系统课时
给整棵树补上调试入口
给整棵树补上调试入口
敌人偶发“不追、不打、卡在 Running”时,单看最终动作很难定位。本节把可视化状态、结构化路径日志和黑板快照接成一套调试入口,让一次异常能够被复现、还原并定位到具体节点与关键数据。
学习目标
- 为关键节点记录状态变化,而不是每帧刷屏
- 用路径日志还原一次 Tick 实际经过的分支
- 在异常时捕获黑板快照,区分“条件错”与“数据错”
调试入口要同时回答三个问题
一套有效的行为树调试工具至少要回答:现在执行到哪里、为什么走到这里、当时读到了什么数据。因此不要只做一个“当前节点高亮”,而应把三个信号关联到同一次 Tick。
可视化状态适合看当前结构,例如 Attack=FAILURE、Chase=RUNNING;路径日志负责记录节点进入、返回状态与执行顺序;黑板快照则保留 targetVisible、distanceToTarget、cooldownReady 等决定分支的值。
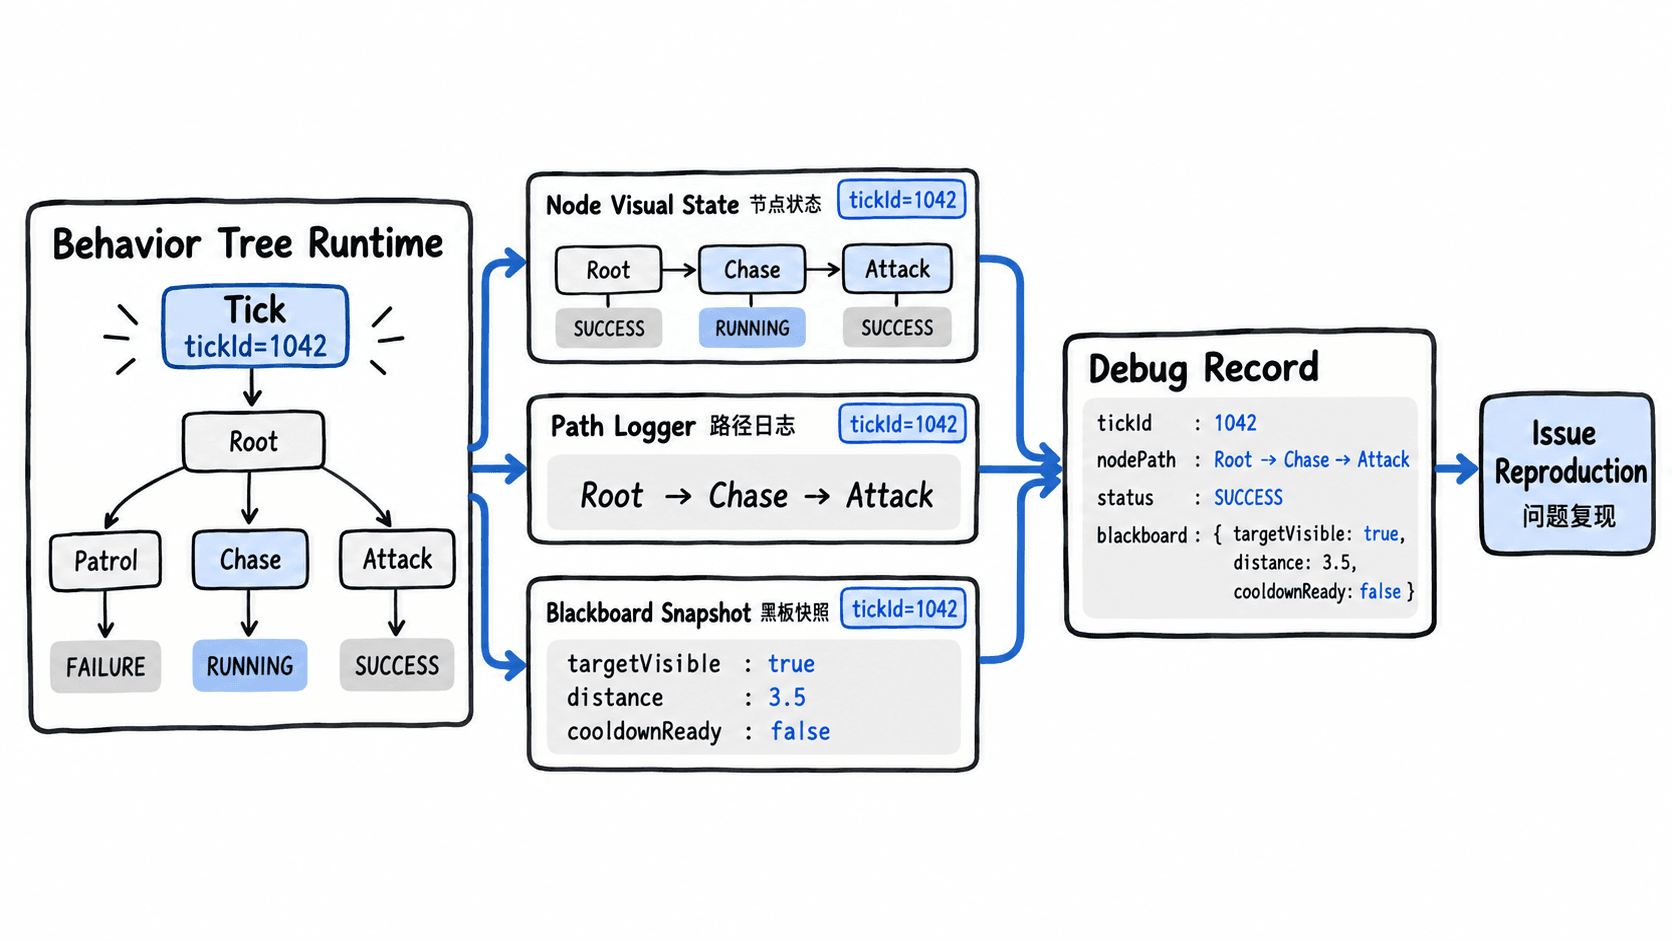
关键点是给一次调试采样分配稳定的 tickId。如果日志和快照来自不同 Tick,看到的条件值可能已经变化,反而会制造假线索。
用结构化记录替代散乱日志
下面用一个可运行的 Java 小程序模拟调试探针。它只在节点状态发生变化时记录,并在失败时附带黑板快照,避免每帧打印同一内容。
import java.util.LinkedHashMap;
import java.util.Map;

public class BehaviorTreeDebugDemo {
    enum Status { SUCCESS, FAILURE, RUNNING }

    static final class DebugProbe {
        private final Map<String, Status> lastStatus = new LinkedHashMap<>();

        void record(long tickId, String path, Status status, Map<String, Object> blackboard) {
            Status previous = lastStatus.put(path, status);
            if (previous == status) {
                return;
            }

            System.out.printf("tick=%d path=%s status=%s%n", tickId, path, status);

            if (status == Status.FAILURE) {
                System.out.printf("snapshot=%s%n", blackboard);
            }
        }
    }

    public static void main(String[] args) {
        Map<String, Object> blackboard = new LinkedHashMap<>();
        blackboard.put("targetVisible", true);
        blackboard.put("distanceToTarget", 6.2);
        blackboard.put("attackRange", 2.0);

        DebugProbe probe = new DebugProbe();
        long tickId = 42;

        probe.record(tickId, "Root/Attack/InRange", Status.FAILURE, blackboard);
        probe.record(tickId, "Root/Chase/MoveTo", Status.RUNNING, blackboard);

        // 同一状态再次出现时不重复刷日志。
        probe.record(43, "Root/Chase/MoveTo", Status.RUNNING, blackboard);
    }
}
预期输出:
tick=42 path=Root/Attack/InRange status=FAILURE
snapshot={targetVisible=true, distanceToTarget=6.2, attackRange=2.0}
tick=42 path=Root/Chase/MoveTo status=RUNNING
这里已经能回答一次典型问题:攻击分支失败不是因为“目标不存在”,而是 distanceToTarget 大于 attackRange;随后树进入追击,并保持 RUNNING。
复现问题时按固定顺序看
遇到异常时,先记录问题发生前后的少量 Tick,而不是立刻把全量日志打开。推荐按下面顺序定位:
- 看当前高亮节点,确认树停在哪个分支。
- 查看同一
tickId的路径日志,确认父节点为什么选择这个子节点。 - 打开失败点或长时间
RUNNING节点的黑板快照,核对条件输入。 - 若输入正确,再检查节点内部是否正确提交导航、动画或战斗任务。
- 修复后用同一复现场景再次运行,确认路径和状态变化符合预期。
控制调试功能本身的成本
调试入口不应该改变 AI 的正常行为。可视化更新可以只在开发构建启用;路径日志应做状态变化采样;黑板快照只在失败、超时或人工触发时采集。不要每帧序列化整张黑板,也不要把大型对象直接写入日志。
一套可维护的调试入口,核心不是“打印更多”,而是让节点状态、执行路径和决策数据能够通过同一个 Tick 对齐。做到这一点后,大多数行为树问题都能从“猜哪里坏了”变成“沿证据定位到具体分支”。