
游戏 AI / 系统课时
加入失去目标后的搜索策略
加入失去目标后的搜索策略
敌人一旦看不见玩家就立刻回去巡逻,会显得缺乏连续性;但无限追踪最后位置又会让 AI 卡在无效状态。本节用“最后已知位置 + 搜索计时 + 超时退出”建立一条完整搜索链路,让敌人在丢失目标后先调查,再可靠地恢复巡逻。
学习目标
- 能区分实时目标位置与最后已知位置的生命周期
- 能组织“前往最后位置、短暂搜索、超时退出”的搜索流程
- 能处理重新发现目标、搜索超时和任务取消三种关键分支
丢失目标时不要立即清空全部信息
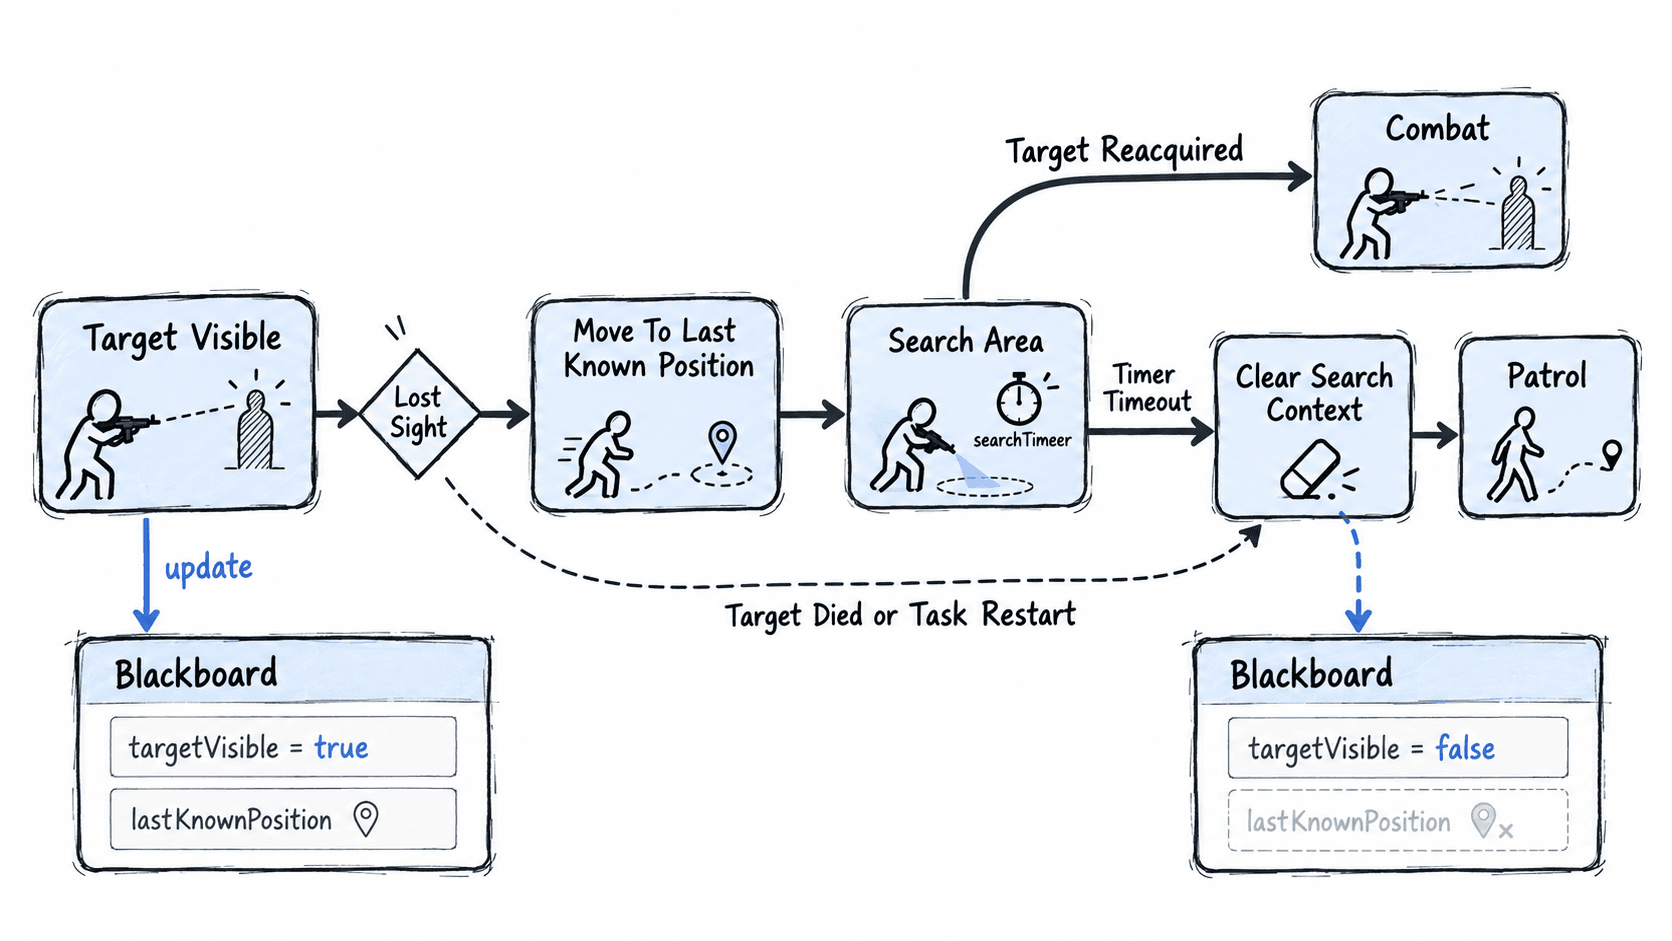
感知系统通常维护两个不同概念:targetVisible 表示现在是否仍能看到目标,lastKnownPosition 表示最后一次确认目标时的位置。两者不能一起清空。
当目标仍可见时,持续刷新最后已知位置;当目标刚离开视野时,只把 targetVisible 设为 false,保留最后位置并记录 lostAt。只有搜索结束、目标死亡或任务重置时,才真正清理这组搜索上下文。
这个区分让行为树获得一个重要过渡状态:看不见目标,但仍有值得调查的位置。
把搜索过程建成有限生命周期
搜索策略可以看成三个连续阶段:先移动到最后已知位置,再在附近搜索,最后根据结果退出。每个阶段都必须有明确完成条件,避免长时间 RUNNING。
一个实用的判断顺序是:
- 如果重新看到目标,立即结束搜索并回到战斗分支。
- 如果目标不可见但还没到最后已知位置,继续移动。
- 到达后启动搜索计时,并周期性执行转向、观察或局部扫描。
- 超过搜索时限仍未发现目标,清理搜索上下文并返回巡逻。
搜索计时最好从“确认丢失目标”或“到达最后位置”中的一个明确时刻开始,并全项目保持一致。若从到达后开始计时,导航耗时不会侵占实际搜索时间,更容易调参数。
用最小状态机验证搜索逻辑
下面的示例模拟敌人已记录最后位置,从移动、搜索到超时退出的全过程。真实项目里,MOVE_TO_LAST_KNOWN 可对应导航节点,SEARCH 可对应旋转观察、路径点扫描或感知 Service。
from enum import Enum, auto


class SearchState(Enum):
    MOVE_TO_LAST_KNOWN = auto()
    SEARCH = auto()
    PATROL = auto()
    COMBAT = auto()


class EnemySearch:
    def __init__(self, search_timeout=3.0):
        self.state = SearchState.MOVE_TO_LAST_KNOWN
        self.last_known_position = (10.0, 5.0)
        self.search_elapsed = 0.0
        self.search_timeout = search_timeout

    def tick(self, dt, arrived, target_visible):
        # 重新发现目标时优先级最高,立刻退出搜索流程。
        if target_visible:
            self.state = SearchState.COMBAT
            return self.state

        if self.state is SearchState.MOVE_TO_LAST_KNOWN:
            if arrived:
                self.state = SearchState.SEARCH
                self.search_elapsed = 0.0
            return self.state

        if self.state is SearchState.SEARCH:
            self.search_elapsed += dt
            if self.search_elapsed >= self.search_timeout:
                self.last_known_position = None
                self.state = SearchState.PATROL
            return self.state

        return self.state


def main():
    search = EnemySearch(search_timeout=3.0)

    frames = [
        {"dt": 1.0, "arrived": False, "visible": False},
        {"dt": 1.0, "arrived": True, "visible": False},
        {"dt": 1.0, "arrived": True, "visible": False},
        {"dt": 1.0, "arrived": True, "visible": False},
        {"dt": 1.0, "arrived": True, "visible": False},
    ]

    for index, frame in enumerate(frames, start=1):
        state = search.tick(
            dt=frame["dt"],
            arrived=frame["arrived"],
            target_visible=frame["visible"],
        )
        print(
            f"frame={index} state={state.name} "
            f"elapsed={search.search_elapsed:.1f} "
            f"last={search.last_known_position}"
        )


if __name__ == "__main__":
    main()
预期输出:
frame=1 state=MOVE_TO_LAST_KNOWN elapsed=0.0 last=(10.0, 5.0)
frame=2 state=SEARCH elapsed=0.0 last=(10.0, 5.0)
frame=3 state=SEARCH elapsed=1.0 last=(10.0, 5.0)
frame=4 state=SEARCH elapsed=2.0 last=(10.0, 5.0)
frame=5 state=PATROL elapsed=3.0 last=None
这个例子有意把“是否重新发现目标”放在最前面,因为它通常是最高优先级事件。只要重新获得视野,旧的搜索计时和移动目标就不应继续主导行为。
搜索动作不要只写成原地等待
到达最后已知位置后,如果节点只是等待几秒,视觉效果很机械。搜索阶段可以由多个低成本动作组成,例如面向几个方向观察、在小半径内选择一两个搜索点、短距离移动后再次扫描。
但这些动作仍然要受同一个搜索预算约束。不要因为内部又走了一个搜索点,就把总计时重新置零;否则敌人可能在多个局部动作之间无限循环。
处理重新发现、死亡和取消
搜索期间最重要的不是“怎么搜”,而是任何时刻都能正确退出。重新发现目标时,应取消当前搜索导航并切回战斗;目标已确认死亡时,应直接清理目标与最后位置;AI 被击晕、死亡或任务重置时,也应终止搜索节点自己的计时器和导航请求。
这里仍然遵守“谁启动,谁清理”的原则。搜索节点负责取消自己发起的移动和计时;感知系统负责更新是否重新看见目标;战斗系统负责判断目标是否死亡。把这些边界分开后,搜索逻辑可以独立替换,而不会破坏其他行为。
用三个条件验收搜索策略
完成实现后,至少验证三条路径:目标在搜索途中重新出现时能立即回到战斗;始终找不到目标时能在预算内回到巡逻;搜索过程中 AI 被打断时没有残留导航、计时或旧目标数据。
只要最后已知位置有清晰的写入与失效时机、搜索过程有有限生命周期、任何高优先级事件都能安全打断,敌人的“丢失目标”就不再是一个特殊补丁,而会成为可维护的正常行为分支。