
游戏 AI / 系统课时
高优先级攻击怎样抢占巡逻
高优先级攻击怎样抢占巡逻
行为树按优先级排列了 Attack、Chase、Patrol,并不意味着攻击条件一成立就会自动打断巡逻。如果低优先级节点正在返回 RUNNING,树还需要具备重新检查高优先级条件和中止旧任务的机制。本节建立一套可预测的抢占流程。
学习目标
- 区分“分支排在前面”和“运行时能够抢占”这两个概念
- 理解 Reactive Selector 如何重新检查高优先级分支
- 设计巡逻被打断时的中止、清理和状态切换流程
优先级顺序本身不会产生抢占
考虑三个分支:Attack 优先级最高,Chase 次之,Patrol 最低。第一次执行时如果没有目标,Attack 和 Chase 都失败,Selector 最终进入 Patrol;而 Patrol 的移动节点通常会连续多帧返回 RUNNING。
如果 Selector 采用记忆式执行策略,下一个 Tick 可能直接从仍在运行的 Patrol 继续,而不是再次访问前面的 Attack。此时即使敌人已经进入攻击范围,高优先级分支也没有机会重新判断。
所以“Attack 写在 Patrol 左边”只能决定第一次选择时的顺序。要支持抢占,还必须决定运行期间是否重新评估更高优先级分支。
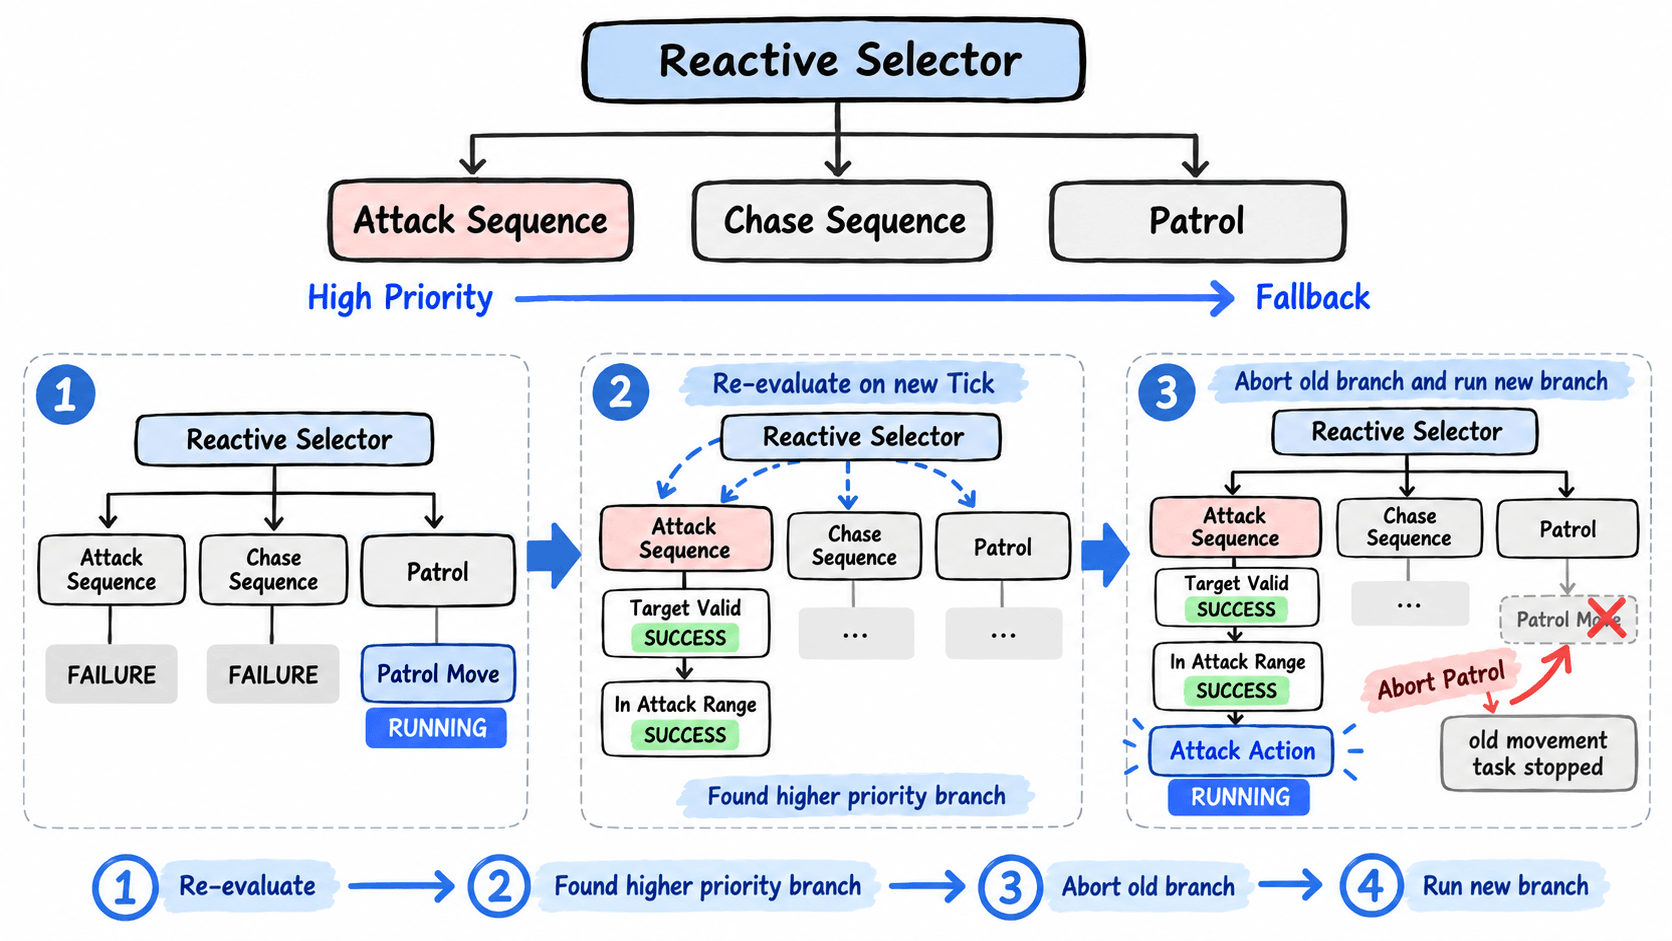
Reactive Selector 提供重新评估机会
Reactive Selector 的核心不是“更快”,而是每次需要决策时都从高优先级子节点重新检查。假设当前 Patrol 正在运行,新一帧的逻辑可以按以下顺序发生:
- 重新检查 Attack 的目标有效性、攻击距离和冷却条件。
- 如果 Attack 仍失败,再检查 Chase。
- 只有更高优先级分支都不可用时,才继续 Patrol。
- 一旦 Attack 成为可执行分支,结束当前 Patrol,再进入 Attack。
这样高优先级分支获得了持续竞争执行权的机会,巡逻就不会因为自己处于 RUNNING 而长期占住整棵树。
抢占不是直接跳到新节点
从 Patrol 切换到 Attack 时,中间必须有明确的中止阶段。假设巡逻节点已经向导航系统提交移动请求,如果只是把当前行为指针改成 Attack,旧导航请求仍可能继续生效。
一次完整的抢占通常包含四个动作:确认 Attack 条件已经满足;向当前 Patrol 分支发送 Abort;停止导航、计时器或其他持续任务;再让 Attack 分支进入执行状态。
这里最容易忽略的是第三步。行为树层面已经离开 Patrol,不代表 Patrol 启动的外部副作用自动消失。凡是跨 Tick 存活的资源,都需要对应的中止清理。
条件变化要来自稳定的数据源
抢占依赖高优先级条件及时变化。例如 Attack 可能读取 targetValid、distanceToTarget 和 cooldownReady。这些值应由感知、战斗或公共状态系统持续更新,而不是等 Patrol 自己结束后才刷新。
同时也不要让条件在阈值附近频繁抖动。目标距离如果在攻击边界附近来回变化,可能出现 Attack 抢占 Patrol 或 Chase 后立即失败,下一帧又重新进入的现象。可以通过进入与退出使用不同阈值、攻击最短保持时间或合理的冷却条件减少无意义切换。
用一次场景验证抢占是否正确
可以用一个最小场景检查行为树:NPC 起初没有敌人,因此进入 Patrol 并持续移动;随后让敌人直接出现在攻击距离内。下一次决策更新应先重新检查 Attack,而不是等待巡逻到达目的地。
正确结果应当表现为 Patrol 的运行状态被中止,旧导航停止,Attack 成为当前运行分支。如果只是日志显示进入了 Attack,但角色仍继续沿巡逻路径移动,说明选择逻辑已经完成抢占,而任务清理没有完成。
真正可靠的优先级系统包含两部分:重新评估决定谁应该获得执行权,中止协议保证失去执行权的旧行为彻底停止。 只有这两部分同时存在,高优先级攻击才能稳定地抢占正在运行的巡逻。