
游戏 AI / 系统课时
移动和观察为什么要并行
移动和观察为什么要并行
NPC 追击目标时,移动往往会持续很多帧。如果行为树在等待移动结束期间不再更新感知,NPC 就可能错过目标转向、消失或新威胁出现。本节要把“持续移动”和“持续观察”拆成互不阻塞的执行路径,让决策使用足够新的环境信息。
学习目标
- 理解为什么长时间移动任务不能独占整棵行为树的更新机会
- 设计移动任务与感知更新并行执行的职责边界
- 明确并行执行时的完成、失败与取消规则
串行执行为什么会让感知过期
假设 Chase 分支先执行 Move To Target,只有移动结束后才执行 Look For Threat。问题在于移动可能持续数秒,而行为树中的 RUNNING 通常表示当前任务还没结束,不代表环境在这段时间保持不变。
如果组合节点因此一直停在移动任务上,NPC 会产生典型异常:目标已经离开视野却继续追向旧位置;新的近距离攻击目标出现却迟迟不响应;角色受到攻击后仍按照旧路径移动。
真正需要并行的不是“同时做两个动作”,而是让耗时动作持续执行的同时,另一条路径继续更新决策所依赖的数据。
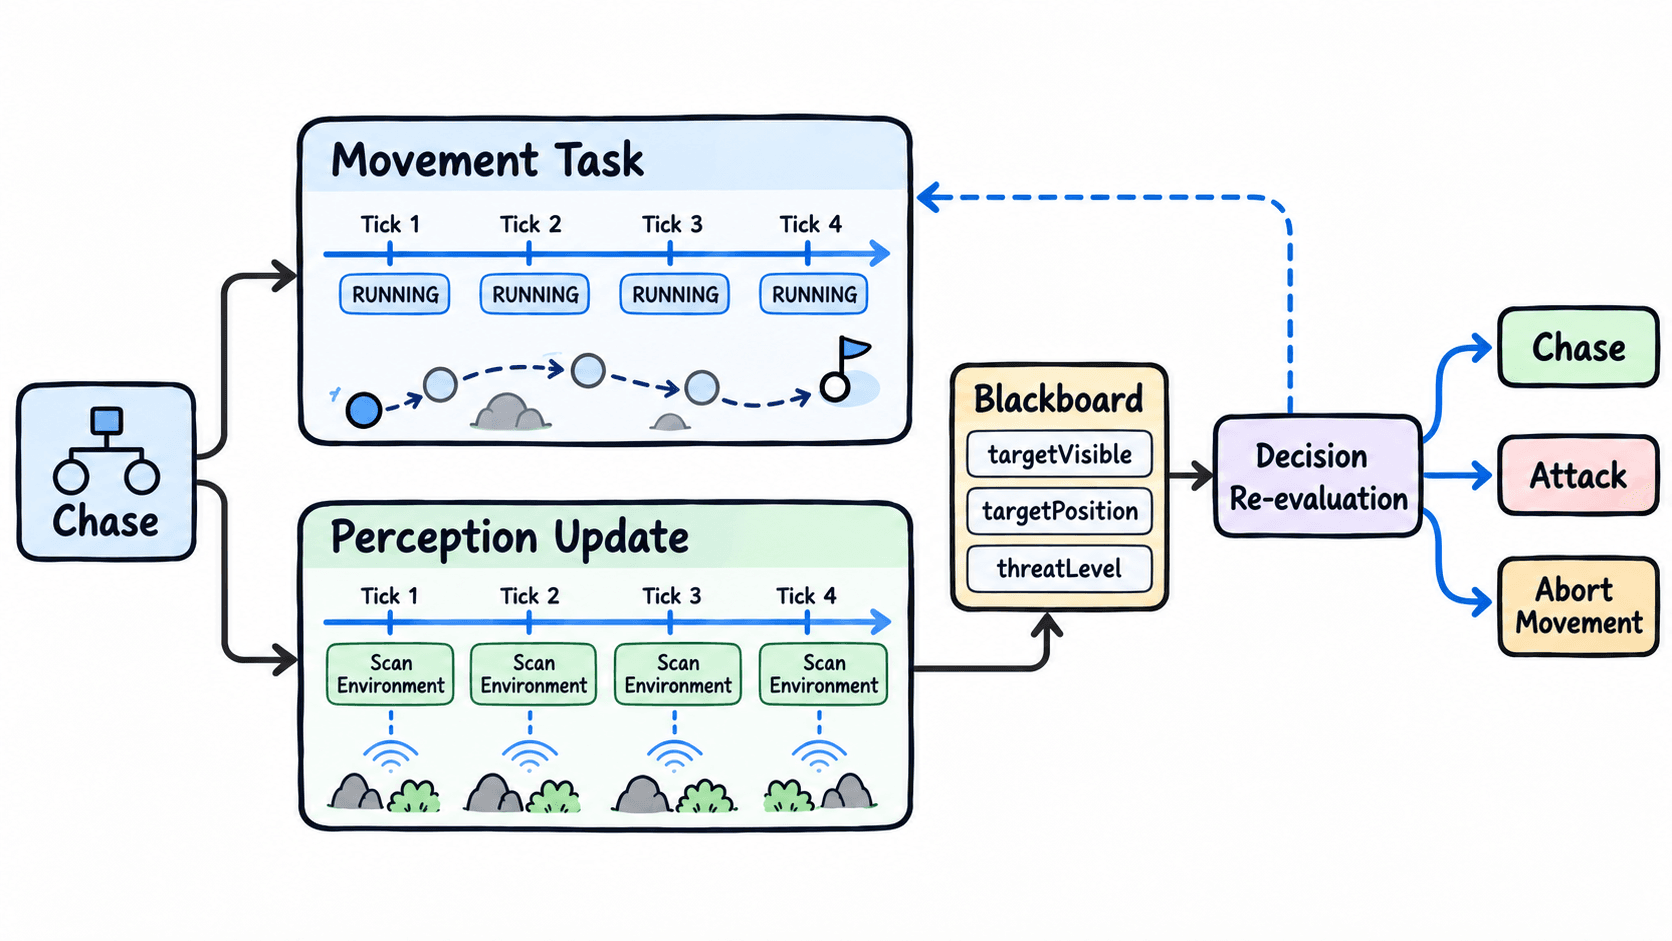
把动作执行和环境观察拆开
一种稳定的结构是让移动节点只负责导航,让感知系统或 Service 周期性写入黑板。行为树不要求每一帧都重新做昂贵感知,但需要保证感知刷新频率足以支持当前玩法。
职责可以划成三层:
| 职责 | 负责内容 | 不应该负责 |
|---|---|---|
| 移动任务 | 发起路径移动、检测到达或导航失败 | 主动扫描所有敌人 |
| 感知更新 | 获取目标、可见性、距离、威胁变化 | 直接决定播放哪个动作 |
| 决策节点 | 根据黑板选择追击、攻击或回退 | 长时间阻塞感知更新 |
这种拆分的关键价值在于,Move To Target 即使连续返回 RUNNING,targetVisible、targetPosition 等数据仍然可以被独立刷新。
并行节点必须先定义结束规则
如果使用 Parallel 一类组合节点,不能只说“两个子节点一起执行”,还要规定什么时候父节点结束。例如移动与观察并行时,可以采用“移动是主任务、观察是后台任务”的语义:移动到达时整体成功,移动失败时整体失败,而观察只负责持续更新信息。
另一种情况是感知结果能够直接使当前移动失效。例如发现目标已经死亡、进入攻击距离或出现更高优先级威胁,此时观察路径虽然没有产生普通意义上的 SUCCESS,却触发了取消移动并重新决策。
因此并行结构至少要回答三个问题:主任务是谁;哪些条件可以结束主任务;结束或切换时谁负责清理仍在运行的子任务。
切换行为时要取消旧移动
当最新感知数据使 NPC 从 Chase 切到 Attack 时,旧的导航任务不能继续在后台控制角色。否则会出现角色一边攻击一边继续向目标位置滑动,或者新状态刚设置速度,旧移动任务又在下一帧覆盖它。
可靠的切换流程是:先让高层决策确认 Chase 已失效,再调用移动任务的中止逻辑,清除当前路径或移动请求,最后进入新的行为。感知数据本身可以保留,因为 Attack 分支仍可能需要目标位置和距离。
什么时候真的需要并行
如果一个动作只持续一个 Tick,顺序执行通常已经足够。真正值得拆并行路径的是移动、等待动画、蓄力、交互这类会持续多个 Tick 的任务,同时环境变化又可能改变当前决策。
判断标准可以很直接:只要主任务处于 RUNNING 时,NPC 仍然必须知道外界发生了什么,就不能让这个主任务阻断感知更新。 让动作保持专注、让观察持续刷新,再通过黑板和重新决策连接两者,行为切换才会及时而可控。