
游戏 AI / 系统课时
先画出敌人的决策优先级
先画出敌人的决策优先级
真正开始搭行为树之前,先回答一个更重要的问题:多个行为同时满足条件时,敌人究竟应该做什么。本节把待机、巡逻、警戒、追击、攻击、受击和撤退整理成明确的决策优先级,并据此确定一棵可维护的行为树骨架。
学习目标
- 能从敌人需求中区分行为状态与决策优先级
- 能处理攻击、追击、受击和撤退同时满足时的冲突
- 能把优先级规则转换成行为树的高层骨架
先解决行为冲突
敌人行为真正困难的地方不是“会不会巡逻”,而是多个行为同时可以执行时如何选择。例如敌人正在追击玩家,此时进入攻击距离,同时生命值跌到撤退阈值,并且刚刚受到一次硬直攻击。如果没有优先级,几个分支就会争夺控制权。
因此在画节点之前,先把需求改写成决策问题:当前最不能被忽略的事情是什么? 通常死亡、强制受击等不可协商状态优先级最高;撤退、攻击属于战斗决策;追击和警戒次之;巡逻与待机则负责没有高优先级任务时的回退行为。
建立一条明确的优先级链
一种常见的敌人决策顺序如下表。它不是所有游戏都必须采用的模板,而是一条便于验证的初始规则。
| 行为 | 典型进入条件 | 优先级设计理由 |
|---|---|---|
| 受击 | 当前处于不可忽略的硬直或击退状态 | 临时夺取控制权,避免其他动作覆盖受击反馈 |
| 撤退 | 生命值过低且存在安全位置 | 生存目标高于继续进攻 |
| 攻击 | 目标有效、可攻击且冷却完成 | 已满足攻击条件时无需继续追击 |
| 追击 | 已发现目标但尚不能攻击 | 缩短与目标距离,为攻击创造条件 |
| 警戒 | 有可疑事件或最后已知位置 | 尚未确认目标,需要调查环境 |
| 巡逻 | 没有更高优先级任务 | 保持区域活动 |
| 待机 | 暂无巡逻任务或处于等待窗口 | 最终回退行为 |
这里最重要的是“互相冲突时谁赢”。例如生命值低于撤退阈值后,即使目标仍在攻击距离,也应该优先执行撤退;否则撤退分支永远可能被攻击条件压住。
把优先级转换成行为树骨架
当行为存在明确的高低顺序时,可以用高层 Priority Selector 或 Reactive Selector 表达。选择器从高优先级分支开始检查,只有当前分支不能执行时,才继续尝试下一项。
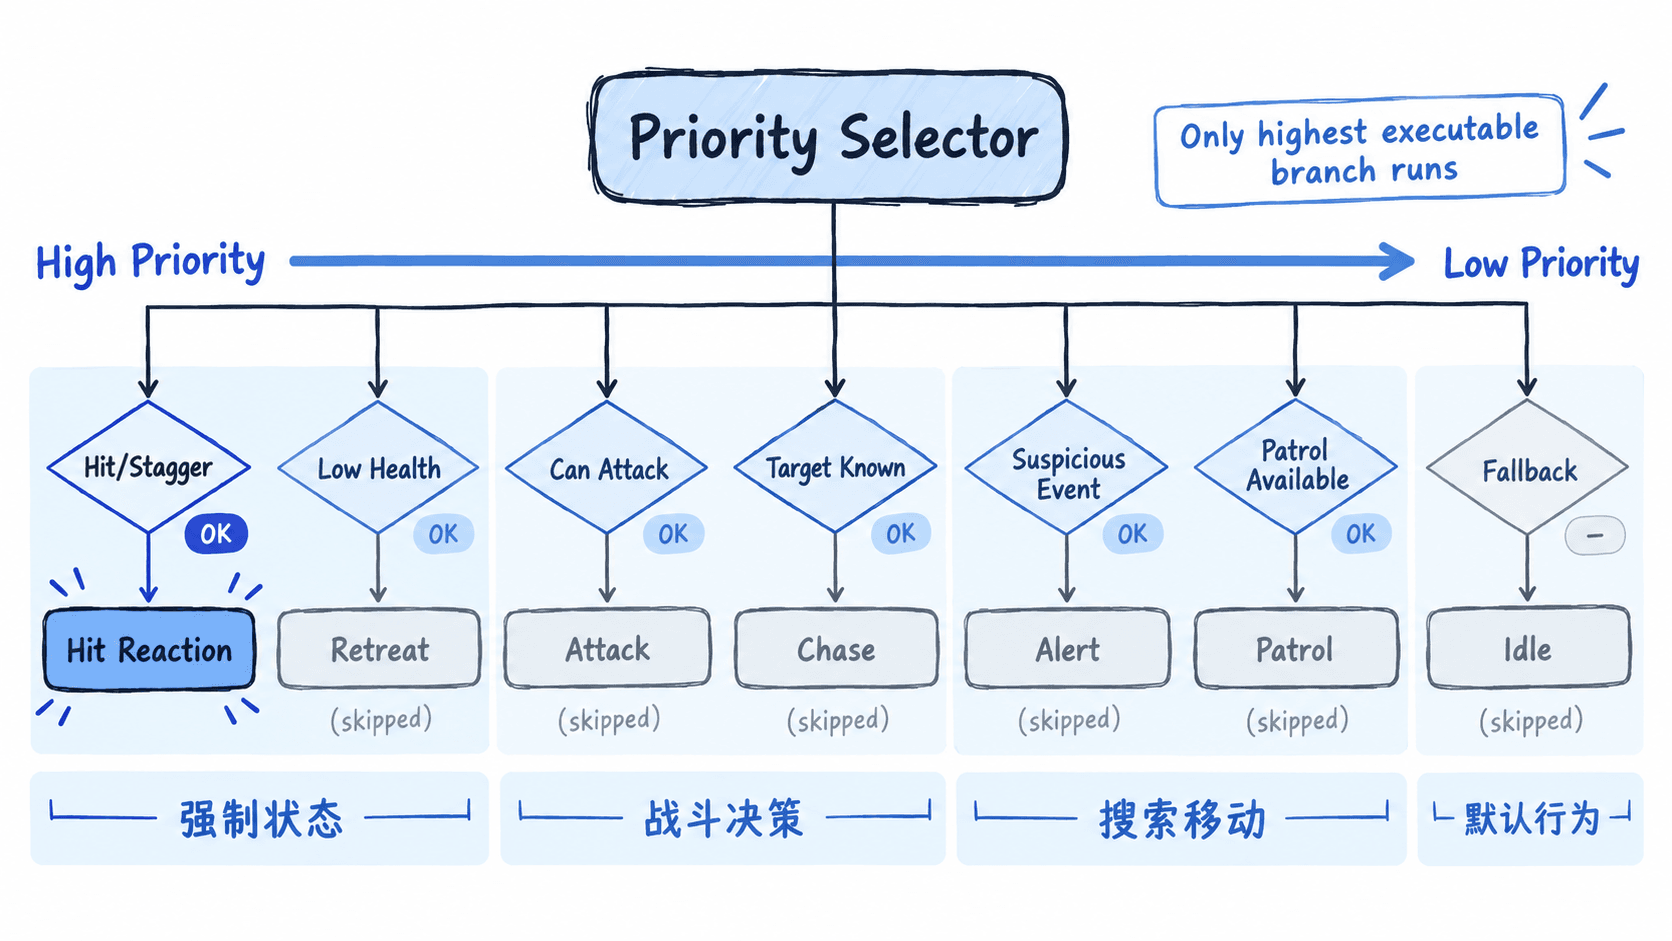
这张骨架解决的是“选哪一类行为”,而不是一次性展开所有细节。Attack 分支内部还可以继续检查距离、朝向、冷却和武器状态;Patrol 内部可以包含选择巡逻点、移动和等待。高层树只负责决策边界,具体动作留给子树处理,后续才容易维护。
区分持续状态和瞬时事件
受击与巡逻并不是同一种东西。巡逻通常会持续较长时间,可以连续返回 Running;受击则往往由事件触发,在硬直结束后立即释放控制权。如果把所有东西都理解成长期状态,行为树容易出现旧分支占住执行权的问题。
设计条件时可以问三个问题:这个行为由持续条件还是瞬时事件触发;行为开始后什么条件会结束;执行过程中是否允许更高优先级行为打断。只要这三个答案清楚,后续实现 Decorator、Abort 或条件观察就会简单很多。
例如追击过程中目标进入攻击距离,Attack 应该能够抢占 Chase;攻击过程中如果生命值跌破撤退阈值,是否立即撤退则取决于游戏设计。若攻击动作不可中断,应让 Attack 完成后再重新评估,而不是单纯依靠“撤退优先级更高”强制切换。
用场景验证优先级而不是凭感觉
画完骨架后,至少用几组冲突场景检查它。敌人发现玩家但距离很远时应进入追击;进入攻击距离并且冷却完成后应从追击切到攻击;生命值过低时,即使仍可攻击也应按照设计进入撤退;丢失目标后不应直接跳回巡逻,而应先执行警戒或搜索逻辑。
如果某个场景无法只用一句话回答“此时应该执行哪个最高优先级行为”,说明需求还没有拆清楚。此时继续增加节点只会把业务冲突藏进更复杂的树结构。
什么时候需要调整这套顺序
优先级必须服务于具体敌人的战斗定位。狂战型敌人可能完全没有撤退分支,远程敌人可能把“保持距离”放在攻击前,Boss 的阶段转换甚至可能高于普通受击处理。因此应把这套顺序视为行为树骨架的设计方法,而不是固定答案。
一个可维护的敌人 AI 应先得到稳定的高层决策,再向每个分支填充动作细节。只要能够明确回答“多个条件同时满足时谁获得控制权、什么时候释放控制权、谁可以打断谁”,行为树后续扩展巡逻、战斗和特殊能力时就不容易失控。