
游戏 AI / 系统课时
Selector 和 Sequence 怎么分工
Selector 和 Sequence 怎么分工
行为树里最容易混淆的两个组合节点是 Selector 和 Sequence。它们都会从左到右执行子节点,但停止条件正好相反:Selector 寻找第一个能成功的方案,Sequence 要求一组步骤全部成功。理解这个差异后,战斗优先级和连续动作就能自然组织起来。
学习目标
- 区分 Selector 与 Sequence 的成功、失败和继续执行条件
- 用 Selector 表达决策优先级,用 Sequence 表达动作流水线
- 理解两者嵌套时为什么能组成完整的 NPC 决策逻辑
两种节点关注的问题不同
假设一个敌人每次决策时都要回答两个问题。第一个问题是“现在应该做什么”:攻击、追击还是巡逻。第二个问题是“决定攻击以后,攻击这件事要怎样完成”:转向目标、靠近、播放攻击动作。
前一个问题属于方案选择,适合 Selector;后一个问题属于步骤组合,适合 Sequence。
Selector 从左到右尝试子节点,只要遇到 SUCCESS 就停止并返回成功。如果当前子节点失败,它才继续尝试后面的备选方案。因此子节点的位置天然表示优先级。
Sequence 同样从左到右执行,但只有前面的步骤成功后才会继续。如果任何一步返回 FAILURE,整个 Sequence 立即失败;只有全部步骤成功,它才返回成功。
| 节点 | 遇到 SUCCESS | 遇到 FAILURE | 典型用途 |
|---|---|---|---|
| Selector | 立即成功并停止 | 尝试下一个子节点 | 优先级决策、备选方案 |
| Sequence | 执行下一个子节点 | 立即失败并停止 | 连续步骤、前置条件与动作 |
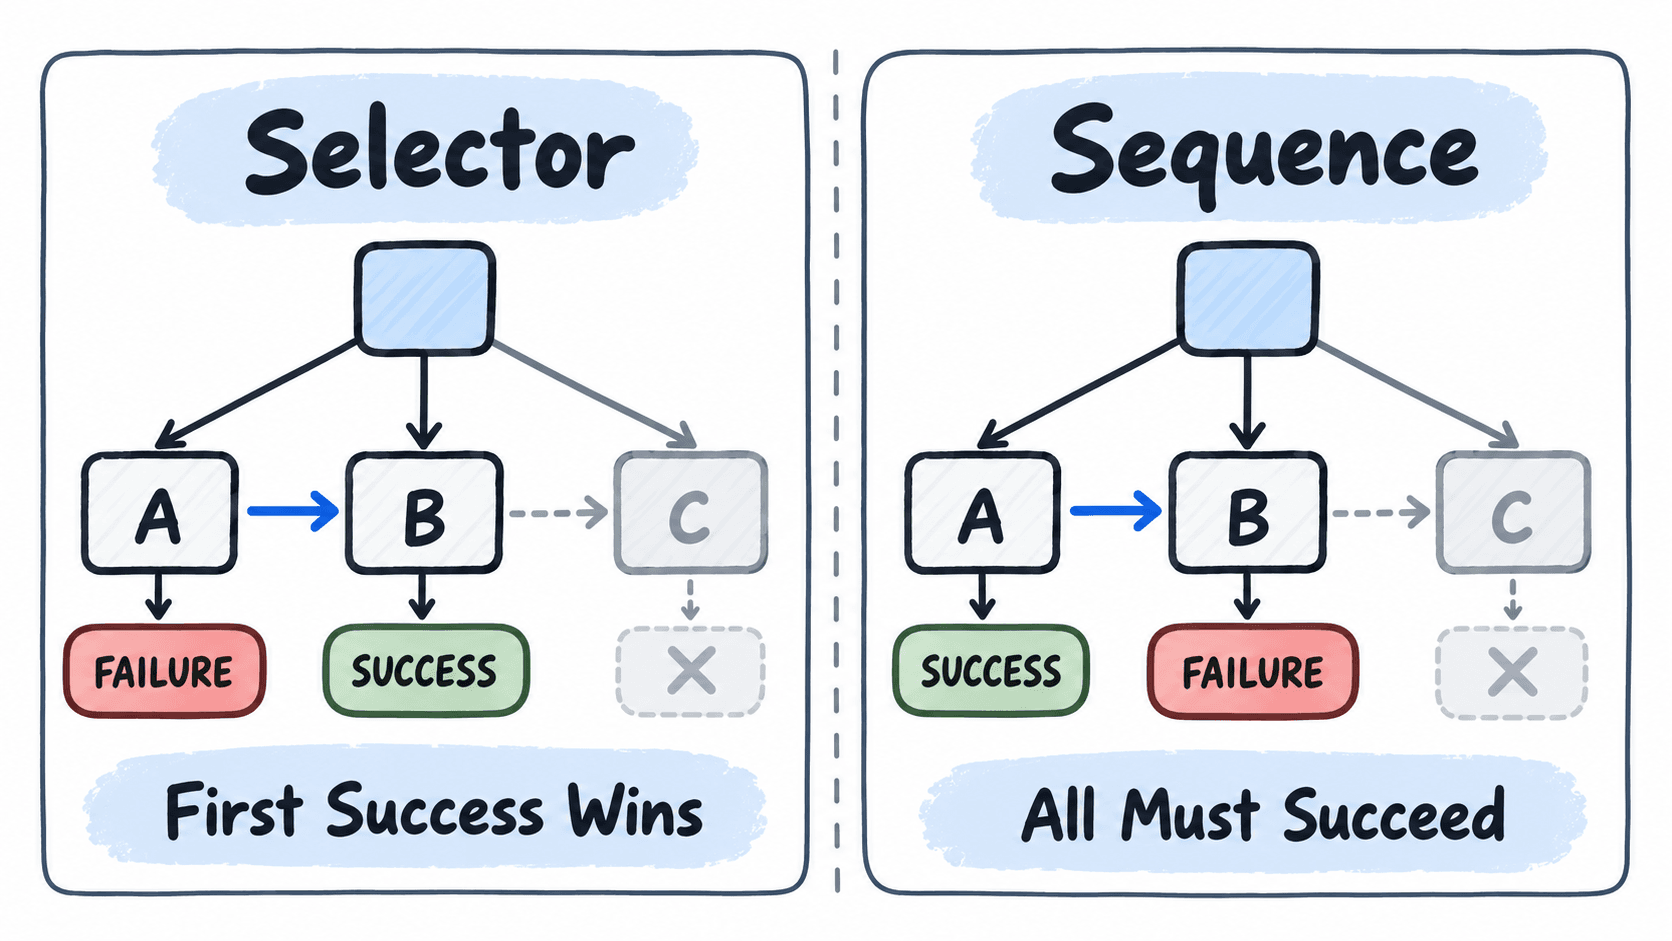
Selector 用来安排决策优先级
一个敌人可能同时具备多个行为候选项,例如目标已经进入攻击范围时攻击,看得见目标但距离较远时追击,否则继续巡逻。把它们放进 Selector,就能直接表达优先级:越靠左的方案越先获得执行机会。
可以把决策理解成下面的顺序:
- 尝试攻击条件与攻击行为;成功后本轮决策结束。
- 如果不能攻击,再尝试追击。
- 如果也不能追击,最后执行巡逻作为兜底方案。
这里最重要的不是“Selector 会随机选一个”,而是它按照固定顺序寻找第一个可行方案。因此高优先级行为应该放在前面,稳定的兜底行为通常放在最后。
Sequence 用来组织完整动作
当已经确定要执行某个行为时,往往还要完成多个有依赖关系的步骤。例如一次近战攻击可以拆成“确认目标有效 → 转向目标 → 检查距离 → 执行攻击”。任何前置条件失败,都不应该继续后面的攻击动作。
Sequence 正适合表达这种关系。它传递的是“前一步成立,才允许继续”的语义,而不是行为优先级。
例如目标已经失效时,第一个检查节点直接失败,后续的转向和攻击都不会执行;距离不足时,距离检查失败,攻击动作同样不会被触发。这种短路机制可以让条件判断自然地保护后面的动作节点。
两者组合后形成真正的决策树
实际行为树通常不是只使用一种组合节点,而是让 Selector 决定“选哪个方案”,再让每个方案内部的 Sequence 描述“这个方案怎样完成”。
一个典型结构可以理解为:根节点使用 Selector,依次尝试 Attack Sequence、Chase Sequence 和 Patrol。Attack Sequence 内部再检查目标、距离和冷却条件,全部满足后才执行攻击;只要其中一个条件失败,Selector 就继续尝试 Chase Sequence。
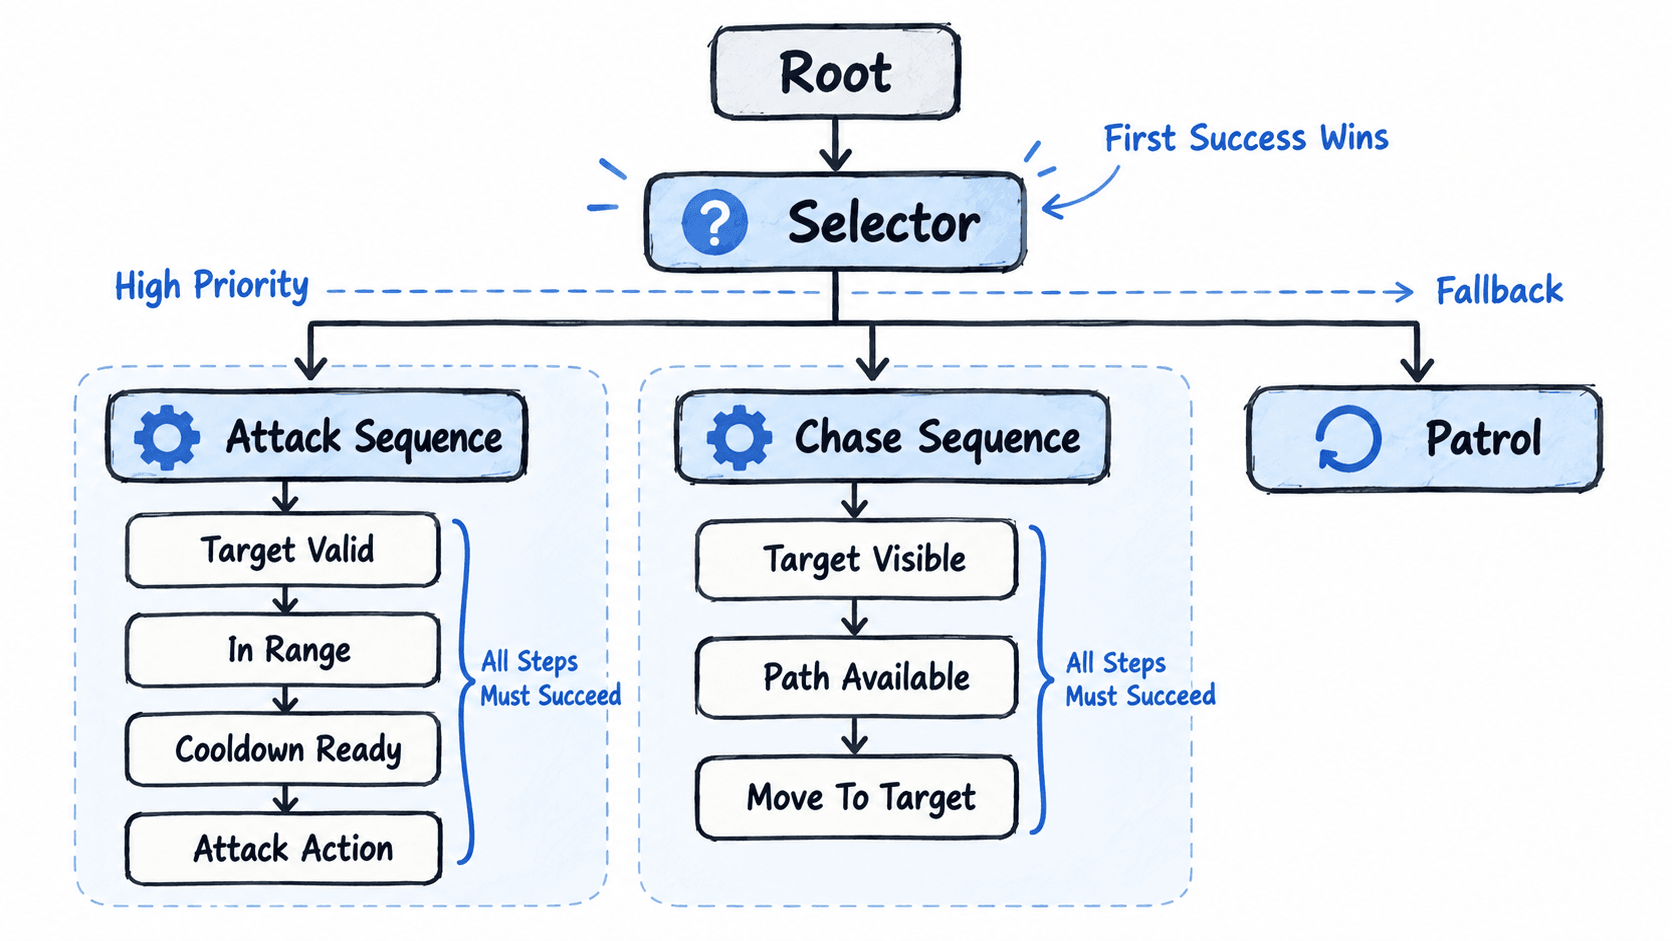
判断节点类型时只问一个问题
遇到不确定该用 Selector 还是 Sequence 的位置,可以直接问:这里是在几个候选方案中找一个能执行的,还是在要求若干步骤依次全部完成?前者用 Selector,后者用 Sequence。
如果发现一个 Selector 里塞满连续动作,或者一个 Sequence 里放着互斥的攻击、逃跑、巡逻方案,通常说明节点职责已经放反。保持“Selector 选方案、Sequence 走流程”这个边界,行为树即使逐渐变大,执行语义仍然容易预测。