
游戏 AI / 系统课时
感知结果抖动怎么稳定
感知结果抖动怎么稳定
敌人刚好站在视野边缘、被障碍物短暂遮挡,或距离检测值在阈值附近波动时,原始感知结果可能连续在可见与不可见之间切换。本节解决的不是让感知绝对准确,而是把不稳定的瞬时结果转换成适合行为树消费的稳定决策信号。
学习目标
- 区分原始感知结果与行为树真正使用的稳定状态
- 使用阈值、滞后和短时保持抑制频繁切换
- 根据响应速度与稳定性要求选择合适参数
抖动通常发生在决策边界
假设感知系统每帧计算一次 targetVisible。当目标处在视野边缘时,角色旋转、浮点误差、遮挡检测或采样时机都可能让结果连续出现 true → false → true。如果行为树直接读取这个值,Attack、Chase、Search、Patrol 等分支就会跟着频繁中断和重启。
问题的核心不是某一帧判断错了,而是瞬时数据被直接当成长期决策状态。感知系统可以保持高频、敏感;行为树使用的信号则应该根据业务需要做稳定化处理。
把原始感知与稳定状态分开
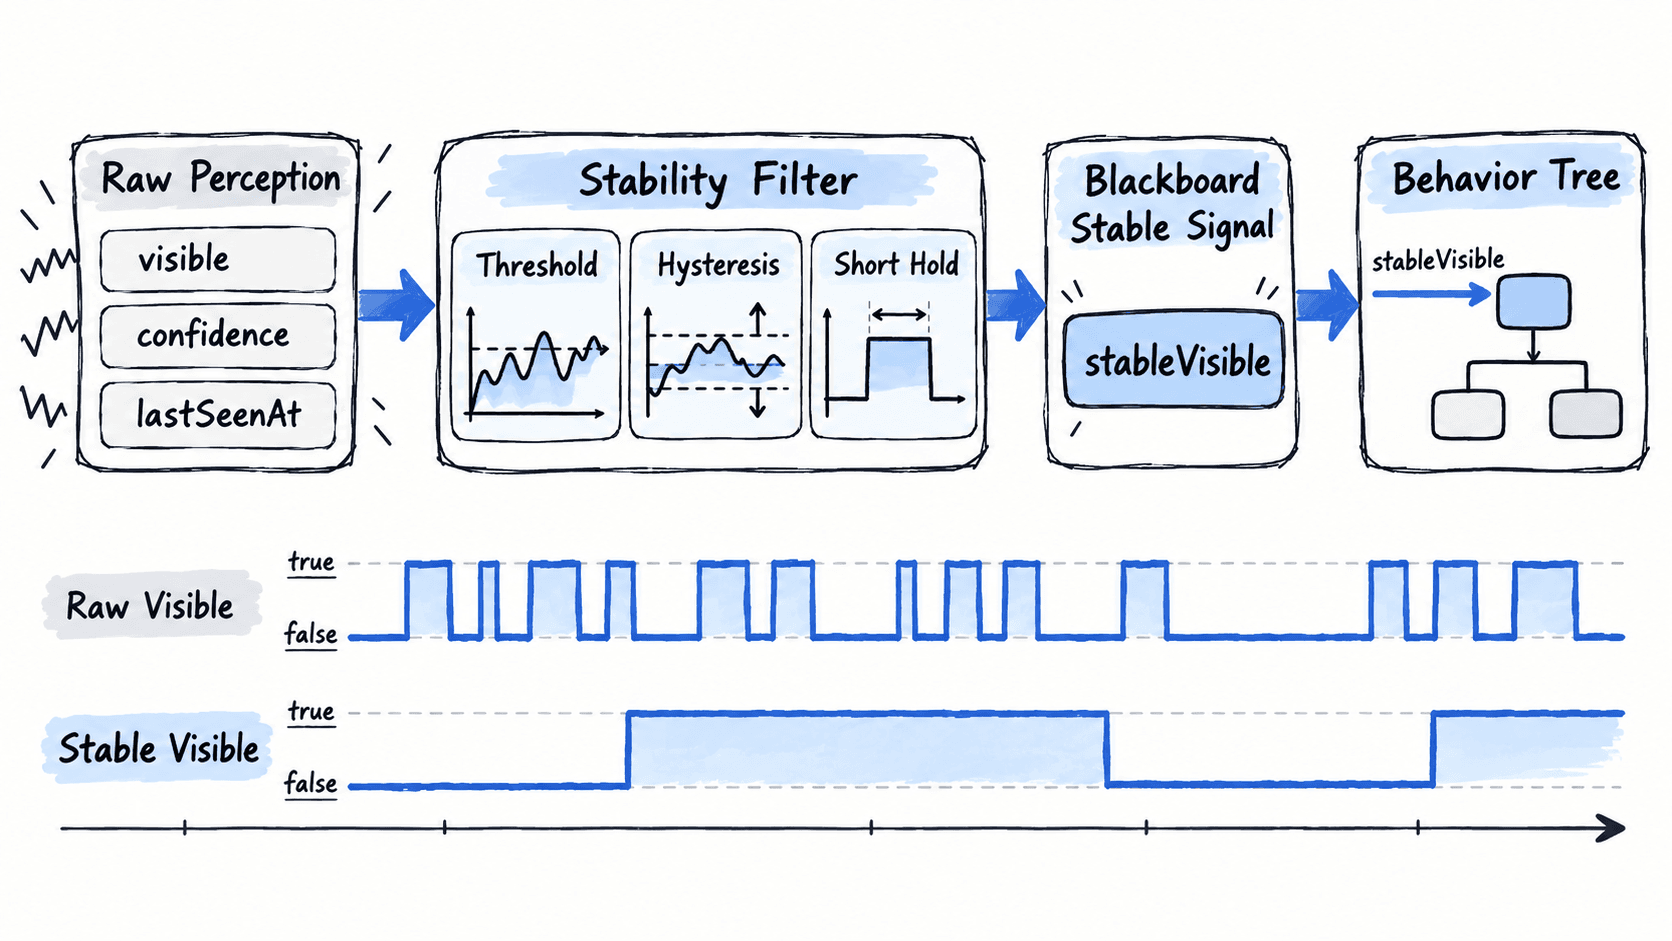
不要只维护一个 targetVisible 并让所有节点读写它。更清晰的做法是让感知 Service 保存原始观测,再由稳定层生成行为树使用的状态,例如 rawVisible、confidence、lastSeenAt 和 stableVisible。
这样职责会很明确:感知层回答“这一刻看到了什么”,稳定层回答“现在是否应该改变行为”,行为树只根据稳定后的结果选择分支。Action 节点不需要各自维护一套延时器,否则不同动作会得到互相矛盾的目标状态。
三种稳定策略解决不同问题
最简单的是阈值。如果感知系统提供置信度,不要让很弱的观测直接进入行为树。例如只有 confidence >= 0.7 才确认目标。但只有一个阈值仍可能在 0.69 与 0.71 之间反复切换。
更稳妥的是滞后区间。进入与退出使用不同阈值,例如置信度达到 0.7 才进入可见状态,已经可见后则下降到 0.4 以下才退出。0.4~0.7 之间保持当前状态,从而避免边界附近反复翻转。
第三种是短时保持。目标刚刚丢失时先记录 lastSeenAt,在例如 0.3 秒的保持窗口内仍把它视为可追踪目标。短暂遮挡不会立刻终止 Chase,但持续丢失超过窗口后仍会正常切换到 Search 或 Patrol。
| 策略 | 主要解决的问题 | 代价 |
|---|---|---|
| 单阈值 | 过滤低质量观测 | 阈值附近仍可能抖动 |
| 滞后区间 | 边界值反复跨线 | 状态切换会稍有延迟 |
| 短时保持 | 瞬时遮挡、漏检 | 保持过长会追踪失效目标 |
一套实用的判定顺序
实际项目中可以组合这些策略,而不是三选一。每次 Service 更新时,先处理明确无效的目标,例如目标已死亡、对象已销毁或阵营关系失效,这类情况应该立即清除,不受保持窗口影响。
随后再处理正常感知波动:当前未进入稳定可见状态时,只有达到进入阈值才切换为可见;已经可见时,只要观测仍高于退出阈值,就继续保持;如果暂时低于退出阈值,则检查距离上次可靠观测是否仍处于短时保持窗口。只有这些条件全部失败,才把稳定状态切换为不可见。
这种顺序能避免一个常见错误:为了防抖而把所有失败都延迟处理。目标已经死亡时继续保持 0.5 秒,通常不是“稳定”,而是错误地延迟失效。
参数要从行为表现反推
进入阈值过低,NPC 会对噪声过度敏感;退出阈值过高,滞后效果几乎消失。短时保持过短无法覆盖偶发遮挡,过长则会让玩家感觉敌人拥有不合理的持续追踪能力。因此参数应结合感知更新频率、角色移动速度和关卡遮挡密度调整,而不是机械复制固定数值。
调试时同时记录原始值与稳定值最有效:如果原始值不断抖动而稳定值保持合理,说明过滤生效;如果稳定值长期不切换,则应缩小滞后区间或保持时间。最终应让行为树看到的是适合做决策的状态,而不是每一帧未经处理的传感器噪声。