
游戏 AI / 系统课时
从树结构读出一段敌人逻辑
从树结构读出一段敌人逻辑
这一课练习真正“读懂”行为树:面对一棵包含巡逻、追击和攻击分支的树,从根节点沿返回状态追踪实际执行路径,并解释高优先级分支失败后为什么会自动回退到其他行为。
学习目标
- 根据 Selector、Sequence 的规则追踪一次完整执行路径
- 判断不同目标条件下敌人最终执行攻击、追击还是巡逻
- 解释
SUCCESS、FAILURE、RUNNING如何影响分支回退
先确定组合节点的阅读规则
读行为树时,不要先盯着“攻击”“追击”这些业务名字,而要先确认组合节点如何处理子节点返回的 SUCCESS、FAILURE 和 RUNNING。
Sequence 表示“前面的步骤成功,才继续后面的步骤”。它从左到右执行:遇到 FAILURE 立即失败,遇到 RUNNING 停止本次向后推进,只有所有子节点都成功才返回 SUCCESS。
Selector 表示“按优先级尝试可用方案”。它也从左到右执行:遇到 SUCCESS 或 RUNNING 就停止尝试后面的分支;只有当前候选返回 FAILURE,才继续尝试下一个候选。
把巡逻追击攻击放进同一棵树
假设根节点下面是一个 Selector,按“攻击优先于追击,追击优先于巡逻”的顺序排列三个候选。攻击和追击都使用 Sequence 把条件与动作串起来,巡逻则作为最后的兜底行为。
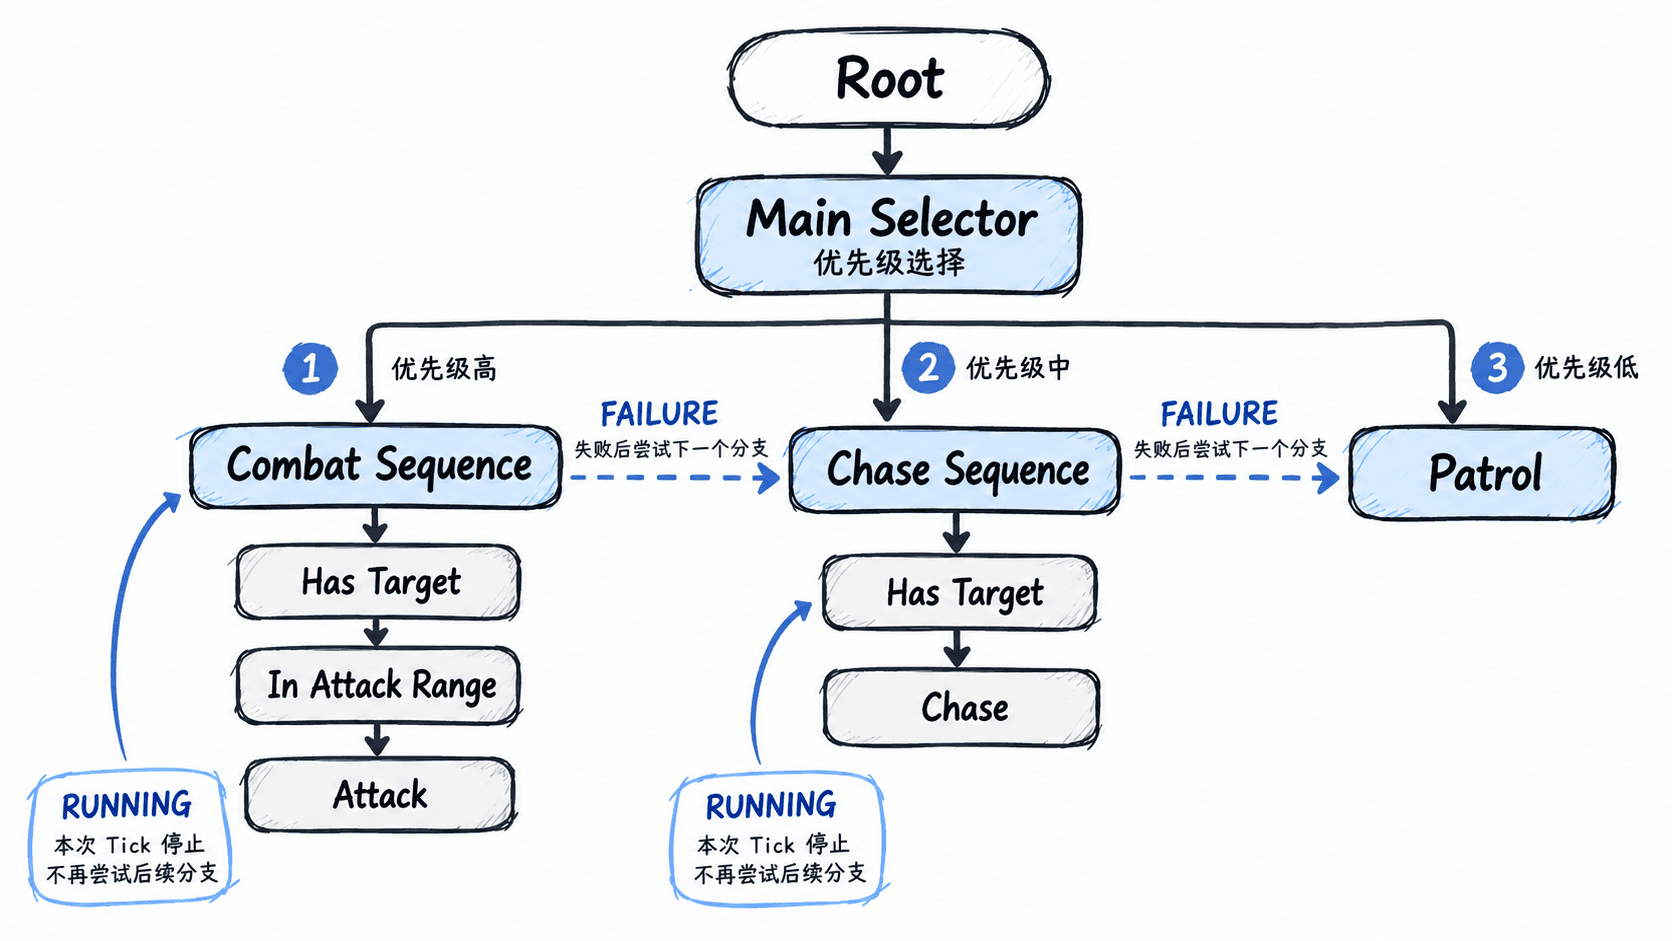
可以把这棵树读成一句话:先尝试攻击;攻击条件不成立就尝试追击;连追击条件也不成立才巡逻。 真正决定路径的不是节点名称,而是组合节点收到返回状态以后选择继续、回退还是停止。
沿三种典型场景追踪路径
当目标存在并且已经进入攻击距离时,攻击分支中的 Has Target 和 In Attack Range 都返回 SUCCESS,随后执行 Attack。如果 Attack 返回 RUNNING,这个状态会经 Combat Sequence 向上传到 Selector,本次 Tick 不再检查追击和巡逻。
当目标存在但距离过远时,Has Target 成功,In Attack Range 失败,因此整个 Combat Sequence 返回 FAILURE。外层 Selector 随即尝试 Chase Sequence;其中目标条件成功,Chase 开始运行,于是当前行为变成追击。
当目标不存在时,攻击分支会在 Has Target 处直接失败,追击分支也会因相同条件失败。只有前两个候选都返回 FAILURE 后,Selector 才执行最后的 Patrol。
| 当前条件 | 攻击分支 | 追击分支 | 最终行为 |
|---|---|---|---|
| 有目标,且在攻击范围 | 执行 Attack |
不执行 | 攻击 |
| 有目标,但超出攻击范围 | 距离条件失败 | 执行 Chase |
追击 |
| 没有目标 | 目标条件失败 | 目标条件失败 | 巡逻 |
FAILURE 是控制信号而不是异常
行为树里很容易误解 FAILURE。它通常不表示程序发生错误,而是在告诉父节点:“这个方案当前不适用,请按照组合节点规则决定下一步。”对 Selector 来说,失败恰好就是尝试下一个候选的信号。
因此,“目标不在攻击距离”返回 FAILURE 是合理设计,因为它让攻击分支主动把机会交给追击分支。反过来,如果这个条件错误地返回 RUNNING,外层 Selector 会认为攻击方案仍在处理中,追击节点就可能一直得不到执行机会。
同样,巡逻通常放在 Selector 最后作为兜底。如果正常巡逻能够持续执行,它可以返回 RUNNING;如果一次巡逻任务已经完成,也可以返回 SUCCESS。若最后的兜底节点持续返回 FAILURE,失败就会继续传播到根节点,需要运行器另外决定如何处理。
用三问法检查是否读对
分析一棵陌生行为树时,可以从根节点开始反复问三个问题:当前节点是什么类型、当前子节点返回什么、父节点收到这个状态后做什么。这样可以避免从最终动作反推原因,也不会跳过真正决定分支的条件节点。
尤其要检查两个边界:高优先级分支返回 RUNNING 时,低优先级分支是否应该被阻断;条件返回 FAILURE 时,失败应该终止整个行为,还是只让某个 Selector 尝试下一个候选。
只要能够把每个 SUCCESS、FAILURE、RUNNING 如何向上传播说清楚,就能从树结构直接解释敌人为什么正在攻击、为什么改为追击,以及为什么最终回退到巡逻。