
游戏 AI / 系统课时
Parallel 怎样同时跑多条行为
Parallel 怎样同时跑多条行为
有些 NPC 行为不能严格排成先后顺序,例如移动时持续朝向目标、逃跑时同时播放警戒动作。Parallel 节点用于在同一次行为树更新中推进多个子节点,但它并不等于多线程;真正需要设计清楚的是各子节点如何推进,以及最终状态怎样聚合。
学习目标
- 理解 Parallel 节点的逻辑并发执行模型
- 判断多个 Success、Failure、Running 如何决定父节点状态
- 识别适合并行的行为以及资源冲突风险
Parallel 表示逻辑并发而不是多线程
Sequence 会按顺序推进子节点,Selector 会根据优先级寻找可执行分支,而 Parallel 的核心区别是:一次更新可以让多个仍处于活动状态的子节点都获得 Tick。
例如一个 Parallel 下同时挂着 Move To Cover 与 Face Target。第一帧两者都可能返回 RUNNING;之后朝向动作先完成并返回 SUCCESS,移动仍继续运行;等移动也完成后,父节点再根据自己的聚合规则决定是否结束。
这通常仍发生在同一条游戏逻辑线程中。Parallel 描述的是行为树的调度语义,并不意味着两个 Action 自动跑到两个 CPU 线程,也不能因此把线程安全问题交给行为树框架解决。
每次 Tick 怎样推进多个子节点
不同框架对已经完成的子节点是否继续 Tick、是否记忆状态可能有差异,但一个常见模型是:父节点记录每个子节点当前状态,只继续更新仍为 RUNNING 的节点,再把所有子节点状态交给聚合规则判断。
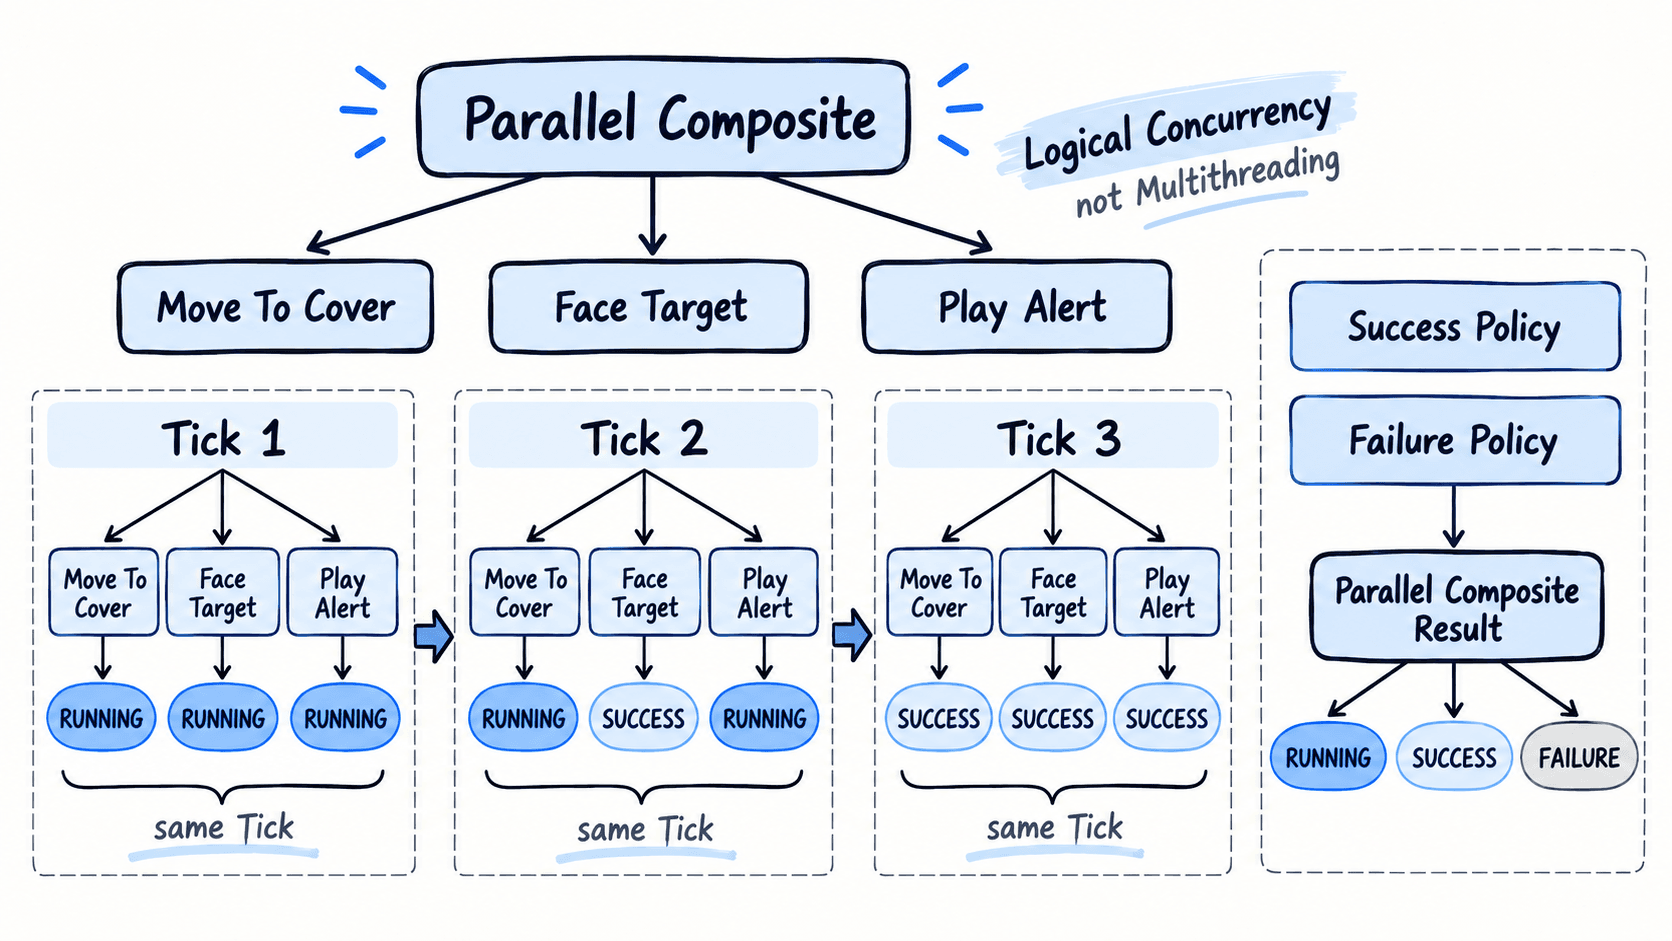
如果 Parallel 中有三个子节点 A、B、C,某一帧状态分别为 SUCCESS、RUNNING、SUCCESS,父节点不能只看最后执行的 C。它必须根据完整状态集合判断自己应该返回 RUNNING 还是 SUCCESS。
因此实现和调试 Parallel 时,要观察“每个孩子当前是什么状态”,而不是只记录“最后访问了哪个节点”。
Success 与 Failure 必须先定义聚合规则
Parallel 没有一套跨所有行为树框架都完全相同的成功、失败规则。常见设计可以抽象为“成功门槛”和“失败门槛”。具体 API 名称应以所使用的引擎或行为树库为准,不要假定一定存在某个固定枚举名。
| 聚合方式 | 父节点结果 | 适合场景 |
|---|---|---|
| 全部成功才成功 | 任一仍运行时保持 RUNNING |
多个任务都必须完成 |
| 任一成功即可成功 | 第一个关键目标完成即可结束 | 多个候选任务完成其一即可 |
| 任一失败立即失败 | 一个关键子行为失败就终止 | 所有子行为都是必要条件 |
| 全部失败才失败 | 仍有可行子行为时继续 | 多条并行尝试允许部分失败 |
例如要求“移动到掩体并完成朝向”时,可以采用全部成功才成功,并让任何关键子节点失败时立即失败。一次执行可能是:Tick 1 两个子节点均为 RUNNING;Tick 2 朝向返回 SUCCESS、移动仍为 RUNNING,父节点继续返回 RUNNING;Tick 3 移动也成功,父节点才返回 SUCCESS。
并行的行为不能争夺同一控制权
Parallel 最适合职责彼此独立、可以同时推进的行为。例如导航移动与目标朝向分别控制不同能力,或者一个主行为执行时旁路更新某个持续状态。
反过来,如果两个子节点都调用导航系统设置目的地,一个要求追击目标,另一个要求撤退,它们会在每次 Tick 中互相覆盖。两个节点都可能认为自己执行正确,但角色表现会不断转向或重算路径。这不是 Parallel 的调度错误,而是资源所有权设计错误。
动画、导航、武器和移动输入都应检查类似问题。需要同时运行不等于允许多个节点同时写同一资源。无法明确划分所有权时,通常应该改成优先级切换、状态仲裁,或由一个上层节点统一生成最终指令。
中断时要处理仍在 Running 的子节点
Parallel 还有一个容易遗漏的边界:父分支被更高优先级行为打断时,多个子节点可能仍处于 RUNNING。此时不能只退出 Parallel 自己,还要按照框架的生命周期规则中止活动子节点,让它们释放导航请求、动画锁定、订阅或临时状态。
调试时至少验证三种路径:所有必要子节点正常成功、关键子节点中途失败、Parallel 被外部高优先级分支中断。只测试第一种,很容易留下“行为已经切换,但旧移动仍在执行”的残留状态。
Parallel 的价值不是简单地把几个节点塞到一起,而是明确表示“这些职责需要在同一阶段同时推进”。只有在子节点资源互不冲突、聚合规则清晰、退出能够正确清理时,这种逻辑并发才会比 Sequence 或 Selector 更可靠。