
游戏 AI / 系统课时
拼出巡逻到攻击完整流程
拼出巡逻到攻击完整流程
这一节把感知、导航和战斗真正接到同一棵行为树里:NPC 平时巡逻,发现目标后追击,进入攻击距离就出手;目标暂时丢失时先去最后位置搜索,确认失去目标后再回到巡逻。
学习目标
- 能把感知、导航、战斗分别接到黑板与行为树,而不是互相直接调用
- 能用 Selector、Sequence 和节点状态拼出“巡逻 → 追击 → 攻击 → 搜寻 → 巡逻”的闭环
- 能通过几个最小场景验证优先级、失败传播和打断是否正确
把三个系统接到同一份决策数据
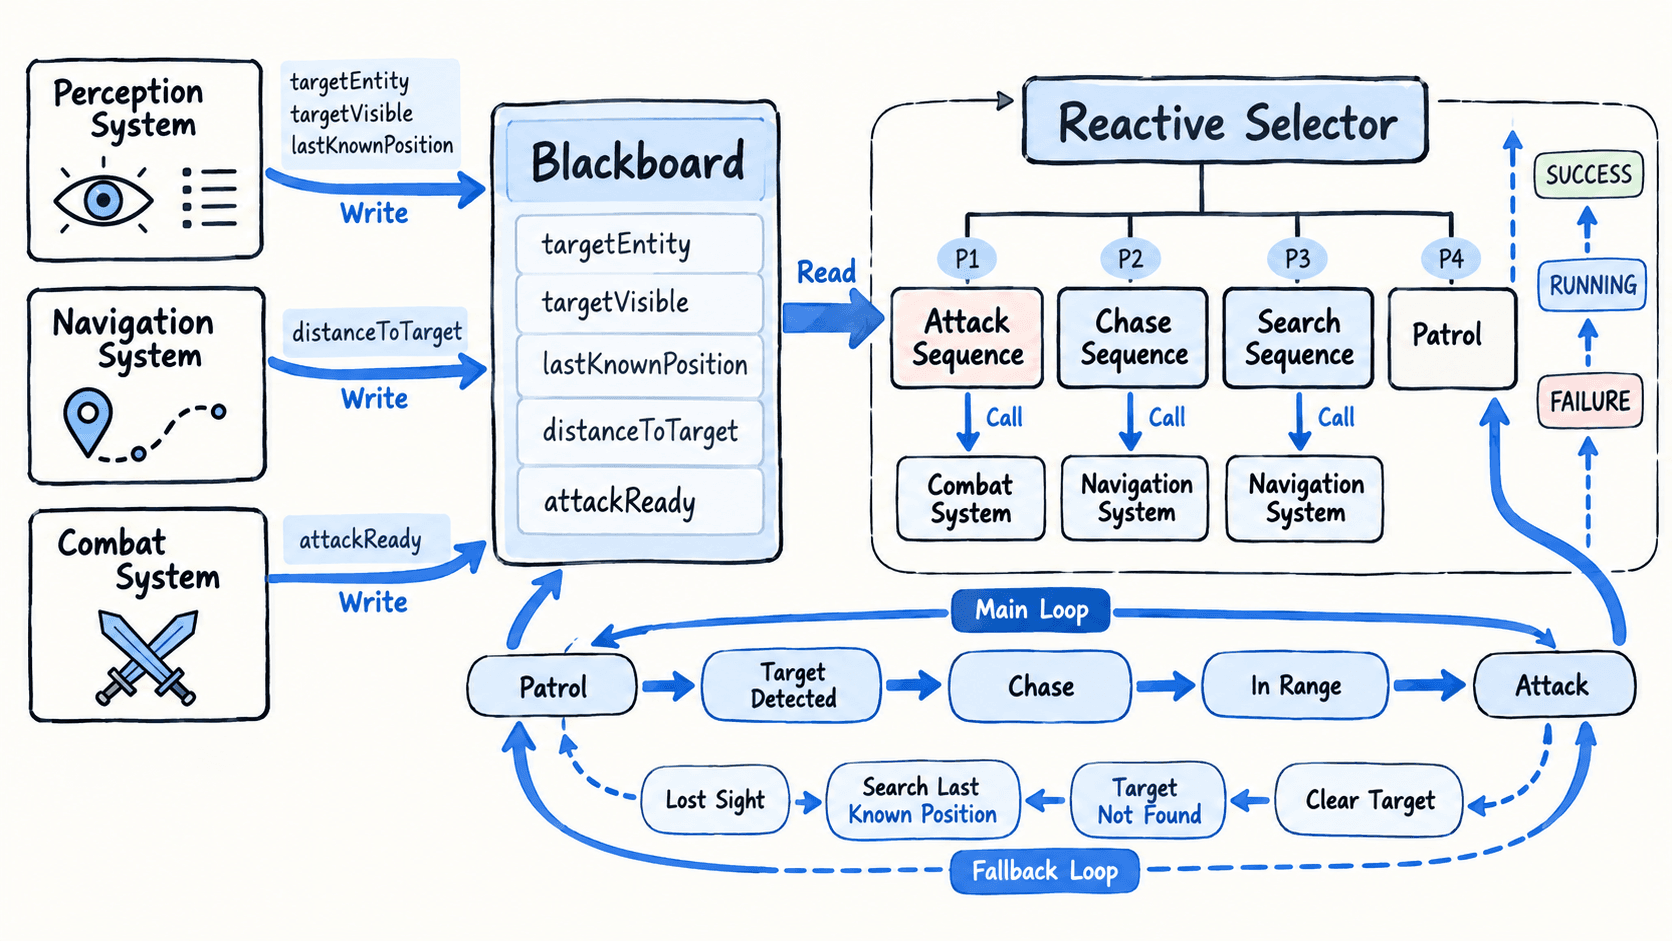
完整敌人 AI 最容易失控的地方,不是节点数量,而是职责混在一起。感知系统只负责“看见了什么”,导航系统只负责“能不能走到”,战斗系统只负责“能不能攻击以及攻击是否结束”。行为树读取这些结果,再决定当前应该执行哪个动作。
可以准备一组最小黑板键:targetEntity 保存当前目标,targetVisible 表示目标是否仍在视野中,lastKnownPosition 保存最后已知位置,distanceToTarget 供距离判断使用,attackReady 表示攻击冷却是否完成。节点不要重复计算已经由上游系统维护的数据。
| 数据或能力 | 主要写入者 | 行为树如何使用 |
|---|---|---|
targetEntity、targetVisible |
感知系统 | 判断是否有可追踪目标 |
lastKnownPosition |
感知系统 | 目标丢失后决定去哪里搜索 |
| 路径结果 | 导航系统 | 让移动节点返回 RUNNING、SUCCESS 或 FAILURE |
attackReady、攻击完成事件 |
战斗系统 | 决定攻击分支能否进入以及何时结束 |
用优先级把巡逻、追击、攻击串成闭环
一个稳定的根结构通常是反应式 Selector:每次重新评估时先检查高优先级攻击,再检查追击、搜寻,最后才是巡逻。下面用框架无关的 JSON 表达结构关系,它不是某个引擎可直接导入的配置,而是用来检查节点职责和顺序的结构描述。
{
  "type": "ReactiveSelector",
  "children": [
    {
      "type": "Sequence",
      "name": "Attack",
      "children": ["HasTarget", "TargetVisible", "InAttackRange", "AttackReady", "AttackAction"]
    },
    {
      "type": "Sequence",
      "name": "Chase",
      "children": ["HasTarget", "TargetVisible", "MoveToTarget"]
    },
    {
      "type": "Sequence",
      "name": "Search",
      "children": ["HasLastKnownPosition", "MoveToLastKnownPosition", "SearchArea", "ClearLostTarget"]
    },
    {
      "type": "Sequence",
      "name": "Patrol",
      "children": ["ChoosePatrolPoint", "MoveToPatrolPoint", "Wait"]
    }
  ]
}
验证这份结构时,不要只看“节点都存在”,而要沿一次 Tick 检查结果传播。没有目标时,前三个分支应快速失败,Selector 落到 Patrol;看到目标但距离过远时,Attack 因距离条件失败,随后 Chase 进入 RUNNING;进入攻击距离后,高优先级 Attack 应在下一次重新评估时接管执行。
让丢失目标有明确退路
“看不见目标”不应等于“立刻回巡逻”。感知系统在目标离开视野时保留 lastKnownPosition,于是追击分支失败后,搜寻分支还能把 NPC 导向最后已知位置。这样可以避免目标刚绕过墙角,敌人就瞬间忘记目标。
搜寻节点结束时必须给出确定结论。如果重新发现目标,感知系统会再次写入 targetEntity 和 targetVisible,高优先级追击或攻击分支自然接管;如果搜索结束仍未发现目标,则 ClearLostTarget 清除失效目标与最后位置,使 Search 在下一轮失败,树回退到 Patrol。
用节点状态控制切换时机
这棵树能稳定运行,关键在于每个动作对 SUCCESS、FAILURE、RUNNING 的含义一致。移动尚未到达时返回 RUNNING;真正到达后才返回 SUCCESS;路径不可达才返回 FAILURE。攻击动作也应在攻击动画或战斗逻辑尚未完成时保持 RUNNING,结束后再返回成功或失败。
| 场景 | 期望命中的分支 | 关键状态 |
|---|---|---|
| 没有目标 | Patrol | 移动或等待可持续 RUNNING |
| 看见目标,距离过远 | Chase | MoveToTarget = RUNNING |
| 进入攻击距离且冷却完成 | Attack | AttackAction = RUNNING → SUCCESS |
| 目标离开视野但有最后位置 | Search | 搜索过程保持 RUNNING |
| 搜索结束仍未发现目标 | Patrol | Search 成功清理旧数据后,下一轮回退 |
如果某个条件节点把“暂时不满足”错误写成 RUNNING,父 Sequence 就会停在那里,后面的备用分支也无法执行。条件判断通常应该快速返回 SUCCESS 或 FAILURE,长时间过程才由动作节点持有 RUNNING。
用五个场景验收完整闭环
运行一个最小测试场景,不需要一开始就加入复杂武器、动画和群体协作。按下面顺序逐项验证:NPC 初始能持续巡逻;目标进入视野后改为追击;进入攻击距离后追击被攻击打断;目标绕到遮挡后前往最后已知位置搜索;搜索超时后清理目标并恢复巡逻。
调试时同时记录“当前分支、当前 Running 节点、关键黑板值、节点返回状态”。只要这四类信息能对上,完整行为就不再是一串难以解释的条件判断,而是一条可追踪的决策链。等这条最小闭环稳定后,再增加受伤、逃跑、技能和队友协作,行为树仍然有清晰的扩展位置。