
游戏 AI / 系统课时
行为树如何替代条件分支堆叠
行为树如何替代条件分支堆叠
当敌人同时要处理巡逻、发现目标、追击和攻击时,把所有判断塞进一个 update 很快会变成难以修改的条件网。本节用一条完整决策链说明行为树如何拆开“判断顺序”和“具体动作”,以及哪些职责不应该搬进树里。
学习目标
- 看懂条件分支堆叠为什么会随着行为增多而失控
- 理解 Selector、Sequence、Condition、Action 在决策中的分工
- 判断感知、寻路、动画等逻辑应该留在行为树外还是接入节点
条件分支为什么会越写越乱
最初只有“看见玩家就追,否则巡逻”时,if/else 很直接。问题通常出现在需求继续增加:距离足够近才能攻击,攻击要检查冷却,受击可能打断当前动作,目标丢失后还要搜索一段时间。此时真正变复杂的不是某个判断,而是判断之间的优先级和组合关系。
例如“攻击”往往要求“有目标、目标可攻击、冷却完成”同时成立;“追击”则可能只要求“有目标但尚未进入攻击距离”。如果这些规则散落在多个分支中,同一个条件会被重复检查,新增一个高优先级行为还可能迫使你修改许多旧分支。
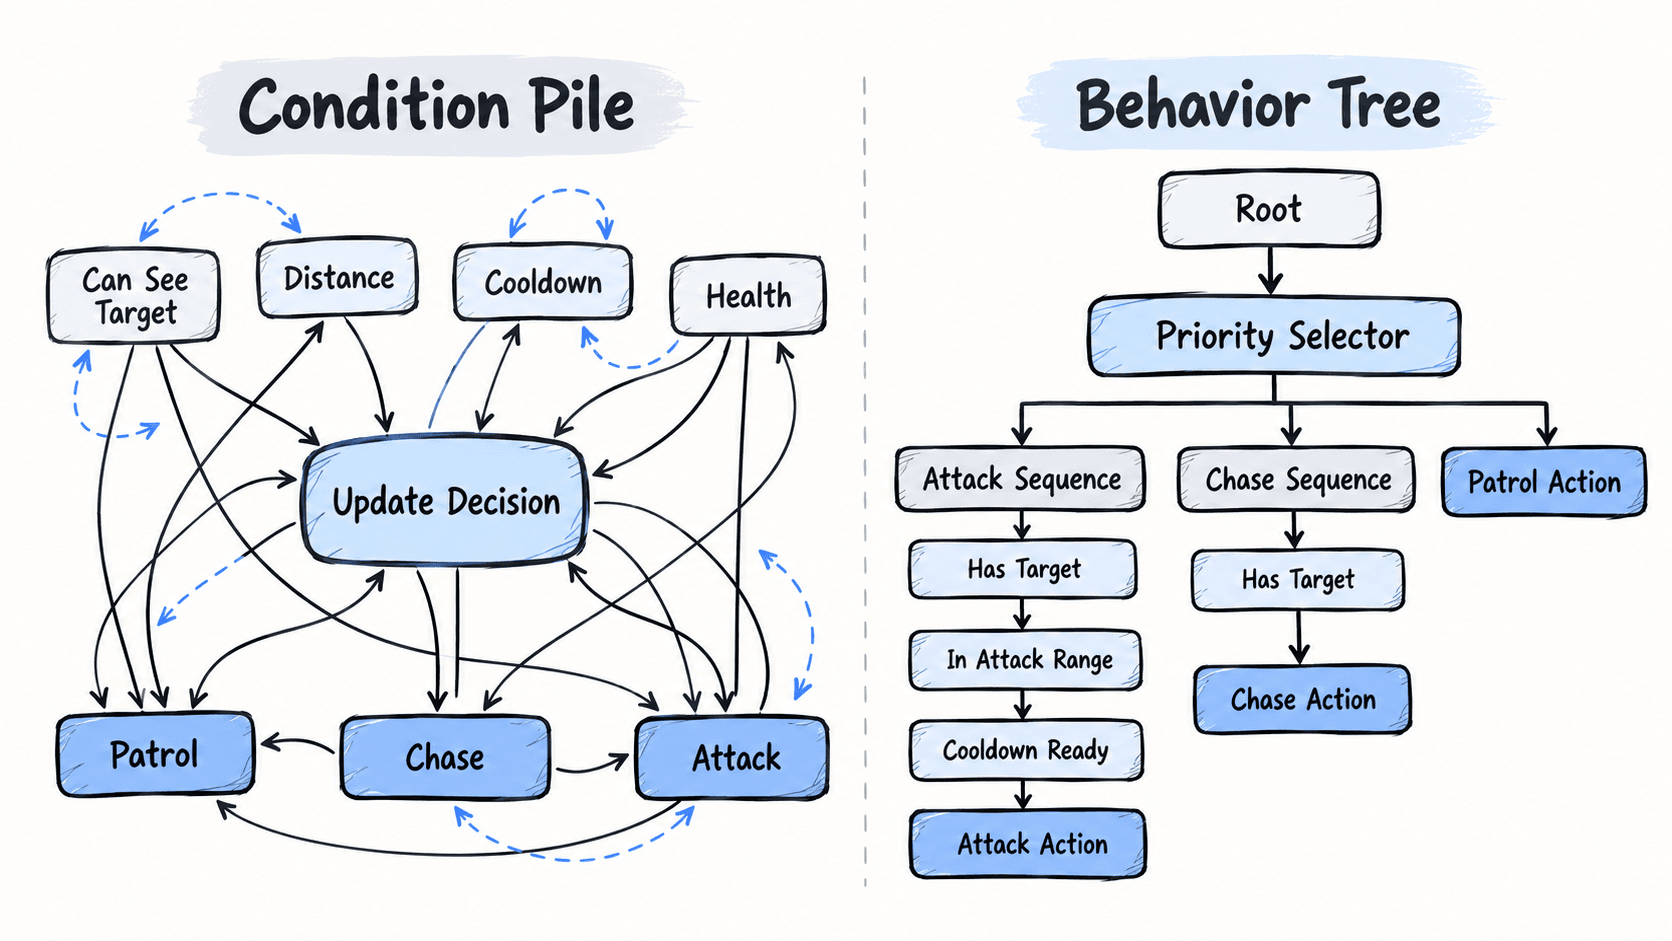
行为树把决策关系显式化
行为树通常把节点分成两类:组合节点负责“怎么走”,叶子节点负责“判断什么”或“做什么”。最常见的组合节点是 Selector 和 Sequence。
| 节点 | 核心规则 | 典型用途 |
|---|---|---|
| Selector | 按顺序尝试子节点,遇到第一个 Success 或 Running 就停止 | 表达优先级选择 |
| Sequence | 按顺序执行子节点,遇到第一个 Failure 或 Running 就停止 | 表达一组前置条件与动作 |
| Condition | 检查事实并返回 Success 或 Failure | 距离、视野、冷却等判断 |
| Action | 发起或持续执行具体行为 | 巡逻、移动、攻击等 |
把“攻击优先于追击,追击优先于巡逻”写成树后,优先级直接体现在子节点顺序里。新增“逃跑”时,可以把它作为更高优先级分支放到 Selector 前面,而不是重新穿插进所有旧条件。
从巡逻到攻击的一棵最小树
可以把根节点设计成 Priority Selector,并按高到低组织三个分支。Attack Sequence 先检查目标、距离和冷却,再执行攻击;如果其中任一条件失败,Selector 会继续尝试 Chase Sequence;追击也不成立时,最后执行 Patrol。
这里最重要的不是节点名字,而是两个边界:Condition 不产生副作用,Action 不重新定义全局决策优先级。条件节点只回答“现在是否满足要求”,动作节点只负责执行已经被选中的行为。这样才能让树结构本身成为可阅读的决策规则。
哪些逻辑不要硬塞进行为树
行为树适合编排决策,不适合取代所有游戏系统。感知系统可以持续维护“当前目标、是否可见、最后已知位置”等事实;寻路系统负责计算路径;动画系统负责播放和混合动画;行为树只读取这些结果并决定下一步调用哪个能力。
例如 Chase Action 可以向导航系统设置目标并在移动期间返回 Running,而不是在节点内部重新实现 A*。Attack Action 可以触发战斗组件并等待攻击完成,而不是自己计算伤害、动画帧和命中判定。这样一来,行为树解决“现在该做什么”,专业子系统解决“这件事具体怎么做”。
行为树并不是为了消灭所有 if,而是把跨行为的优先级、前置条件和选择关系从一大块流程代码中抽出来。单个节点内部仍然可以有少量局部判断;只要全局决策关系保持在树上,新增行为时就能尽量通过组合节点和叶子节点扩展,而不是不断重写旧分支。