
游戏 AI / 系统课时
节点一直 Running 怎么定位
节点一直 Running 怎么定位
行为树节点长期返回 RUNNING 时,表面现象只是 NPC 卡住,真正的阻塞点却可能在导航、动画、异步回调或取消流程。本节建立一条可重复的排查链路:先找出卡住的节点,再确认它正在等待什么,最后检查完成和取消事件有没有真正回到节点。
学习目标
- 用节点生命周期日志定位长期处于
RUNNING的具体节点 - 分辨导航、动画事件和异步任务中常见的完成信号丢失问题
- 为长时间运行节点设计超时、取消和可观测状态
先找到最后一个没有退出的节点
不要从整棵树开始猜。一个异步 Action 通常经历 enter → running → success/failure,因此最有效的信息是节点进入时间、当前等待对象以及最后一次状态变化时间。
下面的最小示例展示一个简单的 Running 监控器。真实项目可以把同样的信息写入结构化日志或调试面板。
public class RunningNodeWatchdog {
    public static void main(String[] args) {
        String nodeName = "MoveToTarget";
        long enteredAtMs = 1_000L;
        long nowMs = 6_500L;
        long timeoutMs = 4_000L;
        String waitingFor = "navigation-request:<ID>";

        long runningMs = nowMs - enteredAtMs;
        System.out.printf("node=%s status=RUNNING runningMs=%d waitingFor=%s%n",
                nodeName, runningMs, waitingFor);

        if (runningMs > timeoutMs) {
            System.out.printf("watchdog=TIMEOUT node=%s thresholdMs=%d%n",
                    nodeName, timeoutMs);
        }
    }
}
预期输出:
node=MoveToTarget status=RUNNING runningMs=5500 waitingFor=navigation-request:<ID>
watchdog=TIMEOUT node=MoveToTarget thresholdMs=4000
这里的 <ID> 表示动态请求标识,实际值由运行时产生。只知道节点仍在 Running 还不够,waitingFor 才能告诉你下一步应该去查哪个系统。
沿等待链检查完成信号
长期 Running 最常见的模式是:节点已经发起异步工作,但完成信号没有回来,或者回来了却没有改变节点状态。排查时按“请求是否发出 → 外部任务是否结束 → 回调是否到达 → 节点是否消费回调”的顺序检查。
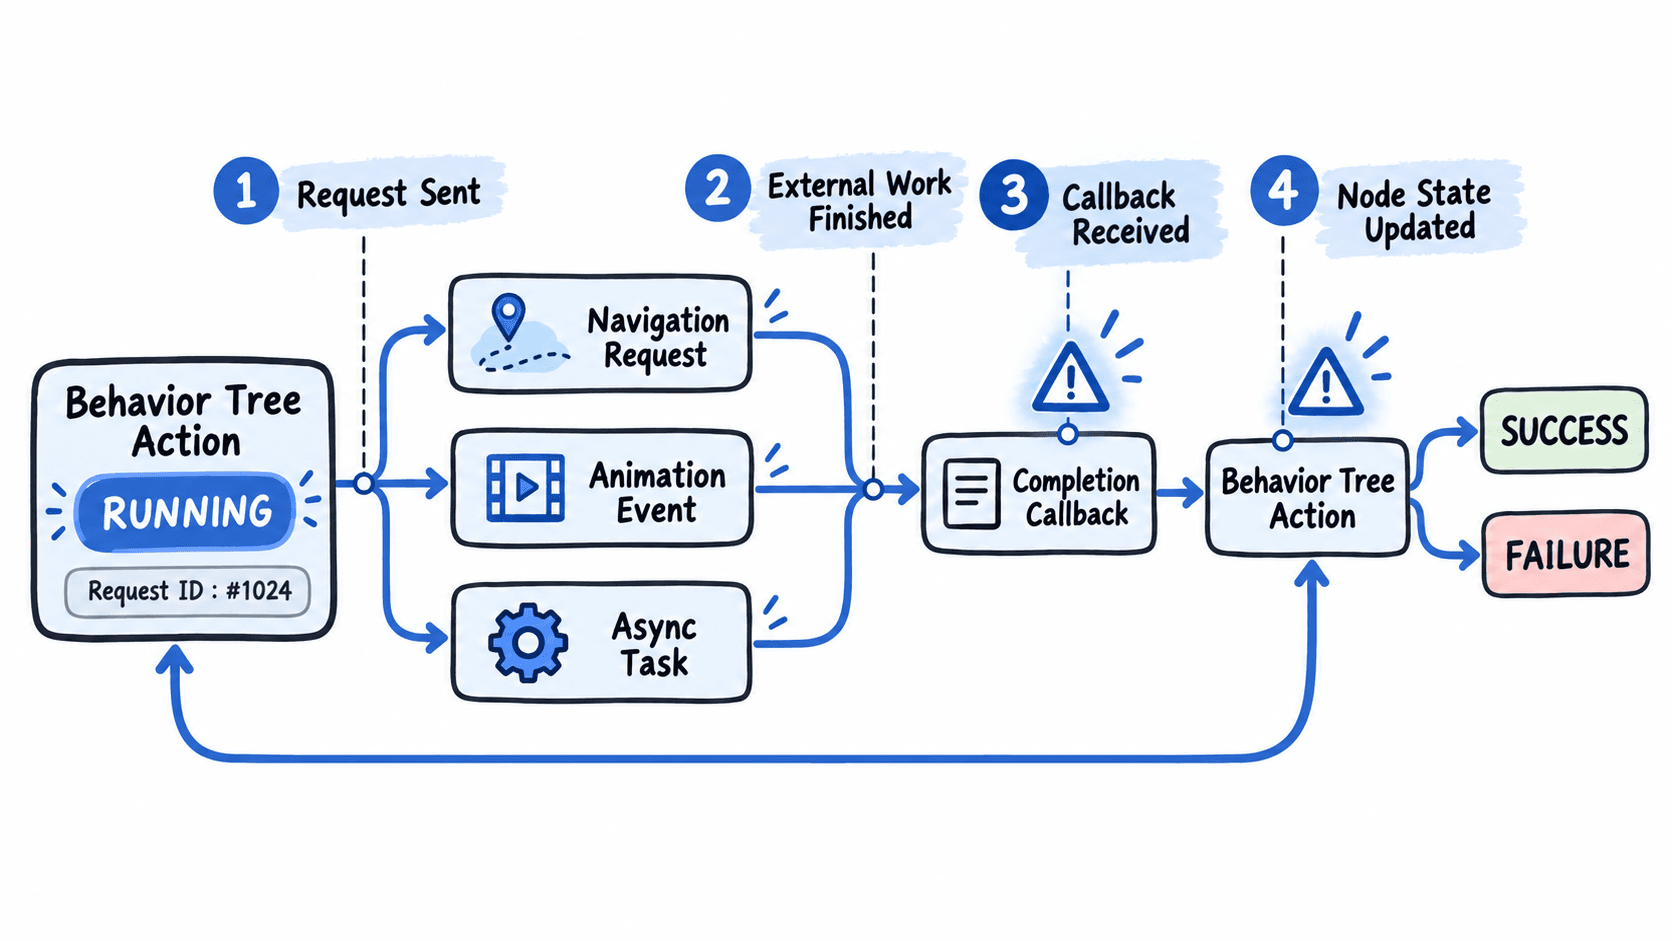
以移动节点为例,如果日志里能看到导航请求已经提交,却永远没有 ARRIVED 或 FAILED,问题通常已经离开行为树本身,应继续检查导航系统是否存在无法到达、请求被替换、对象销毁后未回调等情况。
如果导航系统明确记录“已完成”,但行为树节点仍是 Running,就检查回调绑定和请求 ID。旧请求的完成事件不应该误更新新请求,而新请求的回调也不能因为监听器提前解绑而丢失。
动画节点重点检查事件是否一定发生
攻击、翻滚、交互等节点经常等待动画中的 Hit、Finished 或 Notify 事件。危险之处在于动画可能被状态机切走、被更高优先级动作中断,或者资源配置中根本缺少那个事件。
因此不要只写“收到 Finished 才成功”,还要明确所有退出路径。例如动画正常结束返回 SUCCESS,播放失败返回 FAILURE,节点被抢占时进入取消流程,超过合理时限则由超时保护结束本次等待。
如果问题只能在某个动画资源上复现,而其他攻击动作正常,应优先对比事件配置和中断路径,而不是修改行为树组合节点。
取消流程也可能把节点留在 Running
另一个容易忽略的场景是行为被高优先级分支打断。旧节点收到 Abort 后取消导航或动画,但自身状态没有完成清理;等它以后再次被 Tick 时,仍以为上一次请求正在执行,于是继续返回 Running。
可靠的异步节点通常至少维护“当前请求标识”和“是否正在等待”两个状态。Abort 时应取消仍有效的外部请求、解绑只属于本次执行的监听器,并清空本次执行状态。再次进入节点时创建新的请求,不能复用已经取消的执行上下文。
下面是用于理解清理顺序的片段示例,依赖项目自己的导航接口,因此不能独立运行:
// 片段示例:NavigationService 和 requestId 由具体项目提供。
void abort() {
    if (requestId != null) {
        navigationService.cancel(requestId);
    }

    requestId = null;
    waitingForResult = false;
}
这段代码的生效行为是:节点被打断后不再保留旧导航请求,下一次进入节点时必须重新发起移动。验证时应观察 Abort 后旧请求不再产生能够改变当前节点状态的有效回调。
给 Running 节点建立明确的超时语义
并不是所有 Running 都必须设置很短的超时。巡逻等待、持续跟随等行为本来就可能执行很久,真正需要限制的是“理论上应该收到完成信号,却无限等待”的操作。
例如一次寻路请求可以拥有合理的最大等待时间。超时发生时先取消外部工作,再返回 FAILURE 让父节点决定重试、选择备用行为或退回安全状态。不要在超时后直接重新提交同一个请求而不记录原因,否则可能形成无休止的失败循环。
诊断信息至少应包含节点名、进入时间、等待对象、请求 ID、最后一次回调时间和 Abort 次数。这样当卡死再次出现时,可以直接回答三个问题:节点在等谁、等了多久、最后一个成功发生的事件是什么。
当长期 Running 被定位成一条完整等待链后,排查就不再依赖猜测。只要从节点进入开始逐段确认请求、完成、回调、状态更新和取消,第一处没有发生的事件通常就是实际阻塞点。