
游戏 AI / 系统课时
移动节点怎样调用导航系统
移动节点怎样调用导航系统
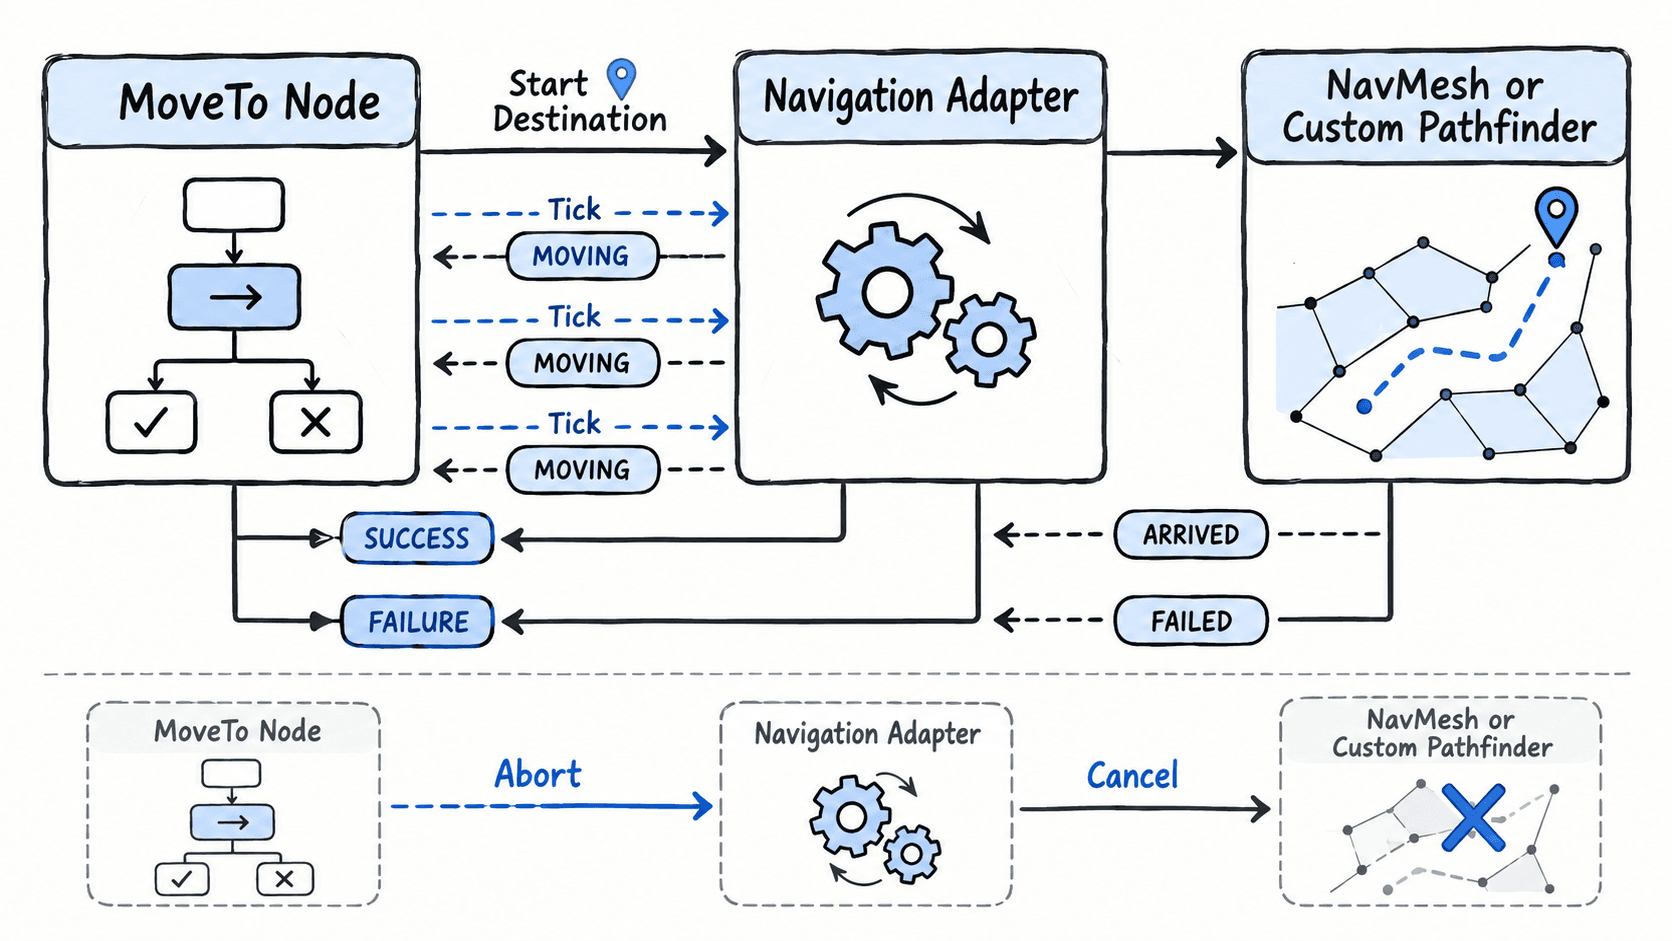
移动节点的关键不是“调用一次寻路”,而是把行为树的 RUNNING 生命周期和导航系统的异步移动状态对齐。本节实现一个导航适配接口,让节点能明确处理开始移动、持续移动、到达、失败与中断。
学习目标
- 设计行为树节点与导航系统之间的最小适配接口
- 正确映射开始、移动中、到达和失败四类状态
- 在行为被打断时主动取消旧导航请求
先把导航系统隔离在适配接口后面
行为树不应该直接依赖某个引擎的 NavMesh 类。更稳妥的做法是让移动节点只认识一个很小的导航接口:提交目标点、查询当前状态、取消当前移动。这样底层既可以接引擎 NavMesh,也可以接自研 A*、寻路服务或服务器同步导航。
接口最重要的是把“命令”和“结果”分开。SetDestination 只表示导航请求已经提交,不能等价于移动成功;真正的结果要在后续 Tick 中持续查询。
用节点状态映射导航状态
下面的示例用自定义接口模拟导航系统,因此不依赖任何具体引擎 API。节点第一次 Tick 只负责提交目标点并返回 Running;后续 Tick 再把导航状态转换成行为树状态。
using System;
using System.Collections.Generic;

enum NodeStatus { Running, Success, Failure }
enum NavStatus { Moving, Arrived, Failed }

readonly record struct Vec2(float X, float Y);

interface INavigationAgent
{
    void SetDestination(Vec2 destination);
    NavStatus GetStatus();
    void Cancel();
}

sealed class MoveToNode
{
    private readonly INavigationAgent navigation;
    private readonly Vec2 destination;
    private bool started;

    public MoveToNode(INavigationAgent navigation, Vec2 destination)
    {
        this.navigation = navigation;
        this.destination = destination;
    }

    public NodeStatus Tick()
    {
        if (!started)
        {
            navigation.SetDestination(destination);
            started = true;
            return NodeStatus.Running;
        }

        return navigation.GetStatus() switch
        {
            NavStatus.Moving => NodeStatus.Running,
            NavStatus.Arrived => Finish(NodeStatus.Success),
            NavStatus.Failed => Finish(NodeStatus.Failure),
            _ => NodeStatus.Failure
        };
    }

    public void Abort()
    {
        if (started)
        {
            navigation.Cancel();
            started = false;
        }
    }

    private NodeStatus Finish(NodeStatus result)
    {
        started = false;
        return result;
    }
}

sealed class FakeNavigationAgent : INavigationAgent
{
    private readonly Queue<NavStatus> states =
        new(new[] { NavStatus.Moving, NavStatus.Moving, NavStatus.Arrived });

    public void SetDestination(Vec2 destination) =>
        Console.WriteLine($"NAV START {destination.X:0},{destination.Y:0}");

    public NavStatus GetStatus() => states.Dequeue();

    public void Cancel() => Console.WriteLine("NAV CANCEL");
}

class Program
{
    static void Main()
    {
        var node = new MoveToNode(new FakeNavigationAgent(), new Vec2(8, 3));

        for (int i = 1; i <= 4; i++)
        {
            Console.WriteLine($"tick{i}={node.Tick()}");
        }
    }
}
预期输出:
NAV START 8,3
tick1=Running
tick2=Running
tick3=Running
tick4=Success
这个输出说明节点没有阻塞等待导航完成,而是把长耗时移动拆到了多个 Tick。真实适配器只需要把引擎或自研导航的“仍在移动、已到达、不可达”状态转换成 NavStatus 即可。
失败和中断要分开处理
“寻路失败”和“行为被打断”不是一回事。前者来自导航系统,例如目标不可达,应让节点返回 Failure,由父级 Selector 决定是否切换备用行为;后者来自行为树更高优先级分支,例如发现敌人后打断巡逻,此时应调用 Abort 主动取消旧移动。
如果底层导航是异步请求,还应给每次请求分配 ID。收到回调时只接受当前请求 ID 对应的结果,避免已经取消的旧请求晚到后覆盖新状态。
判断到达时不要只看距离
真实导航系统通常还存在“路径仍在计算”“速度已经很低但尚未到达”“目标被重新投影到可行走区域”等中间状态。因此适配层应优先使用导航系统自身的完成语义,再结合剩余路径距离或容差,而不是让行为树节点自行猜测。
节点保持一个简单边界就够了:提交移动、持续返回 Running、明确收敛到 Success 或 Failure、被打断时取消旧请求。这样行为树负责决策,导航系统负责路径与运动,两边职责不会缠在一起。