
机器人 / 系统课时
时间戳错位为什么会扭曲扫描
时间戳错位为什么会扭曲扫描
机器人边移动边扫描时,一条 /scan 消息里的各束激光并非同时取得。如果把消息接收时间当成采样时间,或者给整帧使用同一份动态 TF,静止的直墙也可能变弯、出现重影。下面用数值算例复现误差,并给出 ROS 2 中的定位与补偿方法。
学习目标
- 区分激光首束时间、逐束采样时间和消息接收时间。
- 估算平移、旋转及时间延迟带来的扫描偏差。
- 检查 ROS 2 时间源,并按每束采样时刻进行运动补偿。
采样时间、接收时间与 TF 时间
按照 ROS 2 的 LaserScan 消息定义,一帧扫描有三个容易混淆的时间量:
header.stamp:第一束激光的采样时刻,不是订阅回调收到消息的时刻。time_increment:相邻两束测量的时间间隔,单位为秒。scan_time:相邻两帧扫描的时间间隔,不能直接当作相邻两束的间隔。
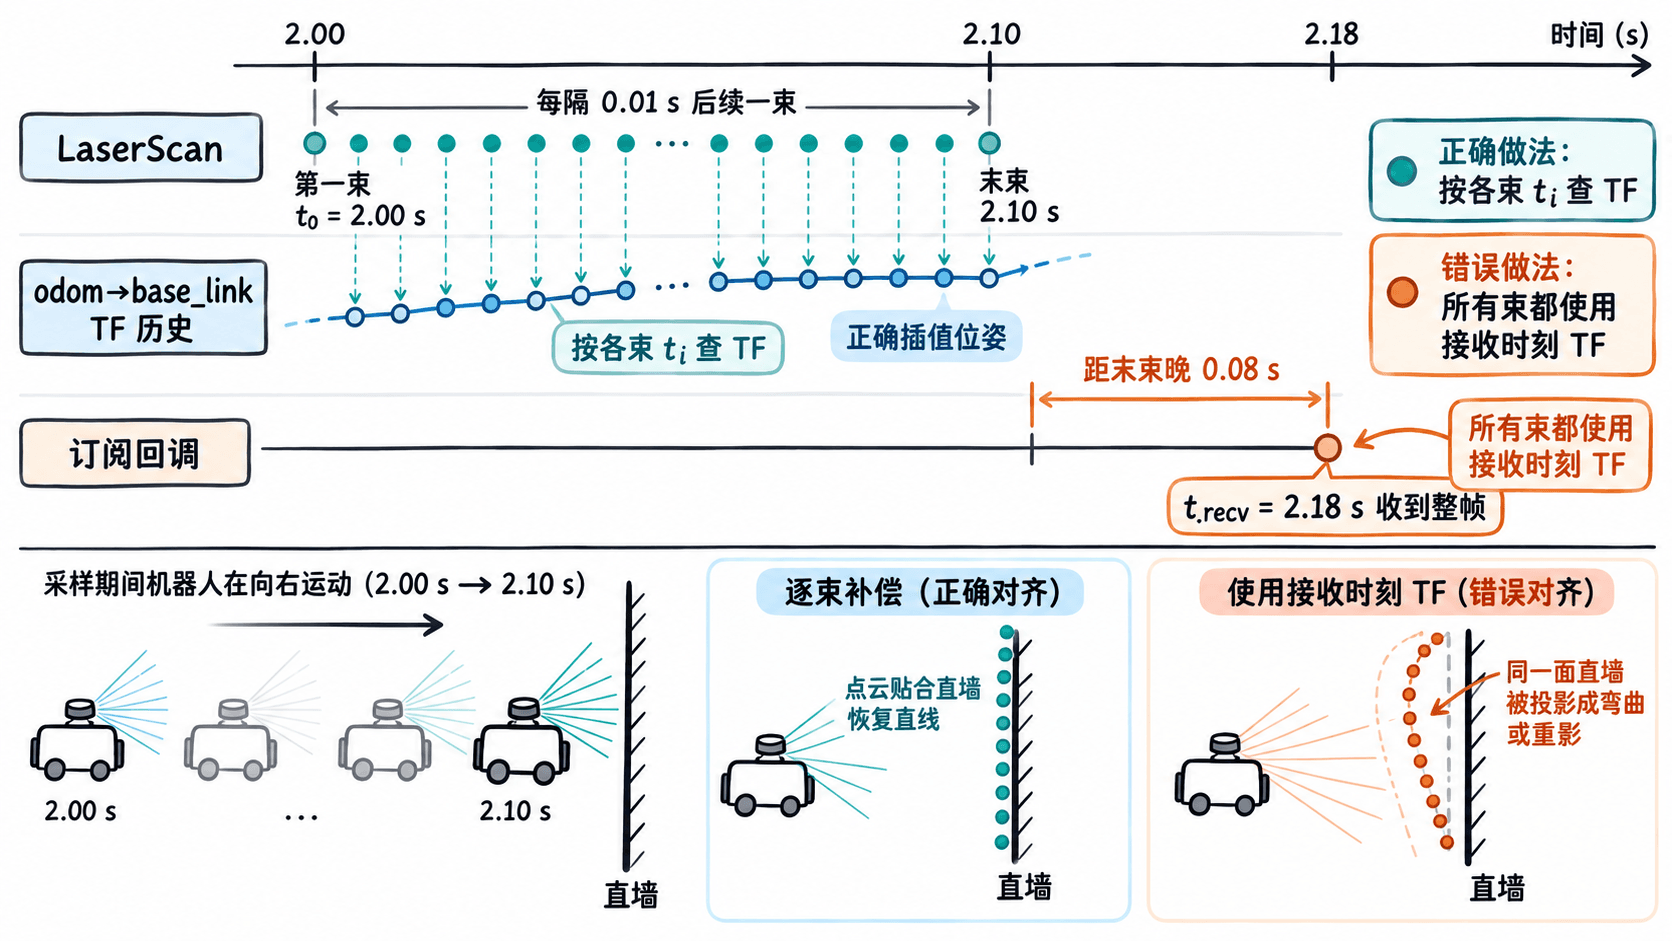
设 ranges 有 项,首束时间为 ,第 束的采样时间为 ,其中 是 time_increment, 从 0 开始。例如 11 束、间隔 0.01 s,最后一束比首束晚 0.10 s。若驱动将 time_increment 填成 0,或错误地把收包时间写入 header.stamp,就必须先核对设备协议和驱动实现。
雷达与机体之间的 base_link → laser 通常是静态变换,但机器人运动时 odom → base_link 随时间变化。对第 束投到 odom 时,应使用它在 时刻对应的机体位姿,而不是整帧只查一次最新 TF。
把时间差换算为空间误差
假设机器人以 1 m/s 前进、以 60°/s 转弯,扫描从首束到末束耗时 0.10 s。若把全部光束都当作首束时刻采样,末束会对应约 0.10 m 的平移差和 6° 的姿态差;在 5 m 距离上,6° 对应的横向偏差量级约为 0.52 m。若扫描结束后再延迟 0.08 s 才收到消息,错用接收时刻处理首束时,平移误差量级达到 0.18 m。
以下示例只计算时间错位的几何量级,不依赖 ROS 2,也不模拟完整激光投影:
from math import radians, sin

first_stamp = 2.0
beam_count = 11
time_increment = 0.01
linear_speed = 1.0
turn_rate_deg = 60.0
target_range = 5.0
arrival_after_last = 0.08

# 扫描跨度与扫描完成后的传输延迟是两种不同时间量
span = (beam_count - 1) * time_increment
last_stamp = first_stamp + span
receive_stamp = last_stamp + arrival_after_last

# 错用接收时刻,会把扫描跨度与后续延迟一起算进偏差
print(f"扫描末束时刻:{last_stamp:.2f} s")
print(f"首末束平移差:{linear_speed * span:.2f} m")
print(f"首束错用接收时刻的位移:{linear_speed * (receive_stamp - first_stamp):.2f} m")
print(f"首末束角度差:{turn_rate_deg * span:.1f}°")
print(f"5 m 目标的横向差约:{target_range * sin(radians(turn_rate_deg * span)):.2f} m")
预期输出:
扫描末束时刻:2.10 s
首末束平移差:0.10 m
首束错用接收时刻的位移:0.18 m
首末束角度差:6.0°
5 m 目标的横向差约:0.52 m这不表示网络延迟本身会扭曲点云:只要保留正确采样时间,并查询相应时刻的 TF,晚到的消息仍可正确转换;问题出在错误盖戳或错误选取变换时间。
在 ROS 2 中定位错位来源
前提是 ROS 2 Jazzy 或兼容发行版已加载环境,雷达驱动正发布 /scan。分别执行下列命令,读取首束时间和逐束间隔:
ros2 topic echo /scan --once --field header
ros2 topic echo /scan --once --field time_increment预期输出形态如下;<TIME> 与 <ID> 只是动态值占位,实际数字及坐标系名由设备决定:
stamp:
  sec: <TIME>
  nanosec: <TIME>
frame_id: <ID>
---
<TIME>
---
依次核查三件事:
- 消息盖戳:
header.stamp是否来自实际首束采集时刻?若驱动在回调或收到数据包后才赋当前时间,扫描的历史位置已被改写。 - 同一时间源:激光、里程计与
/tf是否共用时间基准?回放 bag 使用/clock时,相关节点应一致启用use_sim_time;真实机器人跨机器采集时要同步设备与主机时钟。 - TF 历史覆盖:
odom → base_link的动态变换是否覆盖首束到末束的时间区间?ros2 run tf2_ros tf2_echo odom base_link可先确认链路持续更新,但最终仍需在处理节点按目标时间查询 TF;单看最新一条变换不够。
如果 TF 查询报告过去或未来外推错误,先检查时间基准、缓冲区与数据到达顺序;不要靠无条件取“最新变换”压掉报错。
逐束补偿并验证直墙
- 在驱动端保留真实首束采样时刻,确保
time_increment正确。若雷达使用自己的硬件时钟,先把设备时间可靠换算到 ROS 使用的时间基准。 - 遍历有效的
ranges[i],用angle_min + i * angle_increment求各束方向,用header.stamp + i * time_increment求采样时刻;舍弃超出range_min、range_max的无效距离。 - 在每个采样时刻查询或插值
odom → base_link,再结合固定的base_link → laser外参,将射线端点投到固定坐标系odom。等所需 TF 到齐后再处理,不能把所有射线套用接收时刻的位姿。 - 对着同一面平直墙,分别录制停车、直行和转弯时的扫描。停车时直、运动时弯,优先排查时间与逐束补偿;停车时也整体偏移,再检查雷达安装外参和静态 TF。
可把时间误差单独设预算:仅考虑 1 m/s 的平移,要求其引入偏差小于 2 cm,则时间偏差需小于 20 ms;若以 60°/s 转弯且目标在 5 m 外,单就旋转引起的横向偏差小于 2 cm 来说,时间偏差需约小于 4 ms。这是时间对齐的误差预算,不是最终建图精度承诺。