
机器人 / 系统课时
如何将占据栅格地图保存为文件
如何将占据栅格地图保存为文件
二维激光建图完成后,需要把正在发布的 /map 保存到磁盘,才能在下一次启动时复用。本篇用 Nav2 的地图保存工具导出 .pgm 图像和 .yaml 元数据,再通过地图服务器重新加载,检查尺寸、坐标原点和障碍轮廓是否正确。
学习目标
- 确认
/map具备可导出的占据栅格数据。 - 保存地图并核对分辨率、原点与占据阈值。
- 从文件重新加载地图,用话题和 RViz 2 双重验收。
检查地图话题与前置环境
以下命令适用于 ROS 2 Humble、Jazzy 的 Nav2 环境。先在每个终端加载对应的 ROS 2 环境,确保 nav2_map_server 已安装,且 slam_toolbox 等建图节点仍在发布地图。运行:
# 确认地图工具已安装,并检查正在发布的地图类型
ros2 pkg prefix nav2_map_server
ros2 topic type /map
ros2 topic echo /map --once --field info --qos-durability transient_local
预期结果:第一条返回实际安装目录,第二条输出 nav_msgs/msg/OccupancyGrid,第三条显示 resolution、width、height 和 origin 等字段;实际路径与数值因环境和地图而异。若 width 或 height 为零,先继续建图,不要保存空地图。
导出图像和元数据文件
在建图运行的同时打开新终端,执行以下命令。-f 接收文件名前缀,不要添加 .pgm 或 .yaml 扩展名:
mkdir -p "$HOME/maps"
# 按 25% / 65% 的输入占据概率阈值导出三值地图
ros2 run nav2_map_server map_saver_cli -t /map -f "$HOME/maps/lab" --fmt pgm --mode trinary --free 0.25 --occ 0.65
# 检查图像与元数据是否同时生成
ls "$HOME/maps/lab.pgm" "$HOME/maps/lab.yaml"预期结果:地图保存命令成功结束,ls 列出 lab.pgm 与 lab.yaml 两个文件。前者逐格记录空闲、占据、未知区域;后者告诉加载器如何把像素解释成真实世界中的地图。仅保留 PGM 无法可靠恢复尺度与位置。
核对分辨率、原点和阈值
查看保存工具实际写出的元数据,不要根据图像尺寸自行猜测比例:
cat "$HOME/maps/lab.yaml"预期输出示例(resolution 和 origin 随实际建图结果变化):
image: lab.pgm
mode: trinary
resolution: 0.05
origin: [-3.2, -2.6, 0.0]
negate: 0
occupied_thresh: 0.65
free_thresh: 0.196
image 是相对于 YAML 文件位置解析的图像文件名;resolution: 0.05 表示每个栅格边长 0.05 米。假设图像宽 200 格、高 100 格,覆盖的物理范围就是 10 米 × 5 米。origin 的三个数依次是地图左下角在 map 坐标系下的 、 和偏航角(弧度),不是机器人起始位姿。
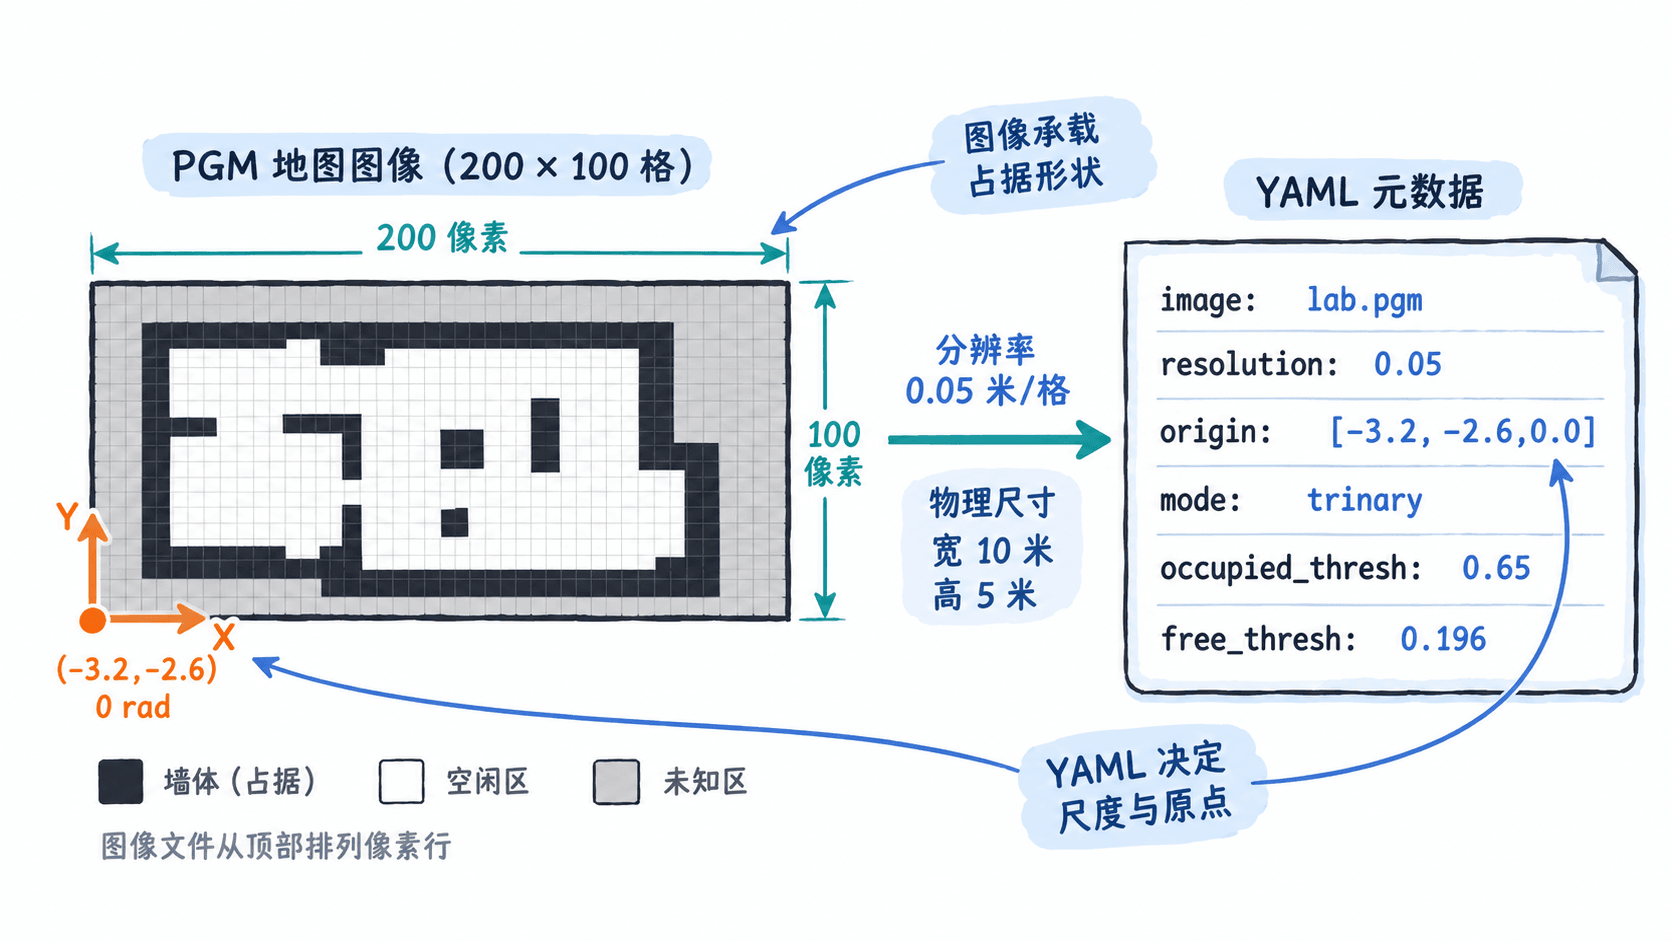
negate: 0 对应常见的黑色为占据、近白为可通行、灰色为未知。这里必须区分两组阈值:命令中的 --free 0.25、--occ 0.65 用来把原始栅格划分成三种状态;Nav2 在 trinary 模式写出的 YAML 通常固定为 free_thresh: 0.196、occupied_thresh: 0.65,以便重载时仍把灰色像素识别为未知。不要因为数值不等于 0.25 就直接改写 YAML。
从文件重新加载并验收
完成保存后停止原来的 SLAM 地图发布者,避免它与新地图服务器同时发布 /map。在终端 A 启动地图服务器,进程需保持运行:
# 这里使用刚导出的 YAML,而不是直接传 PGM
ros2 run nav2_map_server map_server --ros-args -p yaml_filename:="$HOME/maps/lab.yaml"预期结果:map_server 节点启动并等待生命周期切换;单独启动进程并不代表地图已经对外发布。另开终端 B,使用相同的 ROS 2 环境:
ros2 lifecycle set /map_server configure
ros2 lifecycle set /map_server activate
ros2 lifecycle get /map_server
ros2 topic echo /map --once --field info --qos-durability transient_local
预期结果:生命周期状态为 active [3],话题返回的 resolution、width、height 与导出前一致,origin 的位置和朝向也一致(朝向在消息中表现为四元数)。在 RViz 2 中将 Global Options → Fixed Frame 设为 map,添加 Map 显示并选择 /map;若需设置持久性,把 Durability Policy 设为 Transient Local。检查墙体轮廓、空闲走廊和未知区域与保存前相符。
保存或重载失败时怎样定位
- 报找不到
nav2_map_server:检查当前终端是否加载 ROS 2 环境,以及对应发行版的nav2_map_server软件包是否安装。 - 保存时提示无法收到地图或超时:先运行
ros2 topic info /map -v检查发布者、话题名和 QoS;确认建图进程还在运行。确实是发布间隔较长时,可在保存命令末尾追加--ros-args -p save_map_timeout:=10.0,把等待时间设为 10 秒。 - YAML 存在但无法加载图像:确认
image: lab.pgm指向与 YAML 同目录的实际文件;复制或迁移地图时应把两份文件一起移动。 - RViz 2 看不到地图:检查
/map_server是否为active,RViz 的Fixed Frame是否为map,以及旧建图节点是否仍在发布同名话题。
只有两份文件都能被 map_server 重新读入,而且分辨率、原点与实际墙体轮廓均一致,才算完成可复用的占据栅格地图保存。