
机器人 / 系统课时
在 RViz 2 中验证建图轨迹和地图
在 RViz 2 中验证建图轨迹和地图
在线建图时,地图能出现不等于定位就准确。本课把激光扫描、占据栅格、里程计轨迹与 TF 同时显示在 RViz 2 中,通过直行、转弯和回到起点的实测,辨认墙线重影、位姿跳变及正常的回环校正。
学习目标
- 将
/map、/scan、/odom和 TF 叠加到同一个map坐标系。 - 通过短距离闭环行驶检查扫描贴合、轨迹连续性与累计漂移。
- 区分显示配置问题、传感器错位和 SLAM 全局修正。
检查话题与坐标基准
先启动机器人底盘、激光驱动和 slam_toolbox 在线建图节点,确保相关终端已加载 ROS 2 环境。以下按常见的 /map、/scan、/odom 话题命名;实际使用命名空间时需替换。
ros2 topic type /map
ros2 topic type /scan
ros2 topic type /odom
预期输出(按命令顺序,每行一个类型):
nav_msgs/msg/OccupancyGrid
sensor_msgs/msg/LaserScan
nav_msgs/msg/Odometry
如果 /odom 不存在,先通过 ros2 topic list -t 查找实际里程计话题;slam_toolbox 依赖的是里程计 TF,并不要求里程计消息恰好发布到 /odom。典型坐标链为 map → odom → base_link → laser,最后一级名称以激光消息的 header.frame_id 为准。odom → base_link 应局部连续;map → odom 承担 SLAM 的全局校正。
配置 RViz 2 叠加视图
在另一个已加载 ROS 2 环境的终端启动:
ros2 run rviz2 rviz2预期结果:打开 RViz 2 图形窗口,左侧有 Displays,中间是可交互的视图。以 ROS 2 Jazzy 的常见界面为例,按以下顺序设置:
- 在
Displays → Global Options → Fixed Frame输入map;在Views → Type选择TopDownOrtho,视图目标坐标系也保持map,避免画面跟着机器人走。 - 点击
Add → By display type,添加Map,将Topic设为/map。应看到深色障碍、浅色空闲区和未探索区域。 - 添加
LaserScan,Topic设为/scan,用与墙线对比明显的颜色显示实时激光点;激光点应贴近已建出的墙面。 - 添加
Odometry,Topic设为/odom,将Keep设为200、Position Tolerance设为0.1米,以历史箭头观察局部运动连续性。 - 添加
TF,展开观察map、odom、base_link及激光坐标系的轴。若需要真正的路径线,只有系统另行发布nav_msgs/msg/Path时才添加Path显示;不要把slam_toolbox的位姿消息误当作/path。
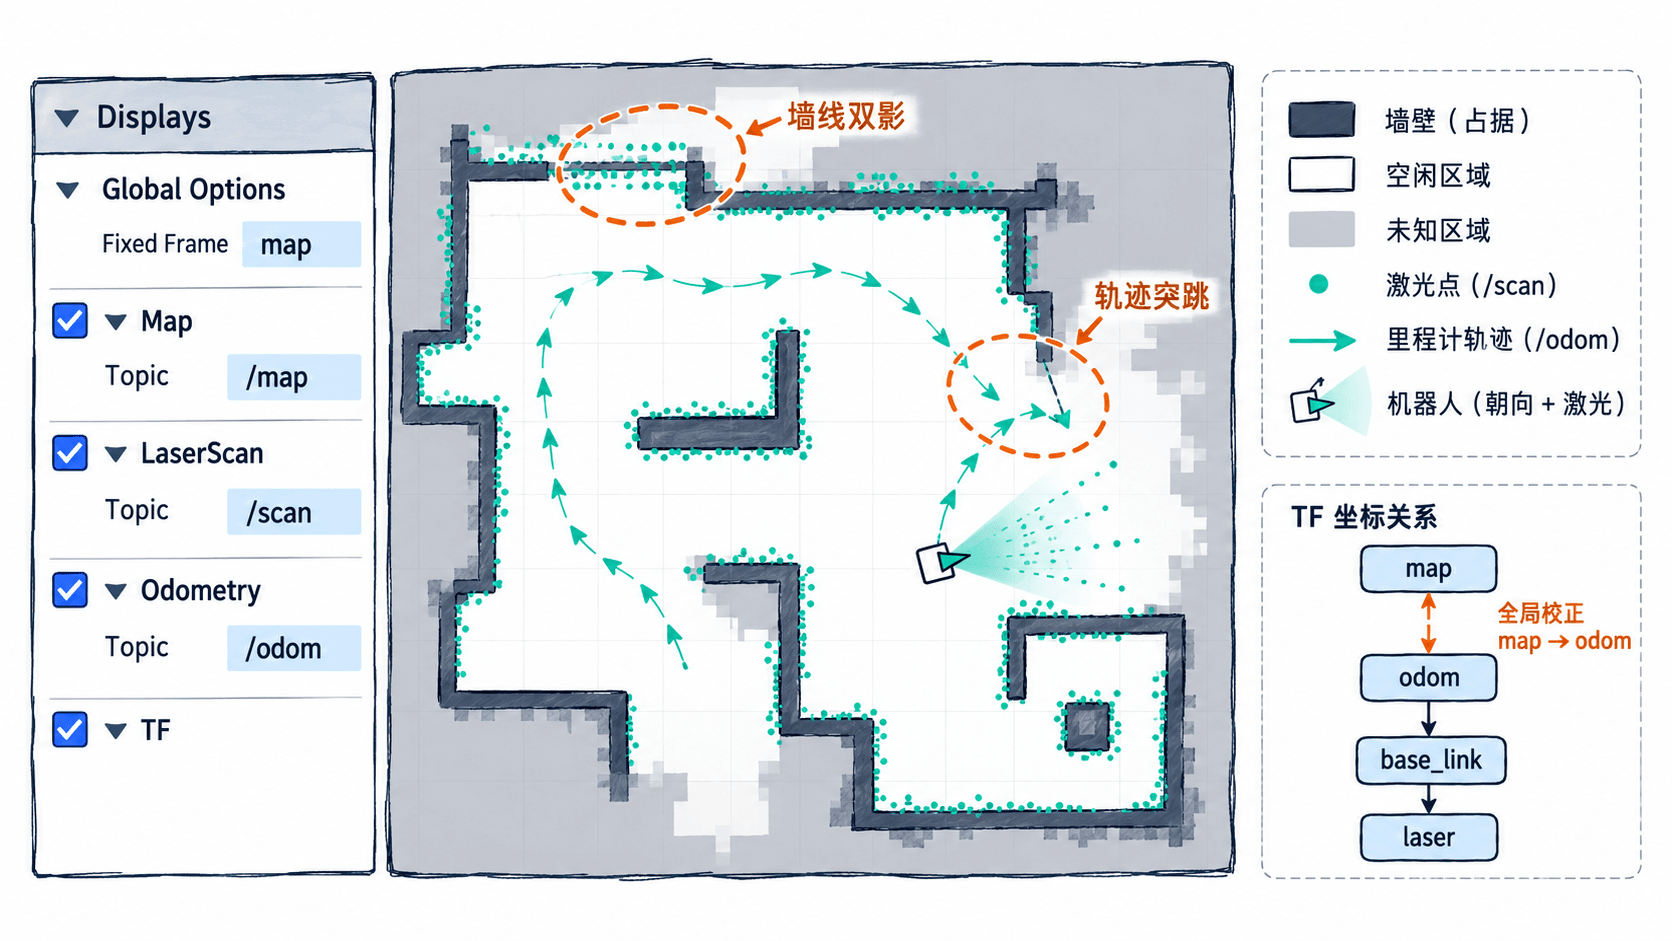
用闭环运动检查轨迹与墙线
在有人监护、无碰撞风险的平整区域,以约 0.2 m/s 的低速完成三个观察动作,所有判断均在 Fixed Frame = map 下进行。
- 静止 10 秒:激光点应在固定墙面附近稳定,不应整片持续漂移。少量测距噪声正常,规则墙体明显晃动则需检查时间戳与 TF。
- 直行约 2 米再原地转向 90°:机器人方向应与实际转动一致,扫描点在转向前后仍贴合墙面;
Odometry历史箭头应连续增加,不应突然跨越房间。 - 沿安全路线回到起点附近:检查同一堵墙有无相隔多个栅格的双线,以及前后经过的走廊是否重合。发生回环优化时,
map → odom可以调整;应以修正后地图与扫描的一致性判断结果,而不能把每次全局位姿修正都视为故障。
根据异常定位问题
| RViz 2 现象 | 优先检查 | 判断依据与处理 |
|---|---|---|
| 地图空白 | Map 的 Topic 与 Status |
确认 /map 有发布者;检查 QoS 的 Durability 是否与地图发布者兼容 |
| 激光有数据却不显示 | LaserScan 的 Status、消息时间戳与激光 TF |
补齐 base_link 到激光帧的变换;仿真时统一 use_sim_time |
| 转弯后墙壁成双线 | 激光外参、时间同步、轮速里程计 | 先排除传感器安装角度错误,再查转弯时的里程计误差 |
| 回到起点时轨迹跳变 | map → odom 与 odom → base_link |
前者在回环后修正可能正常;后者突然跳变则应排查底盘里程计 |
可另开终端检查全局校正变换:
ros2 run tf2_ros tf2_echo map odom预期结果:持续显示 map 相对 odom 的平移、旋转和时间信息;回环优化后数值可能更新,按 Ctrl+C 停止。若长期提示无法变换,检查 TF 是否连通及各节点是否使用同一时间源。再用 ros2 run tf2_ros tf2_echo odom base_link 观察局部里程计;正常行驶应连续变化,不应无故瞬移。
最终验收应同时满足:地图逐步扩展、实时激光能对上墙面、局部里程计运动连续、TF 链完整。只看 /map 有没有图像,不能证明建图质量合格。