
机器人 / 系统课时
地图出现双墙和错位应先检查什么
地图出现双墙和错位应先检查什么
同一面墙被绘成两条,或机器人绕行后墙角对不上时,不要立即修改扫描匹配阈值。先排除 RViz 2 的显示残影,再依次检查激光外参、TF 时间、里程计和回环约束。这样能找到最早发生偏差的环节,而不是反复重建地图碰运气。
学习目标
- 区分显示残影、固定偏移、运动拖尾和回环突跳。
- 使用 ROS 2 命令检查激光坐标、时间戳与里程计变换。
- 按固定路线复测,判断修复是否真正消除了重影。
先确认错误发生在哪一层
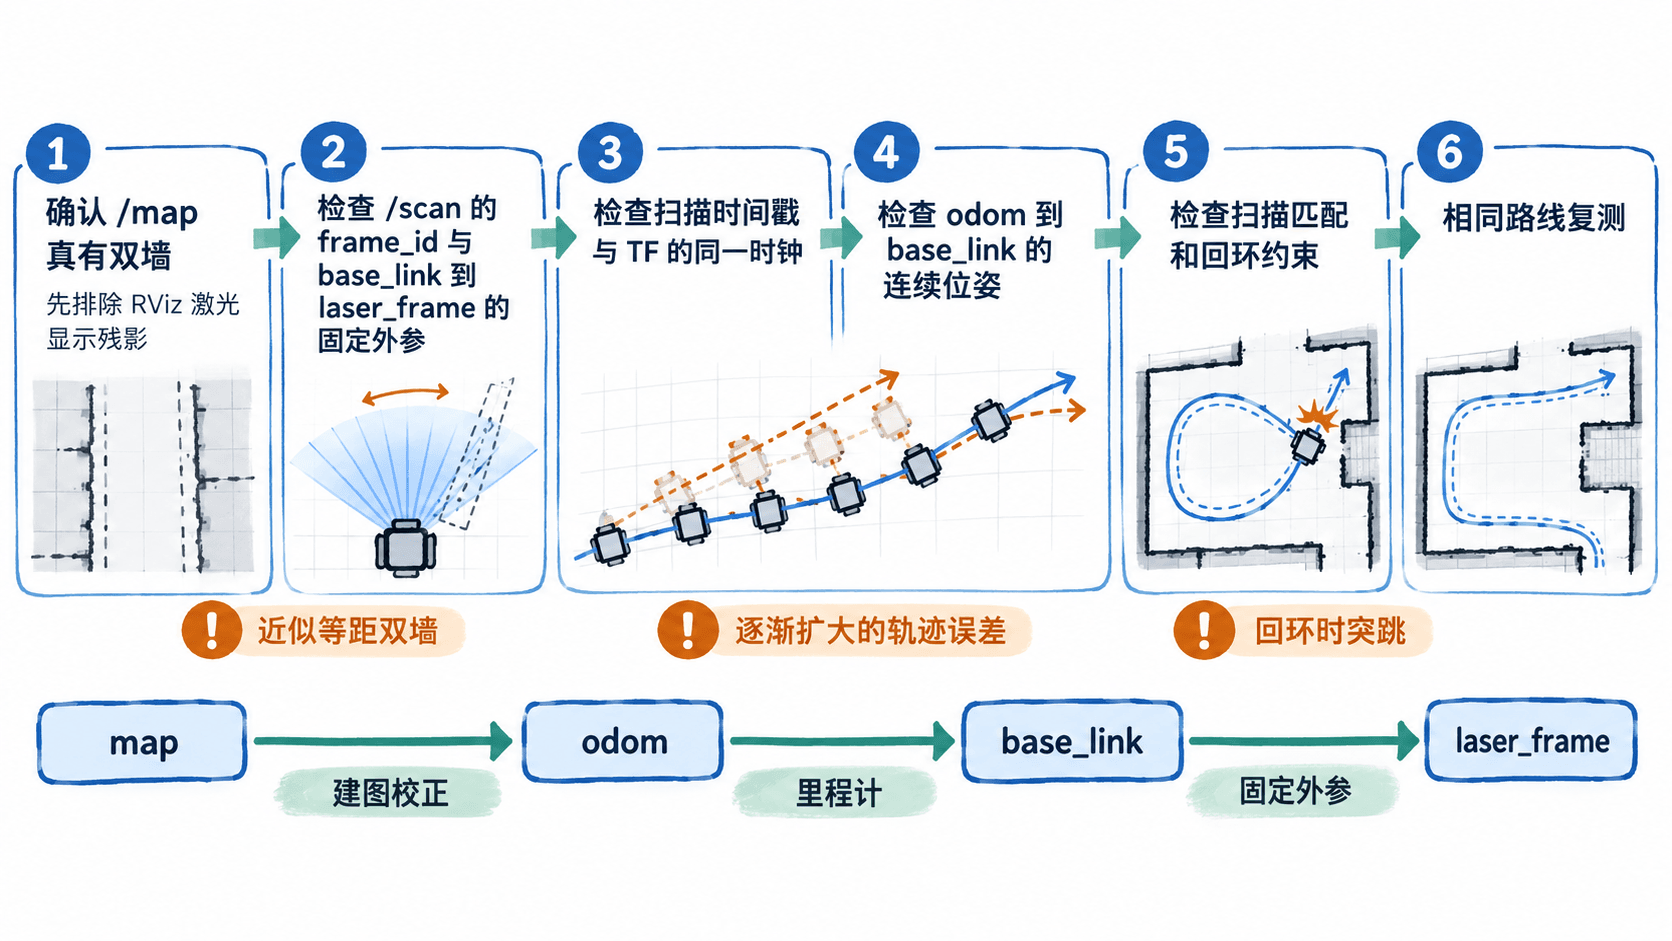
在 RViz 2 中把 Global Options > Fixed Frame 设为 map,分别添加 Map(话题 /map)和 LaserScan(话题 /scan);把 LaserScan > Decay Time 设为 0 秒。先关闭激光显示,仅看 /map 是否真的存在两条墙线,再打开激光观察扫描端点与地图墙面的重合程度。
| 观察到的现象 | 优先怀疑的环节 | 最先做的检查 |
|---|---|---|
只有激光叠影,/map 墙线正常 |
显示累积或激光投影 | 清零 Decay Time,核对 Fixed Frame |
| 不同朝向下墙线出现近似固定间距的重影 | 激光安装外参 | 测量雷达到车体中心的平移与朝向 |
| 运动时出现拖尾,停下后减轻 | 扫描时间戳与 TF 时序 | 对照 /scan 时间戳及 TF 延迟 |
| 长距离往返后错位逐渐增大 | 里程计累计误差、匹配退化 | 对照实测位移与 odom 位姿 |
| 回环前正常,回环瞬间地图拉扯 | 错误回环或图优化约束 | 检查回环发生位置与匹配证据 |
这些只是分诊线索,不是根因的唯一判据。尤其要确认重影保存在占据栅格中,而非 RViz 同时显示了不同时间的激光帧。
测量激光外参与 TF 链
先核对 LaserScan.header.frame_id 是否确实对应激光坐标系,如 laser_frame。常见 TF 链是 map → odom → base_link → laser_frame:建图节点提供 map → odom 的全局修正,里程计提供 odom → base_link,固定安装关系提供 base_link → laser_frame。有些机器人在中间使用 base_footprint,应以实际 TF 树为准。不要让 AMCL 和 SLAM 同时发布同一条 map → odom。
下面假设用卷尺测得激光原点在 base_link 前方 0.20 m,无横向偏移且安装方向一致。机器人保持静止,在终端执行:
ros2 run tf2_ros tf2_echo base_link laser_frame预期输出(仅摘录关键行,程序还会输出四元数和旋转矩阵):
At time <TIME>
- Translation: [0.200, 0.000, 0.000]
- Rotation: in RPY (degree) [0.000, -0.000, 0.000]
<TIME> 和实际数值会随设备变化;命令会持续输出,按 Ctrl+C 结束。若测量值为 0.20 m 而 TF 报 0.00 m,应修正 URDF 中激光关节的 origin 或对应静态变换发布器,不能靠改地图原点补偿。还要核对激光的朝前方向:偏航误差仅 3°,在 4 m 距离处就可能造成约 0.21 m 的横向偏差。
需要检查完整父子关系时,可运行 ros2 run tf2_tools view_frames 生成 TF 树 PDF,重点排除缺失边、同一子坐标系的多个发布者及异常动态外参。
对齐扫描时间与 TF 时序
激光的一帧数据必须使用采集时刻的位姿变换。先检查帧头,观察 stamp 是否与 TF 发布者处在同一时钟体系:
ros2 topic echo /scan --once --field header预期输出(示例字段值;时间与坐标系名以现场为准):
stamp:
  sec: <TIME>
  nanosec: <NANOSECONDS>
frame_id: laser_frame
真实机器人通常使用系统时钟;Gazebo 或带 --clock 的 rosbag2 回放要统一配置相关节点的 use_sim_time,并确认 /clock 正常发布。出现 extrapolation into the past/future、消息丢弃或 TF 无法在扫描时间戳查询时,先修复时间源与发布延迟,不要只增加 transform_timeout。
例如机器人以 0.4 m/s 行驶,激光时间与里程计相差 0.25 s,单纯平移就会引入约 0.10 m 的投影偏差;转弯时还会叠加角度误差。检查 /scan 频率是否接近设备标称值,并利用 tf2_monitor 检查动态变换延迟。静止正常、加速或转弯时墙线变宽,是优先查时序的强信号。
检查里程计是否连续可信
在平坦且有明确标尺的地面,先让机器人缓慢直行 1.0 m,再原地旋转 90°。观察 odom 坐标下车体位姿,确认平移方向、转角符号与实际运动一致:
ros2 run tf2_ros tf2_echo odom base_link预期输出(直行约 1.0 m 后的示例关键行,原点及方向以实车为准):
At time <TIME>
- Translation: [1.000, 0.000, 0.000]
- Rotation: in RPY (degree) [0.000, -0.000, 0.000]
如果实测直行 5.0 m,里程计却累计 5.6 m,位移尺度高出约 12%,应校准轮径、轮距和编码器换算,并检查是否存在轮胎打滑。若 odom → base_link 在无碰撞时突然跳变,还应检查定位融合节点是否重置里程计、或是否有两个节点争相发布同一 TF。
判断责任边界时同时观察两条变换:odom → base_link 应局部连续,map → odom 可因 SLAM 全局校正发生调整。如果前者连续而后者在错误回环后突跳,问题就不应先归因于轮速编码器。
最后检查扫描匹配和回环
只有外参、时钟与里程计都通过检查后,才看 slam_toolbox 的匹配设置。以下假设建图节点名为 /slam_toolbox:
ros2 param get /slam_toolbox use_scan_matching预期输出(扫描匹配已开启时):
Boolean value is: True如节点名不同,先用 ros2 node list 确认实际名称。扫描匹配开启不代表匹配必然正确:纯长直走廊缺少横向约束、玻璃反射、人员遮挡以及扫描稀疏,都可能让局部位姿偏移。可将排查速度暂降到直行 0.2 m/s、转向 0.3 rad/s,比较是否明显改善;若改善,应复核运动畸变、时序与有效扫描点数。
若问题只在回到旧位置的一瞬间出现,重点核对回环前后的地图、扫描几何一致性与优化后的位姿,不要盲目降低回环匹配阈值以求“更容易闭环”。minimum_travel_distance、minimum_travel_heading 等参数会改变扫描加入图的间隔,但无法修正错误的外参或时钟。
用同一条路线验证修复
保留一次问题复现时的 /scan、/tf、/tf_static、/odom 数据;仿真或回放还应保留所用 /clock。每次只改一个因素,再执行相同的三段测试:
- 静止
10 s:观察扫描端点是否稳定,不应出现持续漂移。 - 原地旋转一圈:检查同一面静态墙在各个朝向下是否重合。
- 沿
5 m路线走出并返回:检查起点附近的门框、墙角和闭环前后轨迹是否一致。
例如地图分辨率是 0.05 m/格,可以先设定静态墙复测偏差不超过 2 格(0.10 m)作为本次验收目标;真实阈值仍应按激光精度、场地和导航要求确定。若仍有重影,记录它首次出现的时间和动作,再回到对应层级定位。只有同一路线在修复前可复现、修复后不再出现,才能判断这次改动有效。