
机器人 / 系统课时
没有真实轨迹时怎样检查地图质量
没有真实轨迹时怎样检查地图质量
没有测量得到的真实轨迹,就不能用 ATE 或 RPE 证明 SLAM 的定位精度。但对 ROS 2 二维激光地图,仍能通过重复墙面、闭环接缝和静态结构的形状检查内部一致性,找出值得复查的建图故障,并明确这种检查无法回答什么。
学习目标
- 在 RViz 2 中把实时激光和占据栅格放到同一坐标系下比较。
- 用墙面重影、闭环错位和结构变形定位可疑区域。
- 区分可复现的内部不一致与需要真实测量才能判断的绝对误差。
保存可复查的地图证据
以 ROS 2 Jazzy、运行中的 slam_toolbox 和已安装的 nav2_map_server 为例,先确认 /map 和 /scan 存在,再保存当前占据栅格。保存前不要清空节点或重启建图,否则可能丢失用于比较的状态。
# 确认地图和激光话题的消息类型
ros2 topic type /map
ros2 topic type /scan
# 显式使用 PGM 格式保存当前地图
mkdir -p "$HOME/slam_quality"
ros2 run nav2_map_server map_saver_cli -t /map -f "$HOME/slam_quality/office" --fmt pgm
test -s "$HOME/slam_quality/office.yaml" && test -s "$HOME/slam_quality/office.pgm" && echo "地图文件已保存"
预期输出(省略 map_saver_cli 含时间戳的运行日志):
nav_msgs/msg/OccupancyGrid
sensor_msgs/msg/LaserScan
地图文件已保存
打开 office.yaml 记录 resolution 与 origin,不要只看放大后的像素图。假设分辨率是 0.05 m/格,两条墙迹相隔 3 格对应约 0.15 m。PGM/YAML 只保存融合后的栅格及元数据,不包含每次扫描的原始位姿;要比对两次经过同一地点的观测,还须保留 RViz 截图或 rosbag2 记录。
在 RViz 2 叠加墙面与激光
- 打开 RViz 2,把
Global Options → Fixed Frame设为map,避免误用会随机器人运动的base_link。 - 通过
Add → Map选择/map;再通过Add → LaserScan选择/scan。检查两项显示的Status,不能有 TF 缺失或时间戳变换错误。 - 选一面无遮挡的固定墙或一个清晰门框,沿同一走廊正向、反向各走一次,尽量保持相近速度。分别截取激光终点与已有墙线的叠加画面,并记录位置和经过次序。
- 在回到起点附近时另存闭环前、闭环后的地图画面;重点看旧区域是否出现新墙重影,或原有墙角是否被整体拉动。
比较时使用同一 map 坐标系、相同缩放倍率。玻璃反射、打开的门、人群以及临时货物应单独标记,不能把这些动态变化直接判为 SLAM 漂移。
用三类形状证据筛查
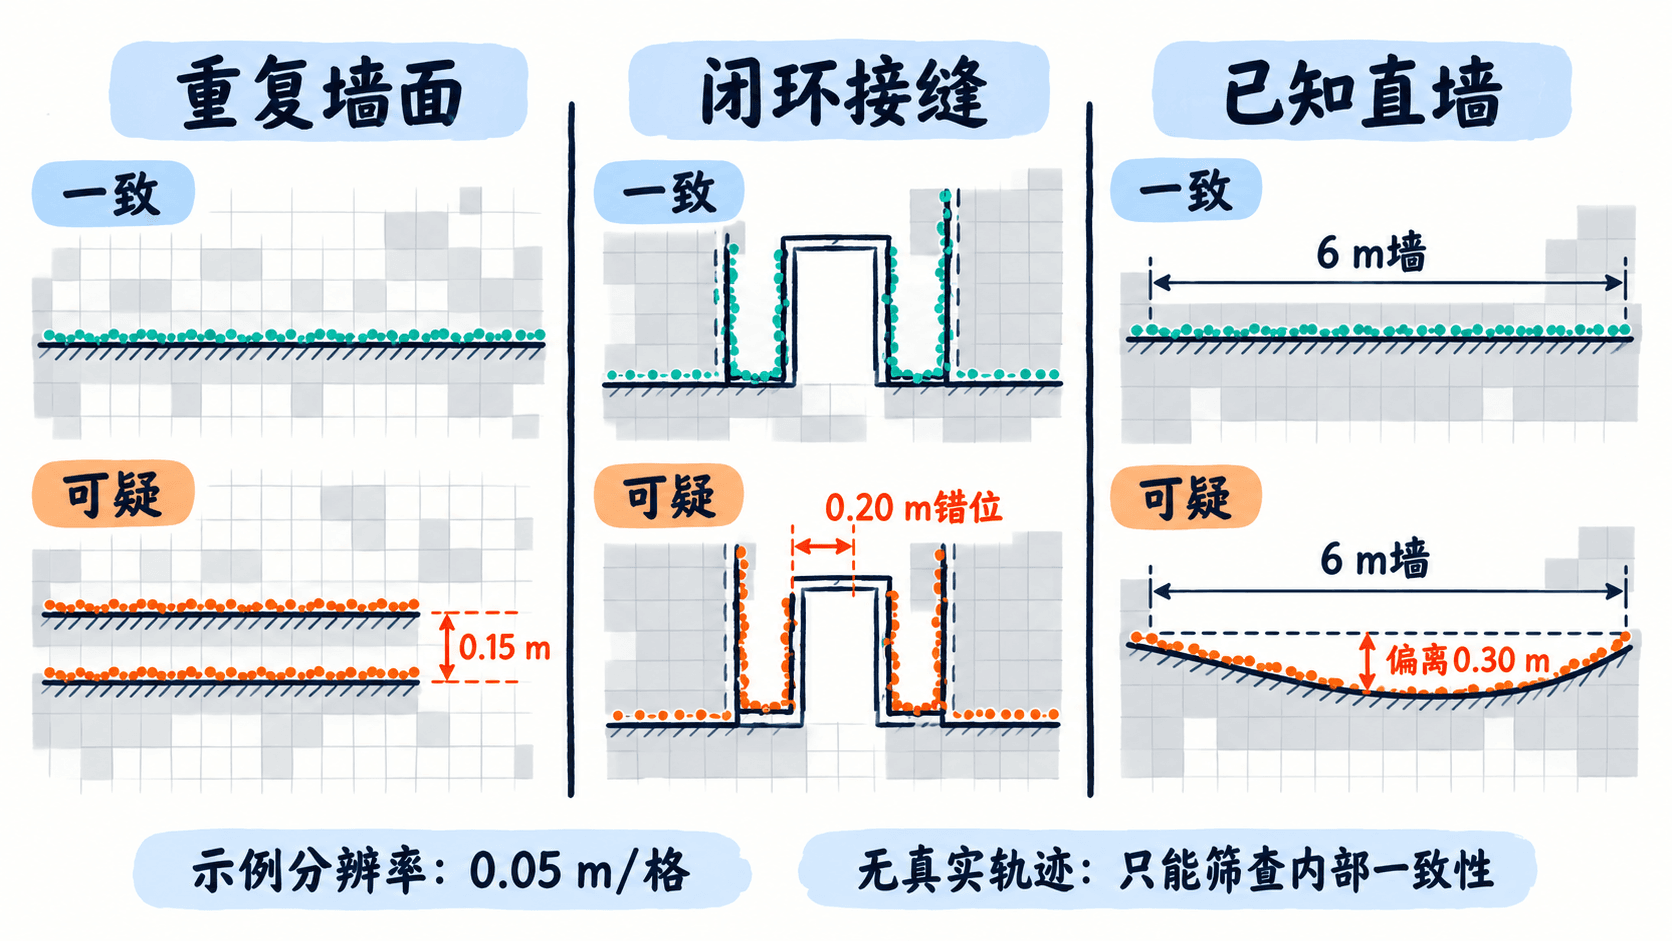
| 证据 | 观察方法 | 示范判读(0.05 m/格) |
|---|---|---|
| 墙面重合度 | 对比两次经过时,同一静态墙的激光终点与地图墙线 | 若形成间距 0.15 m 的双线,相当于 3 格,值得复查扫描匹配或 TF |
| 闭环区域一致性 | 对比重返起点前后的门框、转角及走廊接缝 | 旧墙与新墙错开 0.20 m,即 4 格;闭环可能未正确校正,或发生错误关联 |
| 静态结构变形 | 选择现场确认笔直的长墙、明确的直角和等宽通道 | 一段 6 m 直墙在地图中弯出 0.30 m,即 6 格,提示累计漂移或优化形变 |
这些数值是演示案例,不是通用合格阈值。墙体厚度、激光角分辨率、入射角、栅格分辨率都会改变重影的可见程度。单次噪点不要计入缺陷;同一区域反复出现的成片错位更有诊断价值。尤其要看回环修正前后:局部接缝变好,却让远处走廊折叠,仍属于可疑地图。
由异常分布追查原因
- **机器人静止时激光点仍在墙线上大幅漂移:**先检查
map到激光坐标系的 TF 是否连通、时间戳是否匹配,以及激光外参是否正确;此时不应先调回环参数。 - **每走一圈同一墙面就新增一层重影:**检查里程计累计误差、扫描匹配是否稳定以及是否缺少有效闭环约束;对比同一段路的多次截图,确认偏差是否随路程增加。
- **闭环触发后突然出现折叠或墙角移位:**回看回环前后的地图快照和扫描匹配结果,排查重复走廊被误认为同一地点、错误回环约束或图优化异常。
- **仅玻璃、门口或人流处出现虚墙:**选择空场重复采集。如果异常消失,优先按反射或动态障碍处理,不要直接归咎于轨迹漂移。
做出有边界的验收记录
实际项目可以先规定人工复查门槛:例如 0.05 m/格 的地图中,同一静态墙在两次回访中稳定相差 2 格(0.10 m)或以上,就记录为“待复核”,而不是直接判为“不合格”。每处异常至少重复走访两次,保存对应的地图版本、地图分辨率、截图、回环前后状态及原始数据片段;修复后用相同路线复测。
地图可用于导航前,至少应确认主要通道连续、闭环接缝没有明显断裂、已知静态墙没有重复重影,并把仍无法解释的异常位置列为现场复核项。