
机器人 / 系统课时
TF 树如何连接 map 和 base_link
TF 树如何连接 map 和 base_link
激光雷达的扫描点要落到同一张地图上,ROS 2 就必须知道测量时刻传感器、底盘与地图之间的相对位姿。这篇课时解释 map、odom、base_link 和传感器坐标系怎样组成一条 TF 链,并教你验证是否连通。
学习目标
- 说清四类坐标系的参考对象及漂移特性。
- 读懂
map → odom → base_link → laser_frame的变换来源。 - 用 ROS 2 工具确认变换可查询,并定位常见断链原因。
四类坐标系各自负责什么
移动机器人通常按 REP 105 的语义组织坐标系:
| 坐标系 | 相对谁固定 | 主要用途 |
|---|---|---|
map |
地图环境 | 表示全局位姿;定位修正时机器人在此坐标系下的位姿可能跳变 |
odom |
局部里程计参考 | 短时间连续、平滑;积分误差会逐渐累积 |
base_link |
机器人刚体 | 表示底盘位置与朝向,安装原点按机器人模型定义 |
laser_frame |
激光雷达本体 | 记录激光测量方向及相对底盘的安装偏移 |
约定通常为右手系:x 向前、y 向左、z 向上,平移用米、旋转用弧度。laser_frame 是示例名称,实际应与 /scan 消息的 header.frame_id 完全一致;相机、IMU 可分别使用自己的坐标系。
为什么要经过 odom 而不是直接相连
TF2 将坐标系连接成树,每个子坐标系只能有一个父坐标系。二维 SLAM 的典型主链及发布者如下:
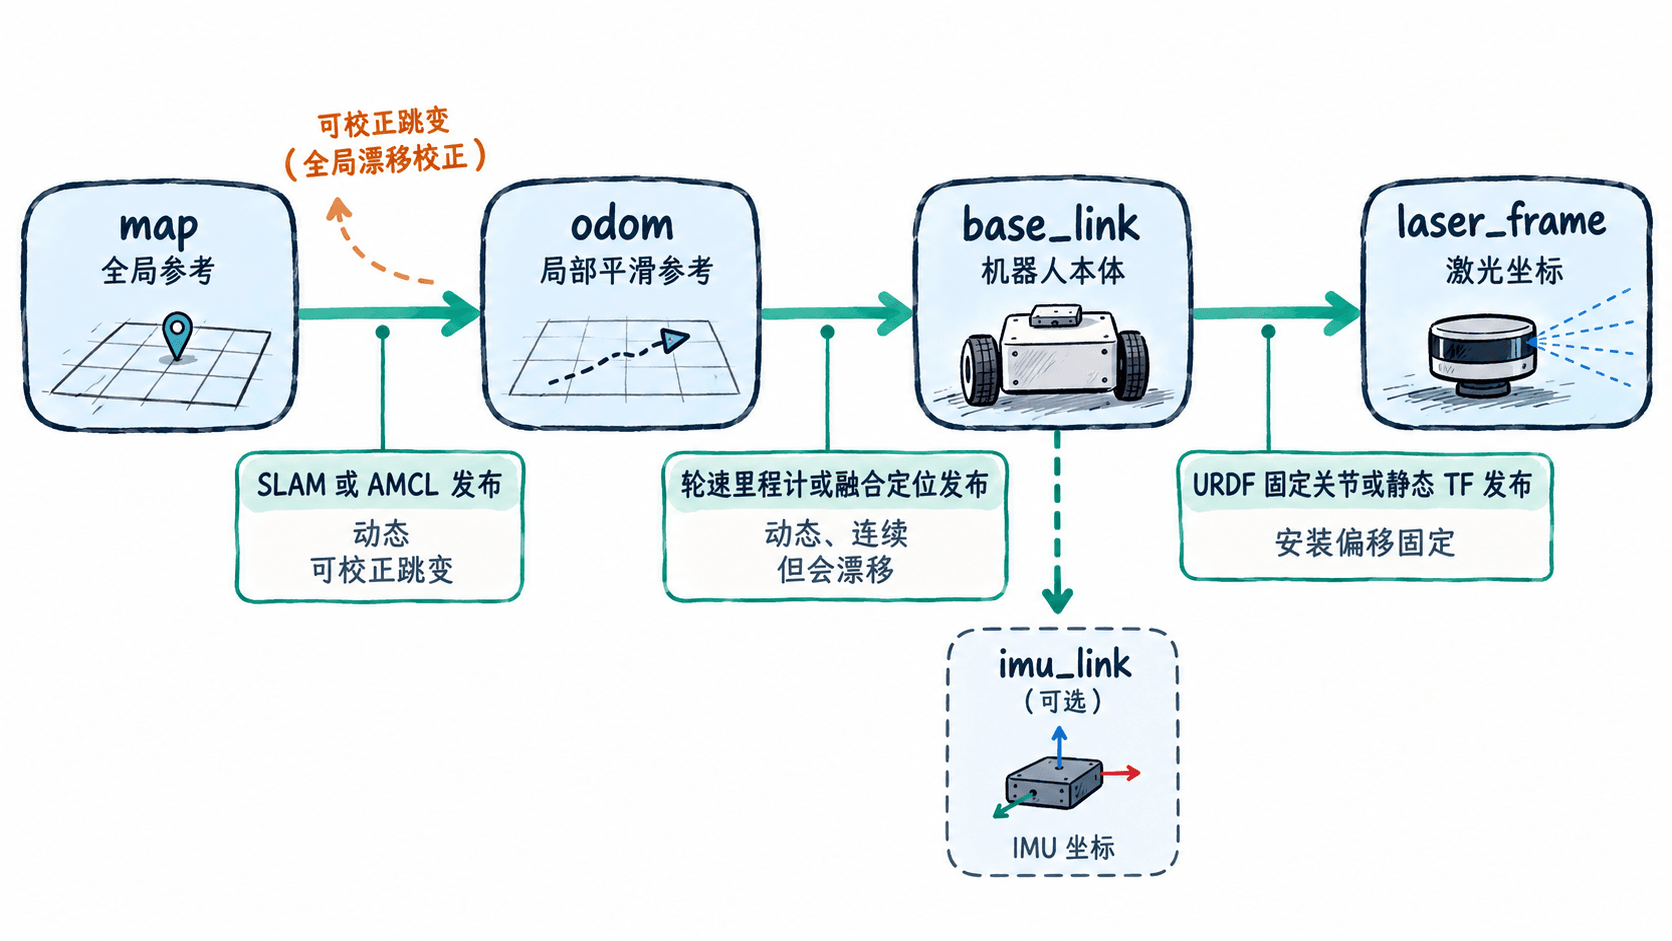
其中 odom → base_link 由轮速里程计、视觉里程计或局部融合器持续更新,让局部控制使用平滑位姿;map → odom 由 SLAM 或定位节点发布,用于补偿里程计漂移;base_link → laser_frame 通常是 URDF 固定关节通过 robot_state_publisher 发布的静态关系。
把 map、odom、base_link 简写为 M、O、B,机器人在地图中的位姿由变换复合得到:
例如忽略旋转时,底盘在 odom 中的 x 为 2.40 m,map → odom 的 x 为 -0.30 m,那么在 map 中底盘的 x 为 2.10 m。回环检测修正位置时,map → odom 可以跳变,而 odom → base_link 仍保持连续。有旋转时必须复合旋转和平移,不能直接将各段的 x、y 相加。
在 ROS 2 中检查整条链
以下以 ROS 2 Jazzy、已启动的 SLAM、里程计和机器人模型发布节点为例。在已加载 ROS 环境的终端执行:
# 查询 base_link 在 map 坐标系下的实时位姿
ros2 run tf2_ros tf2_echo map base_link预期输出(节选;<TIME> 和各分量是运行时数值占位符):
At time <TIME>
- Translation: [<X>, <Y>, <Z>]
- Rotation: in Quaternion [<QX>, <QY>, <QZ>, <QW>]
若变换链完整,命令会持续输出平移与旋转;机器人移动时通常会发生变化。再执行 ros2 run tf2_tools view_frames,预期结果是在当前目录生成 TF 树 PDF(具体文件名随版本可能带时间戳)。检查 map、odom、base_link 与 laser_frame 是否在同一棵树中;带有 base_footprint 的机器人也可能采用 odom → base_footprint → base_link。
断链、跳变与时间错误怎么排查
- 查询提示坐标系不存在:先检查 SLAM 或定位节点是否在发布
map → odom,以及里程计节点是否真的发布odom → base_link;只有/odom消息不代表 TF 已自动生成。 - 地图可见但激光数据报变换错误:核对
/scan的header.frame_id,再检查 URDF 固定关节或静态 TF 是否连接到了base_link。不要让两个节点同时发布同一条变换。 - 出现
Extrapolation或时间戳相关错误:检查消息时间戳与/tf数据时间,仿真中统一设置use_sim_time并确认/clock正常发布。 - 回环后
map中位姿跳一下:这可能是正常的全局校正;若odom下也突然跳变,优先检查里程计重置和发布源冲突。
验证成功的标准是:map 能持续查询到 base_link,传感器帧能通过底盘接到地图,且局部 odom 位姿保持连续。不应为了消除缺失变换的报错而在真实 SLAM 系统中额外发布恒定的 map → odom。