
机器人 / 系统课时
用 rosbag2 回放机器人传感器数据
用 rosbag2 回放机器人传感器数据
把一段机器人运行记录变成能反复使用的 ROS 2 话题输入,无须每次启动底盘和激光雷达。你将核对录制文件中的消息类型、数量和时间跨度,再按固定速率回放,并验证传感器与时钟数据确实到达离线建图节点。
学习目标
- 用
ros2 bag info判定录制文件包含哪些建图输入。 - 区分录制时间、消息时间戳与回放时钟。
- 回放数据并验证
/scan、TF 和/clock的可用性。
确认环境与录制目录
以下命令以 Ubuntu 24.04、ROS 2 Jazzy、Bash 为例;Humble 等发行版的安装路径和选项可能不同,先用 ros2 bag play --help 核对。准备一份已经录好的 rosbag2 数据:通常是包含 metadata.yaml 和 .mcap 或 .db3 文件的目录。<PATH> 应替换为该目录的真实路径,而不是其父目录。
source /opt/ros/jazzy/setup.bash
BAG_DIR='<PATH>'  # 改成包含 metadata.yaml 的 bag 目录
if test -f "$BAG_DIR/metadata.yaml"; then
  ros2 bag info "$BAG_DIR"
else
  printf '%s\n' '缺少 metadata.yaml,请检查 bag 目录'
fi
预期结果:路径正确时,终端列出 Files、Storage id、Duration、Start、End、Messages 和 Topic information;具体文件名、时间与消息数依录制内容而定。若只显示“缺少 metadata.yaml”,先核对目录。Storage id 常见为 mcap 或 sqlite3,不要把扩展名误认为话题类型。
从主题清单判断能否建图
Topic information 的每行包含主题名、消息类型、数量与序列化格式。针对常见的二维激光 SLAM,优先核对这些主题;实际名称可能带机器人命名空间,必须按记录中的名称配置订阅端。
| 主题 | 常见消息类型 | 检查重点 |
|---|---|---|
/scan |
sensor_msgs/msg/LaserScan |
是否存在且有持续的扫描消息 |
/tf |
tf2_msgs/msg/TFMessage |
是否包含 odom 到 base_link 等动态变换 |
/tf_static |
tf2_msgs/msg/TFMessage |
是否包含底盘到激光雷达的静态变换 |
/odom |
nav_msgs/msg/Odometry |
可辅助核对里程计;存在此话题不等于已有对应 TF |
例如录制跨度为 60 秒、/scan 有 1200 条,整体粗略均值为 20 Hz;但停录空窗和丢帧可能被平均掩盖,不能据此判断扫描连续。Start、End 和 Duration 描述 bag 的记录时间范围,LaserScan.header.stamp 则是发布者填入的采样时间,两者可能不同。若缺少关键 TF,即使能看到 /scan,建图也可能因坐标变换查找失败而停止。
以回放时钟重新发布数据
rosbag2 播放器按照保存的时间信息调度消息,再把它们重新发布到 ROS 2 话题;它不重新测量环境,也不会把 header.stamp 自动改成当前系统时间。建图端若使用录制时的消息时间戳,应把 use_sim_time 设为 true,并由播放器提供 /clock。这一数据和时钟的双路径关系如下。
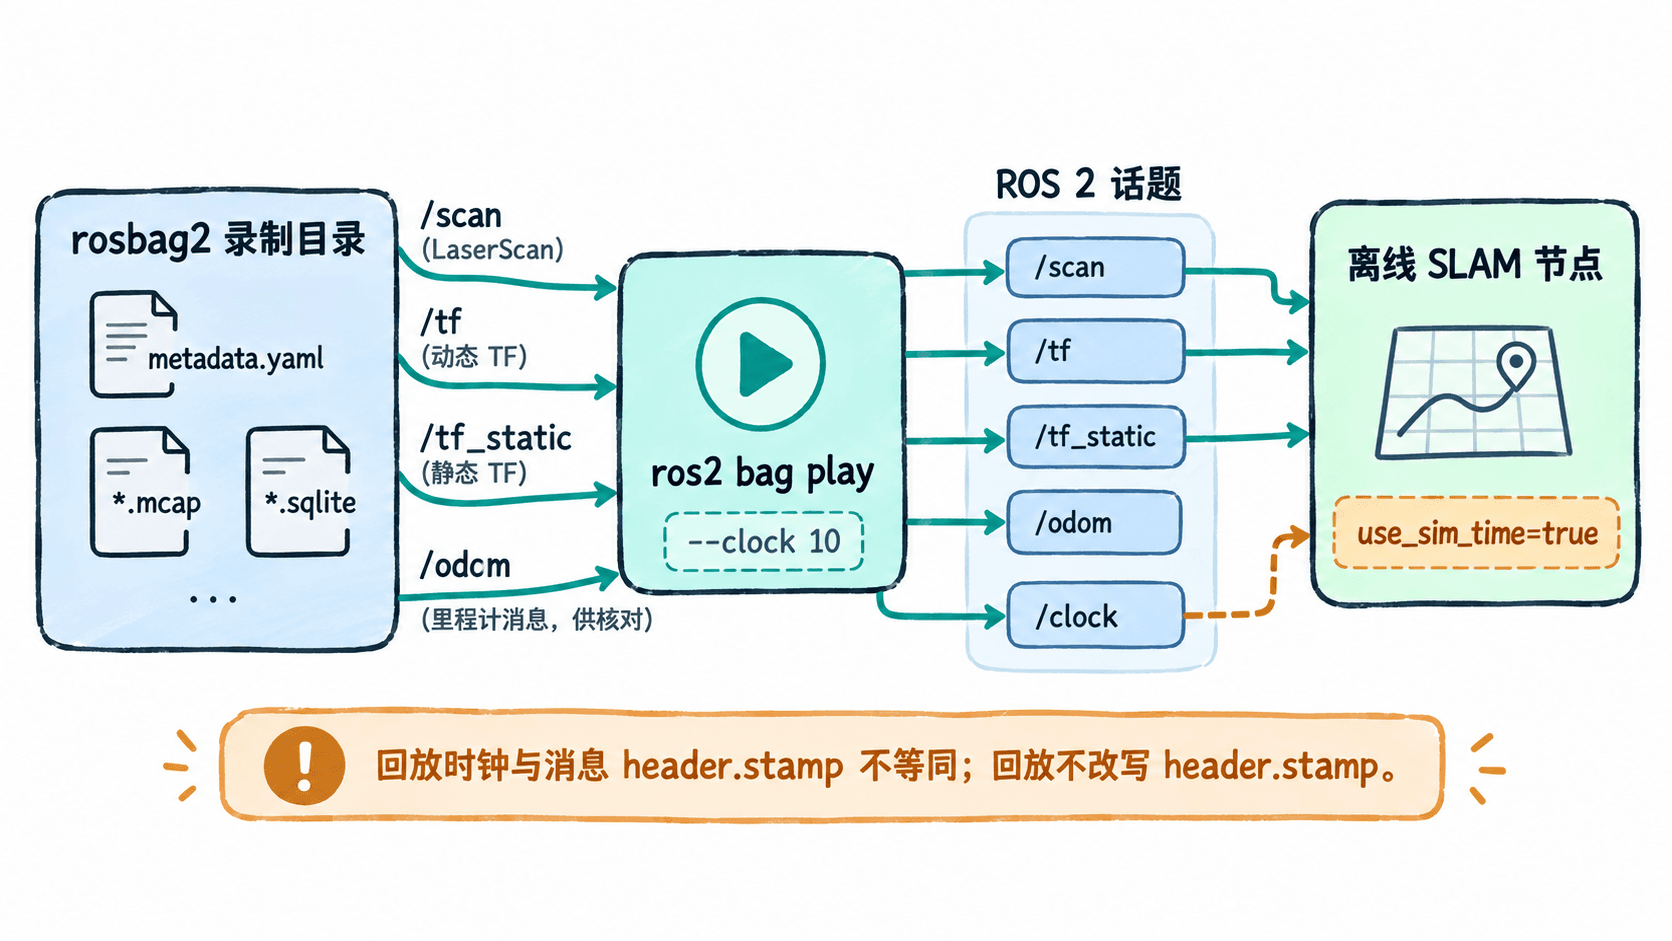
先停止真实传感器驱动,避免它与回放端同时向 /scan 发布;启动需要订阅的建图或观察节点,再在另一个终端执行:
source /opt/ros/jazzy/setup.bash
BAG_DIR='<PATH>'  # 与前面检查过的目录保持一致
ros2 bag play "$BAG_DIR" --clock 10 -r 1.0
预期结果:播放器以 1 倍录制速度向原有话题名发布消息,同时以约 10 Hz 发布 /clock,终端显示播放状态或进度;播放至末尾后结束。-r 0.5 可用于半速排错,但不同速率可能影响实时处理结果。若 bag 本身录有 /clock,要核对时钟来源,避免两个时钟发布者相互干扰。
观察消息是否真的到达
在独立终端分别启动下列检查,再从播放终端开始回放;若录制只有几秒,每换一个检查项就重新播放一次。首先读取一帧激光数据:
source /opt/ros/jazzy/setup.bash
ros2 topic echo /scan --once
预期结果:终端输出一条 LaserScan 消息,包含 header.stamp、angle_min、angle_increment 和 ranges 等字段;具体数组长度与距离值取决于雷达。若回放数据中的主题不是 /scan,应替换成 ros2 bag info 显示的名称。
随后在单独终端持续统计频率:
source /opt/ros/jazzy/setup.bash
ros2 topic hz /scan
预期结果:持续收到消息后出现 average rate,正常 1 倍回放时接近采集频率;统计需经过多条消息,按 Ctrl+C 退出。再确认时钟:
source /opt/ros/jazzy/setup.bash
ros2 topic echo /clock --once
预期结果:出现 clock 下的 sec、nanosec 时间字段,数值随录制时间而异。若建图端使用模拟时间,还应确认其 use_sim_time=true,而不仅是 /clock 话题存在。
排除常见的回放失败
- 能打开 bag,却缺少
/scan: 检查Topic information,确认原始主题是否如/robot/scan;必要时修改 SLAM 的扫描主题配置,而非凭空创建同名空话题。 - 回放在动,建图节点不更新: 检查
use_sim_time、/clock和消息header.stamp;若 TF 缺失或帧名不一致,恢复记录中的/tf、/tf_static并核对frame_id,单独的/odom消息不能替代 TF。 - 话题存在但订阅端收不到: 使用
ros2 topic info /scan -v查看发布者与订阅者 QoS,尤其是可靠性与持久性是否兼容;短 bag 要先启动订阅者再播放。
固定同一份 bag、主题映射、ROS 2 发行版、时钟模式和回放倍率后,就有了可重复的离线输入。它保证输入来源可复用,但建图算法若存在异步处理、随机因素或时序敏感行为,地图结果未必逐位相同。