
机器人 / 系统课时
长走廊和对称环境为何容易定位失败
长走廊和对称环境为何容易定位失败
机器人在长直走廊里可能持续前进,估计轨迹却逐渐缩短;经过外观相同的门洞后,地图还可能突然折叠。这里用二维激光扫描解释几何退化与错误数据关联的区别,并给出 ROS 2 排查和对照验证方法。
学习目标
- 解释平行墙为何难以约束沿走廊方向的位移。
- 根据轨迹和地图特征,区分缓慢漂移与错误匹配。
- 用 ROS 2 检查输入数据,并通过固定数据对照定位原因。
平行墙为何使纵向位移退化
假设一条走廊宽 3 m,两侧墙分别位于 m 和 m,机器人沿 轴行驶。激光主要打到两面笔直的墙,测得的侧向距离和墙线方向可以约束横向位置与航向,却几乎不能说明机器人在 方向走了多远。
例如机器人实际前进 10 m,里程计只累计了 9.2 m。在看不到走廊尽头、拐角或其他独特几何特征时,沿墙移动仍可得到近似相同的扫描匹配残差,因此这 0.8 m 的纵向误差很难仅靠二维激光修正。
这种情况叫几何退化:不是没有激光数据,而是观测缺乏某个方向的独立约束。表现通常是直线路段误差逐步累积,进入拐角后才出现明显修正。匹配分数高也不能单独证明纵向位置正确。
重复结构为何造成错误关联
另一种失败发生在相似门洞或对称岔口处。假设走廊每隔 4 m 有一组尺寸相同的门框,机器人位于 m 与 m 时可能得到很相似的扫描。若扫描匹配或回环检索把两个位置当成同一地点,就会产生错误的相对位姿约束。
错误回环边进入位姿图优化后,可能将原本相隔 4 m 的走廊段拉近,出现墙体重影、地图局部压缩或机器人在地图坐标下突然跳位。这与几何退化造成的连续纵向漂移不同,但两者可以同时出现。
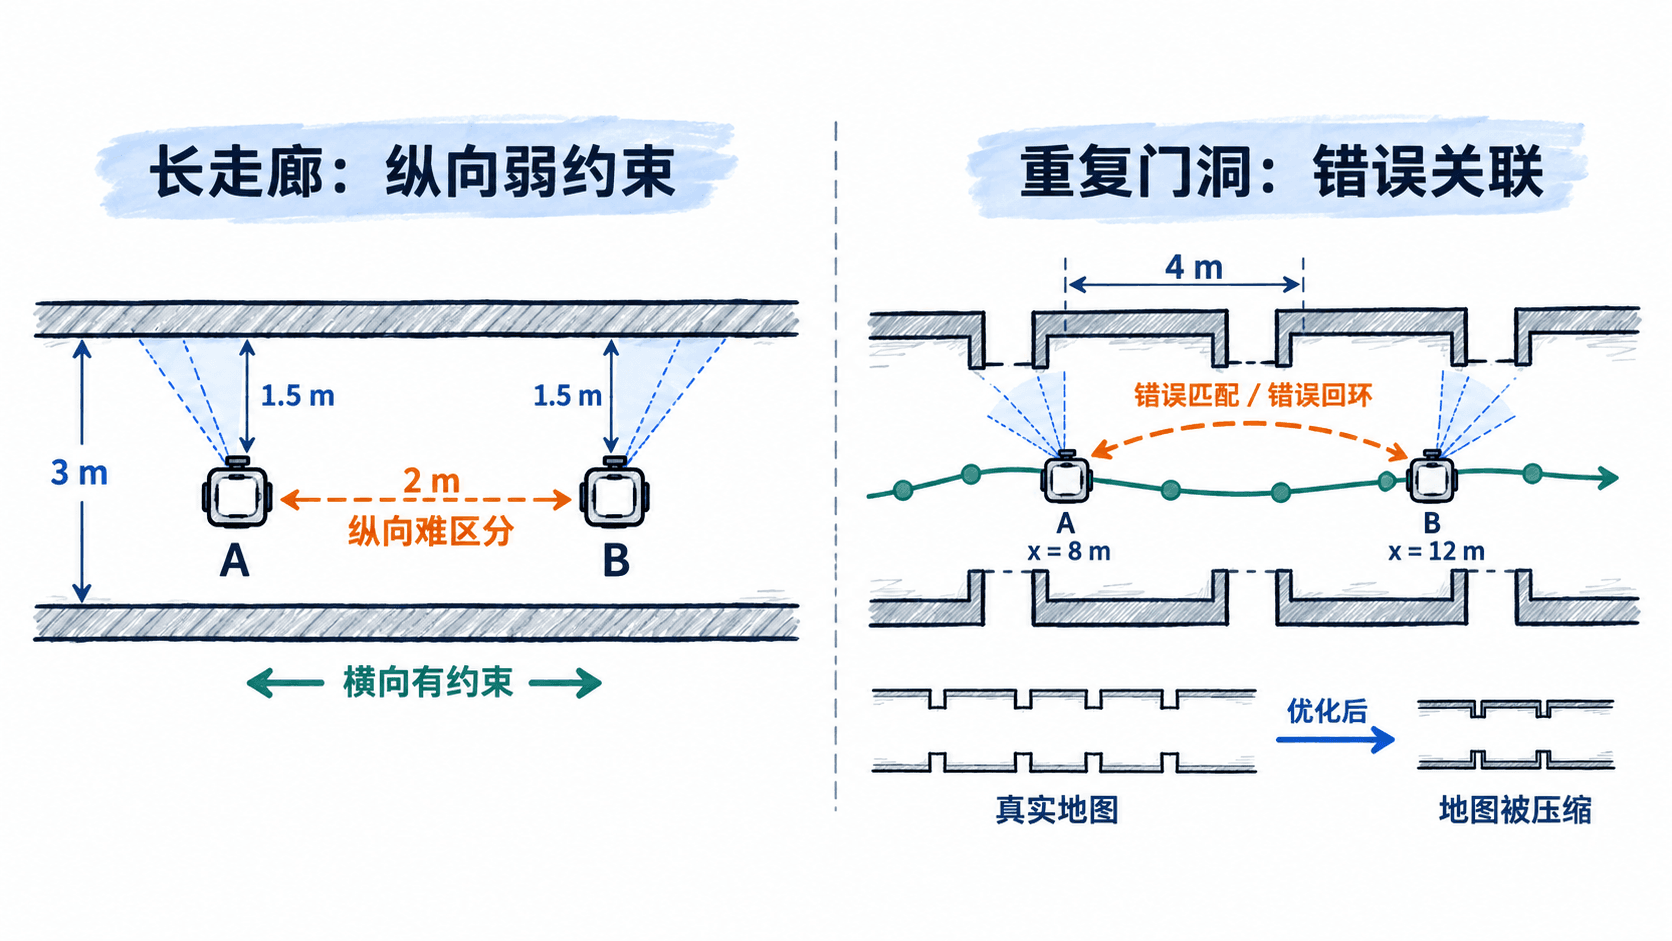
判断时先看误差形态:沿直线缓慢偏离优先怀疑纵向不可观测和里程计累计误差;经过重复门洞或回环后突然改变轨迹,应重点检查错误关联。不过地图坐标下的跳变也可能来自正常的全局校正,不能仅凭一次跳变就判定回环错误。
先排除激光与坐标链问题
在 ROS 2 Jazzy、slam_toolbox 已运行、激光话题为 /scan 的条件下,先读取一帧激光消息的头部。下面命令需要在能访问同一 ROS_DOMAIN_ID 的终端运行。
source /opt/ros/jazzy/setup.bash
# 确认扫描帧名和时间戳,再核对 TF
ros2 topic echo /scan --once --field header预期输出示例(<TIME> 为实际时间数值,帧名可能不是 laser):
stamp:
  sec: <TIME>
  nanosec: <TIME>
frame_id: laser
随后运行 ros2 topic hz /scan,若设备设为 10 Hz,应看到平均频率接近 10 Hz;按 Ctrl+C 结束。再运行 ros2 run tf2_ros tf2_echo odom base_link,确认车轮运动时平移连续变化;将 base_link 换成实际配置的底盘坐标系。用 ros2 run tf2_ros tf2_echo base_link laser 检查底盘到激光的外参,其中 laser 应替换成刚读出的 frame_id。
在 RViz 2 中将 Fixed Frame 设为 map,同时启用 Map、LaserScan 和 TF 显示。若激光点云始终不能贴合附近真实墙体,或 TF 报缺失、时间戳明显错乱,应先修复传感器时间、外参及 odom → base_link → 激光帧 的连通性,而不是调整回环阈值。
用固定数据区分局部漂移和假回环
录制一次包含 /scan、/tf、/tf_static、/odom 的原始数据,尽量在 SLAM 停用时录制,避免回放已发布的 map → odom 与新运行的 SLAM 发生 TF 冲突。离线回放时统一使用仿真时钟,确保回放端发布 /clock 且建图节点设置 use_sim_time: true。两次测试保持相同的初始位姿、里程计和其他参数,只改变回环开关。
在现有 slam_toolbox 参数文件的 ros__parameters 下修改以下设置,属于片段示例,其他配置(坐标系、扫描话题等)保持原样;每次修改后重启建图并从头回放:
do_loop_closing: false此项禁用回环检测,不会关闭局部扫描匹配。如果关闭回环后仍在直走廊内逐渐沿前进方向漂移,优先改善里程计或增加可见的墙端、拐角等几何约束。如果只在启用回环时出现地图折叠,则检查错误的回环候选、空间搜索范围以及 loop_match_minimum_response_coarse、loop_match_minimum_response_fine 等阈值;阈值不能脱离数据盲目调高。
一个可复核的现场验收办法是用卷尺标记走廊内两个相距 10 m 的点,往返各行驶一次,记录轨迹估计的两点间距、返程终点偏差以及是否出现墙体重影。比如项目将距离误差限值定为 0.3 m,就应分别验证两次运行,而不是只观察地图是否看起来平直。
修复时优先保证轮速里程计标定、激光安装外参和时间一致;有条件可增加 IMU 或能识别不同位置的固定结构特征。单纯提高激光点数或减小栅格分辨率,并不能补出平行墙所缺失的纵向观测。