
机器人 / 系统课时
ATE 和 RPE 分别衡量哪种轨迹误差
ATE 和 RPE 分别衡量哪种轨迹误差
两条轨迹看起来贴近,不代表 SLAM 的局部运动估计准确;短时间走得准,也不代表整张地图没有累计漂移。ATE 衡量估计轨迹相对真值的全局偏差,RPE 衡量指定间隔内的相对运动偏差。读完可以动手计算两者,并用指标组合定位常见建图问题。
学习目标
- 区分 ATE 与 RPE 的比较对象和诊断用途。
- 掌握时间配对、轨迹对齐及平移误差 RMSE 的计算。
- 根据 RPE 间隔和误差变化判断局部失准或累计漂移。
两项指标究竟在比较什么
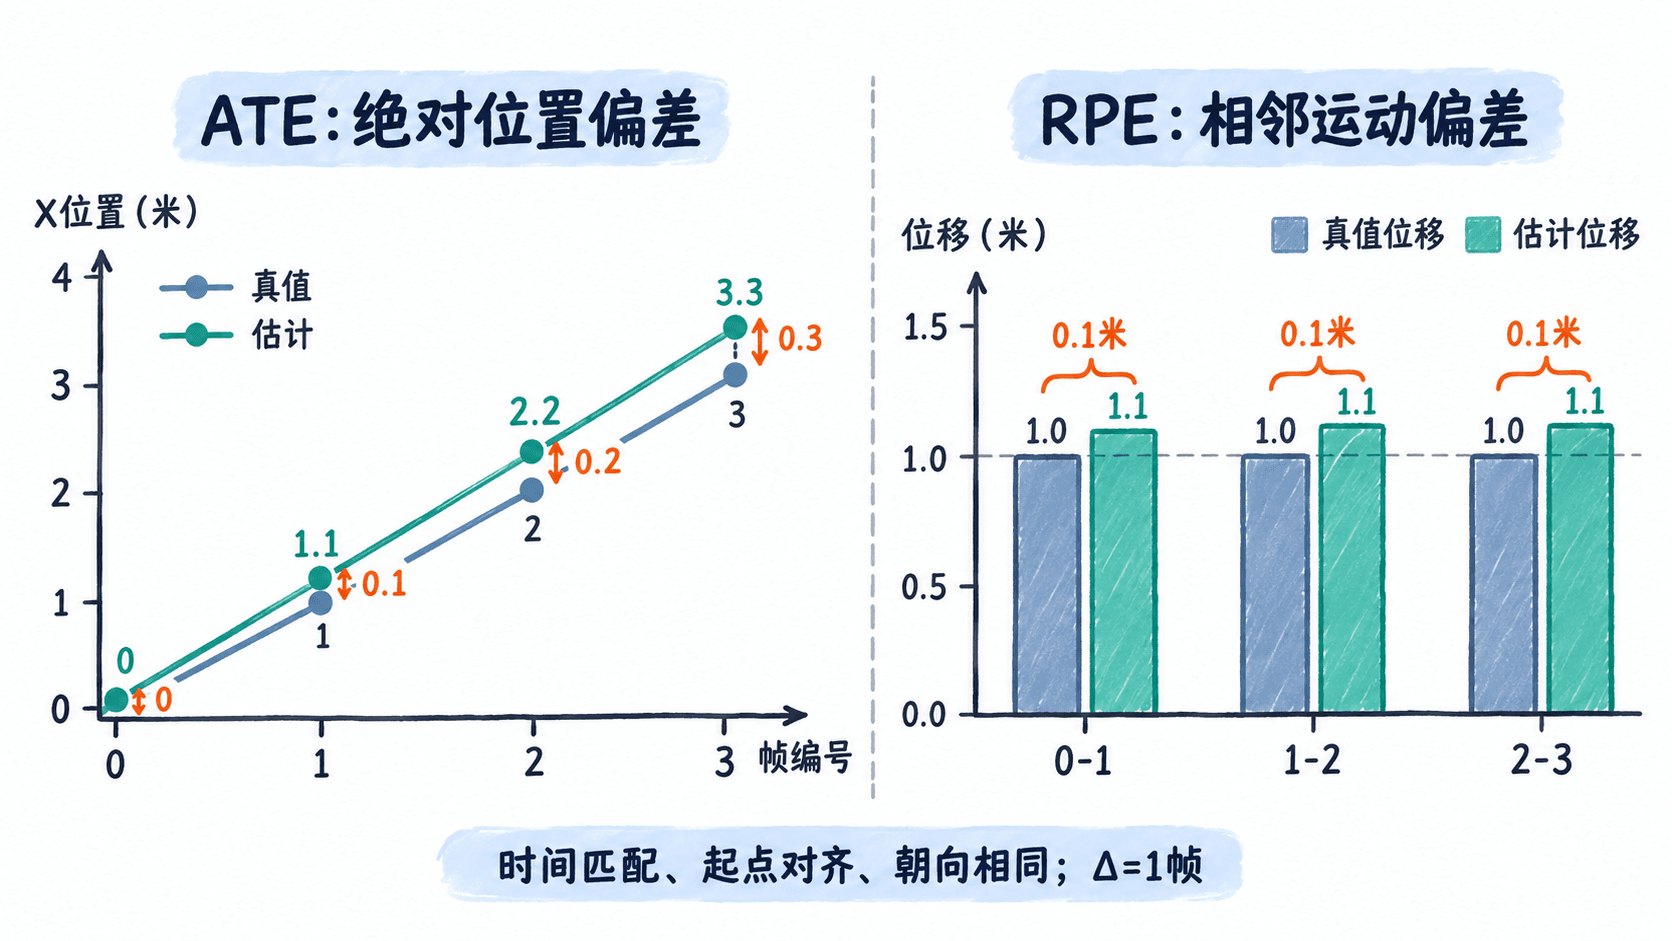
ATE(Absolute Trajectory Error,实践中也称平移 APE)逐帧比较估计位置与真值位置,适合检查全局轨迹一致性。若各帧平移误差是 0、0.1、0.2、0.3 m,ATE 的 RMSE 为 0.187 m,而不是算术平均的 0.150 m。
RPE(Relative Pose Error)先在各条轨迹内计算从第 帧到第 帧的相对位姿,再比较两次相对运动;它可以分别统计平移误差(米)和旋转误差(度)。相对位姿写作 ,其中 包含位置和朝向。
| 维度 | ATE | RPE |
|---|---|---|
| 比较对象 | 同时刻的绝对位姿 | 间隔 内的相对运动 |
| 主要用途 | 全局形状、漂移和定位偏差 | 局部运动精度、随路程增长的漂移 |
| 重要前提 | 时间匹配,并统一全局坐标系 | 时间匹配,并指定间隔及单位 |
常用的汇总量是 。同时查看中位数和最大值,可以区分持续误差与少数跟踪失败峰值。
计算前先统一基准
- 比较同一个刚体原点:例如真值和 SLAM 估计都取机器人
base_link的位姿,不能把真值base_link与估计laser原点直接相减。 - 时间配对:给真值和估计寻找同一时间戳附近的位姿。若两者均为 10 Hz,可从最大配对偏差 0.02 s 开始检查;超出容差的样本剔除,必要时插值。
- 处理固定坐标差异:不同世界坐标系的轨迹,计算 ATE 前可做一次整段 SE(3) 刚体对齐(旋转、平移),但不能逐帧单独对齐。RPE 可抵消固定的全局刚体坐标变换,仍要求尺度和时间一致。
- 声明 RPE 间隔:10 Hz 数据的 帧仅覆盖约 0.1 s; 帧约为 1 s。也可按 5 m 路程选取位姿对,跨算法比较时必须固定规则。
用四帧轨迹亲自计算
以下是每秒一帧的二维示例。两条轨迹起点、坐标轴及朝向均相同,真值每秒前进 1 m,估计每秒前进 1.1 m。运行环境为 Python 3.9+,无需额外依赖。
from math import sqrt

# 对应帧已按时间匹配;本例所有朝向都是 0 度
ref = [(0.0, 0.0), (1.0, 0.0), (2.0, 0.0), (3.0, 0.0)]
est = [(0.0, 0.0), (1.1, 0.0), (2.2, 0.0), (3.3, 0.0)]

def distance(a, b):
    return sqrt(sum((x - y) ** 2 for x, y in zip(a, b)))

def rmse(values):
    return sqrt(sum(v * v for v in values) / len(values))

# ATE 比较同一帧位置,RPE 比较相邻帧位移
ate = [distance(a, b) for a, b in zip(ref, est)]
rpe = []
for i in range(len(ref) - 1):
    true_step = tuple(ref[i + 1][k] - ref[i][k] for k in (0, 1))
    est_step = tuple(est[i + 1][k] - est[i][k] for k in (0, 1))
    rpe.append(distance(true_step, est_step))

print(f"ATE RMSE = {rmse(ate):.3f} m")
print(f"RPE RMSE (delta=1 frame) = {rmse(rpe):.3f} m")
预期输出:
ATE RMSE = 0.187 m
RPE RMSE (delta=1 frame) = 0.100 m
ATE 逐帧误差为 0、0.1、0.2、0.3 m,说明偏离参考位置的距离不断累积;RPE 三段误差均为 0.1 m,说明每一步都有相同的位移偏差。此示例只计算朝向为零时的二维平移误差;真实转弯轨迹须用 SE(3) 相对变换计算 RPE,不能只相减世界坐标位移。
用误差组合判断故障
| 观测现象 | 优先检查 |
|---|---|
| ATE 整体偏大,但短间隔 RPE 小 | 起点与坐标系配准是否错误;ATE 是恒定偏移,还是随行进距离增加 |
| ATE 随路程增长,短间隔 RPE 仅略大 | 小幅里程计或扫描匹配偏差的累积;把 RPE 间隔增至 5 m 复查 |
| ATE 较小,但短间隔 RPE 峰值大 | 局部位姿跳动、激光匹配退化或时间戳错配;检查峰值对应的扫描帧 |
实际评测可以用 evo_ape 与 evo_rpe,但需记录是否对齐、是否校正尺度、配对帧数、RPE 的 和单位。两个 RMSE 不能直接比大小:它们衡量的对象与采样窗口不同。没有独立参考真值时,可以检查轨迹连续性和回环闭合,但不能把这些替代检查称为真实的 ATE 或 RPE。