
机器人 / 系统课时
如何在已有地图上切换到定位模式
如何在已有地图上切换到定位模式
已经完成二维激光建图后,可以让 slam_toolbox 读取保存的位姿图,只更新机器人在旧地图中的位置,而不继续扩展地图。本篇用 ROS 2 启动定位节点,检查位姿输出,并在 RViz 2 中测试人工重定位。
学习目标
- 区分可用于定位的序列化位姿图与普通栅格地图文件。
- 用
localization_launch.py加载已有地图并验证坐标变换。 - 使用 RViz 2 的
2D Pose Estimate修正定位初值。
切换前确认地图和传感器
先停止正在运行的建图节点;如果 AMCL 正在发布 map 到 odom 的变换,也要停止它,避免两个定位器争用同一条 TF。保留激光、里程计和机器人静态 TF 发布器。
定位模式需要建图阶段调用 /slam_toolbox/serialize_map 保存的位姿图文件对,例如 office.posegraph 与 office.data。仅有 office.yaml 和 office.pgm 不够;后两者是供栅格地图使用的文件。
假设已经把位姿图保存在当前用户的 ~/maps/office 前缀下,检查文件和传感器:
# 确认序列化文件完整,并检查激光消息的坐标系
ls -lh "$HOME/maps/office.posegraph" "$HOME/maps/office.data"
ros2 topic echo --once /scan --field header.frame_id
预期结果:两份文件都存在且不是空文件;第二条命令能输出激光坐标系名称(名称取决于机器人)。如果没有位姿图,需要先在建图模式运行 serialize_map,不能用栅格图冒充。
配置并启动定位节点
创建 ~/slam_localization.yaml。以下采用 ROS 2 Humble/Jazzy 的 slam_toolbox 参数名;根据自己的 TF 树调整 base_frame,并将 map_file_name 换成真实绝对路径前缀,不附带 .posegraph 后缀。
slam_toolbox:
  ros__parameters:
    mode: localization
    solver_plugin: solver_plugins::CeresSolver
    odom_frame: odom
    map_frame: map
    base_frame: base_link
    scan_topic: /scan
    # 填写序列化位姿图的路径前缀,不是栅格地图 YAML
    map_file_name: /home/robot/maps/office
    # 初始位姿应接近真实位置,角度单位为弧度
    map_start_pose: [1.2, 0.8, 0.0]
    scan_buffer_size: 3
    # 降低运动触发门槛,便于短距离定位实验
    minimum_travel_distance: 0.1
    minimum_travel_heading: 0.1
    transform_publish_period: 0.02
    map_update_interval: 5.0
其中 map_start_pose 表示机器人在 map 坐标系中的初始估计 [x 米, y 米, 偏航角弧度],这里的 [1.2, 0.8, 0.0] 只是示例,不能不加确认就套用。scan_buffer_size: 3 保留少量近期扫描,过期扫描会移除,原始地图不随行驶持续增长。
在真实机器人环境中启动;若回放带 /clock 的仿真或 rosbag,应改用 use_sim_time:=true,并确保参与的节点时间源一致。
ros2 launch slam_toolbox localization_launch.py slam_params_file:="$HOME/slam_localization.yaml" use_sim_time:=false预期结果:slam_toolbox 生命周期节点进入活动状态,成功读取指定的序列化位姿图,并在收到有效扫描后开始定位。slam_params_file 是该启动文件的参数名;切换模式应启动定位专用节点,不是只给正在运行的建图节点修改 mode。
定位时哪些数据发生变化
定位节点将当前 /scan 与已保存的局部扫描约束匹配,结合 odom 到 base_link 的连续里程计变换计算位姿,并发布 map 到 odom 的校正变换以及 /pose。map 提供全局参考,odom 保持短时间连续性,二者不可互换。
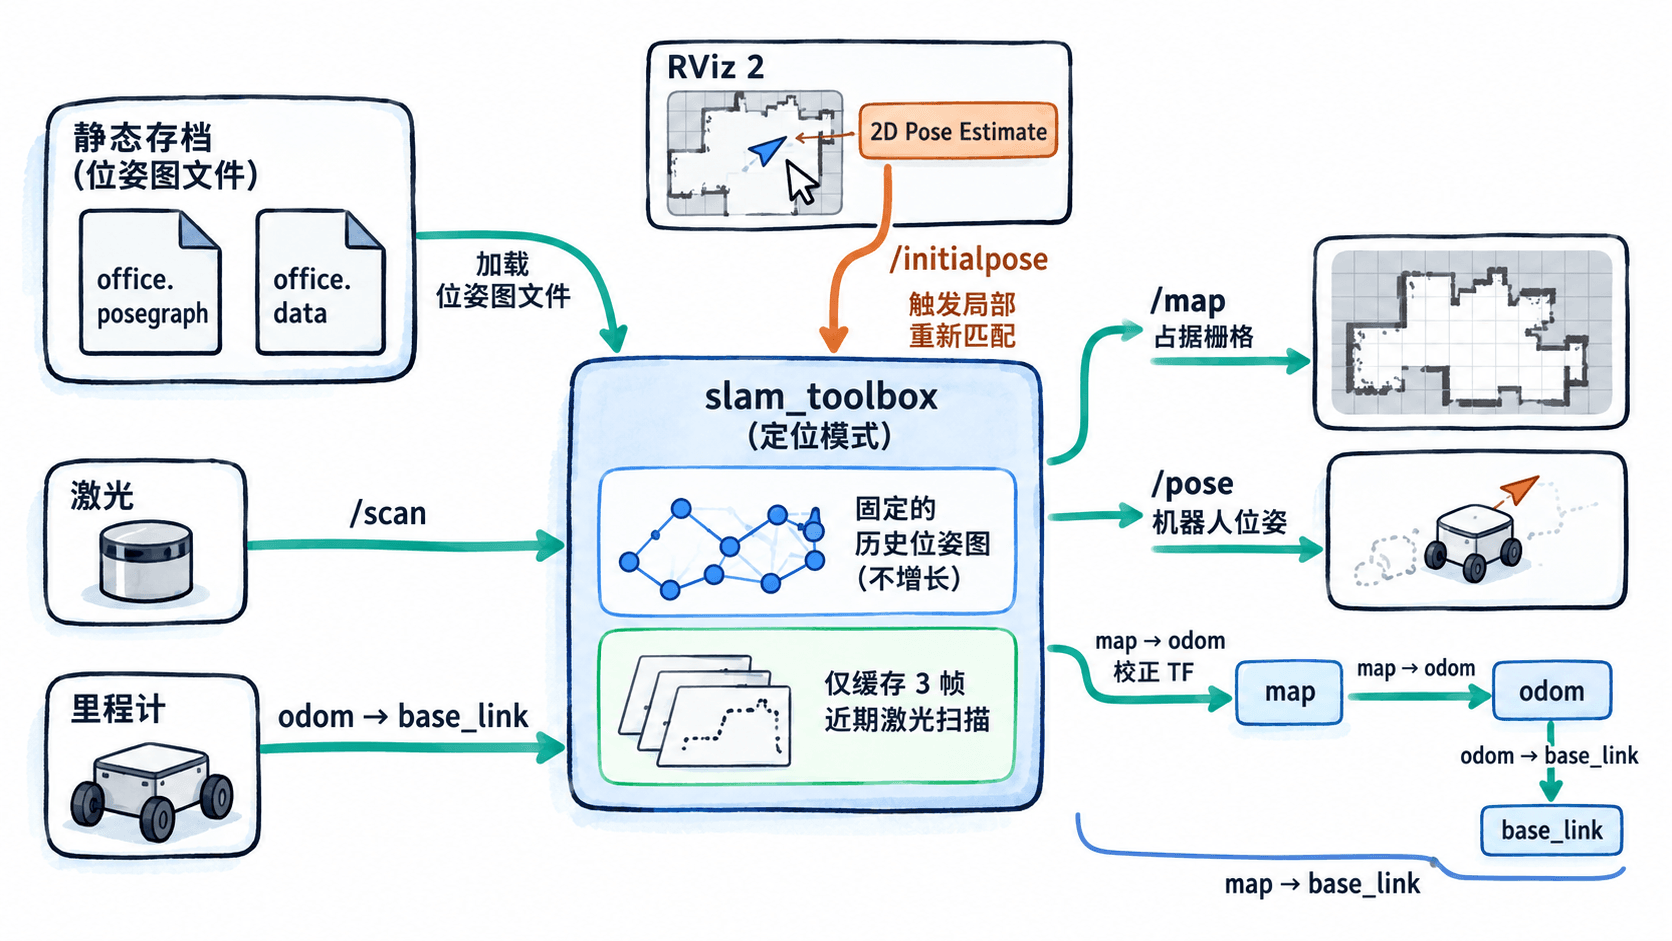
这里的重定位需要接近实际位置的初始估计:点击 2D Pose Estimate 会给出新的位置与朝向,并触发附近扫描匹配,并不保证在未知起点自动完成全地图搜索。
在 RViz 2 中验证与重定位
先在另一个终端检查节点状态:
ros2 lifecycle get /slam_toolbox预期输出:
active [3]然后检查位姿与坐标变换:
ros2 topic echo --once /pose --field pose.pose.position
ros2 run tf2_ros tf2_echo map base_link
预期结果:第一条返回当前位置的 x、y、z 数值;第二条持续显示可用的平移和旋转,实际数值因机器人位置而异。静止与移动时应结合地图上的相对位置判断,而非要求某个固定坐标。
在 RViz 2 中将 Global Options → Fixed Frame 设为 map,添加 Map(话题 /map)、LaserScan(话题 /scan)和 TF 显示。让机器人缓慢前进约 0.5 米并转动,查看激光端点是否仍贴合旧地图的墙体。
然后点击工具栏的 2D Pose Estimate,在地图上机器人真实位置附近按朝向拖出箭头。等待后续扫描更新,确认机器人模型或 TF 位置回到正确走廊,且没有生成新的房间轮廓。
常见失败的检查顺序
- 地图为空或启动报反序列化错误:先核对
map_file_name的文件前缀、.posegraph和.data是否配对,以及保存与加载版本是否兼容;不要传入.yaml。 - 没有
/pose或map → odom:先确认/scan持续发布,再检查odom → base_link → laser的 TF 连通性、消息时间戳以及use_sim_time设置。 - 地图显示但激光长期错位:核对
map_start_pose、激光外参和地图方向;在真实位置附近重新执行2D Pose Estimate,不要靠反复修改地图原点碰运气。 - TF 报多个发布者或位置跳变:检查是否同时启动 AMCL 和 slam_toolbox 定位节点,确保
map → odom只有一个权威发布者。
验收以旧地图保持稳定、/pose 随机器人运动合理更新、人工指定近似位姿后扫描重新与墙体对齐为准。官方参数与模式行为可对照 slam_toolbox 说明。