
机器人 / 系统课时
地图分辨率如何影响精度和内存
地图分辨率如何影响精度和内存
同一块 20 m × 16 m 的场地,用 10 cm、5 cm 或 2 cm 的方格建图,会得到不同的障碍轮廓、地图容量与更新开销。下面通过可复算的数字、激光雷达采样间距和机器人尺寸,选择一个可用的分辨率,并检查 ROS 2 实际发布的地图。
学习目标
- 理解分辨率与可表达的障碍细节之间的关系。
- 算出不同分辨率下的栅格数量、原始数据量和更新工作量。
- 根据机器人、雷达及运行预算设定并验证建图分辨率。
一个栅格代表多大的空间
ROS 2 的 nav_msgs/msg/OccupancyGrid 使用 info.resolution 表示每格边长,单位是 m/格。分辨率为 0.05 时,每个方格覆盖 5 cm × 5 cm;这里的“精度”是地图的空间离散尺度,不等于机器人定位精度,也不等于雷达测距误差。
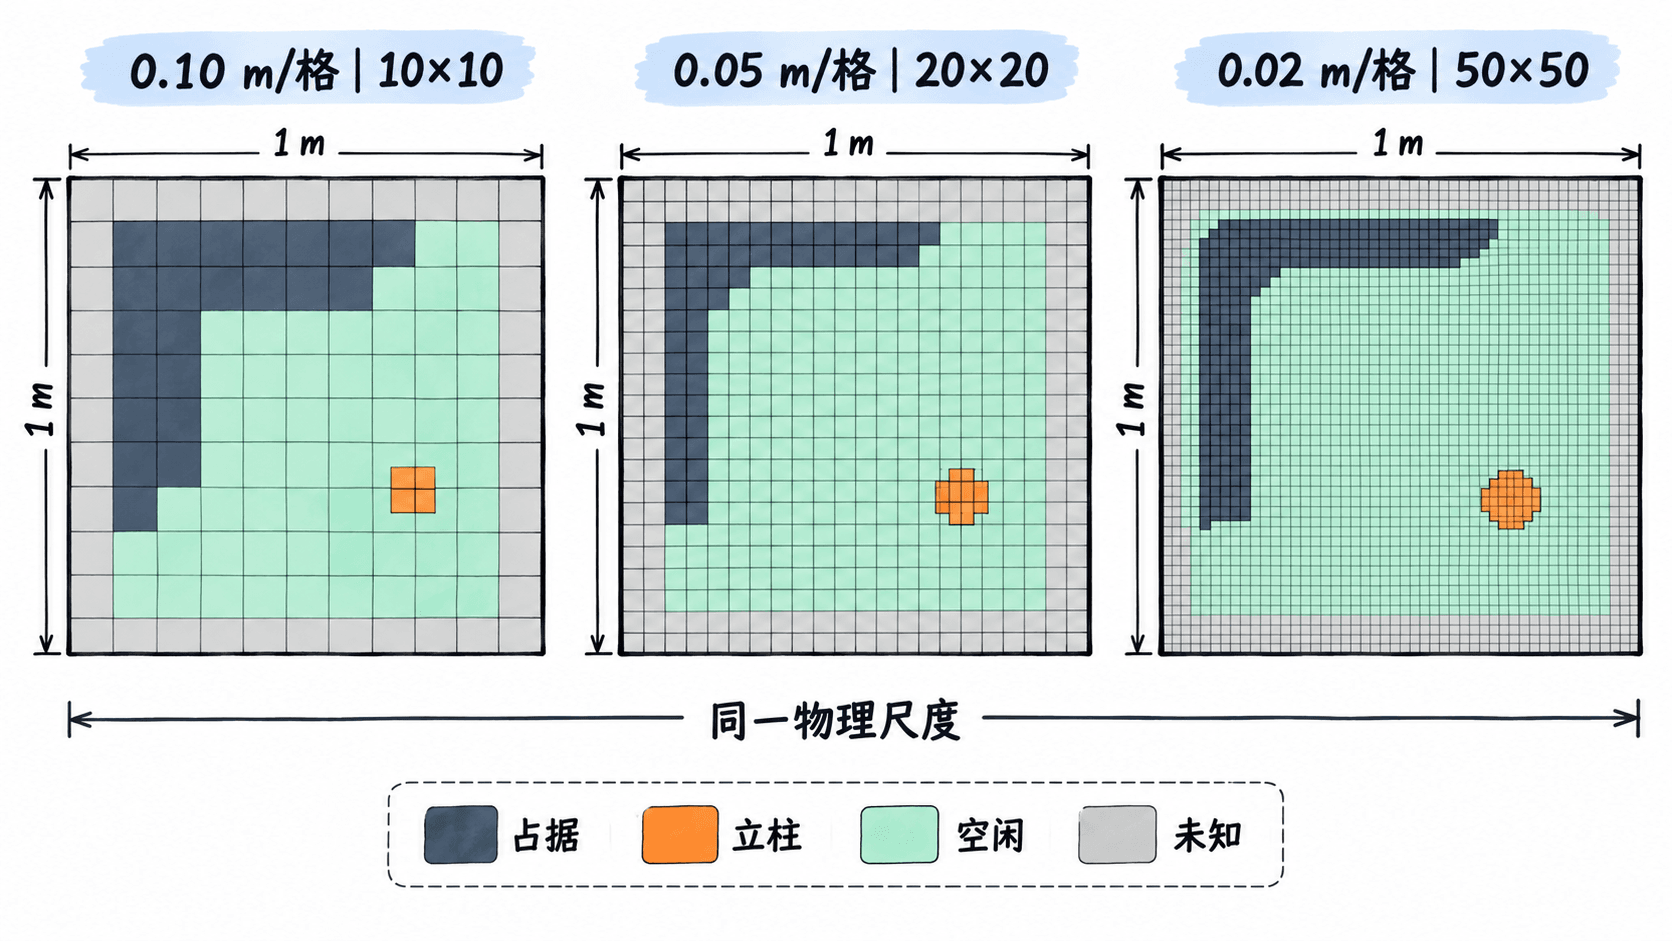
看同一个 1 m × 1 m 的局部区域:0.10、0.05、0.02 m/格分别对应 10 × 10、20 × 20、50 × 50 个格子。一根直径 12 cm 的立柱,横向大约跨越 1.2、2.4、6 格。粗网格可能把立柱和相邻墙边合成大块;细网格能表达更细的形状,但能否观测到立柱仍由激光束是否命中决定。
相同面积需要多少存储
对于长、宽固定的矩形地图,分别用物理长度除以栅格分辨率,向上取整得到宽度与高度的格数,两者相乘就是总格数。OccupancyGrid.data 的单元类型为 int8,因此原始数据数组按每格 1 字节估算。
| 分辨率 | 20 m × 16 m 的格数 | 总格数 | data 原始容量 |
|---|---|---|---|
| 0.10 m/格 | 200 × 160 | 32,000 | 31.25 KiB |
| 0.05 m/格 | 400 × 320 | 128,000 | 125.00 KiB |
| 0.02 m/格 | 1000 × 800 | 800,000 | 781.25 KiB |
从 10 cm 缩小到 5 cm,每边格数翻倍,总格数变成 4 倍;从 5 cm 缩小到 2 cm,总格数又变成 6.25 倍。以上只算消息的 data 数组,不包括消息元数据、SLAM 内部概率或匹配缓存、导航代价地图和进程运行开销,不能当作整机内存需求。
用 Python 核算实际地图预算
下面的程序只依赖 Python 3 标准库,可先替换场地长宽,再测试需要的分辨率。向上取整保证地图覆盖完整物理区域;最后一排格子可能超出给定边界少许。
from math import ceil

width_m, height_m = 20.0, 16.0
resolutions = (0.10, 0.05, 0.02)

for resolution in resolutions:
    # 栅格维度按物理长度向上取整
    nx = ceil(width_m / resolution)
    ny = ceil(height_m / resolution)
    cells = nx * ny
    # 这里只估算 OccupancyGrid.data 的 int8 数组
    kib = cells / 1024
    print(f"{resolution:.2f} m: {nx}x{ny}, {cells} cells, {kib:.2f} KiB")
预期输出:
0.10 m: 200x160, 32000 cells, 31.25 KiB
0.05 m: 400x320, 128000 cells, 125.00 KiB
0.02 m: 1000x800, 800000 cells, 781.25 KiB
计算量还受算法影响:沿一条与网格轴平行的 8 m 激光射线遍历栅格,三种分辨率大约涉及 80、160、400 格;而需要遍历整张地图的操作随总格数变化。因此变细后,不仅地图发布数据更大,射线更新及全图处理也可能更慢;实际耗时仍须在目标硬件上测量。
用障碍尺寸和雷达间距选值
假设差速机器人车身宽 0.45 m,最窄通道宽 0.90 m。通道比车宽多出 45 cm,居中行驶时两侧各有 22.5 cm 的几何净空。在 5 cm 网格上,每侧约为 4.5 格,便于检查门框和墙边形状;但是否可以安全通过,还取决于定位误差、机器人足迹及导航的障碍膨胀设置,不能仅凭格数判定。
再看一台角分辨率为 0.5° 的二维雷达:距离 5 m 时,相邻射线的横向间距约为 4.4 cm,这是把角度换成弧度后乘以距离得到的近似值。此时把地图从 5 cm 改成 2 cm,并不会凭空增加激光命中点,还可能把测量噪声和位姿抖动显示成细碎边缘。
对于这组车体和雷达参数,可先试 0.05 m/格,再用同一段扫描数据对照 0.10 和 0.02。若 12 cm 立柱的边界难以辨认,先确认雷达能稳定扫到目标,再考虑细化;若整图卡顿、消息太大,则检查是否需要缩小建图范围,而不只是盲目调粗网格。
在 slam_toolbox 中设置与验收
使用 ROS 2 的 slam_toolbox 时,resolution 是其建图参数。下面是片段示例,应合并到现有参数 YAML 的同一节点下,保留原本的坐标系、话题及匹配配置;它不是可直接代替整个参数文件的完整配置。
slam_toolbox:
  ros__parameters:
    resolution: 0.05
应用新配置后,重启建图节点并重新建图。已经生成的栅格不会仅因为修改参数就自动补出新细节。在 /map 正常发布时,查看实际输出:
ros2 topic echo /map --once --field info.resolution预期输出示例:
0.05000000074505806
---
这是 32 位浮点数表示的约 0.05 m/格;显示位数可能因 ROS 2 版本而异。验收还要核对 /map 的 info.width、info.height 与实际覆盖面积是否相符,并对比同一条走廊的墙体连续性、细障碍保留情况、建图耗时及进程内存。只有更细的地图确实改善了目标障碍的表达,且运行预算允许,才有必要保留更小的分辨率。